下部構造
橋脚、つなぎ梁、橋脚梁を対象に、高さや区間に分けた点検を計画できます。
 お問い合わせ ↗
ARPは橋梁の3Dモデル、部材の設定、飛行ルートの自動生成、模擬飛行、ルート結合を一つの作業環境に統合し、部材単位の計画から点検ミッションの出力までを支援します。
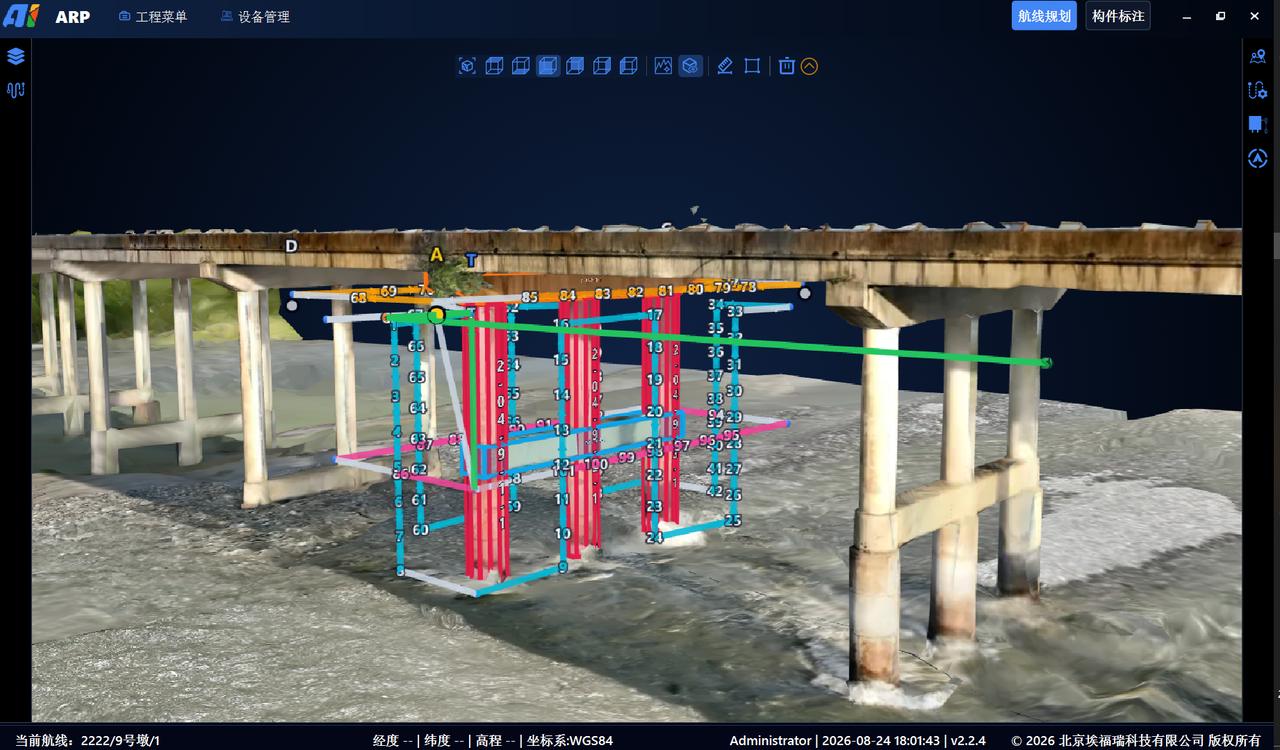
3Dモデル上で部材とルートを対応付け、構造に応じた経路を計画できます。取得画像や損傷を部材に関連付けるための基盤にもなります。
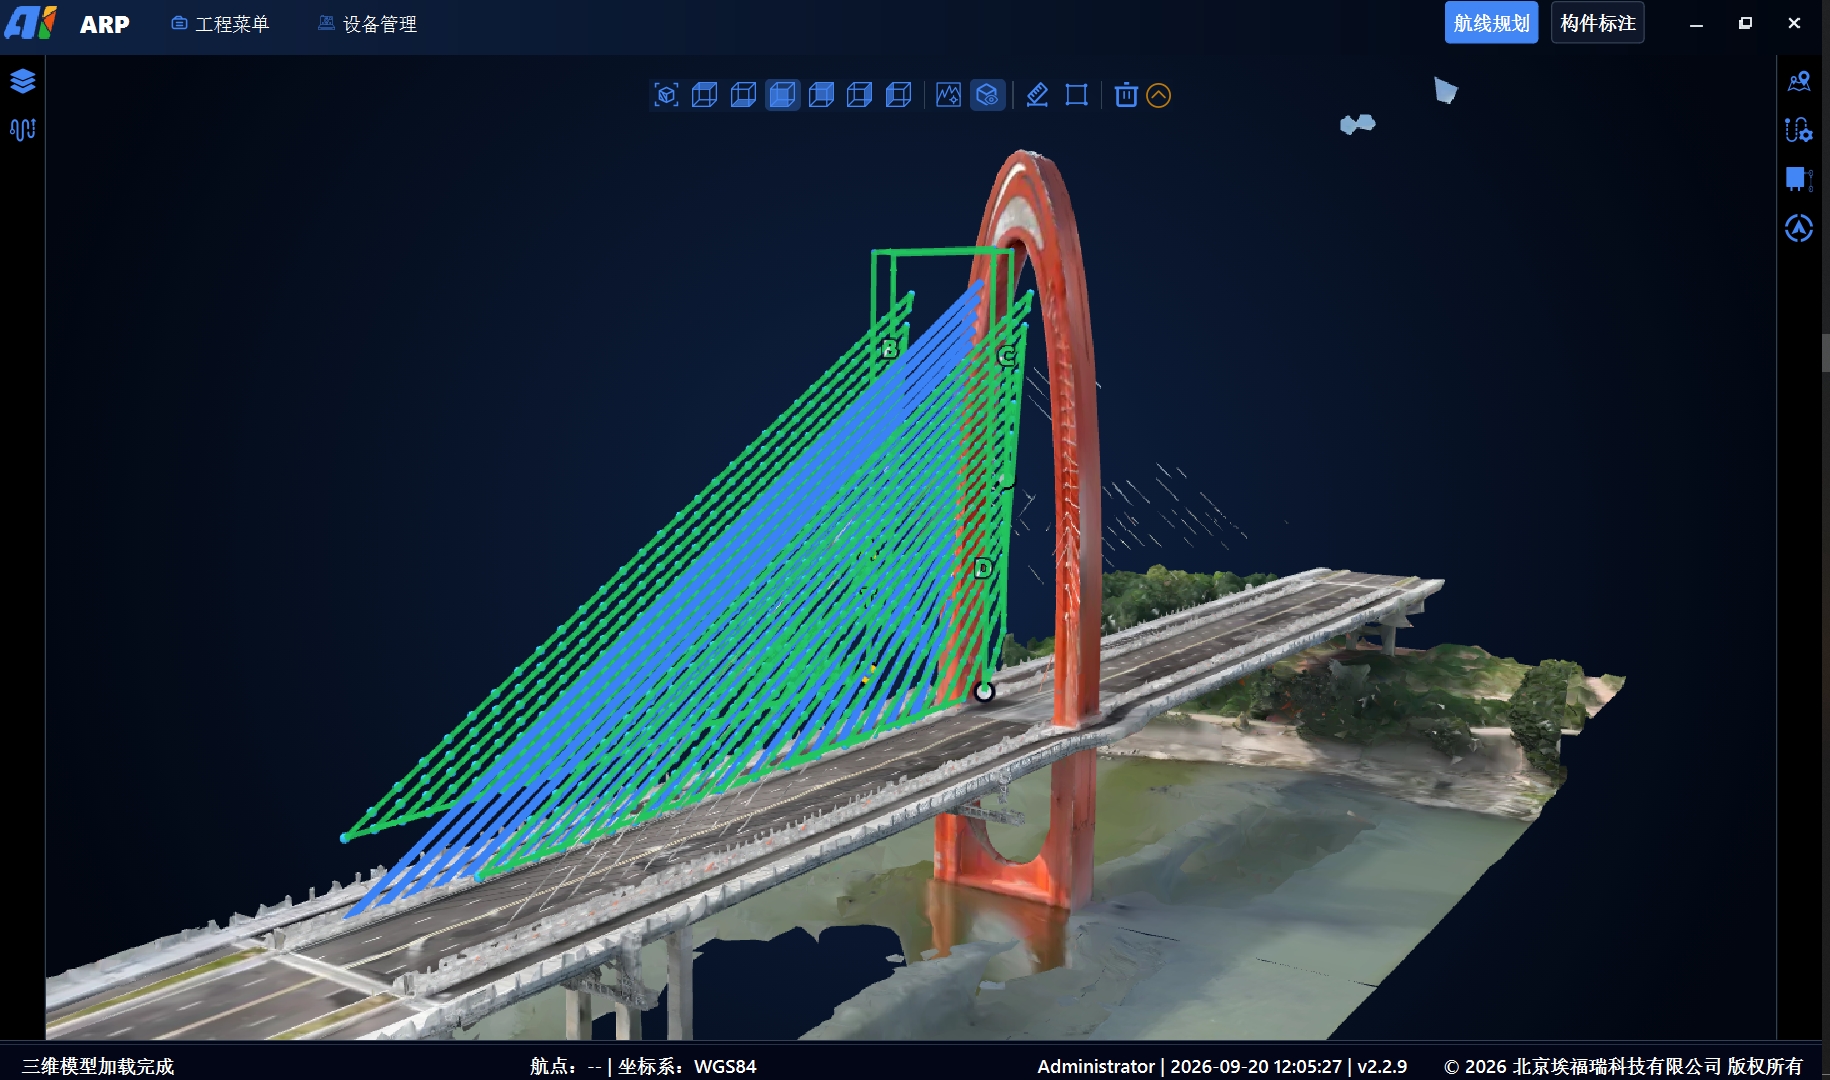
橋脚、つなぎ梁、橋脚梁を対象に、高さや区間に分けた点検を計画できます。
中空床版、小箱桁、T桁、大箱桁、アーチ、主塔、斜材ケーブル、主ケーブルなど、部材形状に応じた経路を計画できます。
橋梁側面や防護柵に沿った連続撮影を計画し、点検対象と飛行区間を対応付けられます。
支承周辺の空間条件に応じて、近距離・複数視点での撮影を計画できます。
部材の設定はARPの飛行ルート計画の基盤です。取り込んだ3Dモデル上で部材の種類、位置、寸法を設定し、識別番号を付けて計画対象として選択できる点検対象を作成します。
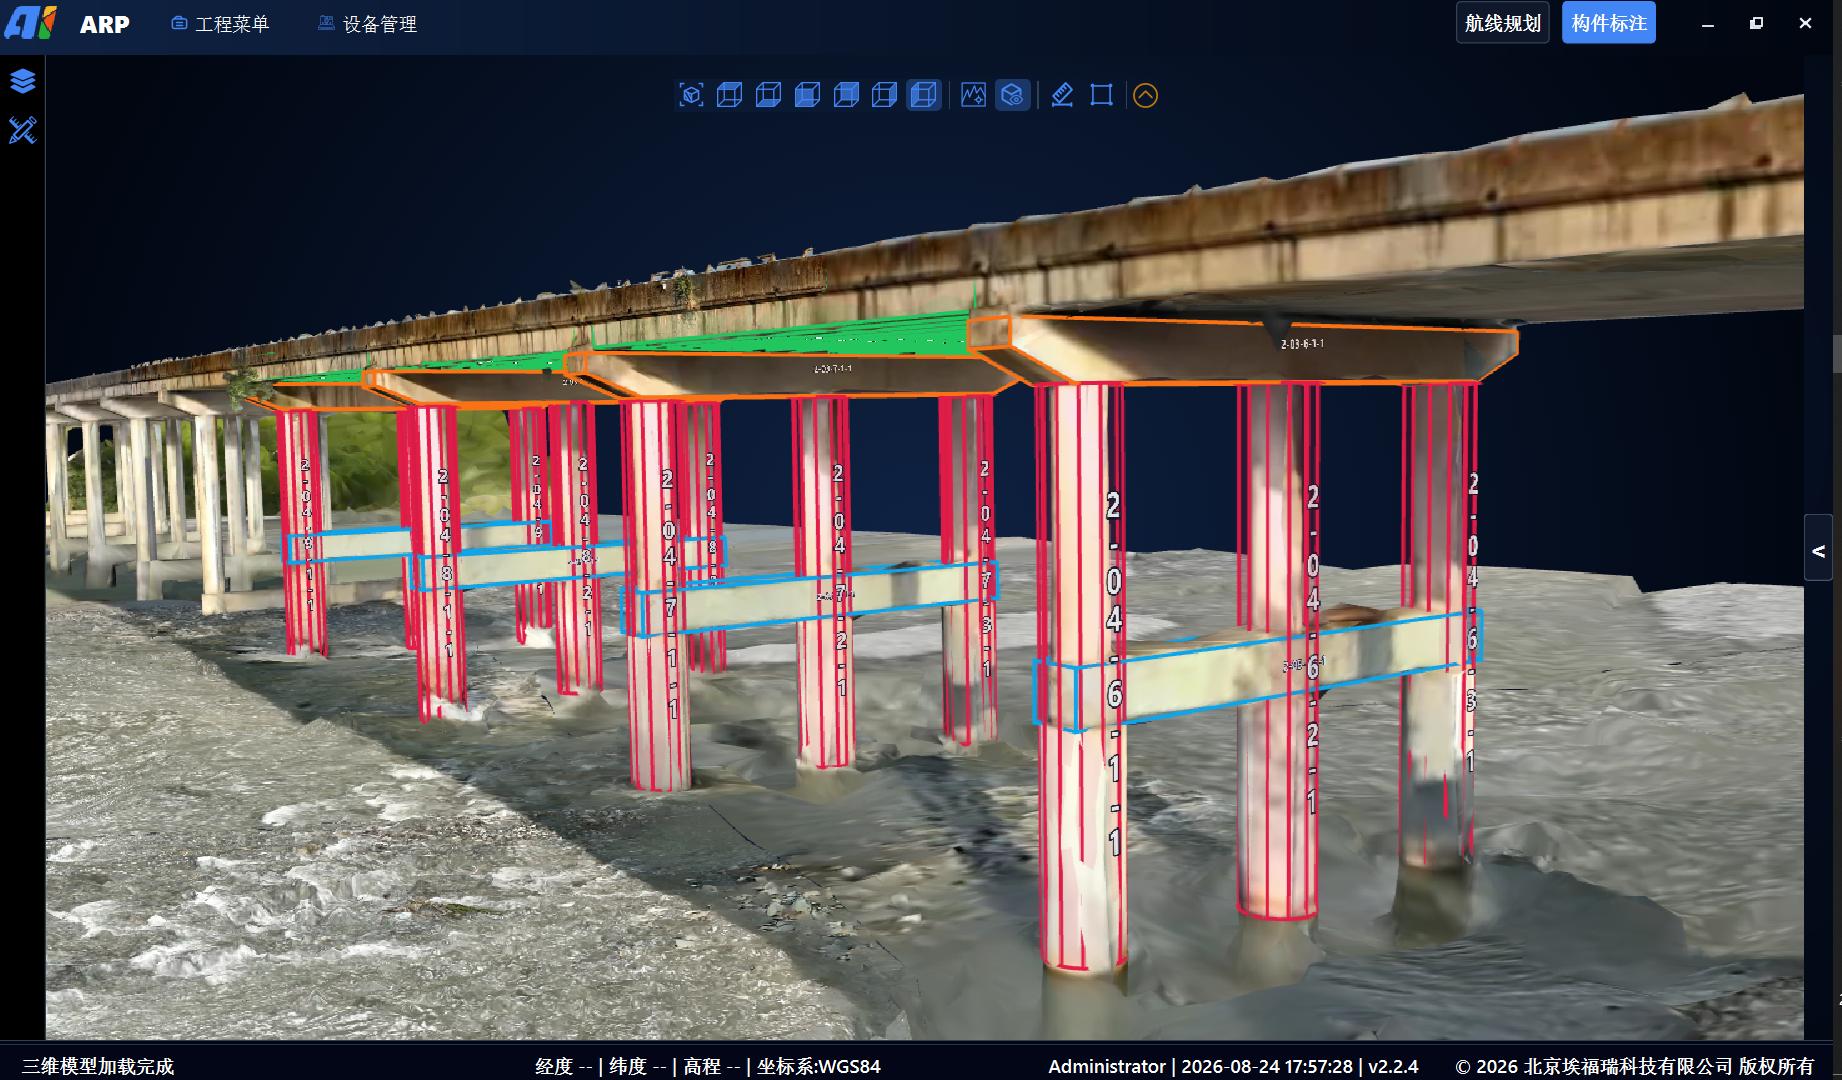
橋脚、つなぎ梁、橋脚梁、桁、支承などを対象に、種類、位置、寸法、識別番号を設定できます。
設定した部材から一つまたは複数の点検対象を選び、撮影条件に応じたルートを生成できます。ウェイポイントを一つずつ設定する作業の低減に貢献します。
部材設定の結果は、プロジェクトに応じたインターフェースで橋梁点検プラットフォームへ出力できます。画像、損傷、部材の関連付けや点検報告書の作成を支える基盤になります。
一つまたは複数の部材を選び、点検距離、撮影重複率、対応機種を設定すると、ARPがウェイポイント、経路、撮影動作を生成します。一点ずつ設定する作業を減らし、生成後の確認・修正も可能です。
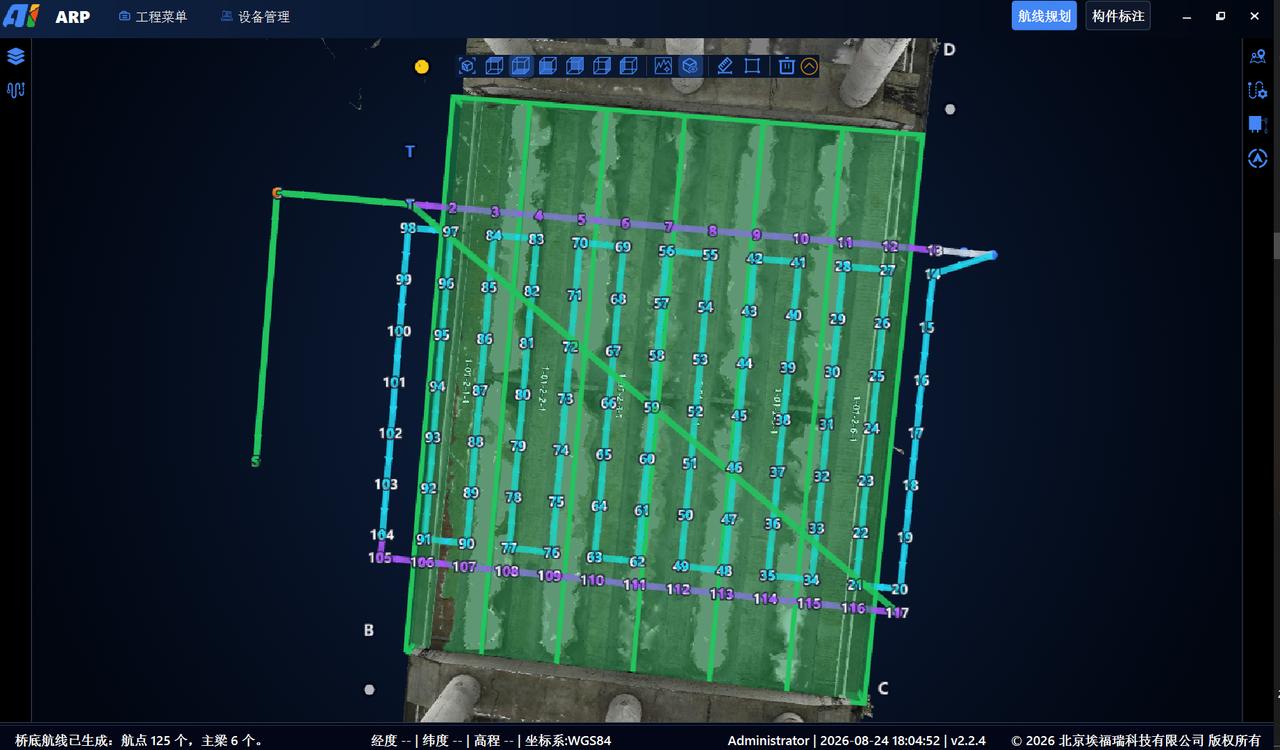
ARPは飛行シミュレーターを内蔵しています。ルート計画後、そのまま橋梁の3Dモデル上で模擬飛行を開始し、現場作業の前に飛行経路、各ウェイポイントの撮影方向、部材との位置関係を確認できます。
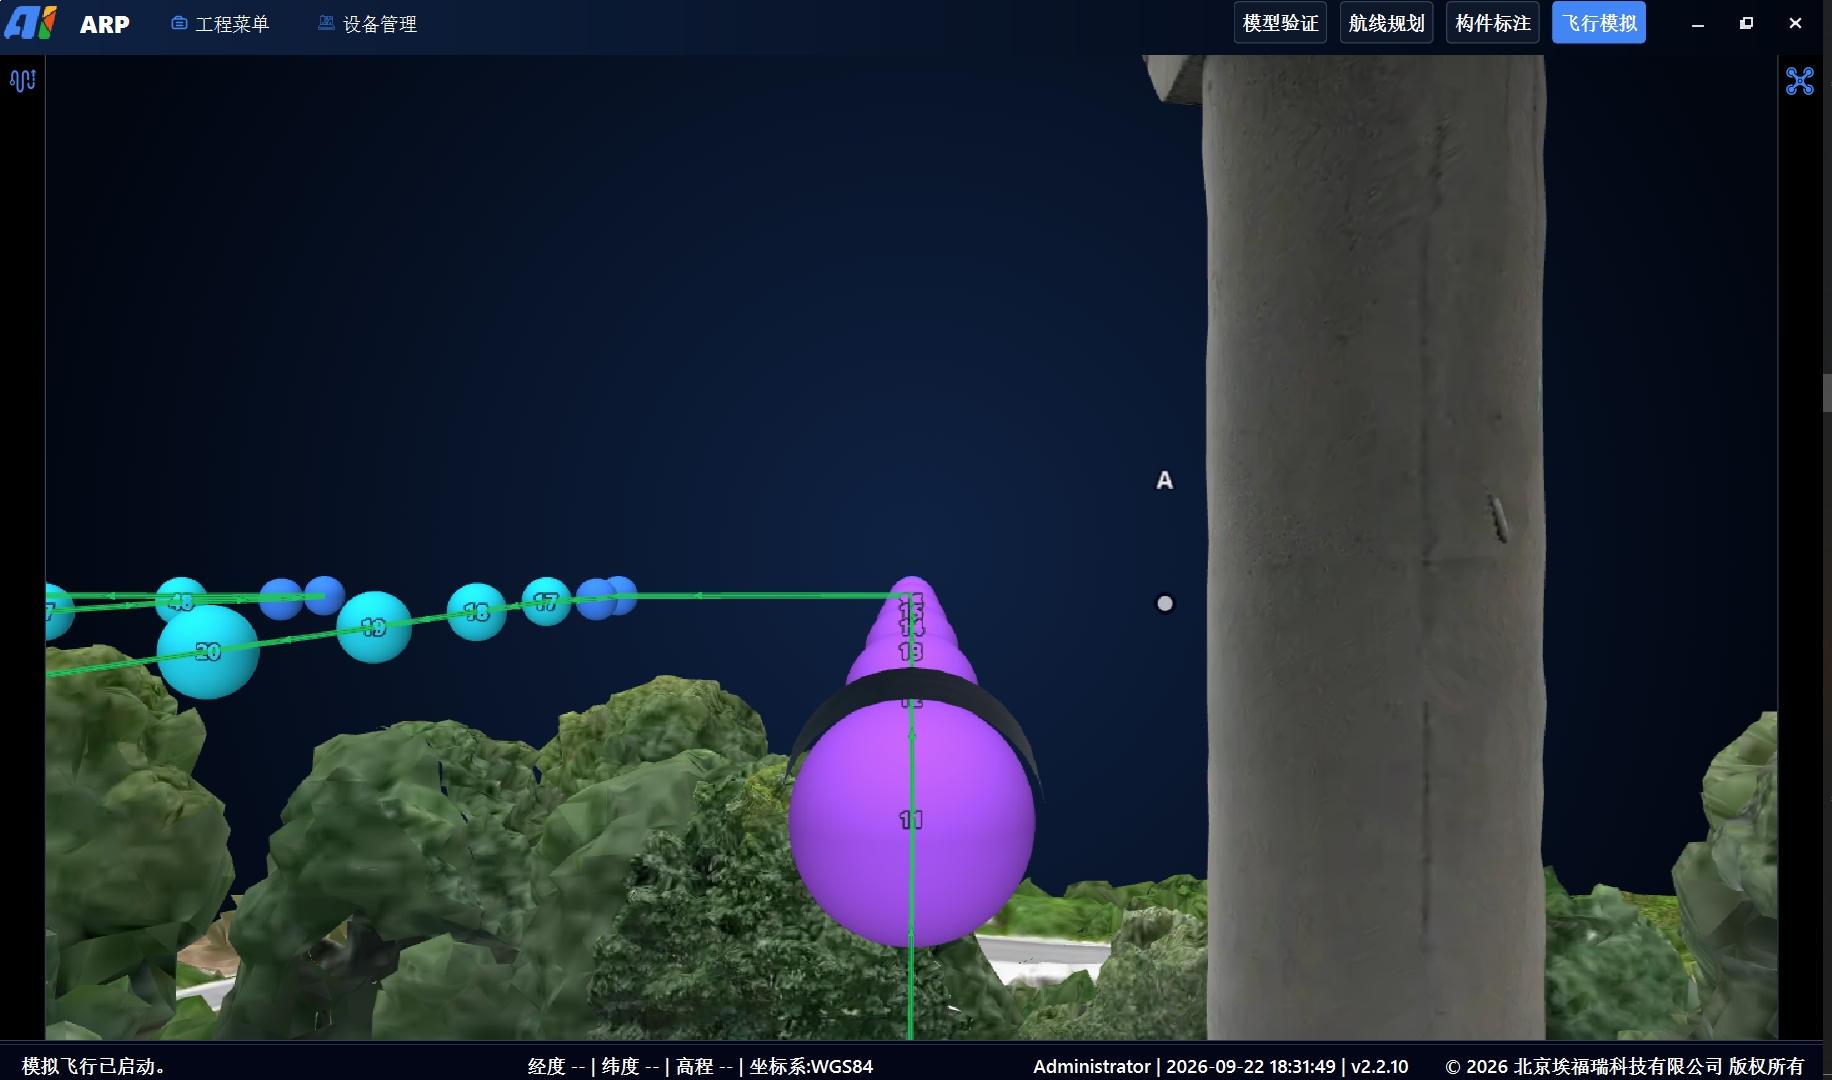
模擬飛行に沿ってウェイポイント付近の部材や撮影方向を確認し、撮影範囲、視点のずれ、相対距離の確認に役立てられます。
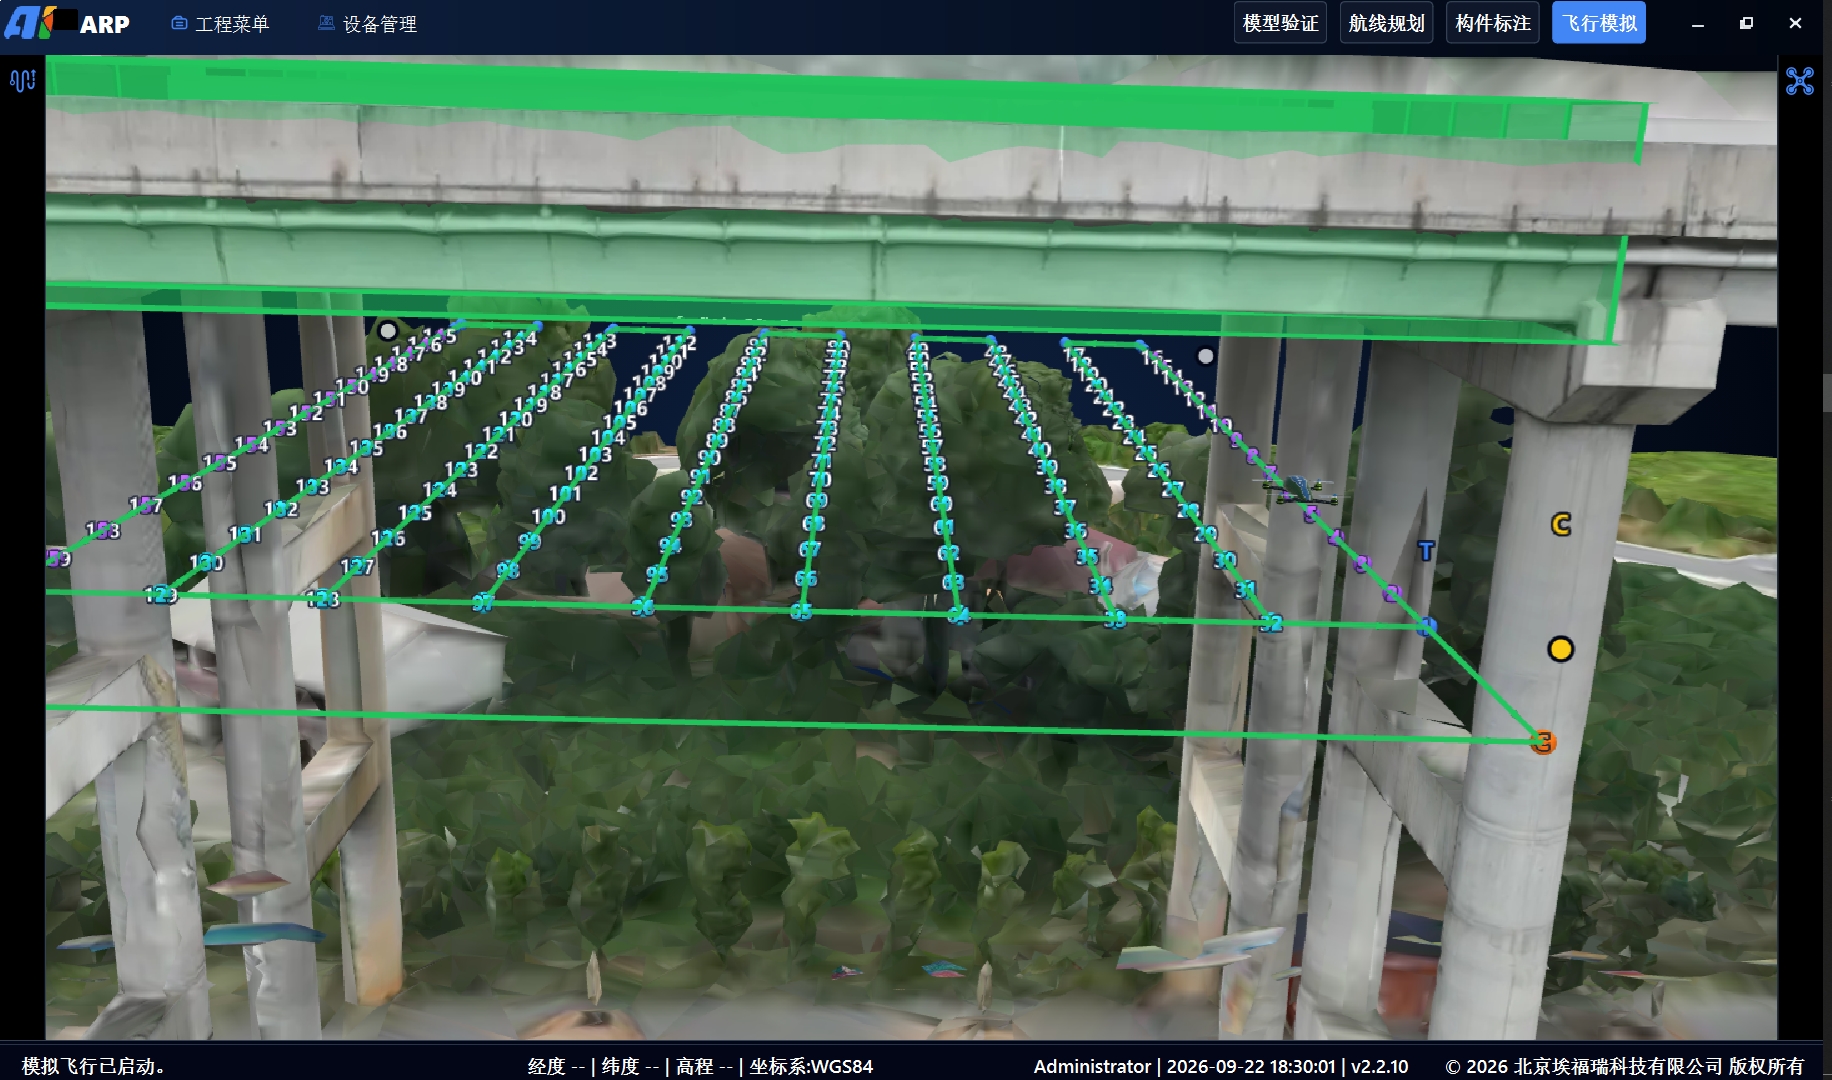
外部の視点から飛行経路と橋梁構造の位置関係を確認し、構造物との干渉の可能性を検討できます。チームへの作業計画の説明にも活用できます。
モデル上で撮影漏れ、撮影方向のずれ、部材に近すぎる区間を確認し、必要に応じて計画を修正できます。
モデルで確認できる事項を事前に検討することで、現場到着後の再計画の低減に貢献します。
操縦者が経路や重要なウェイポイントを事前に把握し、現場作業の準備に役立てられます。
模擬飛行で点検経路を示し、プロジェクトチームでの共同確認に活用できます。
シミュレーション結果は、取り込んだ3Dモデルと計画パラメーターに基づきます。現地調査、障害物の確認、リスク評価、実機による検証を代替するものではありません。
同じ実行機種の区間ルートを作業順に並べ、区間間の接続を含む連続ミッションとして構成できます。飛行時間、搭載機器、現場条件が許す範囲で、離着陸やミッション切替の回数を減らせます。
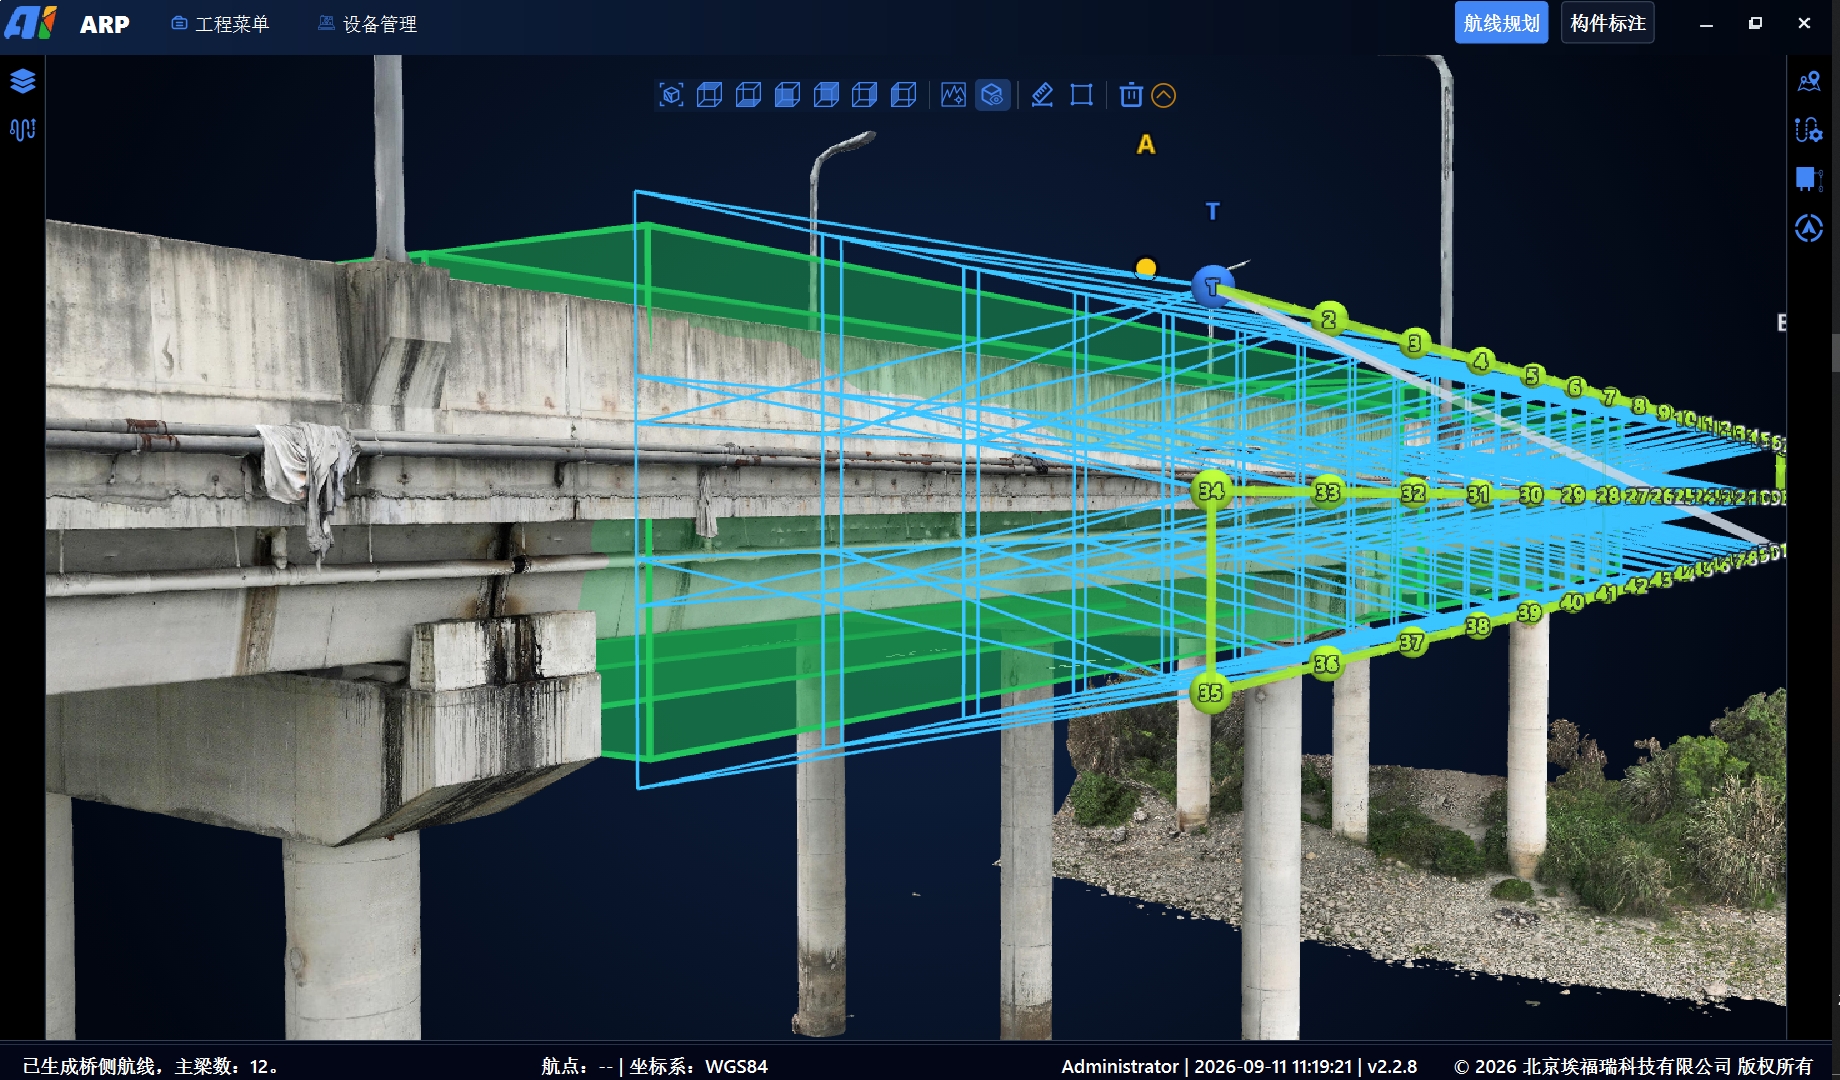
橋脚・桁・橋梁側面などの部分ミッション
作業順に結合し、接続区間を確認します
実行条件に応じて複数箇所を連続点検します
結合後は追加・変更した接続区間を再確認し、飛行可能時間の余裕、帰還条件、現場の障害物を考慮して作業を計画します。橋梁全体を一度の飛行で点検できることを保証するものではありません。
同一プロジェクト内で複数機種のルートを管理し、機種ごとに確認・修正・出力できます。ここでの連携は計画と作業分担を指し、自動編隊飛行を意味しません。
橋梁下面や桁などの広い範囲を対象に、搭載機器と飛行時間に応じたミッションを計画できます。
支承周辺や橋脚間などを対象に、現場の空間寸法、機体寸法、進入可否を事前に確認します。
複雑な部材に対して複数の撮影方向を設定し、統一した条件での撮影に役立てられます。
対応範囲に応じて向き、静止画・動画撮影などの動作を設定し、撮影条件をルートとともに出力できます。
対応する照明機器を使用する場合、逆光や暗い箇所での補助照明動作を設定できます。
生成、シミュレーション、修正、結合を繰り返し、出力前にミッションの確認と現場への適合確認を行います。
ARPが計画成果を出力し、機載・地上システムが実行と監視を担当します。橋梁点検プラットフォームは部材、画像、損傷、報告書を管理し、各製品はプロジェクトで確認したインターフェースで連携します。
部材単位の計画、シミュレーション、ルート結合を行い、ミッションファイルを出力します。
測位、飛行制御、ミッション動作を連携し、機上で飛行ルートを実行します。
03 / MONITORミッション設定と状態監視を行い、操縦者による対応手段を提供します。
04 / MANAGE画像、損傷確認、部材との関連付け、報告成果を整理します。
KMLミッションの動作対応範囲は、機種、搭載機器、実行ソフトウェアによって異なります。部材・画像・損傷の関連付けは、プロジェクトでの連携内容に応じます。
橋種、3次元モデル、ドローンプラットフォーム、成果要件をご提示いただくことで、ARPのバージョン、インターフェース、ミッション設定の確認を支援します。
最終更新: