計画に応じて方式を組み合わせます
運転中の動的点検で停止の影響を抑え、計画停止時に詳細な静的点検を加えられます。
 お問い合わせ ↗
停止時間、点検部位、成果要件に応じて方式を選び、保守目標に合う点検を実施できます。
風車ブレードの表面点検において、高所での一部の人手による撮影をドローンに置き換え、計画から撮影、損傷確認、報告書の保存までをつなぎます。運転中は動的点検、計画停止時は詳細な静的点検を行い、保守目的に応じて組み合わせられます。
運転中の動的点検で停止の影響を抑え、計画停止時に詳細な静的点検を加えられます。
静的成果をブレード、表面方向、損傷位置に紐付け、再確認と保守に活用できます。
ミッションと画像の整理方法を統一して履歴を保存し、紐付けが確認できる範囲で経年比較を支援します。
通常の発電期間に動的点検を行い、計画停止時の静的点検で前縁の正対画像と個別ブレードの記録を補完できます。
運転を継続し、点検のための停止による発電量の損失を避けられます
運転を止めずに行う日常点検や定期点検に適しています。
センチメートル級風車を停止してブレードを固定するため、停止時間と発電量の損失が生じます
計画停止時の点検、前縁の確認、ブレードの詳細な記録に適しています。
ミリメートル級| 比較項目 | 動的点検 | 静的点検 |
|---|---|---|
| 運転状態・発電への影響 | 運転を継続し、点検のための停止による発電量の損失を避けられます | 風車を停止してブレードを固定するため、停止時間と発電量の損失が生じます |
| 撮影範囲 | 圧力面・負圧面を鮮明に撮影できます。前縁は側方からの画像のみで、正対画像は取得できません | 3枚のブレードの圧力面・負圧面・前縁を撮影できます |
| 識別する損傷の大きさ | センチメートル級 | ミリメートル級 |
| ブレードへの紐付け | 実際のブレード番号への確実な紐付けはできません | 3枚を区別し、損傷を該当ブレードに紐付けできます |
| 撮影方式 | レーザートリガー撮影 | 計画したウェイポイントでの撮影 |
| 作業構成 | 複数視点からの連続撮影 | 9区間を連結し、1回の飛行で点検できます |
損傷の大きさは測定精度を示すものではなく、すべての損傷の検出を保証するものでもありません。識別性能と1回の飛行での点検可否は、損傷の種類、撮影距離、光、風、搭載機器、飛行時間に左右され、個別の構成と検証結果によります。
現場条件が整う場合、複数視点から圧力面・負圧面を鮮明に撮影できます。1億画素の中判カメラ、高速グローバルシャッター、レーザートリガーを組み合わせ、回転中のブレードのセンチメートル級損傷識別を支援し、点検のための停止による発電量の損失を避けられます。
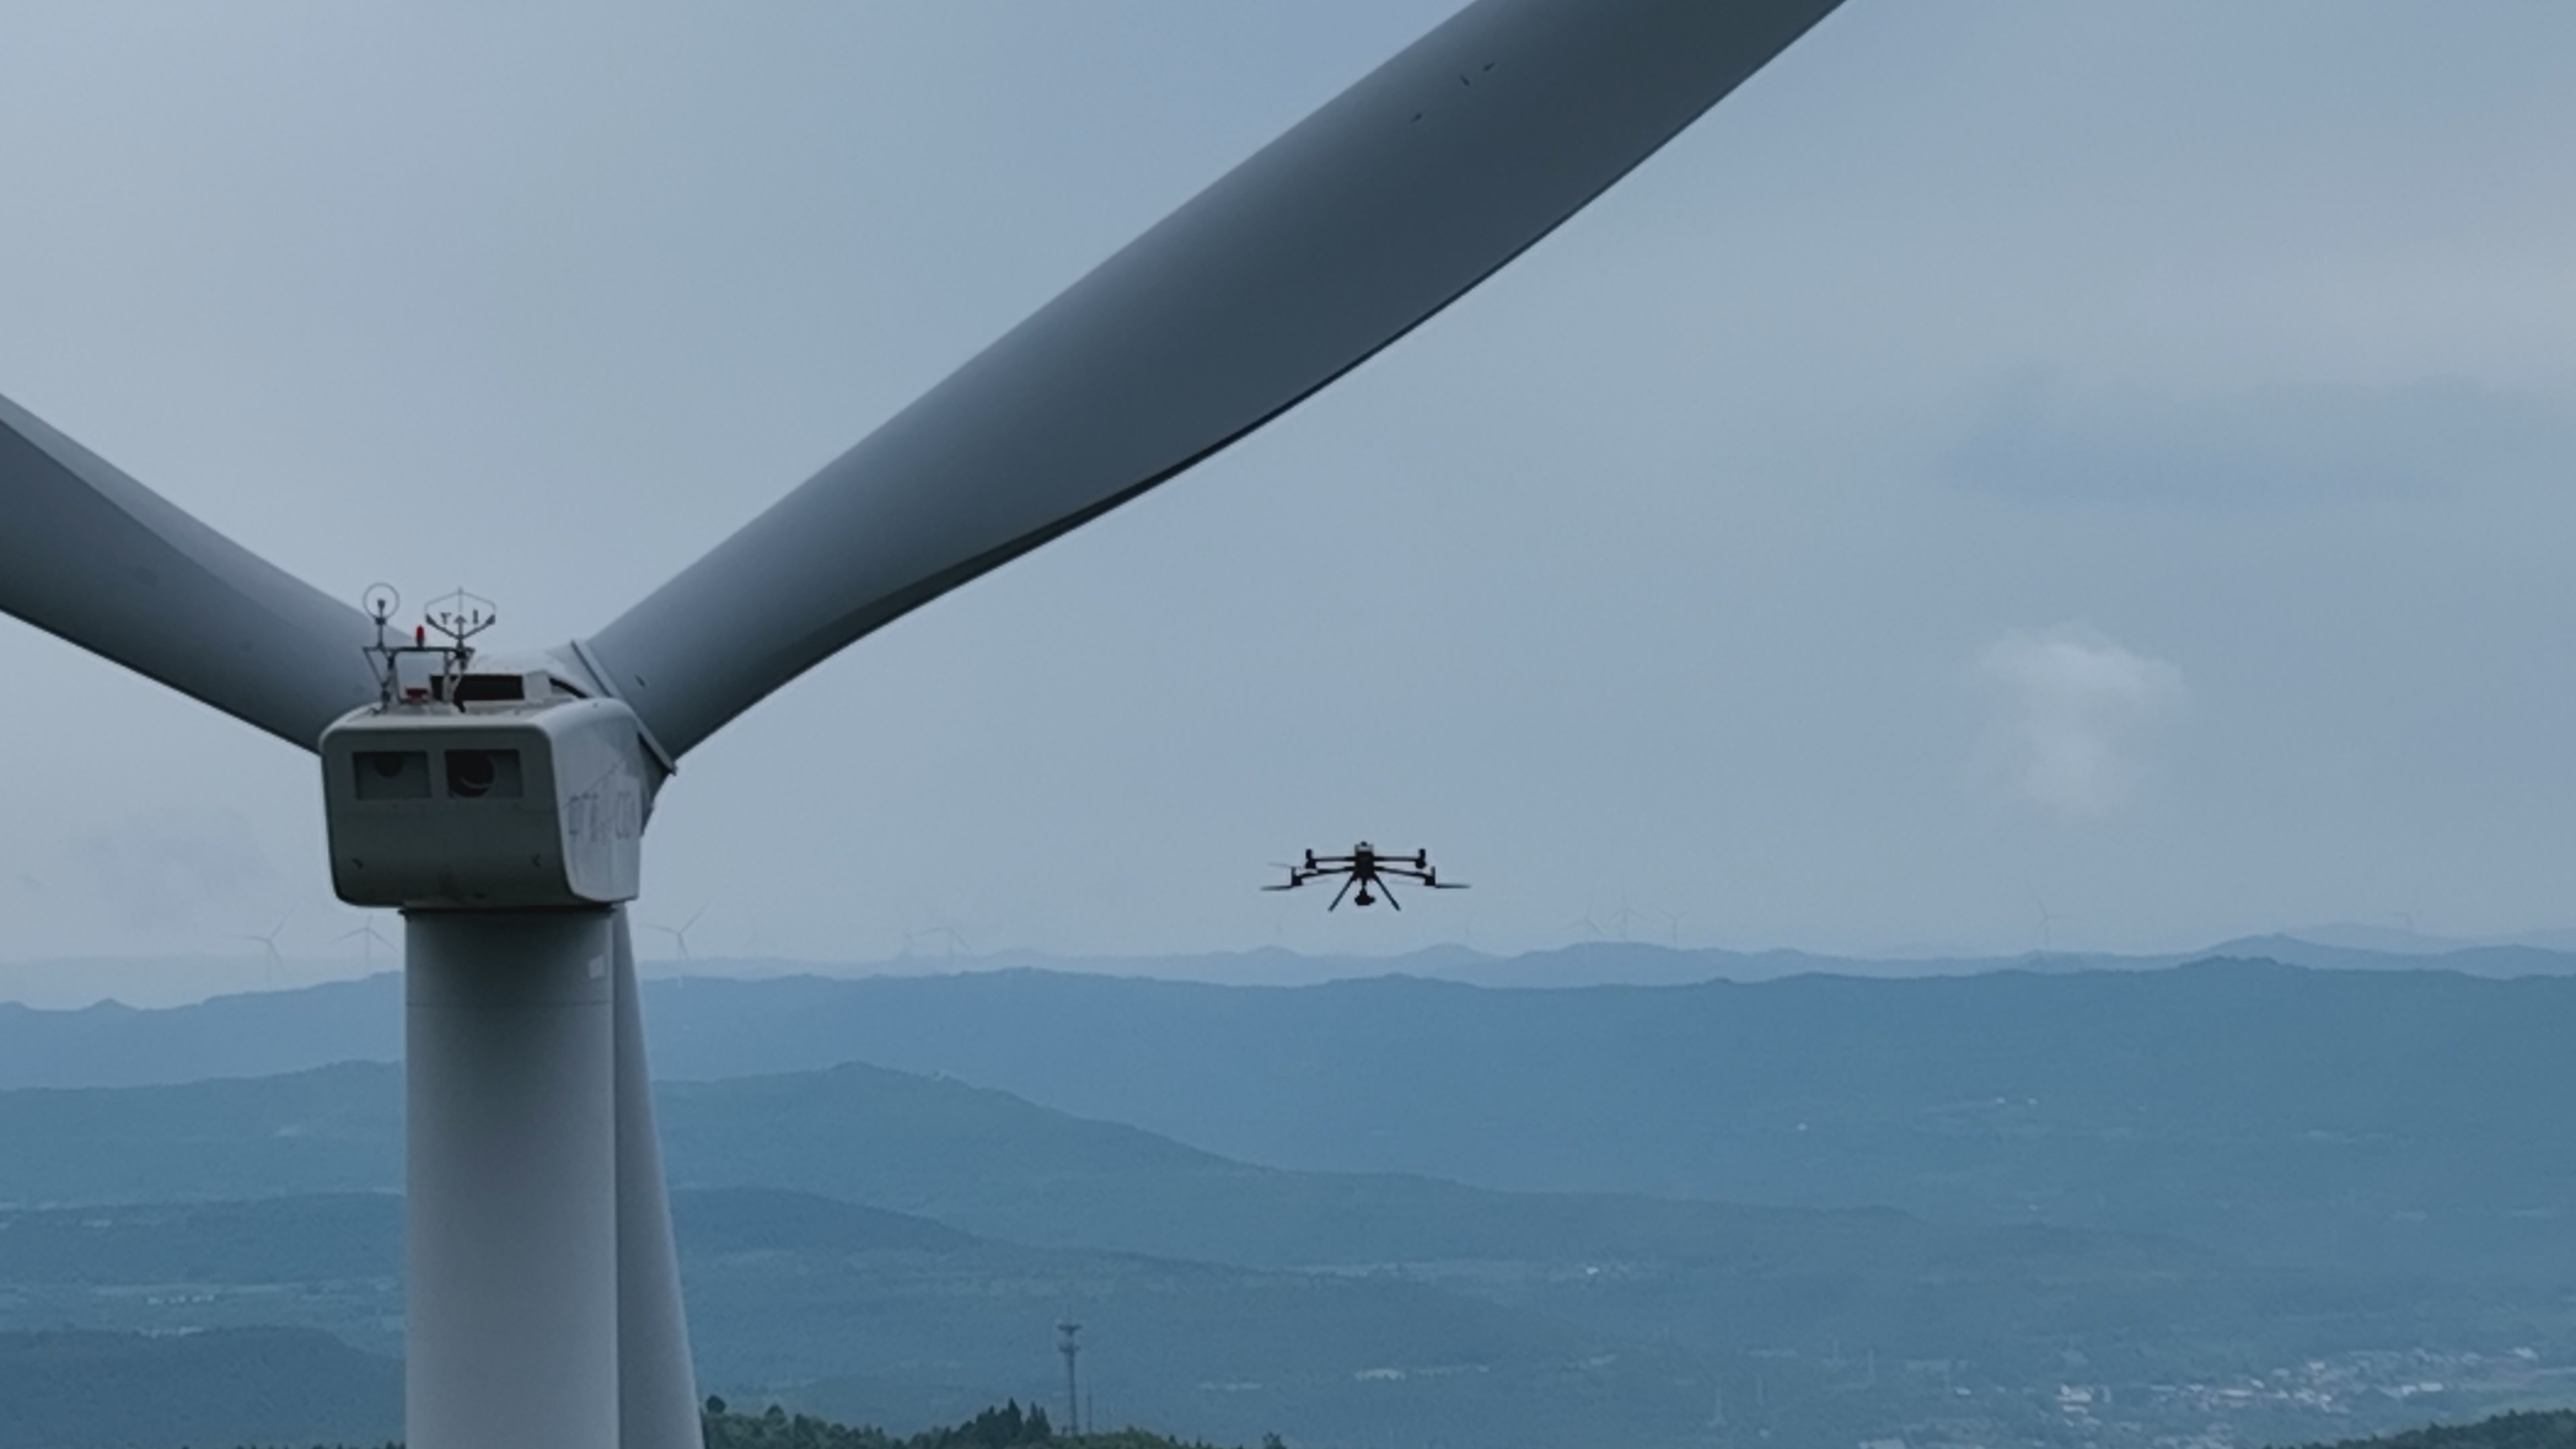
風車の運転中に計画ルートに沿って複数の視点から撮影します。レーザー測距でブレードまでの距離を取得し、レーザートリガーで撮影タイミングを制御します。1億画素の中判カメラと高速グローバルシャッターにより、圧力面・負圧面を鮮明に撮影できます。この方式はウェイポイント撮影では代替できません。
動的点検では前縁の側方画像を取得できますが、正対画像は取得できません。損傷を実際のブレード番号へ確実に紐付けることはできません。撮影にはレーザートリガーが必要で、ウェイポイント撮影では代替できません。
静的点検では先にモデルを作成し、モデルからルートを生成します。3枚それぞれの圧力面・負圧面・前縁に対する9区間を、一つの連続ミッションに接続します。モデル作成後、運用条件と飛行時間が許容する場合は1回の点検飛行で撮影でき、ミリメートル級の損傷識別とブレードへの紐付けを支援します。
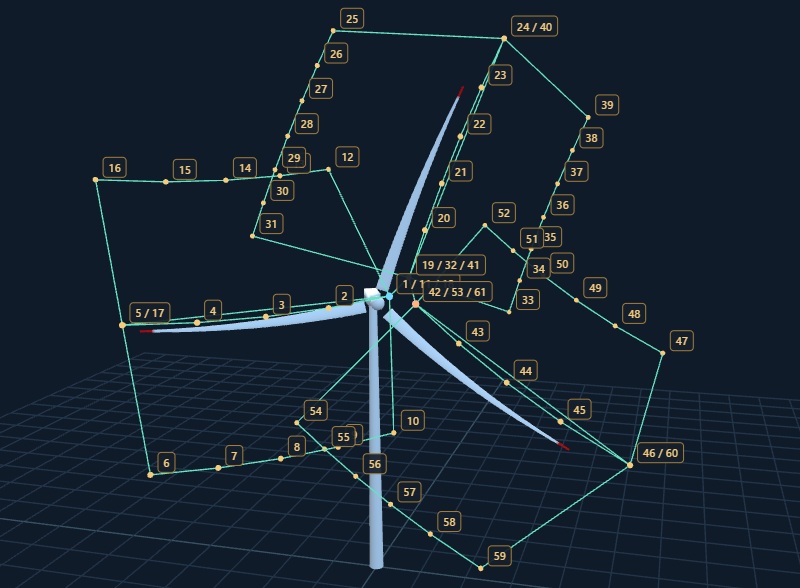
3枚×圧力面・負圧面・前縁で9区間を構成します。計画ウェイポイントで撮影し、ブレード番号との対応を確認します。1回の飛行とはモデル作成後の点検飛行を指し、事前のモデル準備は含みません。
共通のドローン、撮影機器、ナビゲーション、地上局、成果管理基盤を使用し、点検方式に応じて計画と撮影方法を構成します。
ナビゲーション・撮影装置を搭載し、風車周辺の飛行ルートと定点撮影を実行します。
1億画素の中判カメラと高速グローバルシャッターで、レーザートリガー撮影とウェイポイント撮影に対応します。
風車諸元やモデルから計画し、RTK測位で飛行とジンバルカメラ制御を連携させます。
ミッション設定と飛行・撮影状態の監視を行い、INESと距離警告・一時停止を連携させます。
画像整理・画像合成・AI損傷検出を行い、人による確認、報告書、履歴管理を支援します。
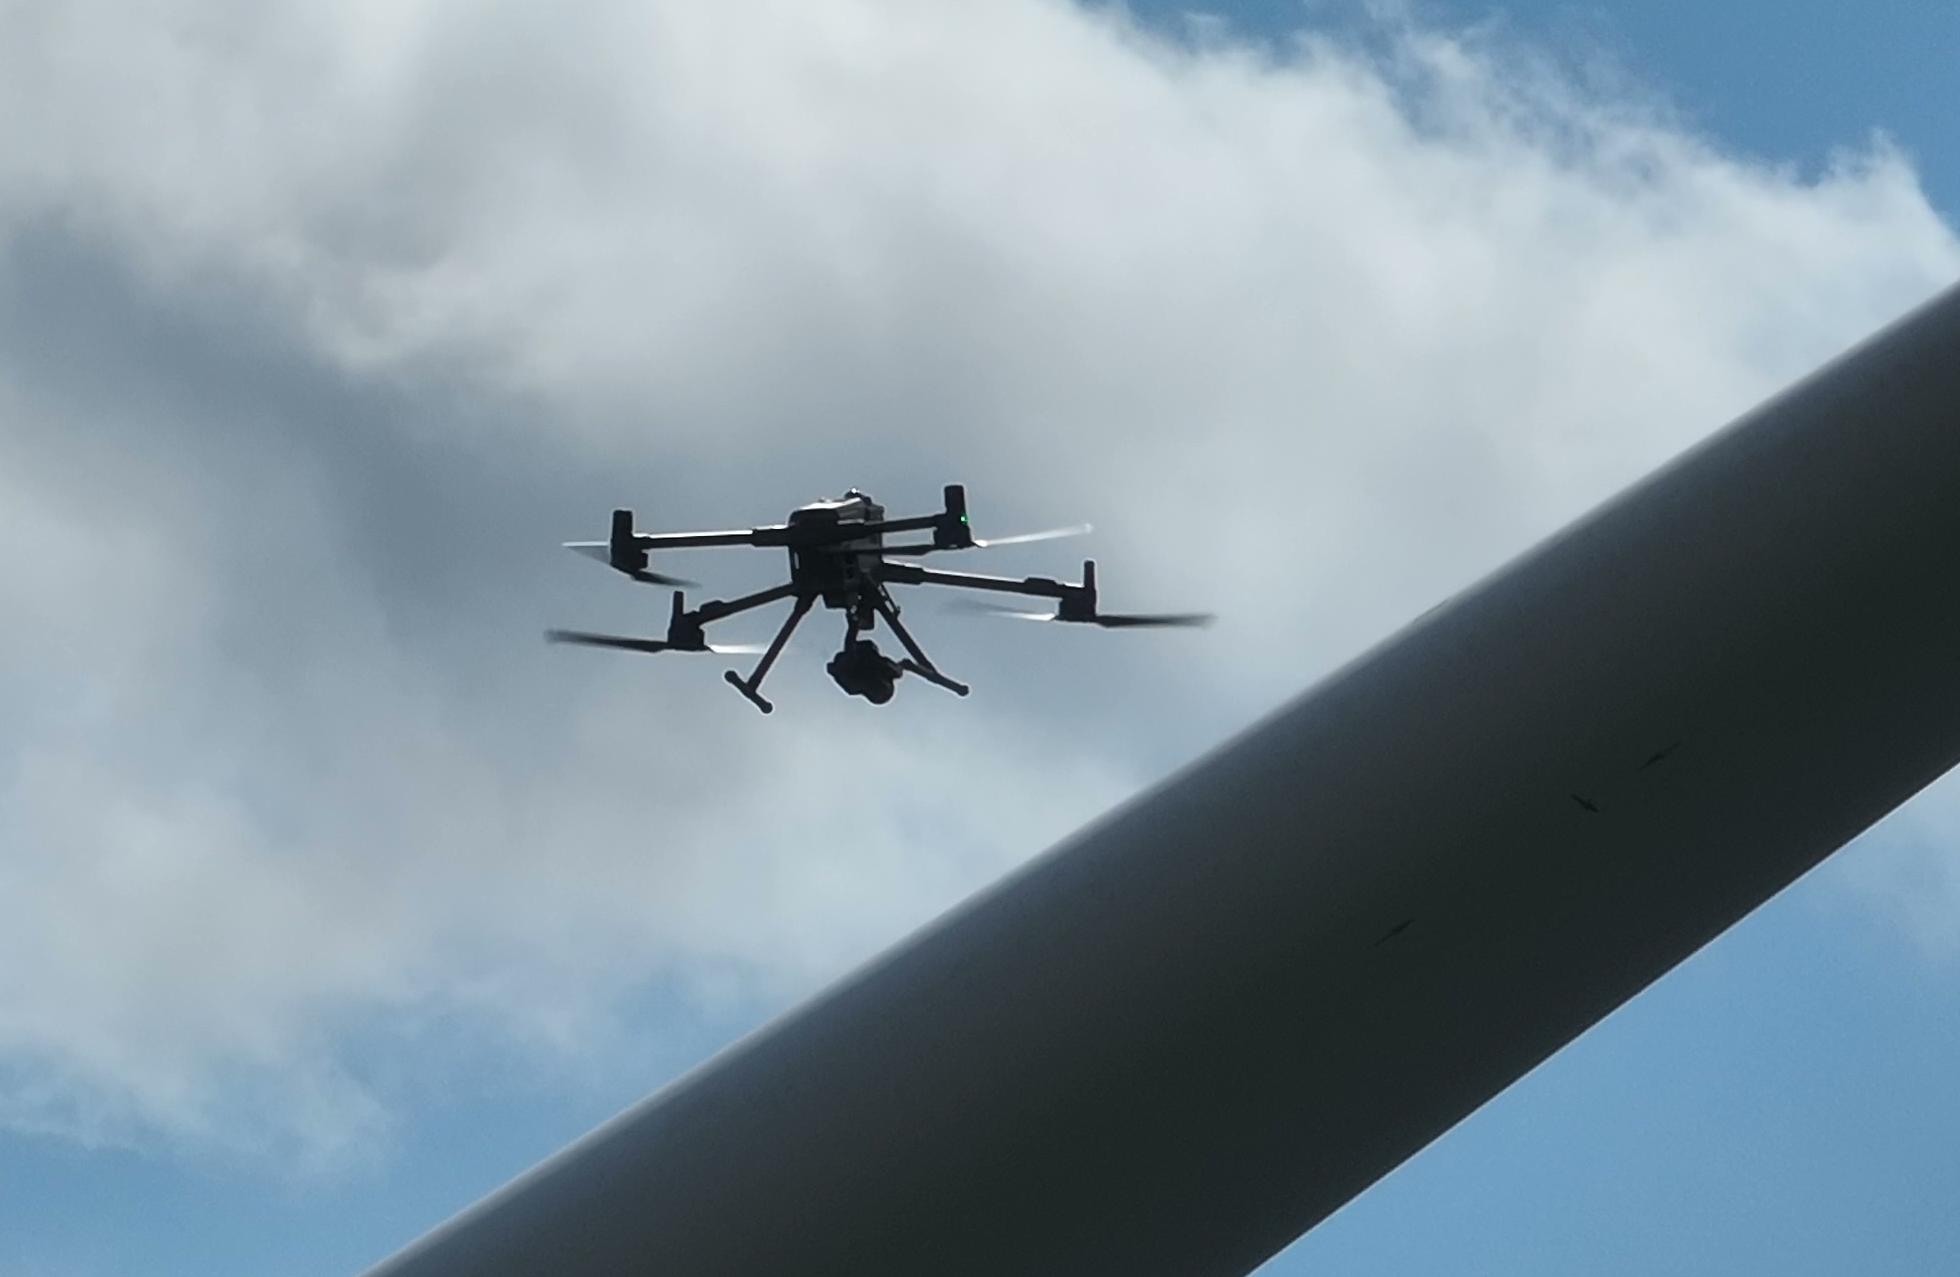
DJI M400を空中作業プラットフォームとし、機載ナビゲーションモジュール(INES)と高解像度撮影装置を搭載します。飛行ルート、撮影ペイロード、地上ミッション管理を連携し、風車ブレード点検の機上基盤を構成します。
飛行制御とジンバルをINESナビゲーションと連携し、風車周辺の飛行ルートと定点ホバリングを実行して、ブレードの各視点からの画像取得を支援します。
AGSで飛行、通信、バッテリー状態を確認し、点検範囲に応じて飛行回数と帰還を計画します。機体の障害物回避・帰還機能を現場対応に活用し、必要な手動介入手段を維持します。
実際の飛行時間、ペイロード構成、耐風性能は機器構成と作業環境により異なります。作業前に風況、障害物、ブレードとの安全離隔を確認し、障害物回避・帰還機能のみで現場リスク評価を代替しないようにします。
1億画素の中判撮影システムは両方式に対応します。動的点検では高速グローバルシャッターとレーザートリガーで回転中のブレードを撮影し、静的点検ではモデルに基づく計画ウェイポイントで撮影します。
1億画素の中判カメラを使用し、現場評価で確認した風車との安全離隔を保ちながら、ブレード表面の鮮明な画像を取得します。細部取得と作業安全の両立に貢献します。
高速グローバルシャッターと短時間露光により、特に翼端が高速移動する状況でも鮮明な画像を取得し、モーションブラーやローリングシャッター歪みを抑えて表面模様と損傷候補の細部を記録します。
動的撮影はレーザートリガー、静的撮影は計画ウェイポイントに基づいて行い、方式ごとに撮影タイミングと進捗を管理します。
動的点検は、風車機種、ブレード回転数、風況、照明、撮影距離、露出設定を踏まえて現場評価し、発電所の承認を得た作業計画に基づきます。安全離隔と画質は個別条件により異なり、すべての回転数や気象条件で運転中点検が可能であることを示すものではありません。損傷判断は専門技術者が確認します。
風車諸元とミッションルートを設定し、飛行姿勢、通信、バッテリー、カメラ設定、撮影進捗を確認できます。AGSはINESと連携してブレードとの距離を監視し、制限を超えると直ちに警告して点検飛行を一時停止し、作業者による確認と対応を支援します。
風車点検用ドローン地上局ソフトの詳細 ↗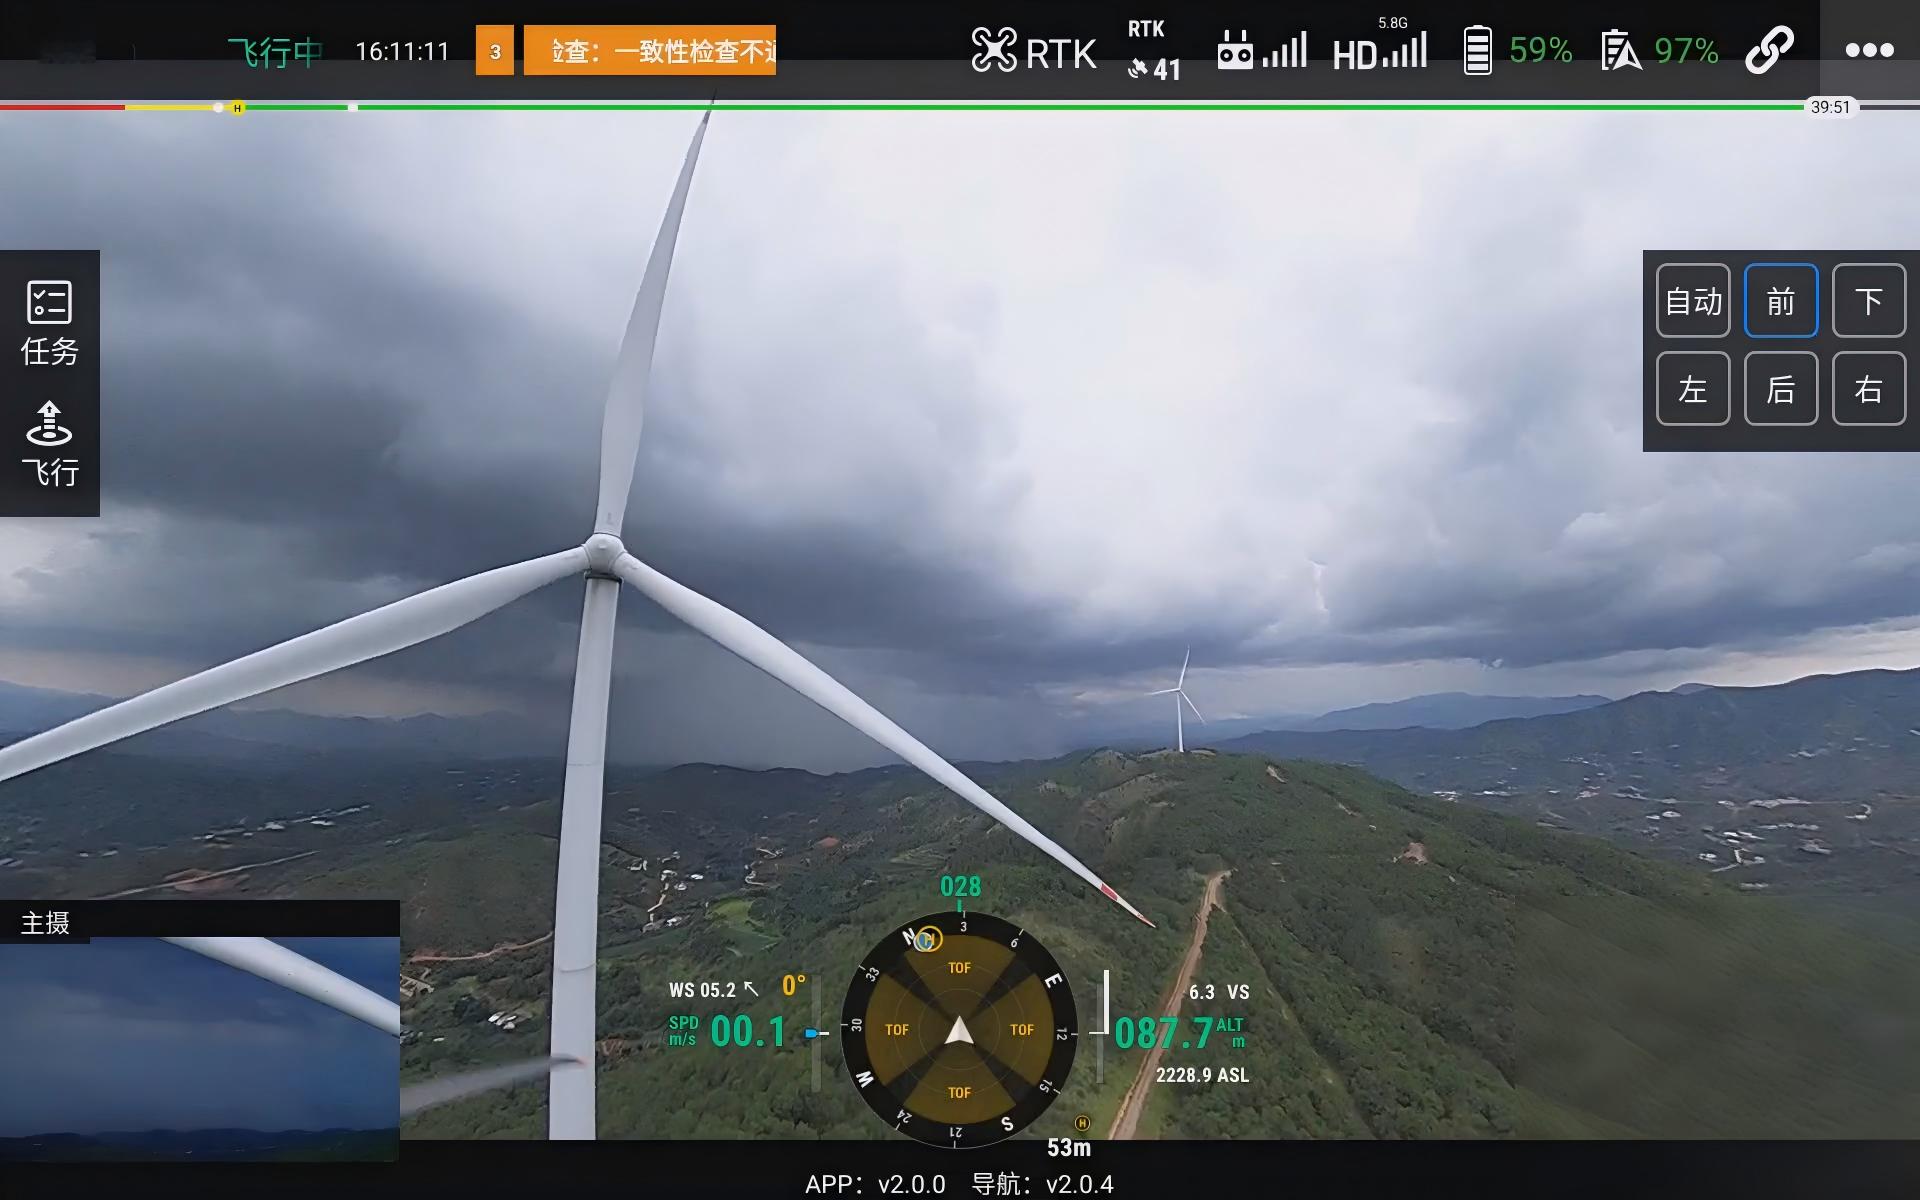
風車と諸元を登録し、点検部位と成果要件を明確にします。
発電計画に応じて方式を選び、風車の姿勢と安全条件を確認します。静的点検では事前に停止してブレードを固定します。
動的点検は諸元から計画します。静的点検は風車モデルに基づいて9区間をつないだルートを生成します。
INESが飛行ルートを実行し、動的点検はレーザートリガー、静的点検はウェイポイントで撮影します。AGSで状態とブレード距離を監視します。
複数視点の画像を整理し、AIが抽出した異常候補を専門家が確認します。
点検報告書と履歴を保存します。静的成果は個別ブレードに紐付け、動的成果には実際のブレード番号を確実に特定できない制約を記載します。
動的点検の成果は風場、風車、ミッション、撮影方向で整理し、仮のグループを実際のブレード番号として扱いません。静的点検では風車、個別ブレード、部位、損傷位置を紐付け、ブレード単位の再確認や経年比較に利用できます。両方式で損傷識別、専門家による確認、報告書の保存に対応します。
風車点検プラットフォームの詳細 ↗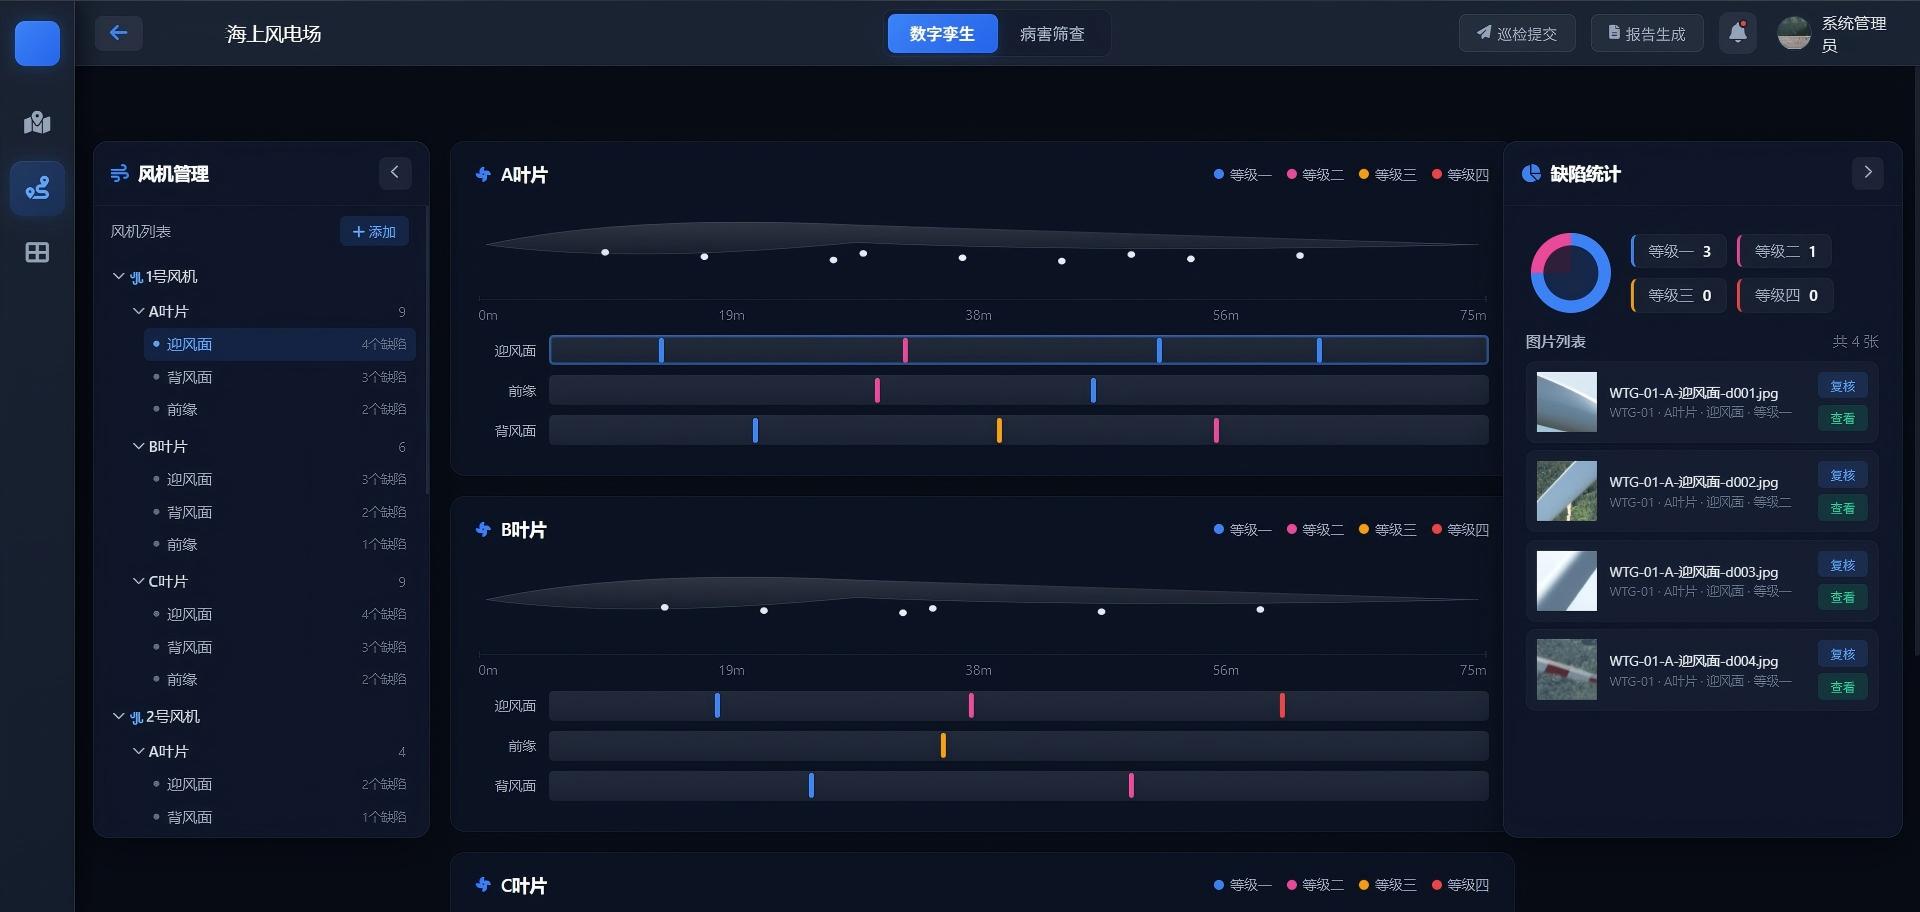
表面のひび割れ、塗膜剥離、錆び、表面損傷、前縁の摩耗などの可視異常を確認します。前縁の正対画像は静的点検で補完します。AIの結果は専門家による確認が必要で、最終的な損傷判断に代わるものではありません。
原画像、適用可能な合成画像、損傷確認記録、報告書を保存し、点検方式、確認部位、制限範囲を明記します。
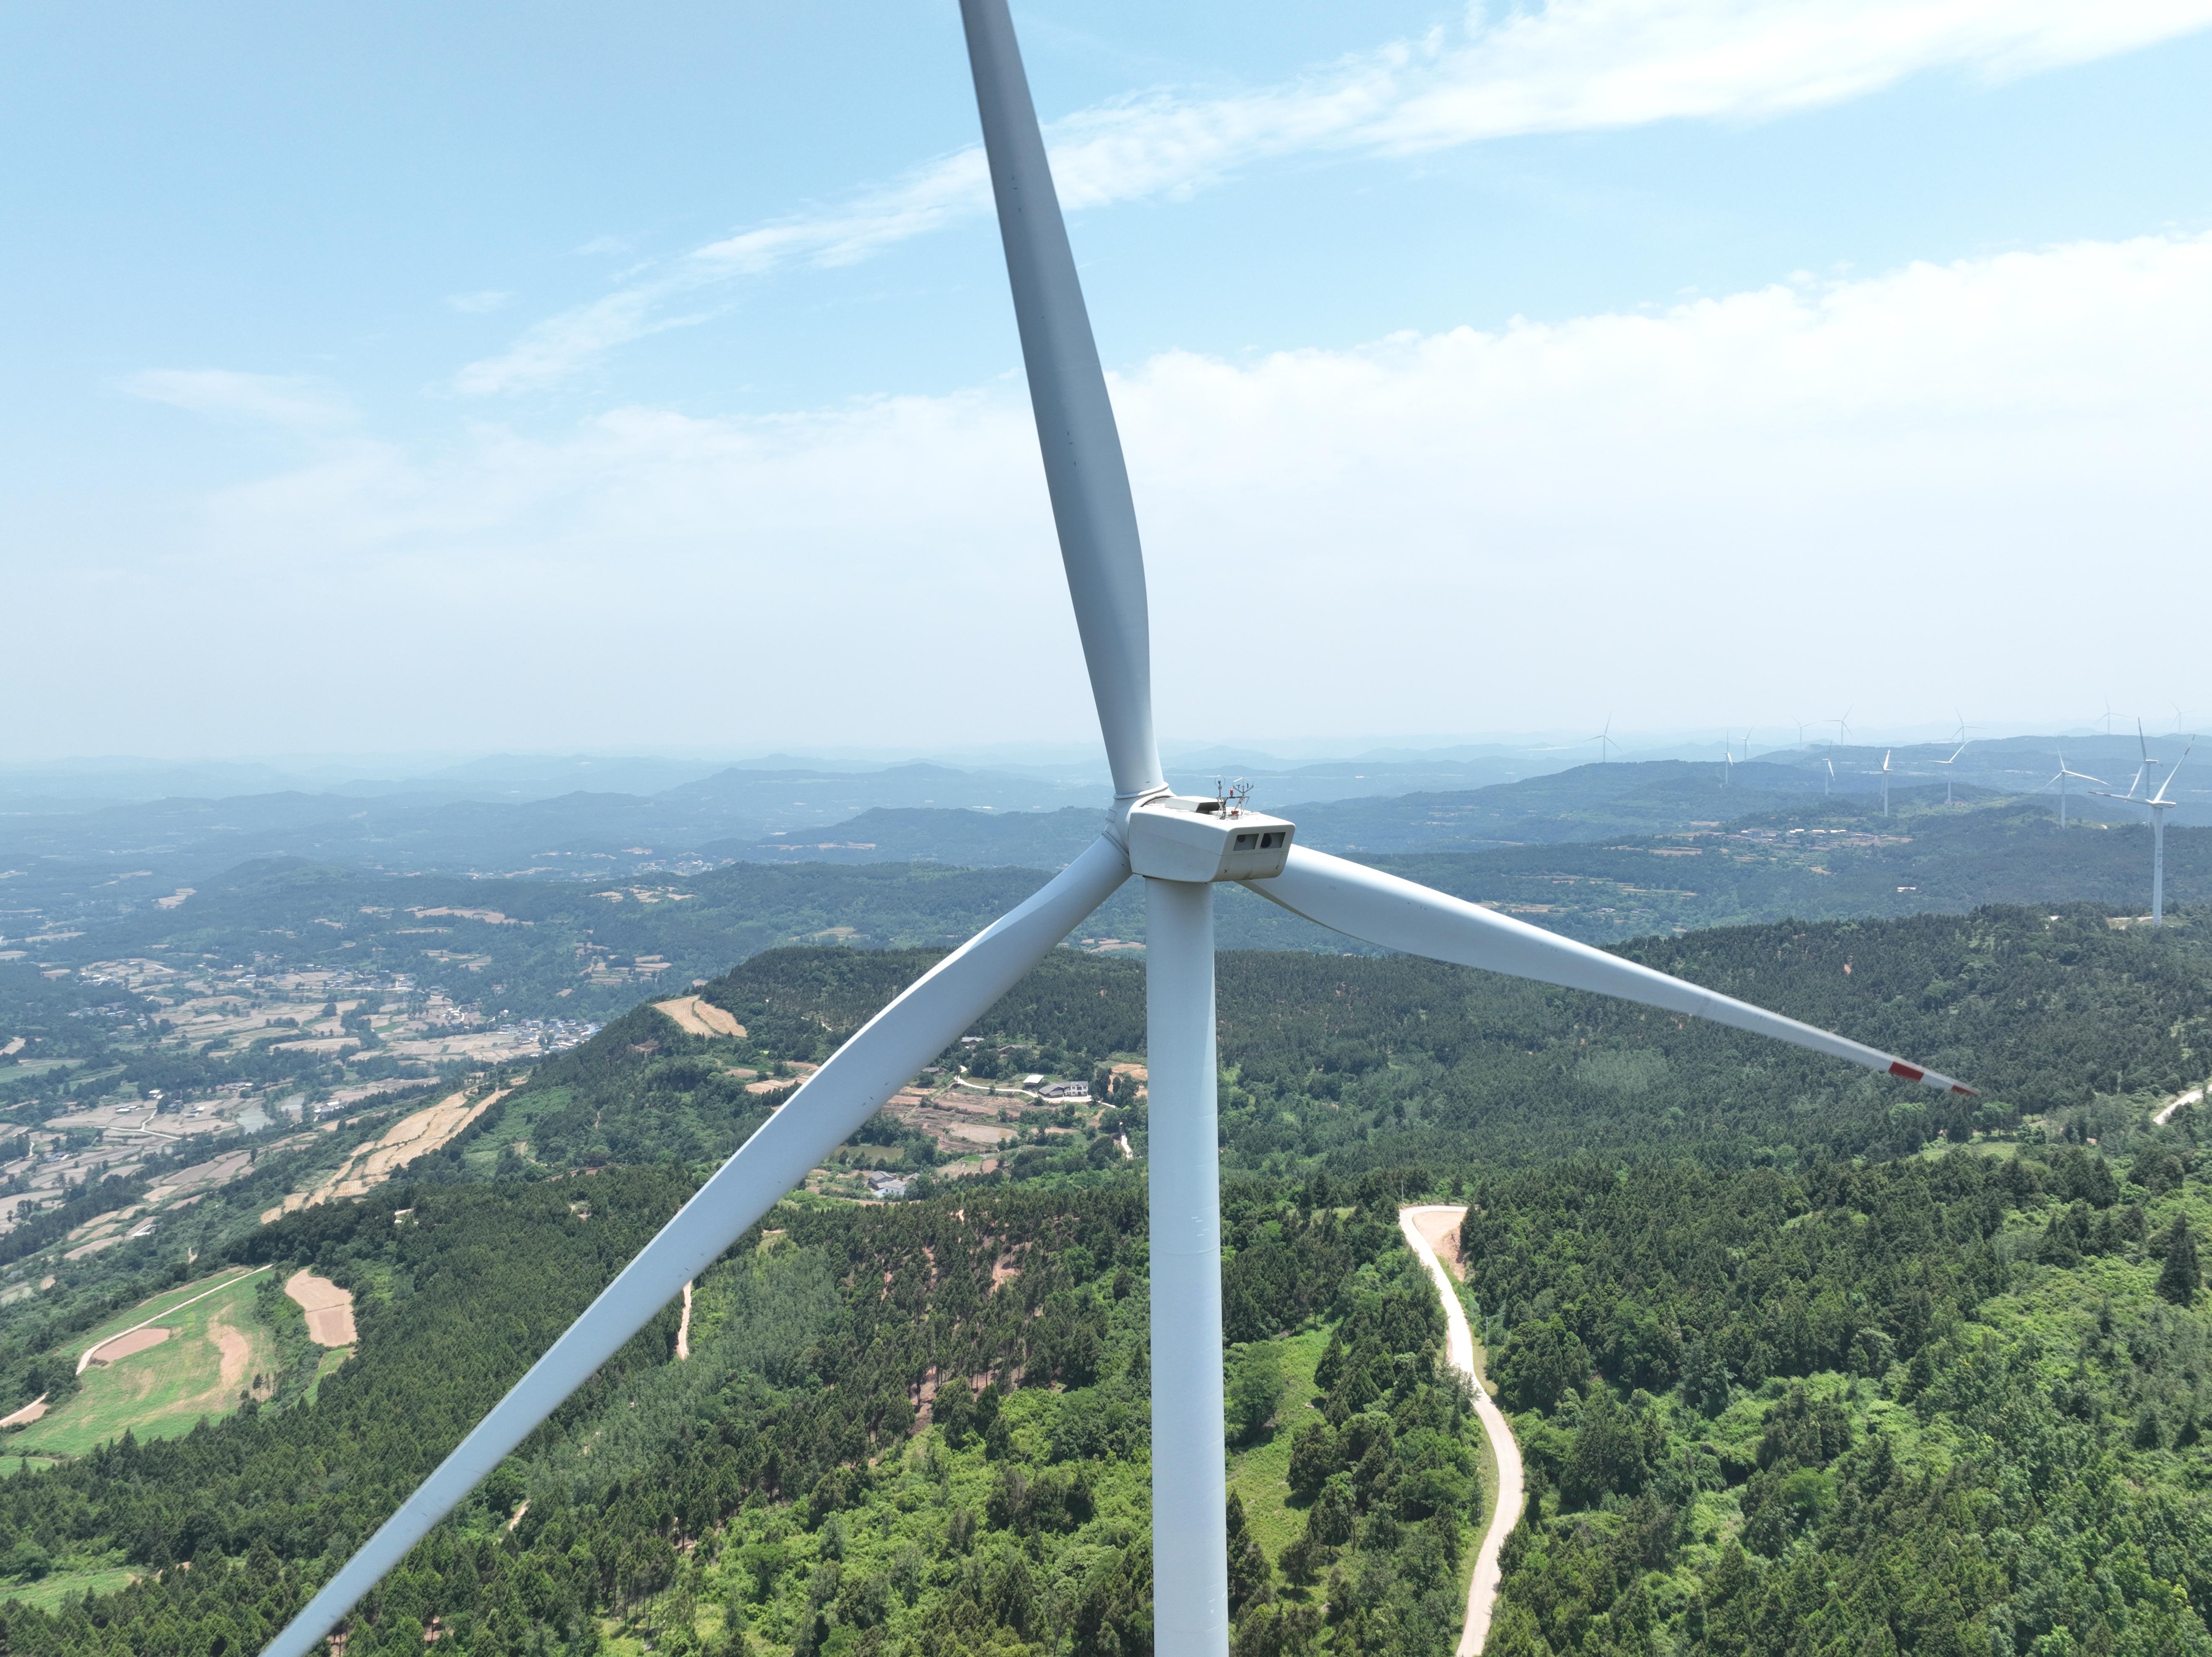
風車諸元、発電所地形、作業体制、成果要件に基づいて、機器構成、ミッションフロー、納品範囲を決定します。
ソリューション担当者に問い合わせる ↗最終更新: