地表付近の視点を日常点検に取り入れます
ドローンが上部構造を捉える一方、設備背面、盤内、共同溝の底部、トンネルのインバートは近接確認が必要です。地上プラットフォームが安定した視点で取得し、作業員がかがんで照明を当て、各箇所へ近づく負担を減らします。
 お問い合わせ ↗
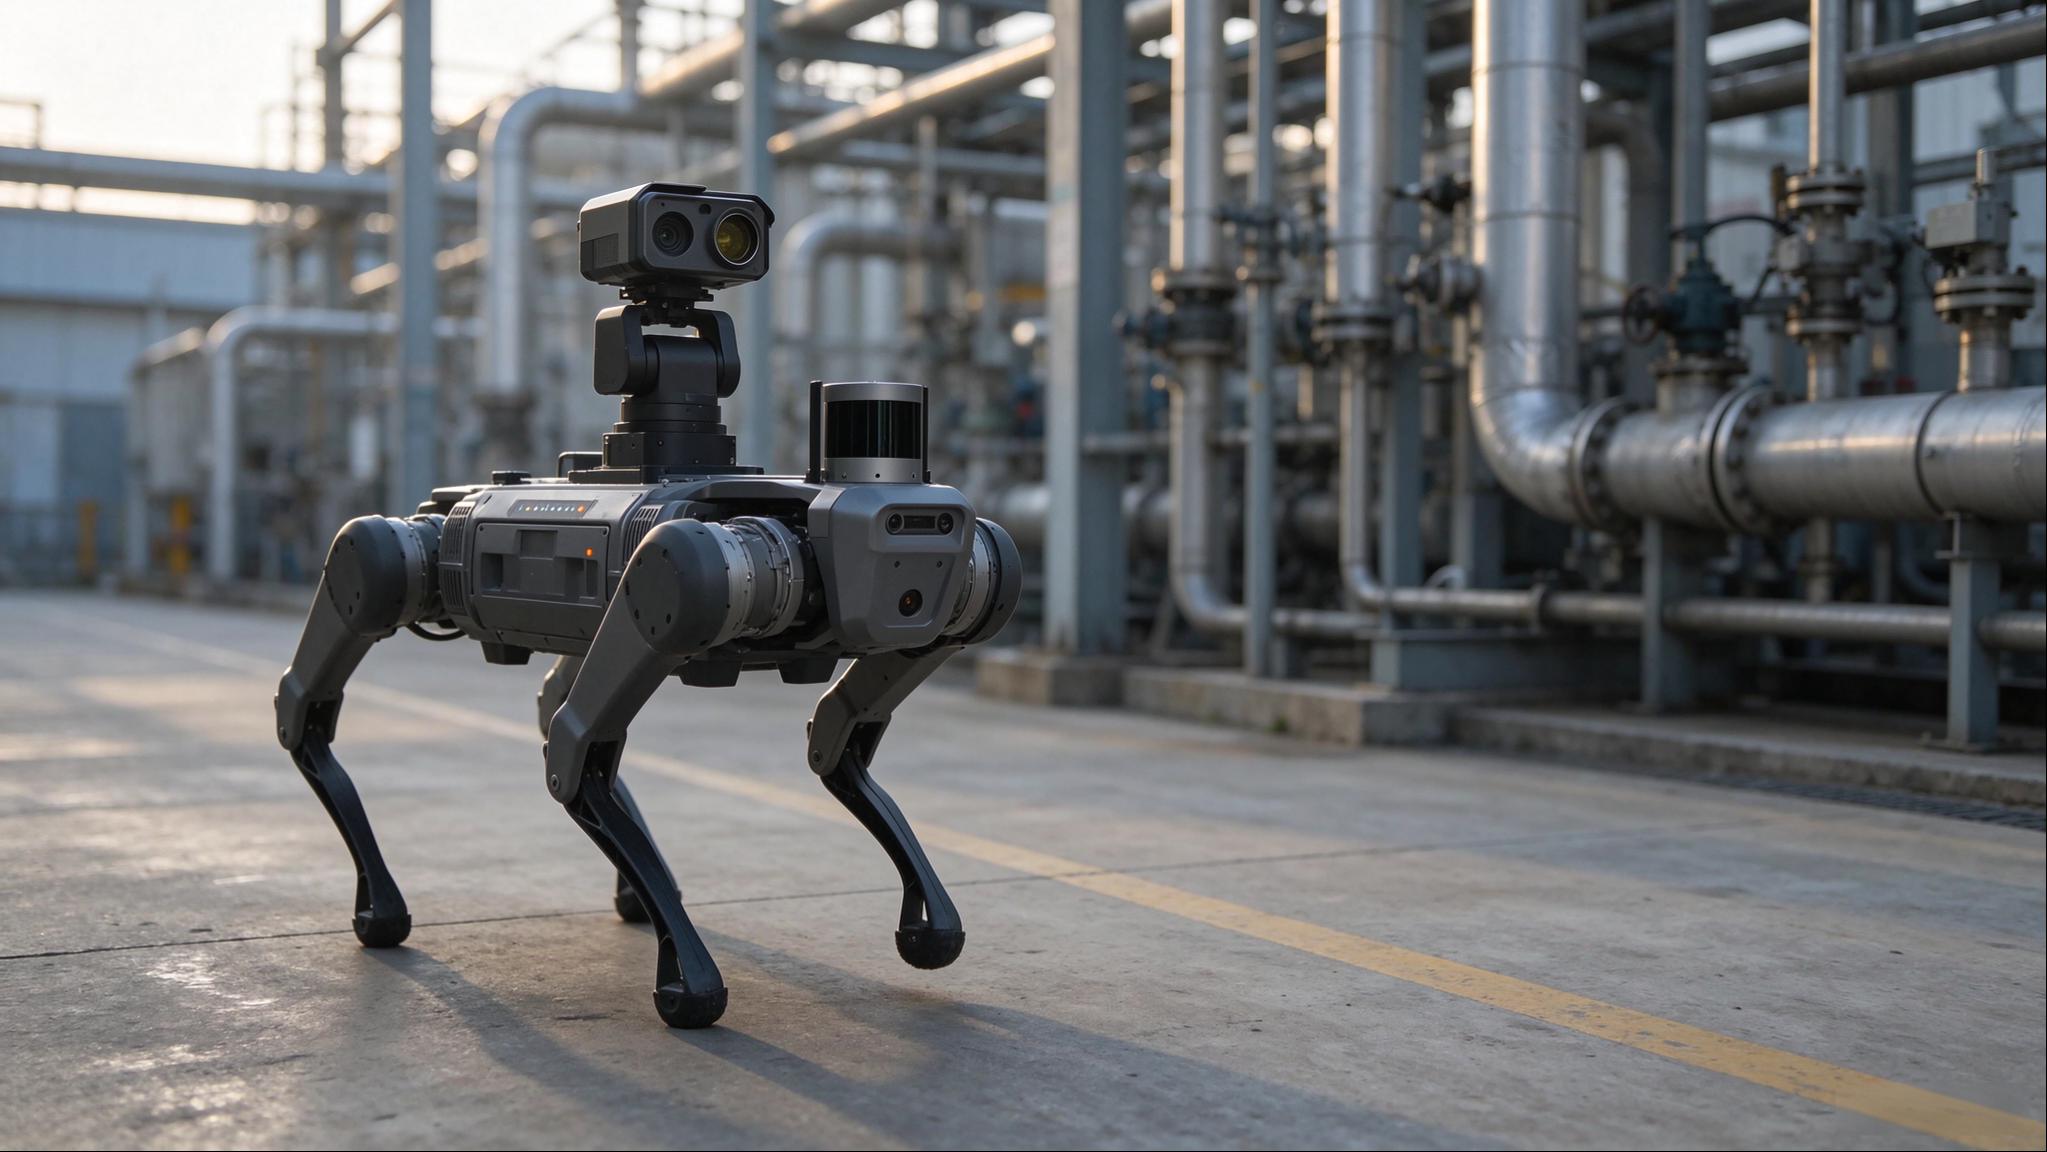
共同溝、供用中・建設中のトンネル、機械室・電気室、屋外施設の地表付近を点検します。INES搭載の四足歩行ロボットがARPのタスクファイルを実行し、点検箇所ごとに可視光・熱画像・点群データを取得します。データは点検プラットフォームへ送信し、侵入、メータ読取り、異常、構造劣化の分析に活用します。
地表付近の近接確認や繰り返し点検を、再利用・比較が可能なタスクへつなげます。
ドローンが上部構造を捉える一方、設備背面、盤内、共同溝の底部、トンネルのインバートは近接確認が必要です。地上プラットフォームが安定した視点で取得し、作業員がかがんで照明を当て、各箇所へ近づく負担を減らします。
地図作成、点検箇所の設定、計画を行い、タスクファイルとして出力します。次回以降は現地での再教示を減らし、準備済みのタスクを呼び出して、ファイルの切替でルートを変更できます。
可視光・熱画像・点群を分類してプラットフォームへ送信し、侵入、メータ読取り、異常、構造劣化の分析につなげます。写真を人手で整理するだけの運用からの改善に貢献します。
課題は歩けるかどうかだけではありません。巡回後の位置情報が正しく、データを活用できるかが重要です。
ドローン、人、固定センサーにはそれぞれ適した役割があります。四足歩行ロボットは近距離での繰り返し取得を補い、すべての方法を置き換えるものではありません。
ARPがタスクを出力し、INESが実行し、搭載機器が点検箇所で取得し、プラットフォームが分類・分析します。ファイルとデータで工程をつなぎ、現地での手作業による引継ぎを減らします。
ナビゲーション、点検機器、計算ユニットを搭載し、タスクに沿って移動します。段差、坂路、狭い通路への対応は選定機体に合わせて確認します。
測位、地図作成、タスク実行、安全対策を担い、位置を把握した移動を支援します。
点群地図や3次元モデルで経路とタスクを計画し、タスクファイルを出力します。目的に沿った移動を計画する役割です。
ジンバル、高解像度撮影システム、サーモグラフィを点検目的に合わせて選定します。
分類されたデータを受信し、侵入、メータ読取り、異常、構造劣化の分析に活用します。
四足歩行機体は案件ごとに適合を確認します。INES、ARP、点検プラットフォームをソリューションの主体とし、個別の構成も可能です。
計画を現場の外で準備し、実行を現場で行います。この分離が点検頻度の向上を支えます。
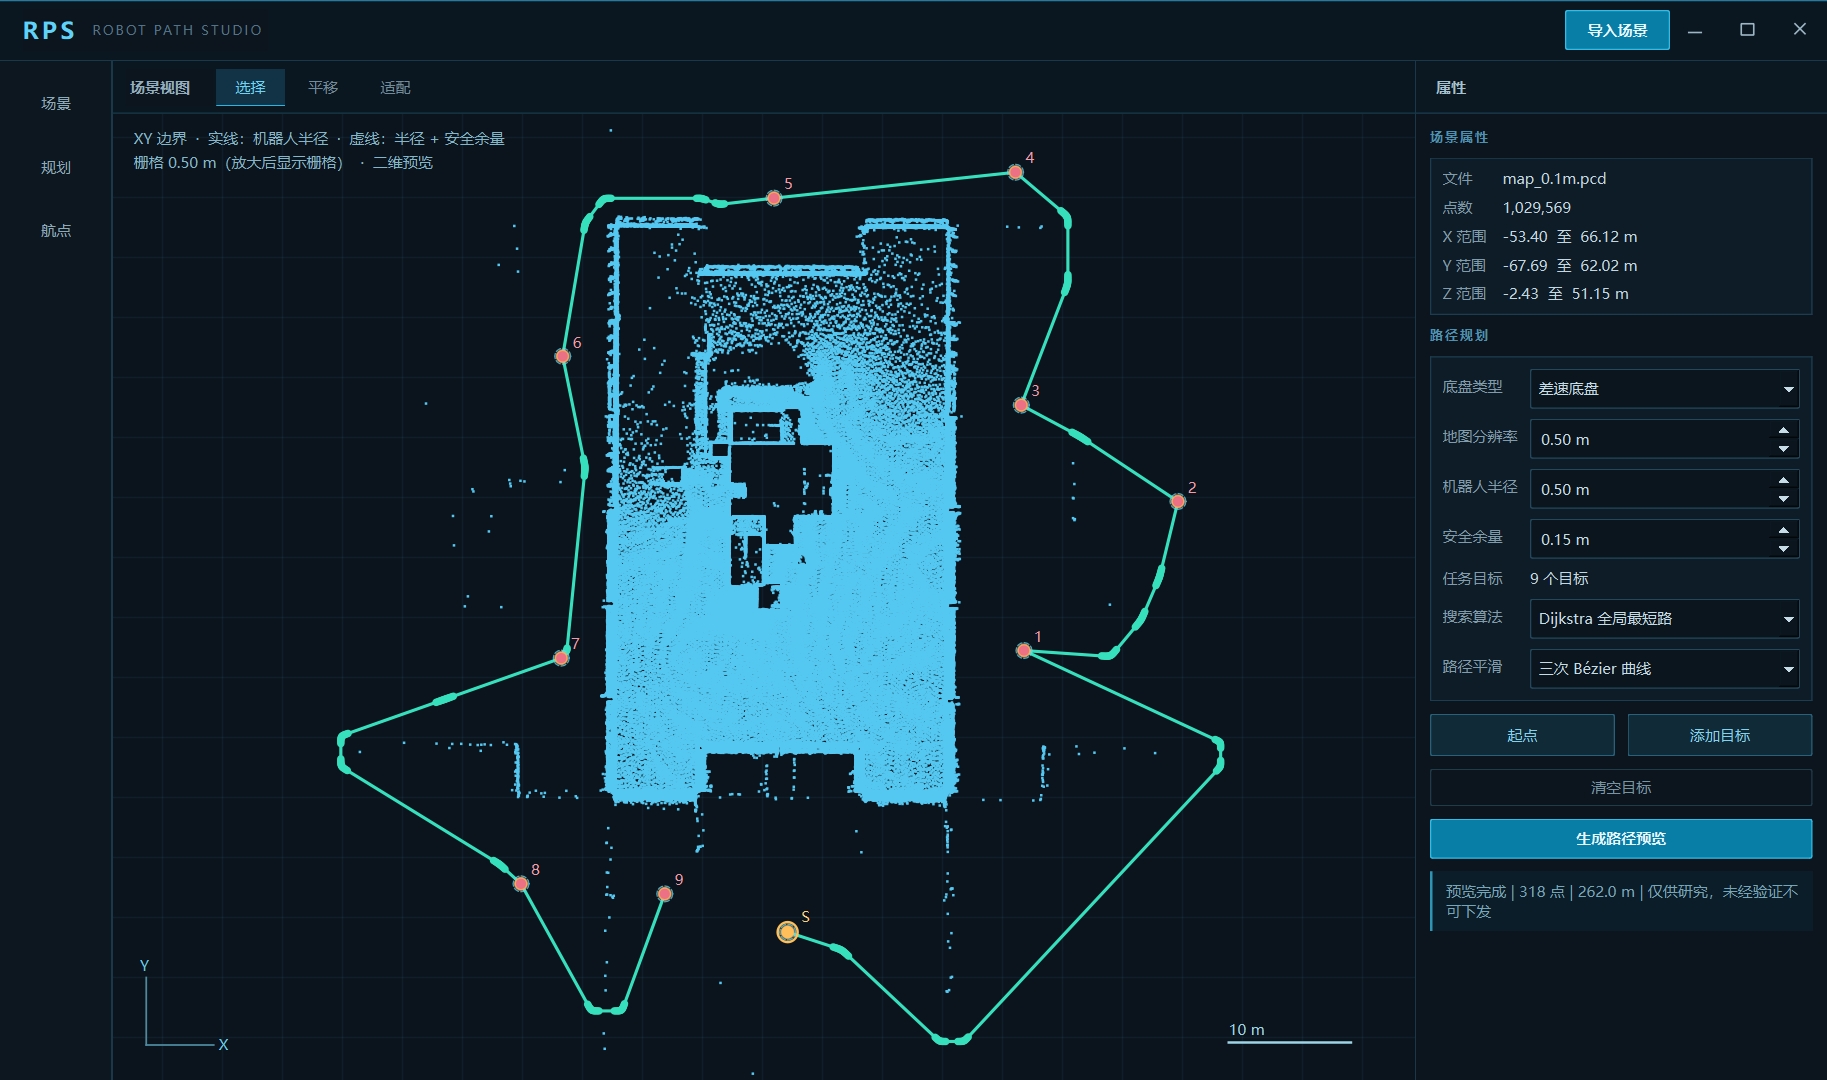
作成済みの地図をもとに点検箇所と経路を設定し、現地と共通の座標系で計画します。
指定した目標点までの到達可能な経路を生成し、点を個別に配置する作業を減らします。
自動計画を調整したい区間には経由点を手動で設定し、再生成できます。
設備、管壁、ドア枠などとの干渉を計画段階で確認し、現地実行前のリスク把握に役立てます。
機体を接続せず、到達性、動作、タイミングを確認できます。
経路、点検箇所、動作、設定をファイルにまとめてINESへ渡し、計画と実行を分離します。
共通の座標基準に適合した機体で、計画した経路を繰り返し実行できます。橋梁・閉鎖空間で活用してきたARPの計画・タスク出力を、地上プラットフォーム向けに構成します。
ARP経路計画ソフトウェアを見る搭載機器は仕様の高さだけでなく、判読対象に合わせて選びます。数値、温度、周囲の状況では必要な機器が異なります。
| 確認対象 | 搭載機器 | 代表的な作業 |
|---|---|---|
| 計器の数値、ひび割れ幅、錆びの範囲 | 高解像度撮影システム | メータ読取り、構造劣化、銘板・表示の確認 |
| 温度分布、異常発熱、漏れの痕跡 | サーモグラフィ | 異常高温、漏れ、火災リスク、断熱不良 |
| 広範囲の映像、視点を変えた再確認 | ジンバル | 経路の映像巡回、侵入確認、定点確認、手動介入前の観察 |
前方・側方へ視点を変え、点検箇所ごとのプリセットを設定できます。俯仰角の変更や周囲の確認に適しています。細部の判読は高解像度撮影と十分な安定性が前提となります。
補助照明・焦点制御を組み合わせた高解像度撮影で、数値や微細な損傷を確認します。精度は距離、角度、照明に左右されるため、計画時に撮影位置と姿勢を定めます。
温度分布から異常高温や温度差を確認します。発熱や漏れの分析に活用できますが、放射率、距離、周囲温度の影響を受けるため、絶対温度は現地で校正します。
1つのタスクでは主な搭載機器を定め、取得条件を安定させます。複数機器を併用する場合は、撮影姿勢、露光、測温設定を統一し、時期間比較への影響を抑えます。
同じ異常に対し、可視光で形状、熱画像で温度、点群で位置を確認します。データの対応付けが判読を支えます。
設定区域への進入を検知し、時刻、位置、画像を記録します。事象としての判断は現場規程に沿って担当者が確認します。
点検箇所ごとに数値と原画像を記録し、日別・月別の履歴を作成します。信頼度の低い項目は人による再確認の対象として表示します。
同じ位置の可視光と熱画像を照合し、外観変化のない温度異常と、温度上昇を伴う外観異常を区別します。単一データに依存した誤判断の低減に貢献します。
ひび割れ、錆び、漏水の画像を箇所ごとに保存し、時期間比較で範囲や形状の変化を確認します。損傷区分の判定は維持管理の基準に沿って専門技術者が行います。
取得データを分類してプラットフォームへ保存します。再送やオフライン保存は案件ごとに構成します。分析結果と根拠記録は、専門的な検査結論や現場の対応判断を代替しません。
点検プラットフォームサーバーを見る導入には、通行できる路面、測位の成立、データ転送の方法が必要です。いずれかが満たされない場合は、先に条件を整えます。
管線、弁、継手、点検口に沿って巡回し、長距離の歩行入場を減らします。漏れ、断熱材損傷、弁の状態、水たまりを確認します。
軌道脇、インバート、側壁下部、ケーブル溝を巡回し、ひび割れ、漏水、剥離、支障物を確認します。
定点で計器と温度を読み取り、盤やケーブルの異常、局部過熱、劣化を確認します。
変電所、タンク周辺、工場外周をルート巡回し、広域確認と定点再確認を組み合わせます。侵入、漏れ、錆び、設備の外観異常を対象とします。
屋外から屋内に入り戻るルートで、RTK利用環境とGNSS非測位環境をつなぎます。屋外施設から工場、坑口から坑内などの連続タスクに対応します。
| 導入条件 | 要件と留意点 |
|---|---|
| 路面の通行性 | 傾斜、段差、障害物、保護等級を機種ごとに確認します。限界を超える区間は定点配置や経路変更を検討します。 |
| 通信 | 共同溝・トンネルの中継、オフライン実行、転送方法は現地で確認します。タスクを事前配置し、通信なしの実行や退出後の転送は案件ごとに検証します。 |
| 測位基準 | 地図精度と点検箇所の設定方法を導入前に確認し、以降も共通の座標基準を使用します。 |
| 搭載機器の校正 | 測温・読取りの距離、角度、照明を計画時に定めます。校正条件が変わる場合は、時期間比較の結果を再評価します。 |
橋梁下面、風車ブレード、地上機体が通行できない水際では、適合するドローンなどの方法を選びます。
形状が繰り返す環境ではレーザーSLAMが不安定になる場合があり、標識、路面の特徴、手動介入箇所などを検討します。
水深、有害ガス、粉じん、防爆要件は機体の保護性能ごとに確認し、適用可能とは一律に扱いません。
絶対温度や遠距離での読取りは、距離、放射率、照明に左右されます。性能は案件ごとの技術確認と検収を基準とします。
1回の作業範囲は稼働時間、搭載機器の消費電力、経路長に左右されるため、実際の構成で算定します。
記載の機能はソリューションの説明です。実際の性能は路面、通信、搭載機器、タスク計画に左右され、案件ごとの技術確認と検収結果を基準とします。
GNSS非測位環境では、INESがレーザーSLAM、画像、IMUを組み合わせて測位します。地図、環境の特徴、切替設定は現地で検証します。
LiDAR・画像・IMUの融合で機体の位置・姿勢を推定し、足先の滑りが測位と経路追従に及ぼす影響を抑えます。ただし、路面リスクをすべてなくすものではありません。水、油、傾斜、機体の通行能力は導入前に評価します。
地図、座標基準、機器、点検箇所の条件が適合している間は再利用できます。配置、障害物、校正条件が変わった場合は、経路を再確認して検証します。
地表付近の繰り返し取得を補うものであり、専門技術者の損傷判定、現場のリスク評価、対応判断や、ドローンの高所撮影を代替しません。
ドローン、人、固定センサーにはそれぞれ適した役割があります。四足歩行ロボットは近距離での繰り返し取得を補い、すべての方法を置き換えるものではありません。
| 比較項目 | 鉄道点検(TIDS / CIDS / SIDS) | 空中点検(BRIDGE / WIND / INDOOR) | 地上点検(四足歩行ロボット) |
|---|---|---|---|
| 点検対象 | 列車前方、車内、駅構内・ホーム | 橋梁下面、風車ブレード、閉鎖空間の上部 | 共同溝、トンネル下部、機械室、施設外周 |
| 視点 | 車上前方と固定箇所 | 上方・側方から高さをカバー | 地表付近の水平・上向き視点で近距離・低位置をカバー |
| 点検頻度の例 | 運用に合わせ継続 | 計画したフライトごと | タスクファイルに沿って日次・シフトごと |
| 主な制約 | 既設システムとの接続 | 空域、気流、飛行時間 | 路面通行性、通信、測位基準 |
点検環境と経路長、取得する情報(数値・温度・画像)、通信、傾斜・段差・水たまり、防爆や特殊保護の要否、既存のプラットフォームとデータ形式をお知らせください。
最終更新: