近接作業のばく露を低減します
ドローン(無人航空機)の運用に適した橋梁下面、高橋脚、支承部で画像を取得し、撮影のために作業員が危険箇所へ接近する必要性を低減します。
 お問い合わせ ↗
BRIDGE INTELLIGENCE
道路橋、都市橋、鉄道橋の日常点検、定期点検、個別調査を対象に、ドローン(無人航空機)の自律運用により、3次元モデル、飛行ルート計画、画像取得、AI損傷検出、成果確認、点検報告書出力までを連携します。
高所や水上付近での近接撮影に伴う作業員のばく露を低減し、現場撮影から損傷確認、点検報告書作成までをつなぎます。
ドローン(無人航空機)の運用に適した橋梁下面、高橋脚、支承部で画像を取得し、撮影のために作業員が危険箇所へ接近する必要性を低減します。
橋梁部材ごとに飛行ルートと撮影ミッションを構成し、検証済みミッションを再利用することで、複数回の点検における取得条件の統一に貢献します。
写真、部材位置、損傷候補を関連付け、確認担当者による問題箇所の特定、成果整理、点検報告書作成を支援します。
橋梁点検は、単にドローン(無人航空機)を飛行させるだけではありません。各回のデータ取得を計画可能、再利用可能、検証可能にすることが重要です。本ソリューションは、ドローン運用、橋梁下面での測位、部材単位の飛行ルート計画、高解像度画像取得を組み合わせます。フルサイズ6,100万画素カメラ、レーザー測距、補助照明によって鮮明な画像を取得し、損傷検出、専門技術者による確認、成果管理までを一連の点検サイクルとして構成します。
橋梁下面、桁間、橋台・橋脚付近ではGNSS信号が遮られやすく、GNSSに依存する従来方式では安定した点検が難しい場合があります。
高所作業、橋梁点検車、水上付近での作業は準備が複雑で、一部の死角には安全に接近しにくい場合があります。
手動操縦では撮影距離、角度、鮮明度に差が生じやすく、時系列比較に影響することがあります。
多数の写真、部材、損傷の関連付けが統一されていない場合、確認、位置特定、点検報告書作成に時間を要します。
飛行プラットフォームからデータプラットフォームまで、各モジュールが同一の点検ワークフローに沿って連携します。
M400は橋梁下面の主桁や高橋脚など広範囲・長時間の精密点検に対応し、M4は支承部や隣接橋脚間などの狭隘部を補完します。
フルサイズ6,100万画素カメラにレーザー測距、精密フォーカス、補助照明を組み合わせ、微細なひび割れの検出と幅・長さの計測を支援します。
測位、センシング、航法を統合し、橋面から橋梁下面までの連続作業を支援します。
橋梁の3次元モデルを読み込み、対象部材をカバーする飛行ルート、ウェイポイント、撮影動作を計画します。
ミッションとカメラ設定を行い、飛行ルートの実行、飛行状態、撮影進捗を監視します。
ミッション、部材、画像、損傷を一元管理し、検出、確認、位置特定、点検報告書出力を支援します。
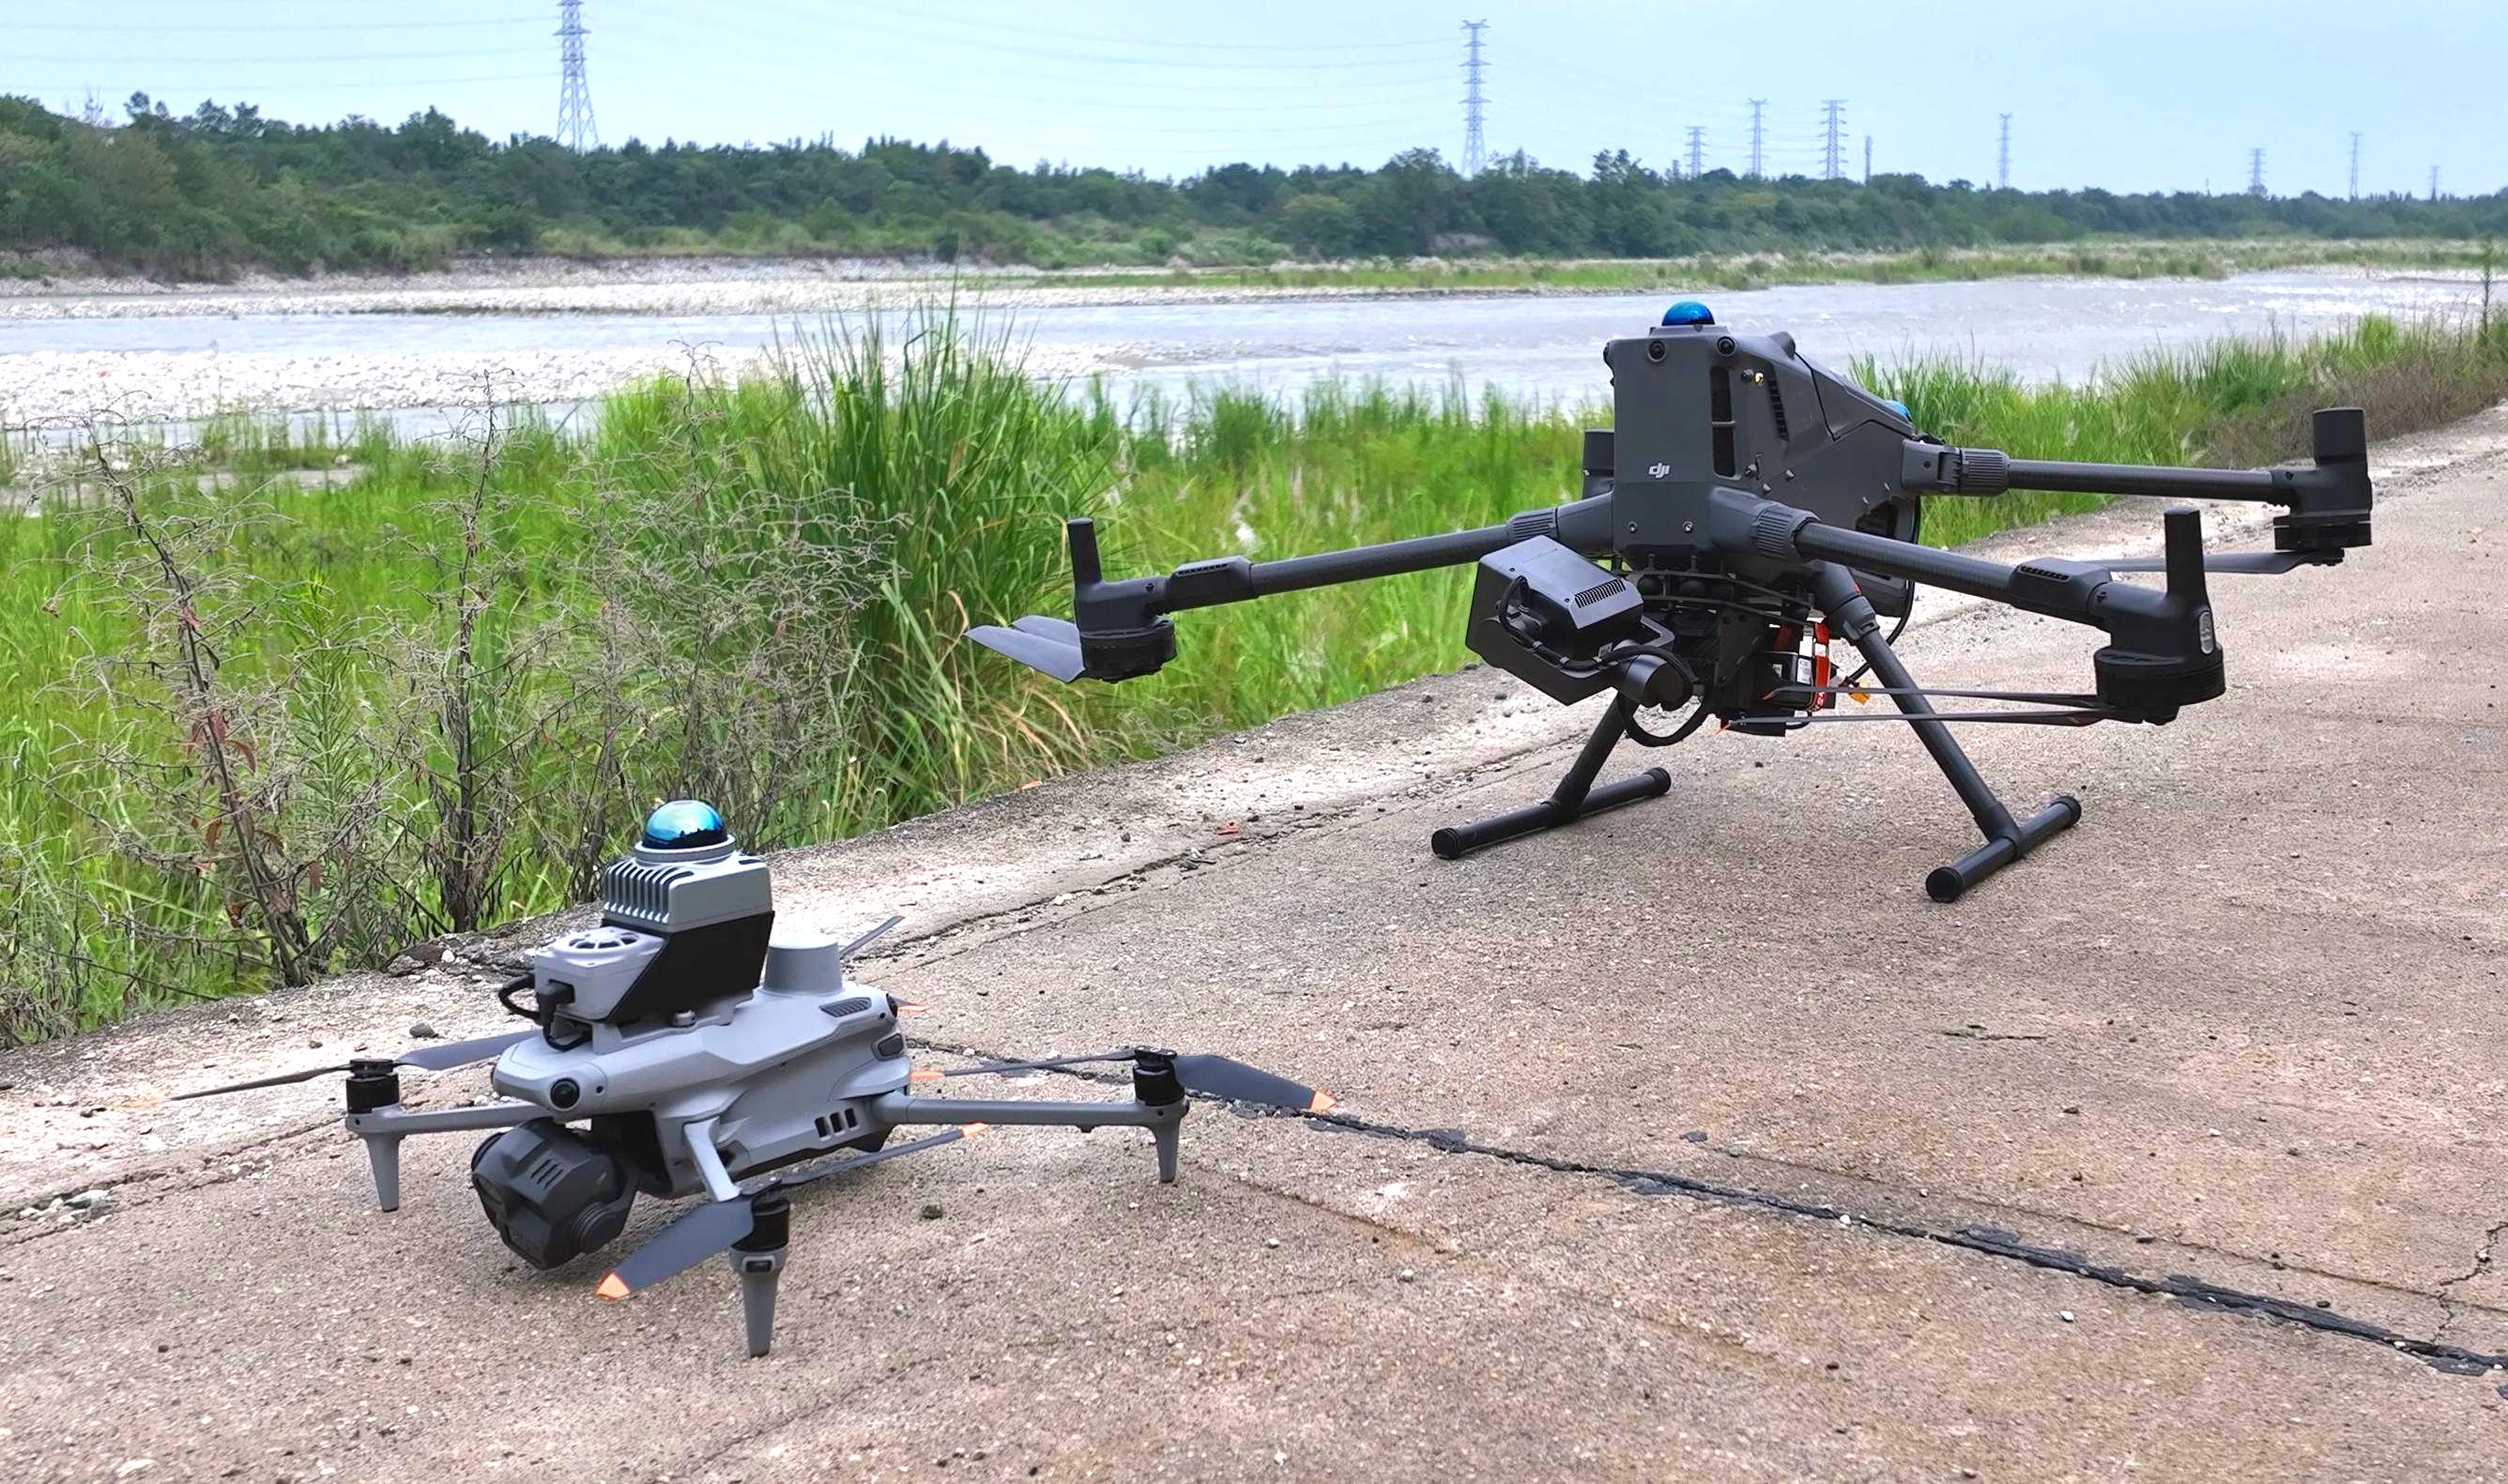
2機種を橋梁部材の規模と進入可能空間に応じて組み合わせ、作業の連続性を保ちながら、広範囲の精密撮影と局部の近接目視点検を両立できます。
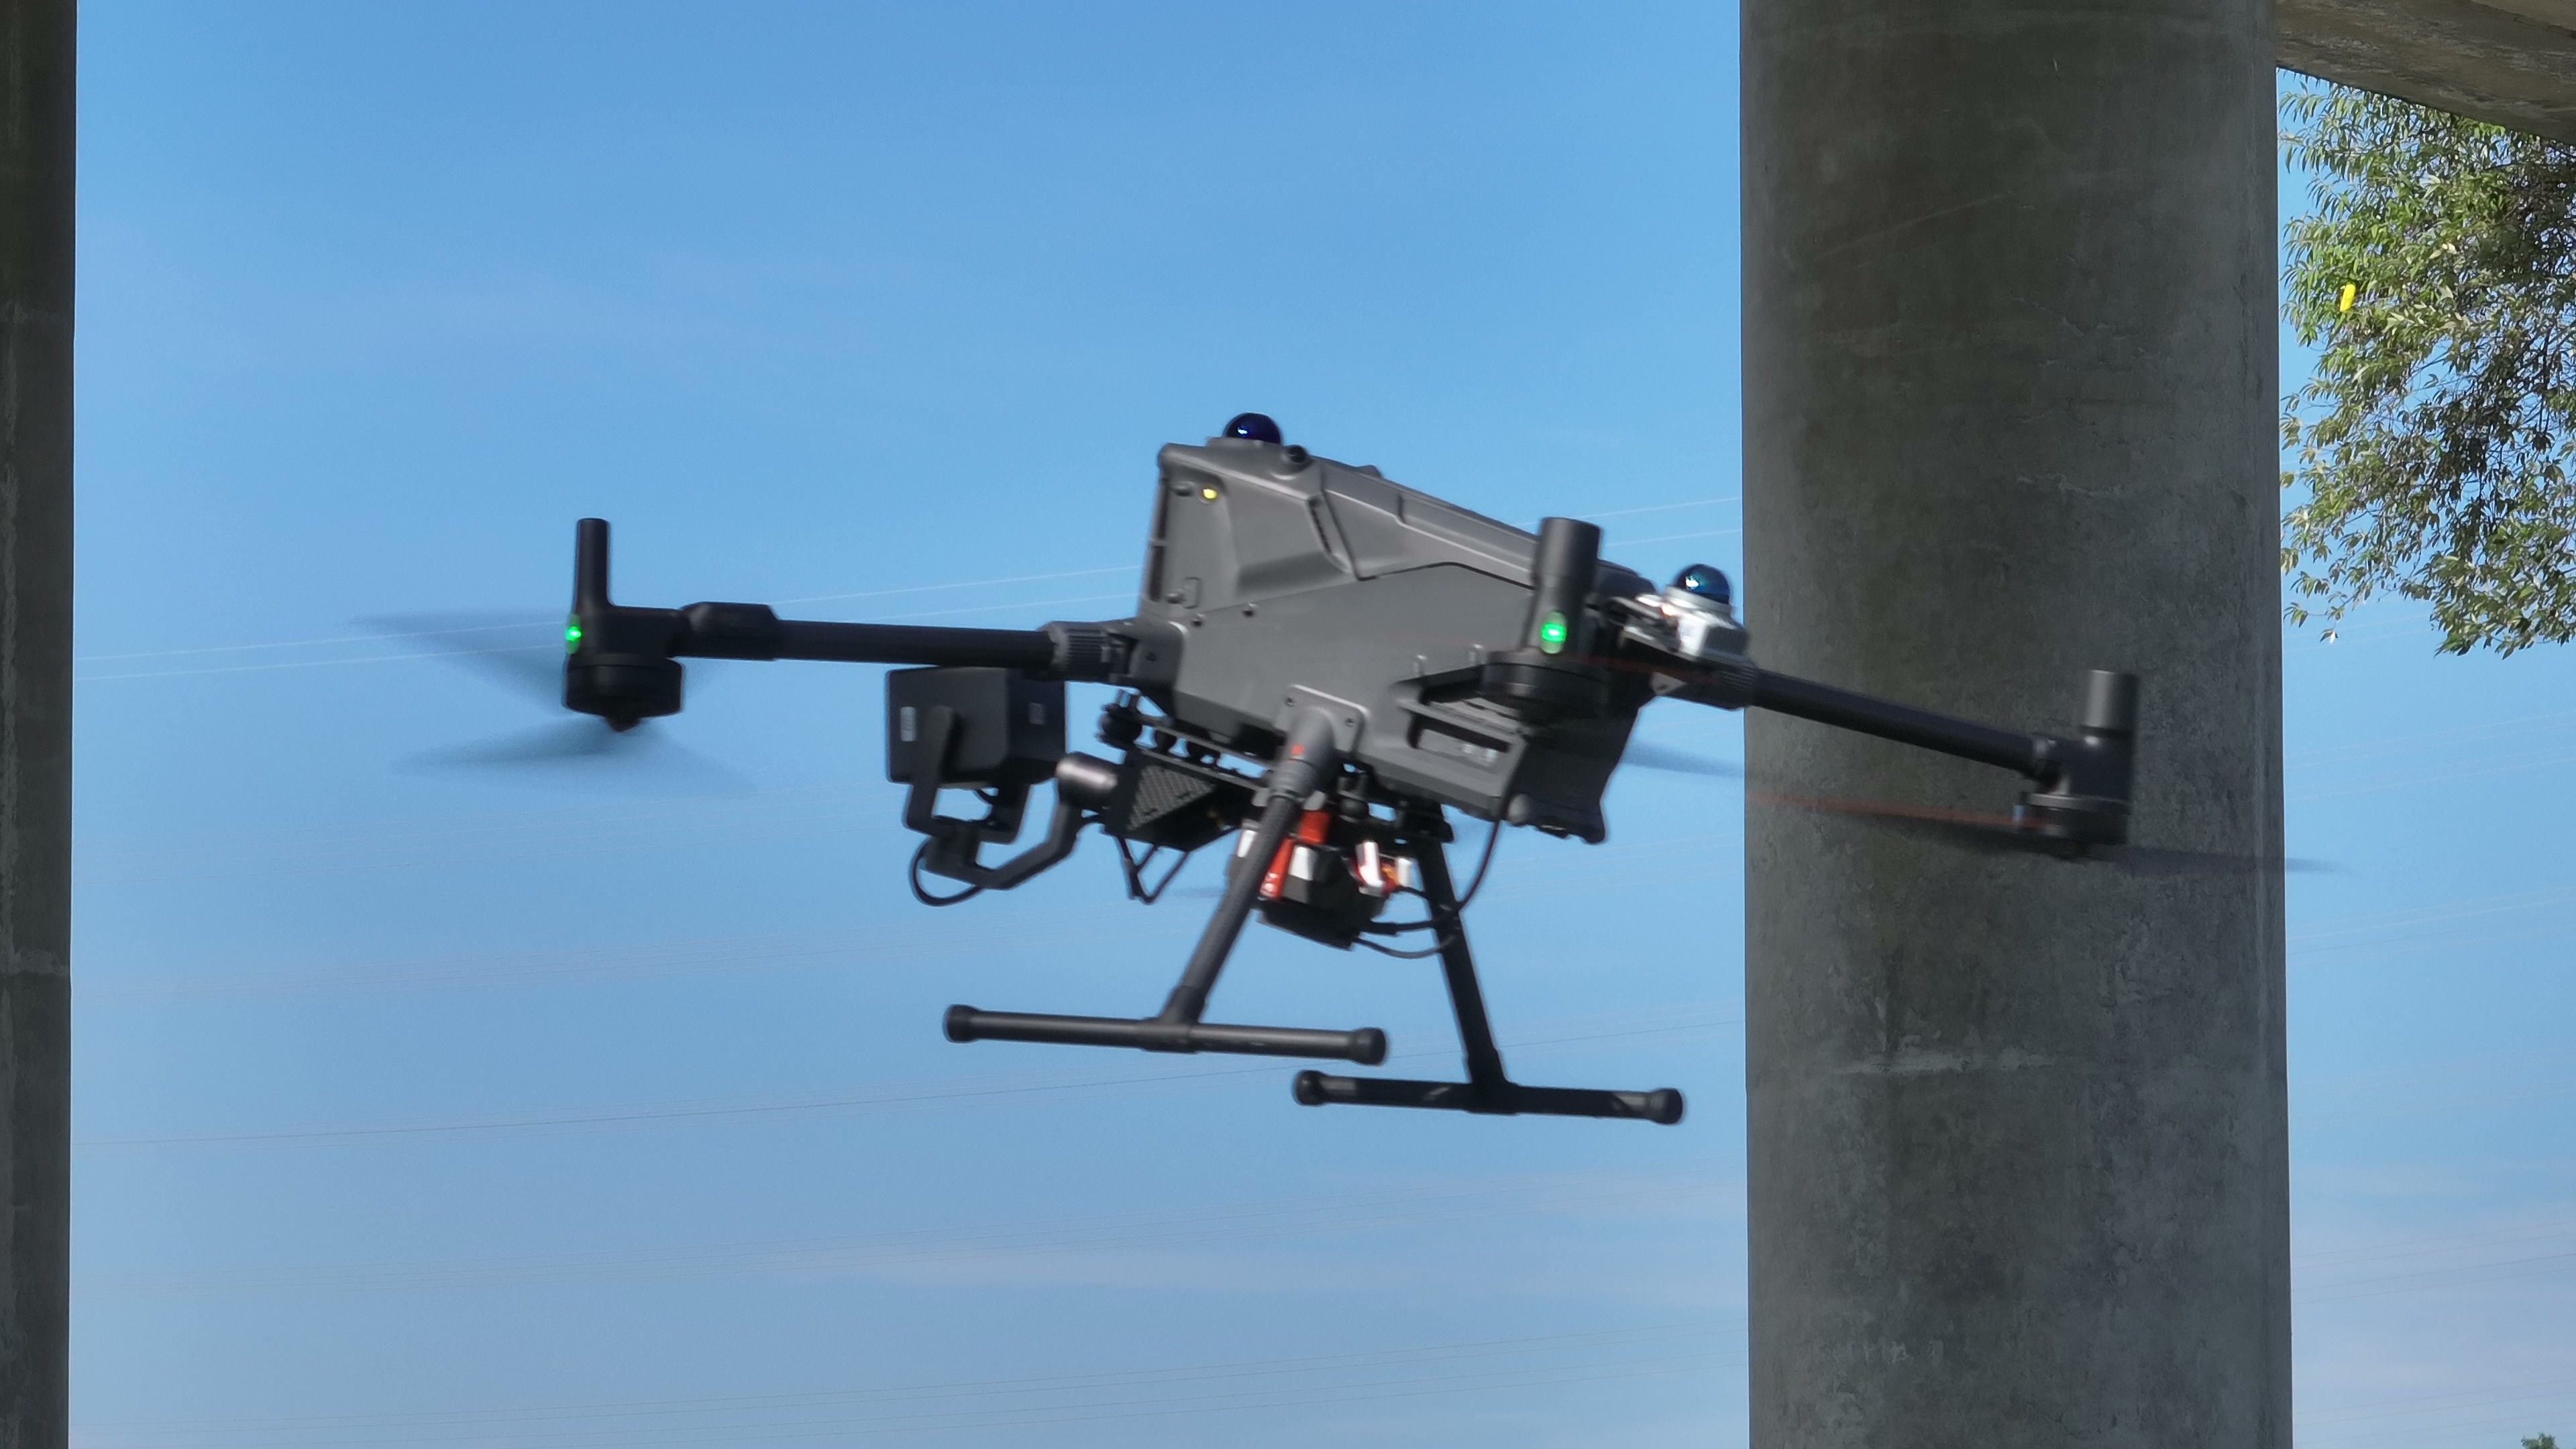
橋梁下面の主桁や高橋脚など、点検範囲が広く、長時間飛行と高精度なデータ取得が求められる箇所に適しています。
橋梁支承部や隣接橋脚間など、M400では進入または接近が難しい箇所に適しています。
M400とM4はいずれも機載ナビゲーションモジュール(INES)を搭載し、屋外での衛星測位と橋梁下面のGNSS非測位環境での測位を連続的に切り替えることが可能です。
橋梁点検専用画像取得システムは、フルサイズカメラ、レーザー測距、補助照明を統合し、鮮明な撮影から寸法計測まで、AI損傷検出、専門技術者による確認、維持管理記録に使用できる画像を提供します。
フルサイズ6,100万画素カメラを採用し、空間分解能0.05 mm、撮影距離4 mで0.1 mmのひび割れを検出できます。橋梁部材表面の微細な損傷特徴を記録できます。
レーザー測距で対象までの距離を取得し、精密なフォーカスを支援します。画像と組み合わせてひび割れの幅・長さを算出し、損傷寸法の計測と後続確認に使用できます。
補助照明を備え、橋梁下面の低照度や強い逆光などの条件でも対象面を照らし、鮮明な画像取得を支援します。暗部による細部情報の欠落低減に貢献します。
空間分解能、ひび割れ検出能力、寸法計測精度は異なる指標です。実際の撮影・計測結果は、レンズ構成、撮影距離、角度、照明、飛行安定性などの条件により異なり、損傷計測結果は専門技術者による確認が必要です。
橋梁点検では、開放された橋面、桁下面、橋脚など、GNSS測位条件の異なる箇所を移動します。機載ナビゲーションモジュール(INES)はRTK、レーザーSLAM、慣性情報を統合し、測位条件が変化してもドローン(無人航空機)の位置・姿勢を継続出力します。また、ARPで生成したKML点検ミッションを機上で実行し、測位、飛行、画像取得を連携させます。
橋面の開放区域ではRTK測位を使用し、橋梁下面のGNSS信号が減衰する区域ではレーザーSLAM測位へ切り替えることで、測位方式の変化がミッション継続性へ与える影響を低減します。
適合確認済みの点群地図とレーザーSLAMに基づき、桁下面、橋脚、支承部などの近接目視点検に安定した位置・姿勢情報を提供します。
ARPが出力した飛行ルート、ウェイポイント、動作を解析・実行し、ドローン(無人航空機)、ジンバル、カメラを連携制御します。繰り返し点検における経路、角度、撮影動作の一貫性向上に貢献します。
ウェイポイントと動作の進捗を記録し、中断地点または指定ウェイポイントから実行を再開できます。位置、姿勢、測位方式、カメラ状態をAGSへ送信し、現場担当者による継続的な状況把握を支援します。
5~10 cmはレーザーSLAMの代表的な測位精度です。実際の性能は、点群地図、橋梁構造の特徴、センサー構成、取付・キャリブレーション、飛行速度、環境条件により異なり、プロジェクト現場での試験結果に基づきます。
機載ナビゲーションモジュール(INES)を見る ↗ARPは、橋梁の3次元モデル、部材設定、飛行ルート計算、撮影動作設定を一つの作業環境にまとめます。対象部材、使用機体、点検距離、撮影オーバーラップ率などを選択すると、候補となる飛行ルートとウェイポイントを生成し、現場作業前に確認・調整できます。
ARP橋梁飛行ルート計画ソフトの詳細 ↗橋梁の3次元モデルを読み込み、橋脚、桁、アーチリブなどの対象部材を設定します。
部材形状、点検距離、オーバーラップ率、機種を踏まえて候補ウェイポイントを計算します。
飛行経路と動作を確認したうえでKMLミッションを出力し、AGSを使用して現場で実行します。
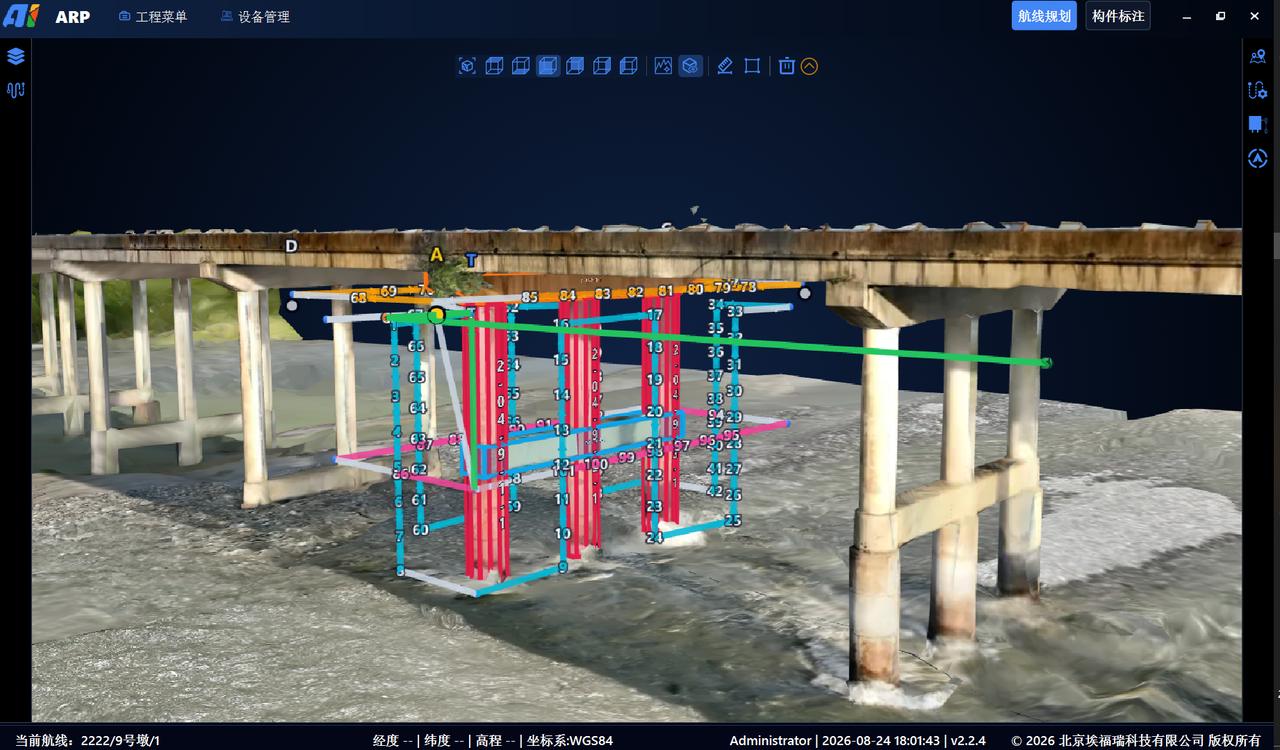
生成された飛行ルートは、現地調査、障害物、空域、気象条件、ドローン(無人航空機)の性能範囲を踏まえ、担当者が確認し、実機による検証を行う必要があります。
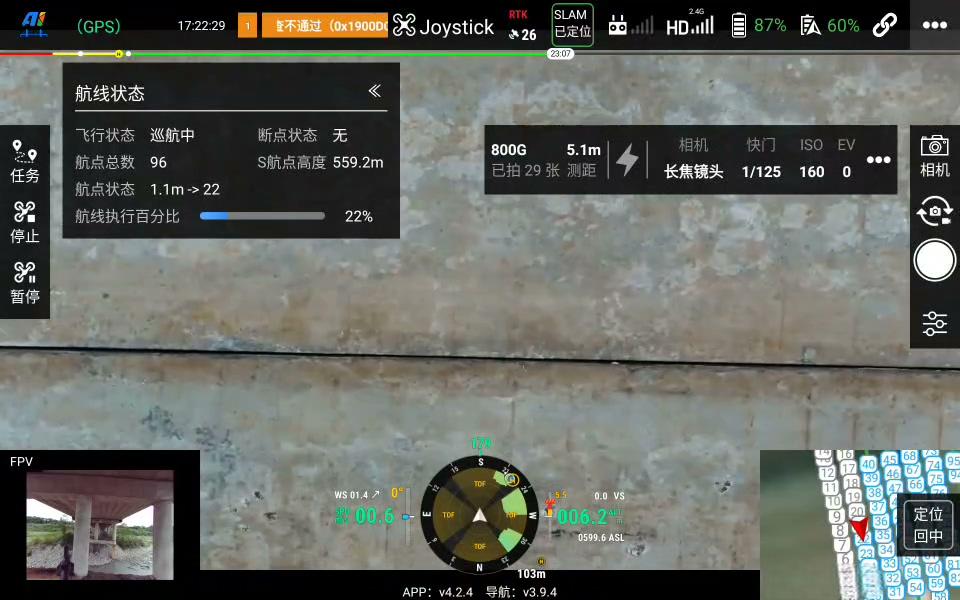
AGSは、飛行ルート、カメラ設定、飛行状態を地上側に集約し、標準化された手順で点検ミッションを実行できるよう支援します。
AGSドローン地上局ソフトの詳細 ↗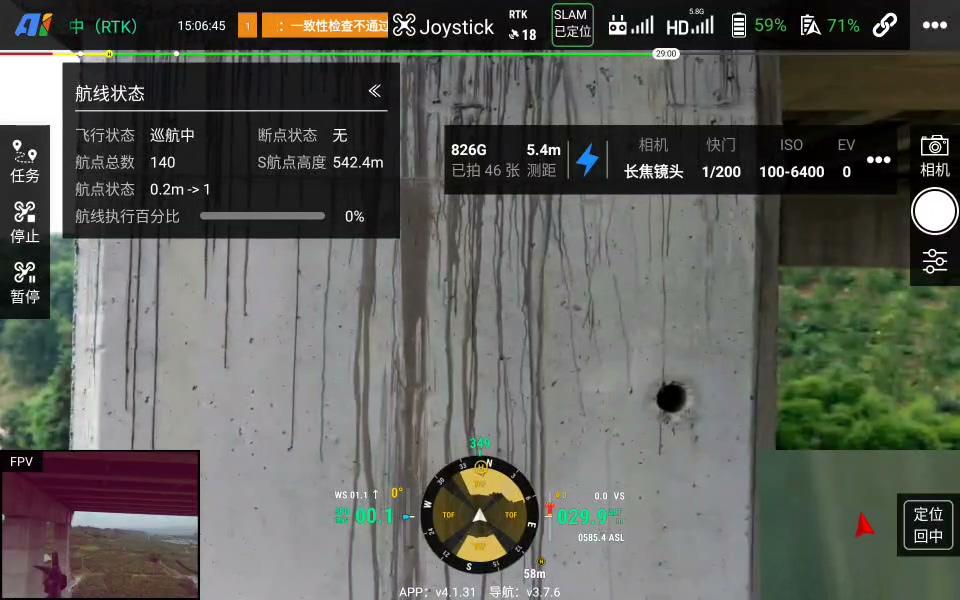
点検データプラットフォームは、ミッション、部材、高解像度画像、損傷候補を関連付けます。AI損傷検出でスクリーニングを支援し、専門技術者がマーキング、確認、修正を行い、3次元空間上で損傷位置と分布を確認できます。
検出結果は点検支援に使用し、最終判断は必要な能力を有する専門技術者が確認します。
橋梁点検プラットフォームの詳細 ↗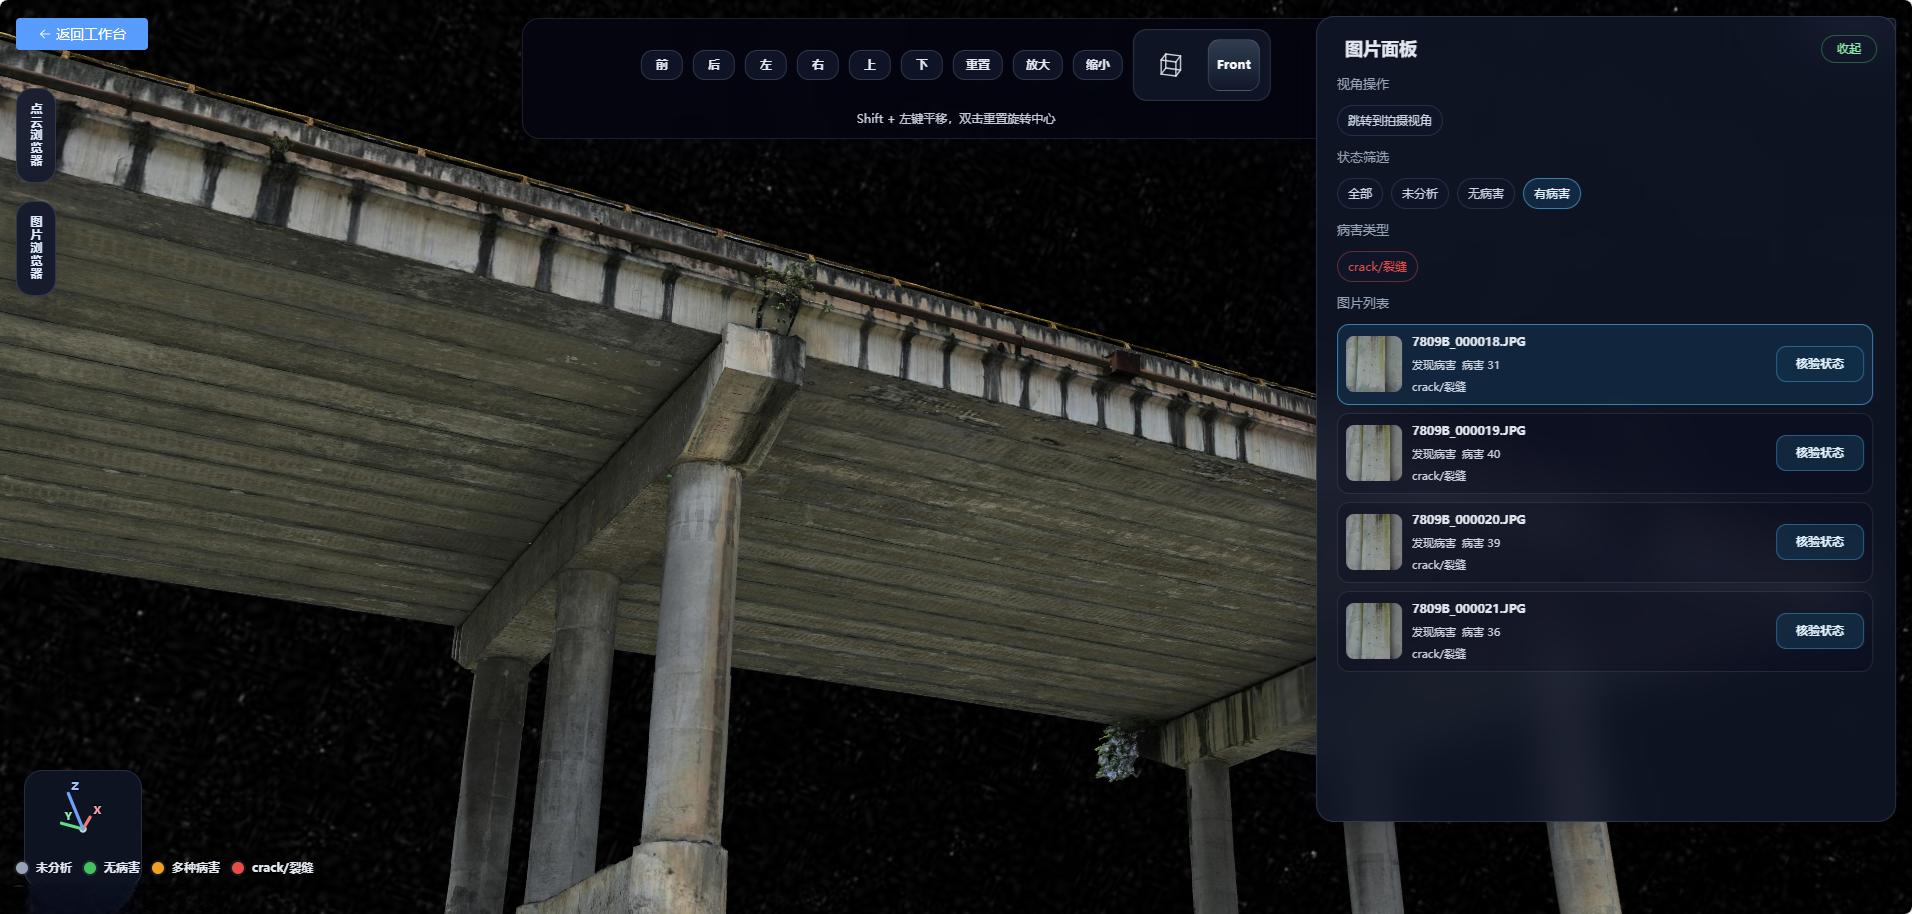
既存のBIM/3次元モデルまたは現場データを利用し、飛行ルート計画の基礎を作成します。
橋面、橋側面、桁下面、橋台・橋脚、支承部を対象に飛行ルートと撮影動作を設定します。
ミッションをAGSに読み込み、現場の安全条件を確認したうえで点検を実行し、進捗を監視します。
画像と位置情報を集約し、ミッション・部材単位で追跡可能なデータ関係を構築します。
AIが損傷候補の抽出を支援し、専門技術者がマーキング、確認、修正を行います。
3次元空間上で損傷分布を確認し、集計したうえでプロジェクト要件に応じた点検報告書を出力します。
レーザーSLAMなどの機載測位・センシング機能により、橋梁下面のGNSS非測位環境で安定した測位を提供します。
橋梁点検専用画像取得システムは、撮影距離4 mで0.1 mmのひび割れを検出でき、AI損傷検出と専門技術者による確認を支援します。
橋梁下面などの遮蔽環境において、機載測位・センシング機能により5~10 cmの測位精度を実現し、作業の連続性を維持します。
桁下面、ウェブ、橋脚、橋脚頭部、支承部などを対象に精密な撮影を構成します。
ミッションと飛行ルートを再利用し、時期の異なる撮影でも位置と視点の一貫性を保ちやすくします。
損傷候補を対応する部材と空間位置に関連付け、再確認作業の効率化に貢献します。
一般的な桁橋や都市橋を対象に、標準化され再利用可能な定期点検データを蓄積します。
斜張橋、吊橋、アーチ橋などの複雑な構造における高所、橋梁下面、水上付近のデータ取得に対応します。
災害または異常兆候の発生後、重点箇所の確認や後続の専門調査に使用できる画像資料を提供します。
道路橋、都市橋、鉄道高架橋を対象とし、山間部の高橋脚、河川横断、海上、都市既成市街地などの環境で運用を重ねています。実環境を通じて、飛行ルート計画、橋梁下面での作業、データ取得工程を継続的に検証しています。
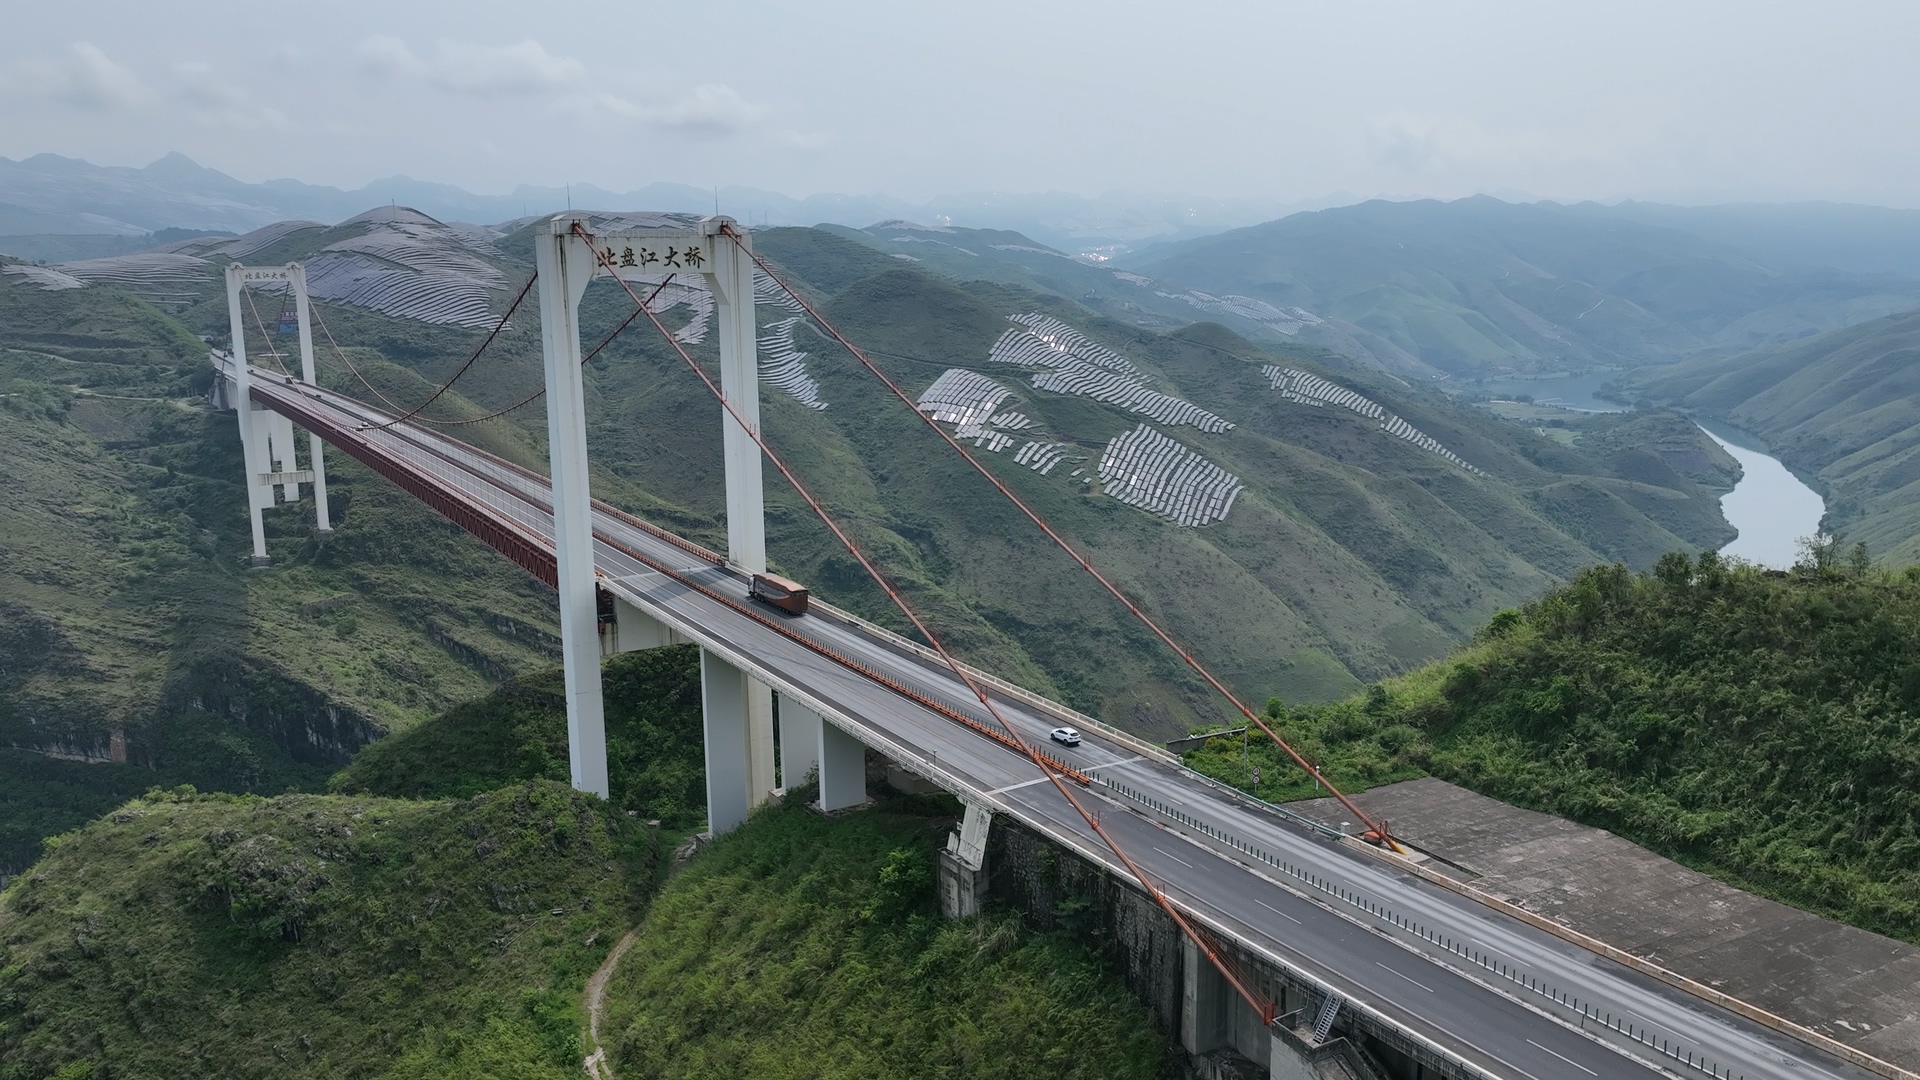
深い峡谷、大きな高低差、長大支間の環境において、主塔、主ケーブル、床版系、橋側面などを多方向から撮影し、複雑な橋種・地形への適用性を確認しています。
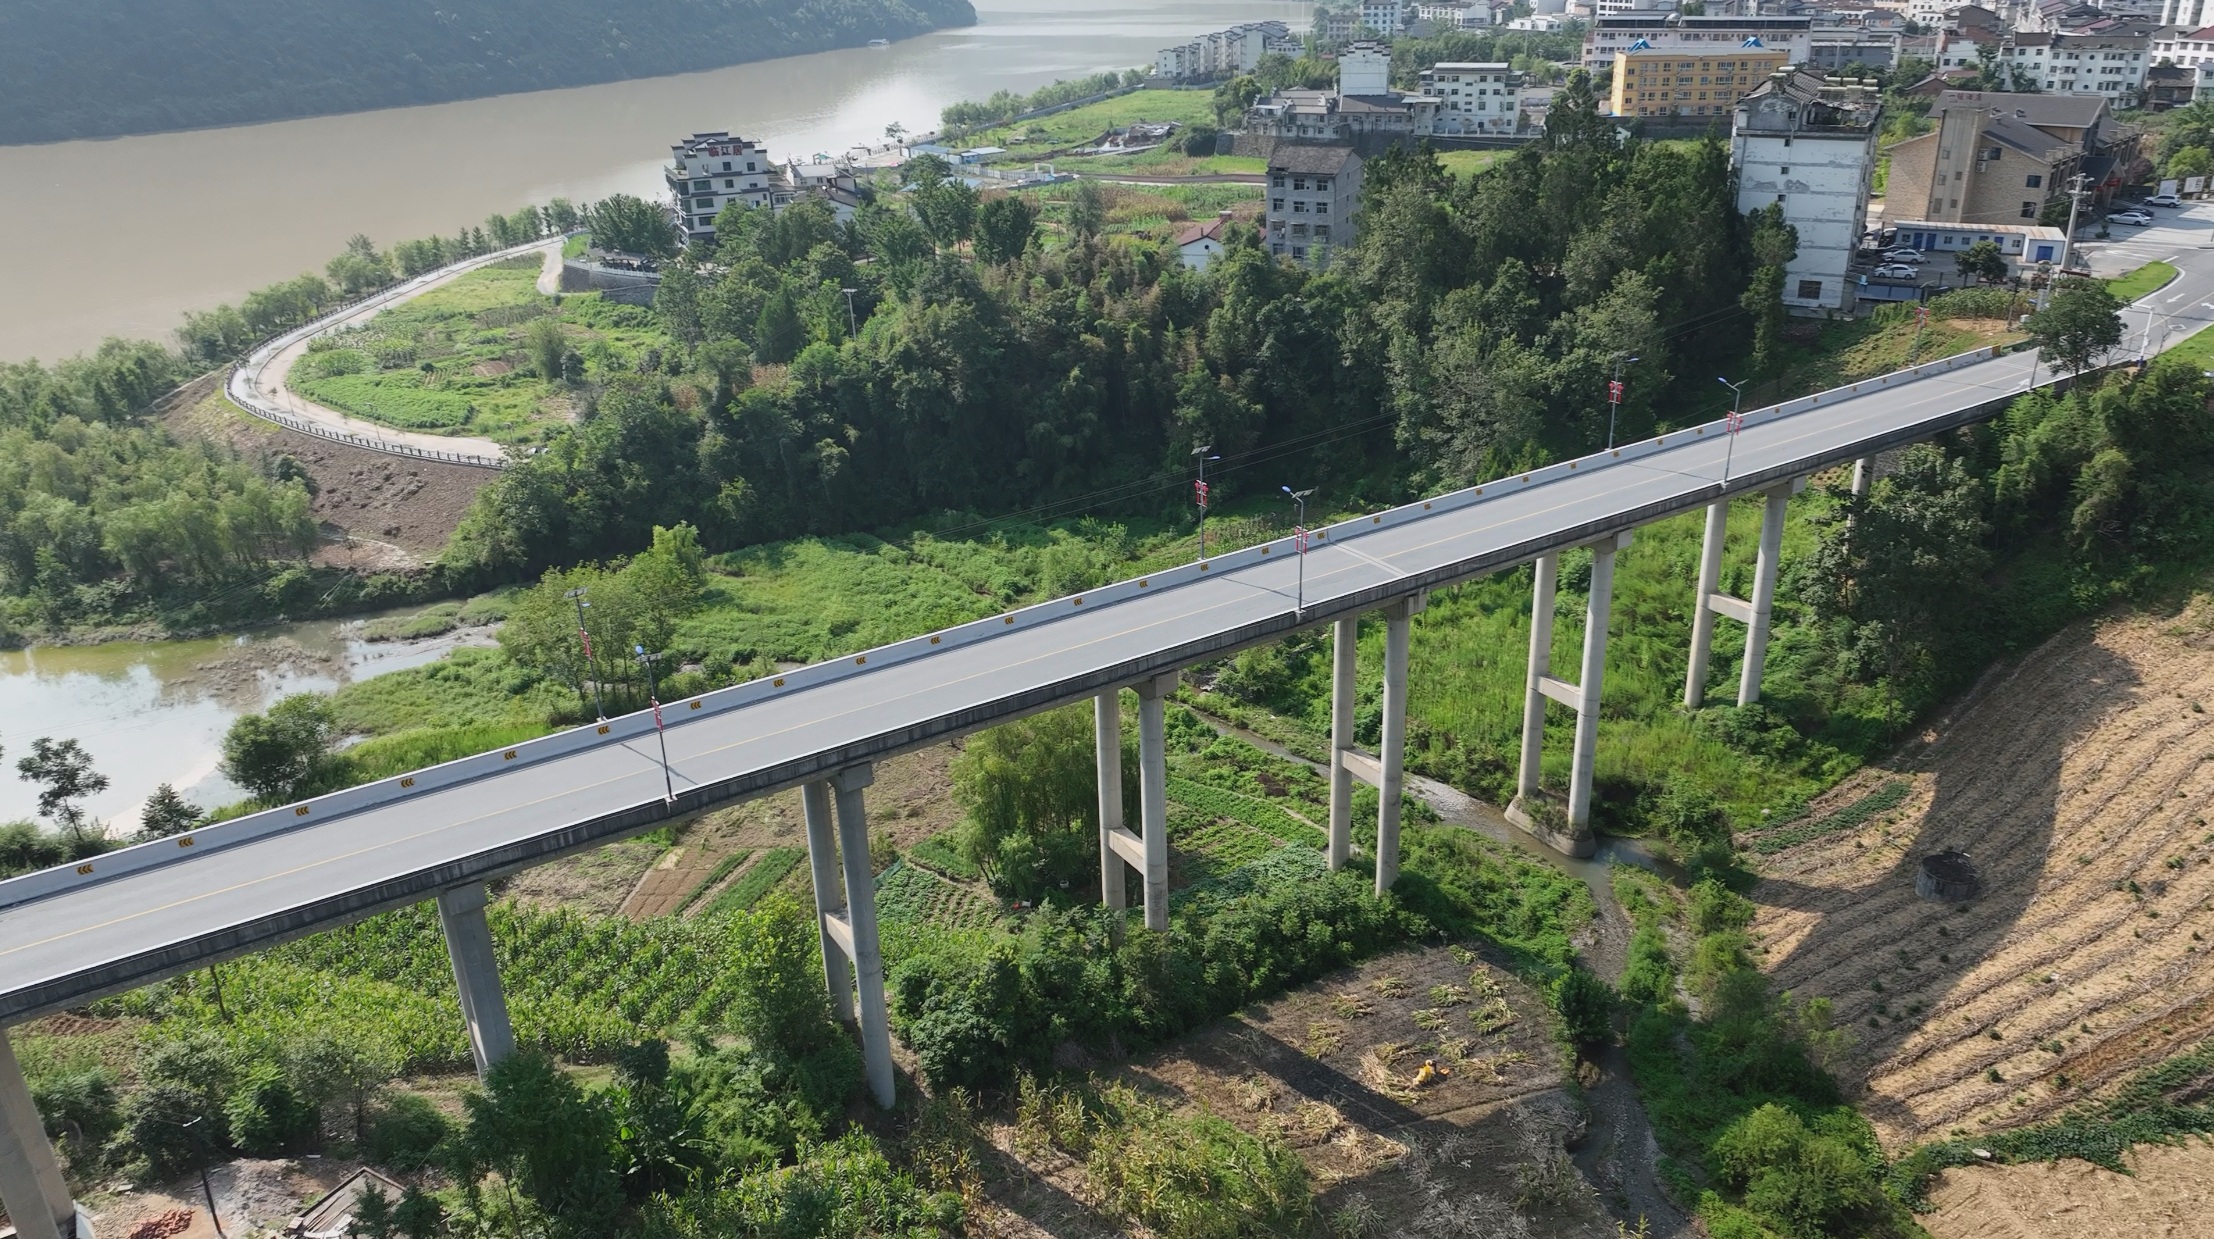 01
谷地形と連続する長い橋梁を対象に、橋梁全体および重点部材を複数の視点から撮影します。
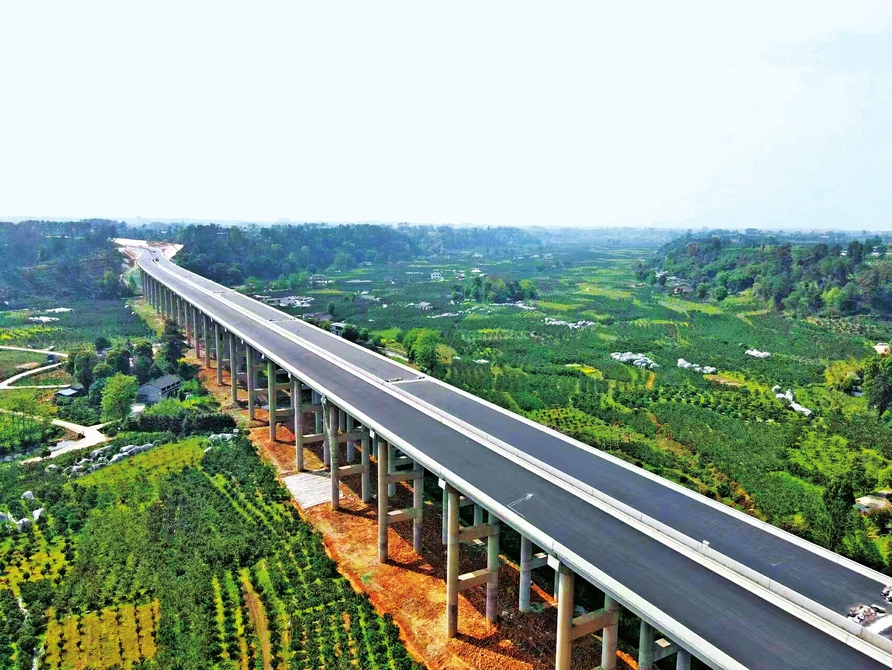 02
連続する橋径間と沿線環境を踏まえ、再現可能な区間別点検ミッションを構成します。
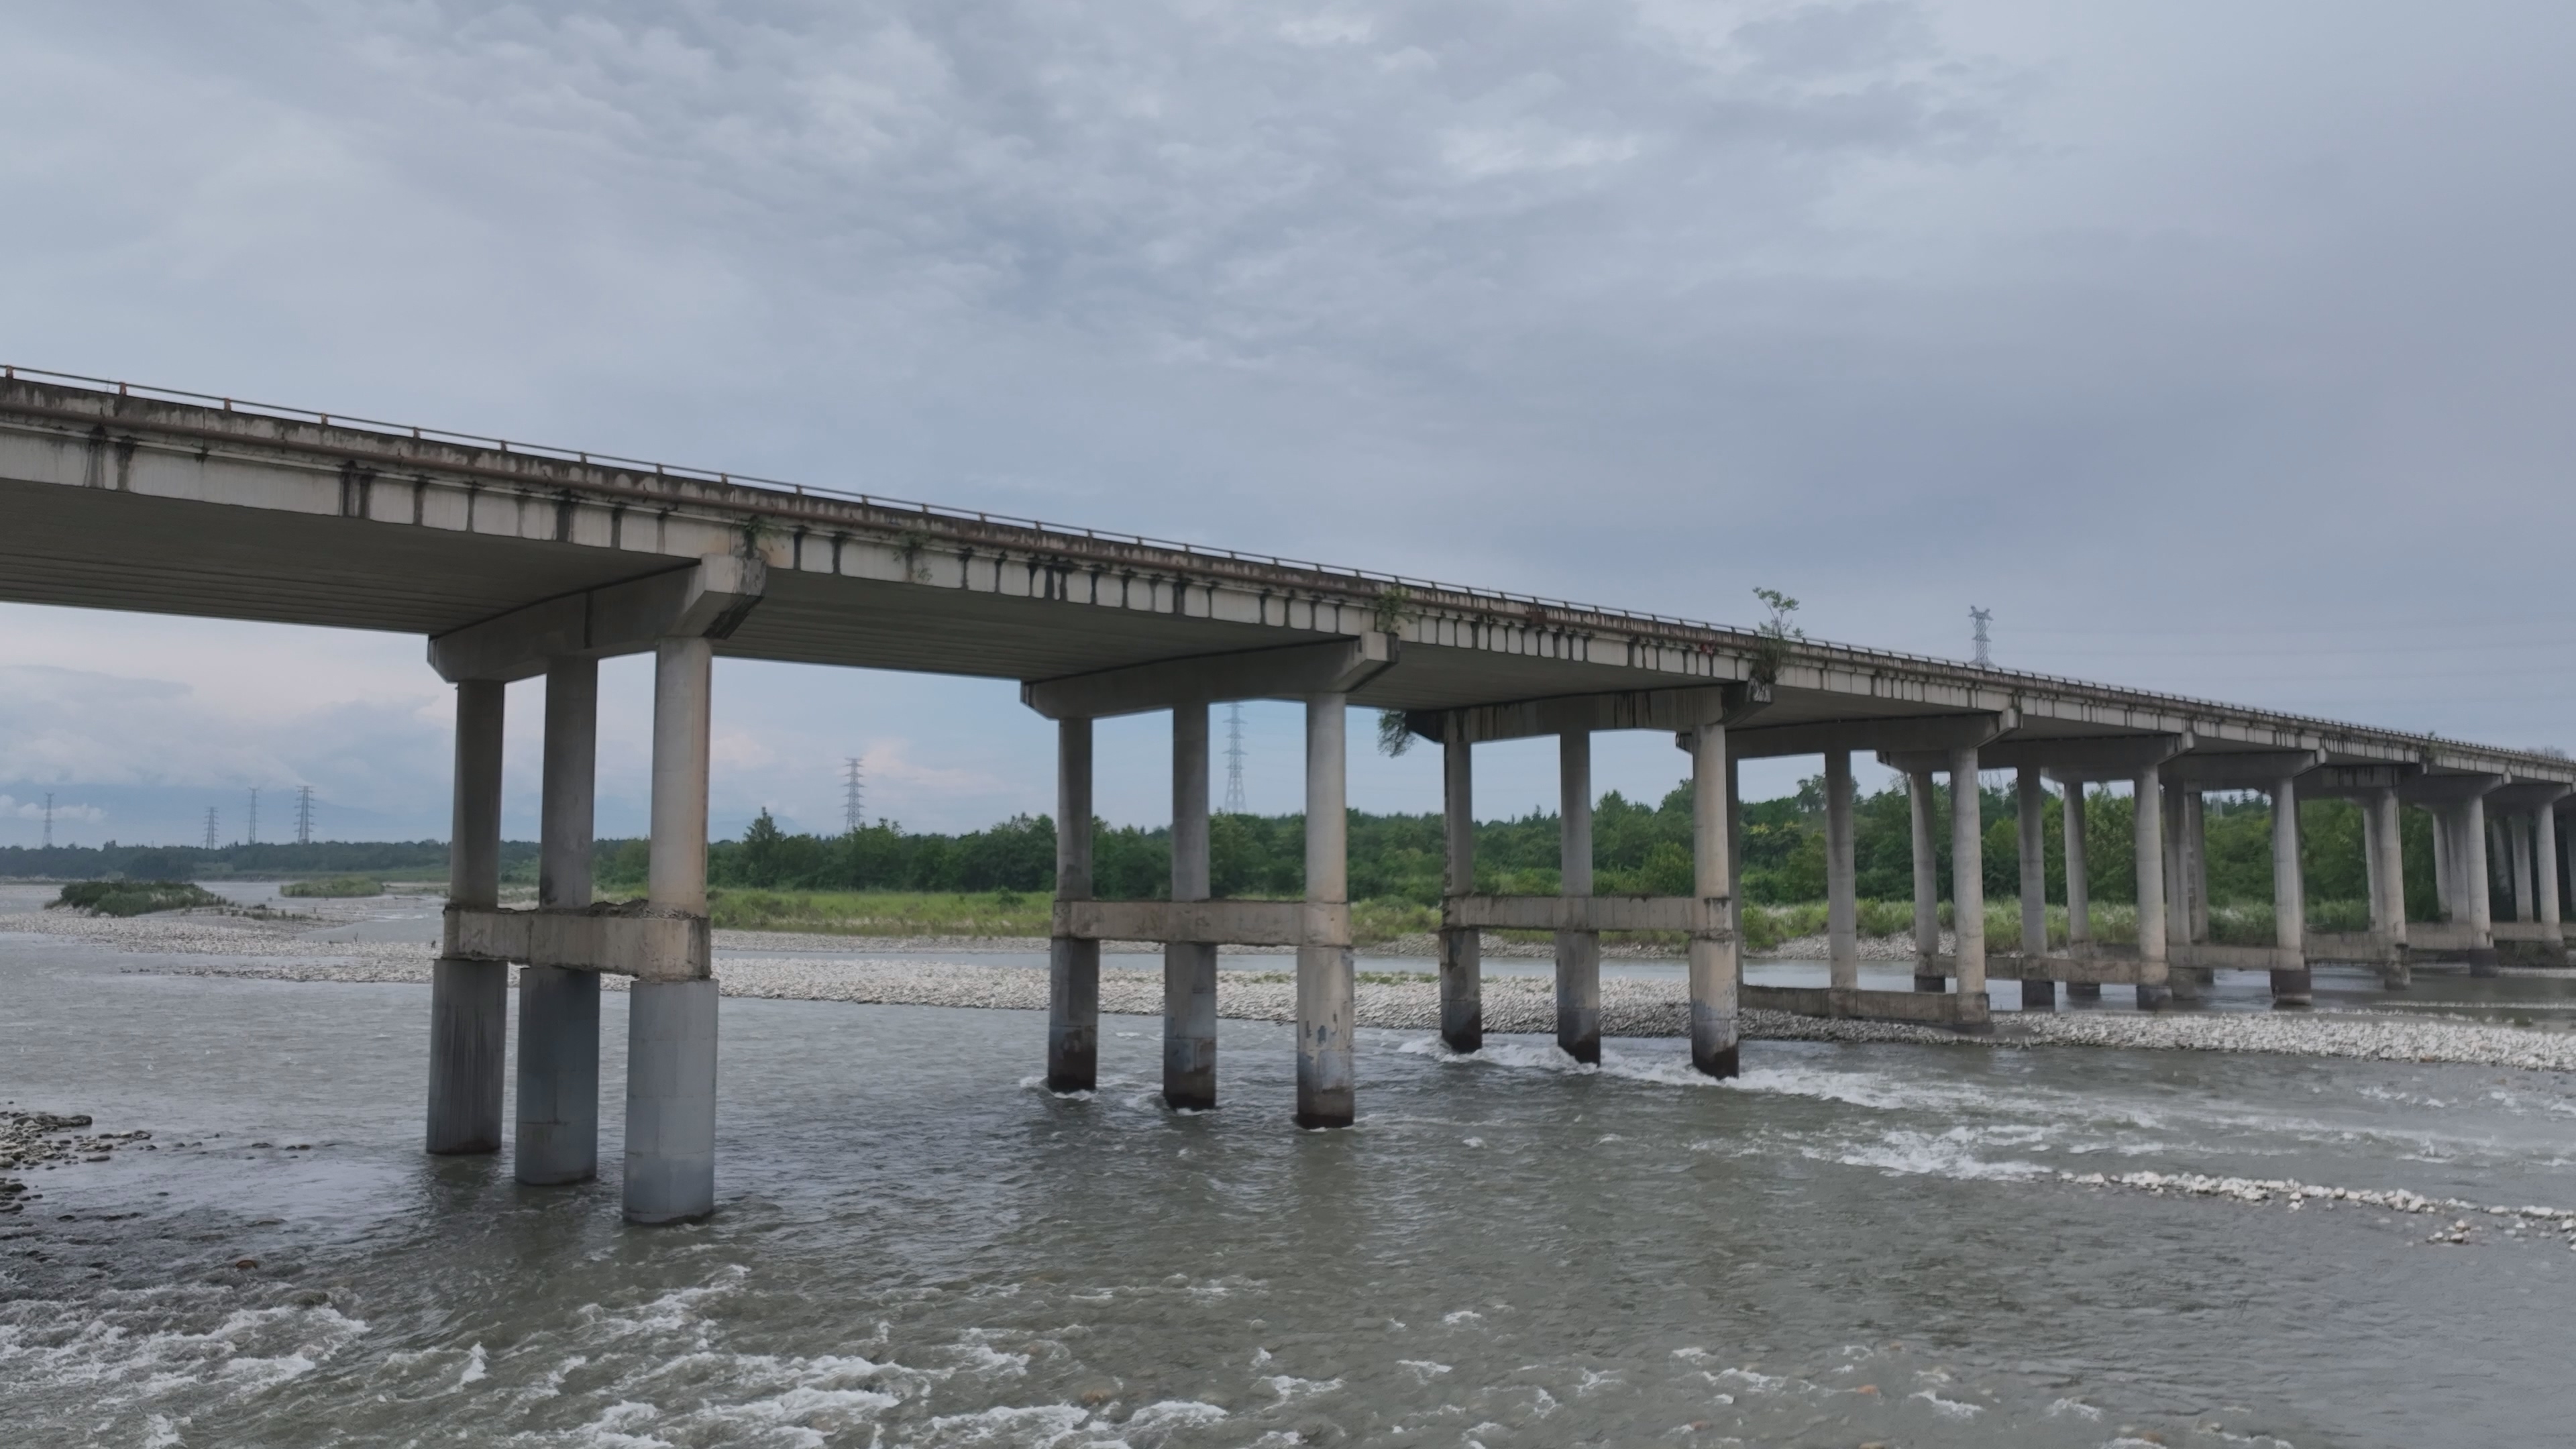 03
橋面、橋側面、桁下面、水上付近の部材など、代表的な点検視点をカバーします。
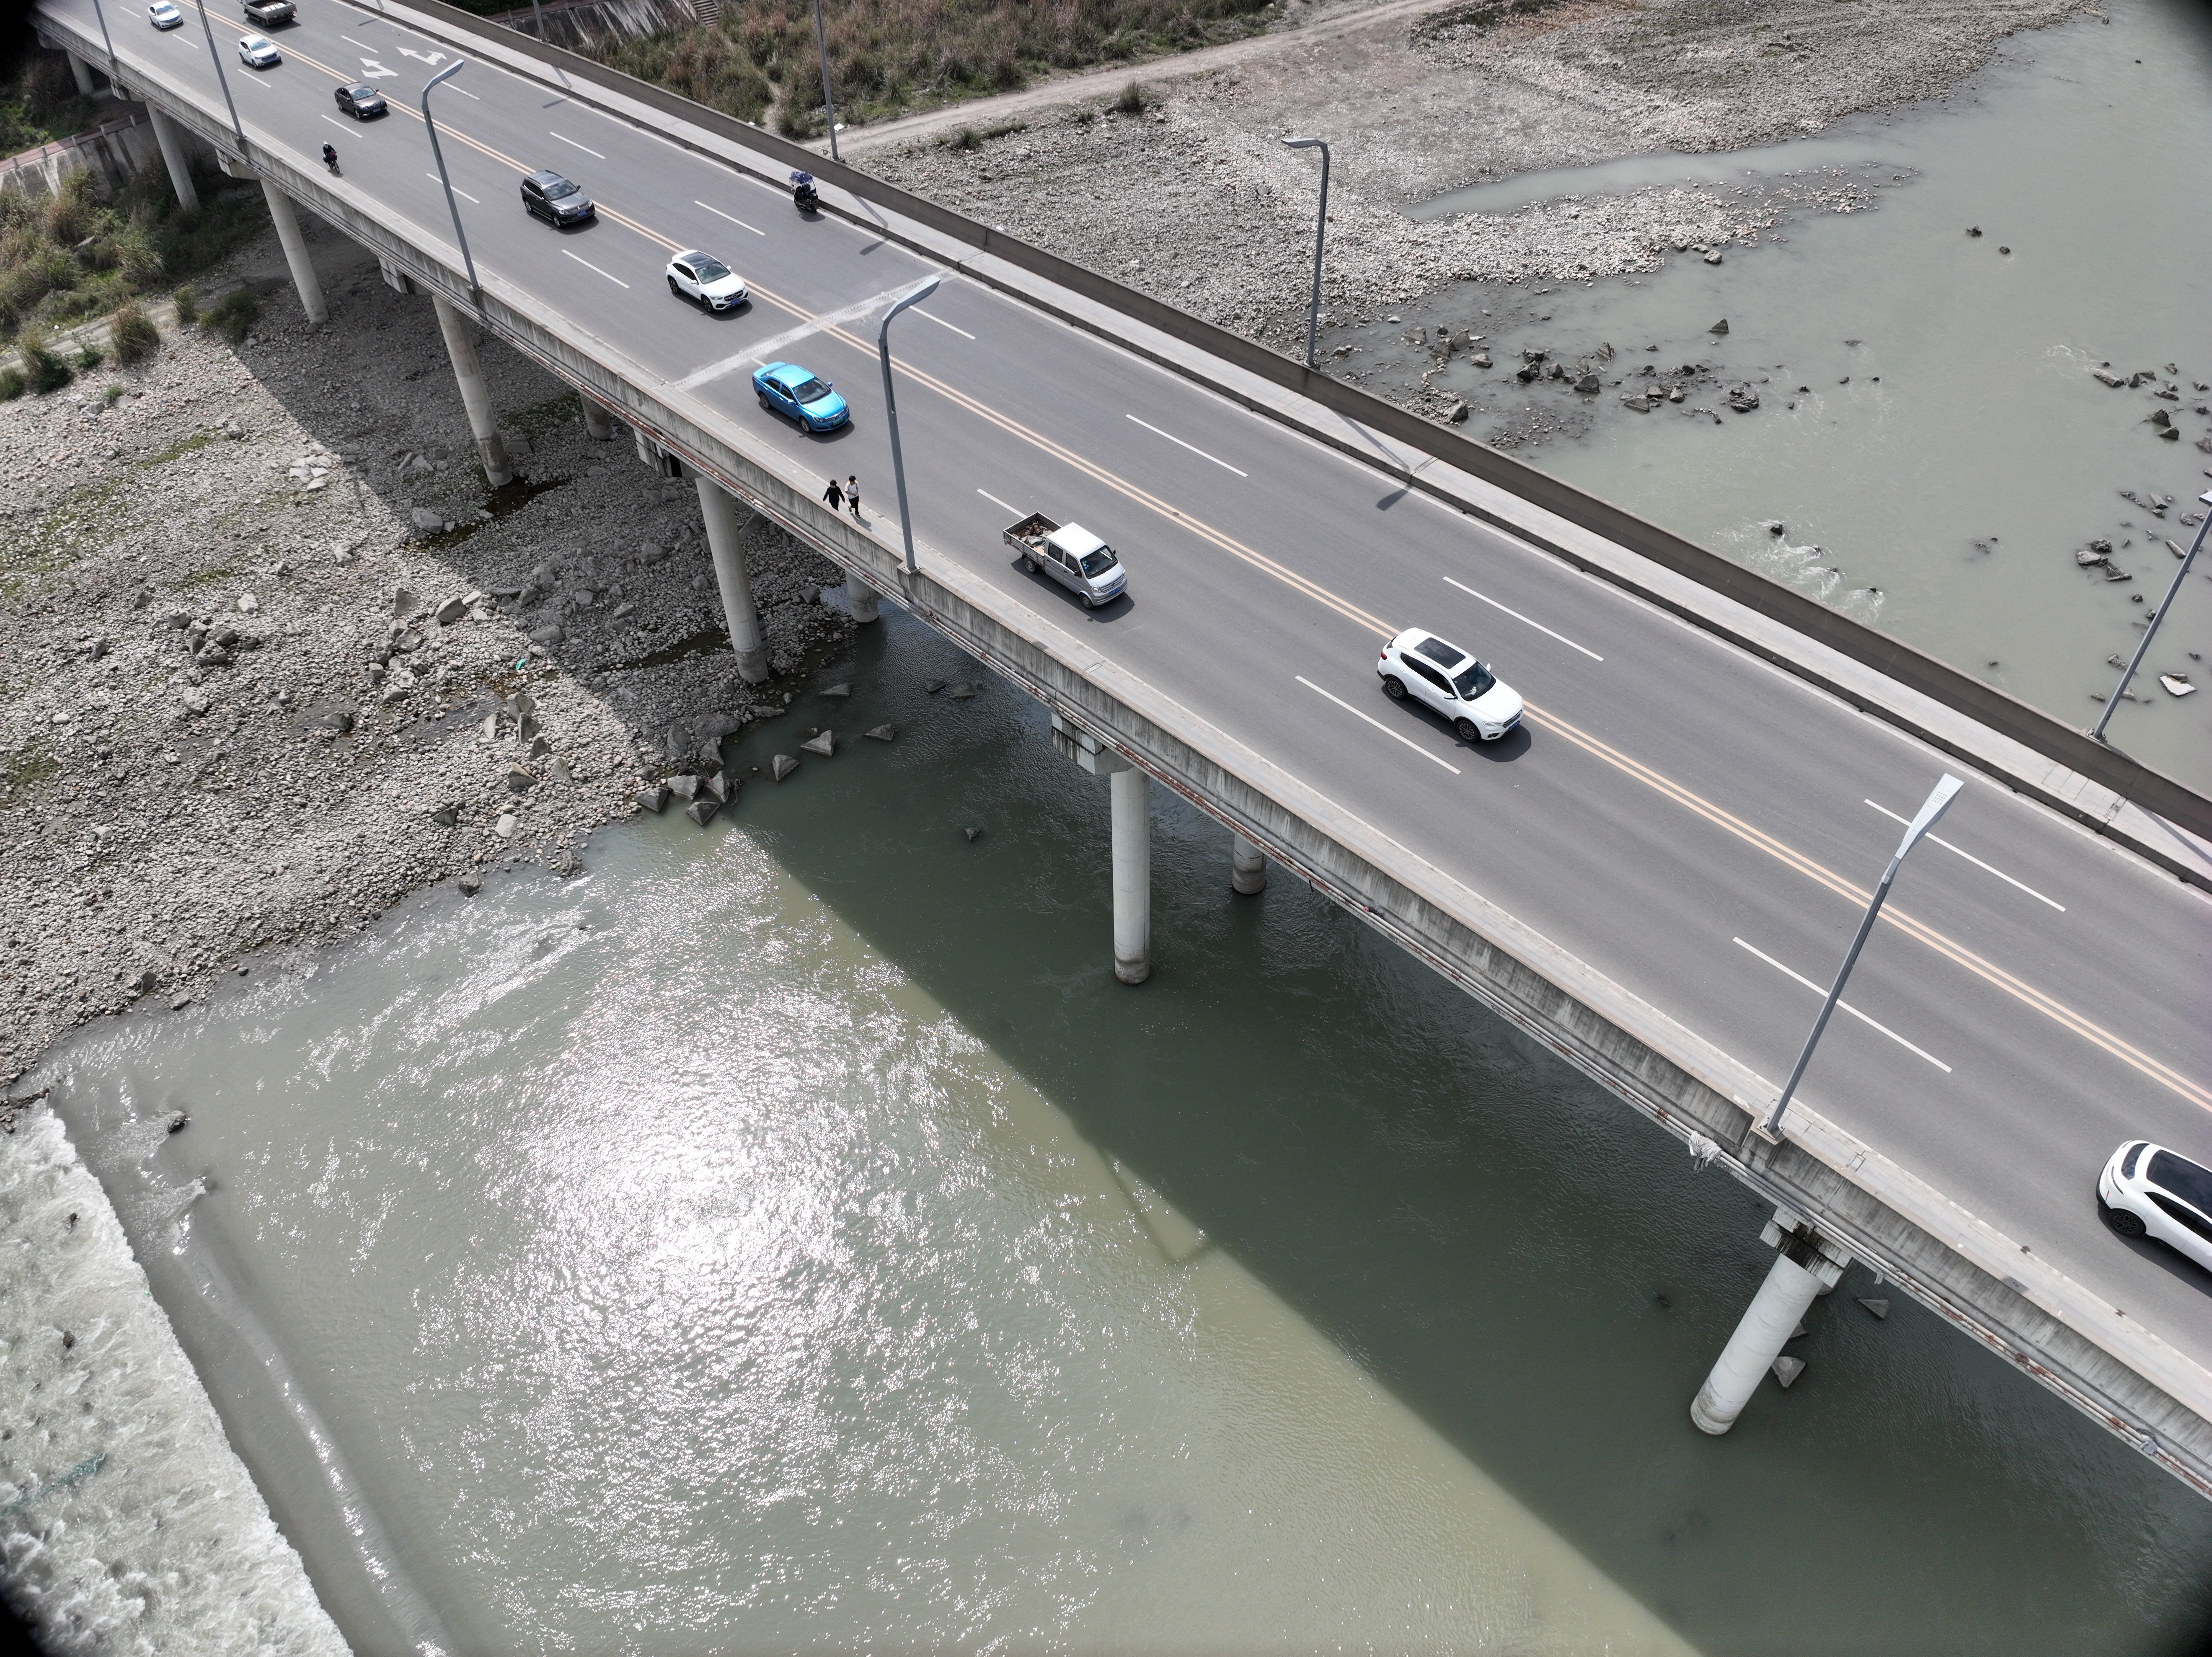 04
河道と高低差のある環境で、橋径間、橋脚、桁を対象とした撮影経路を計画します。
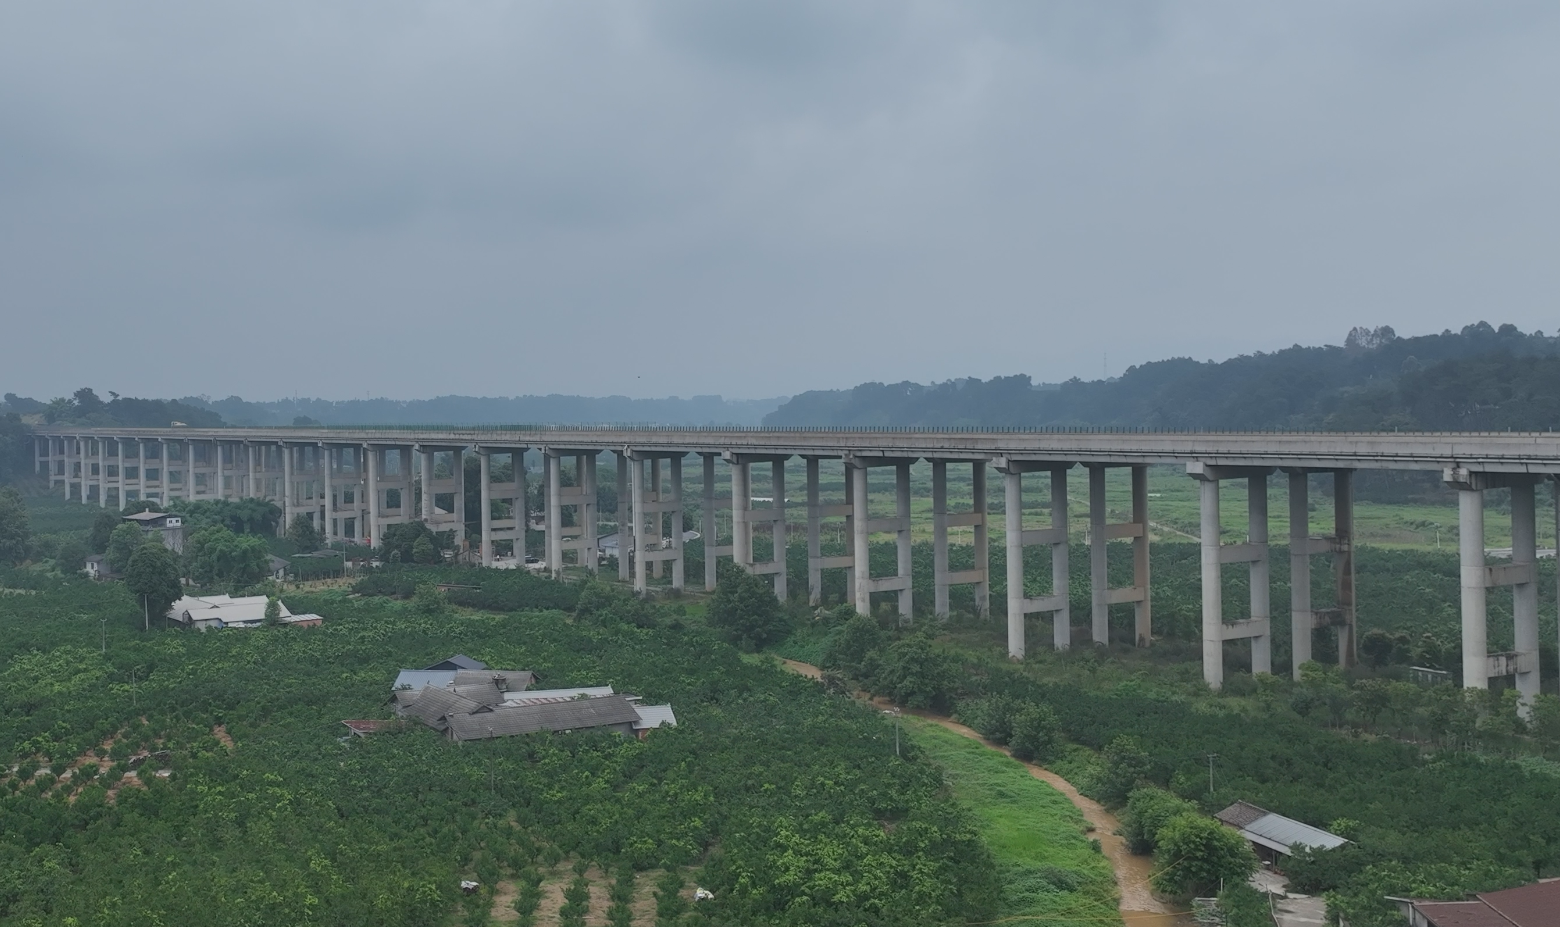 05
長距離、高橋脚、山地による遮蔽がある環境に応じて現場点検作業を構成します。
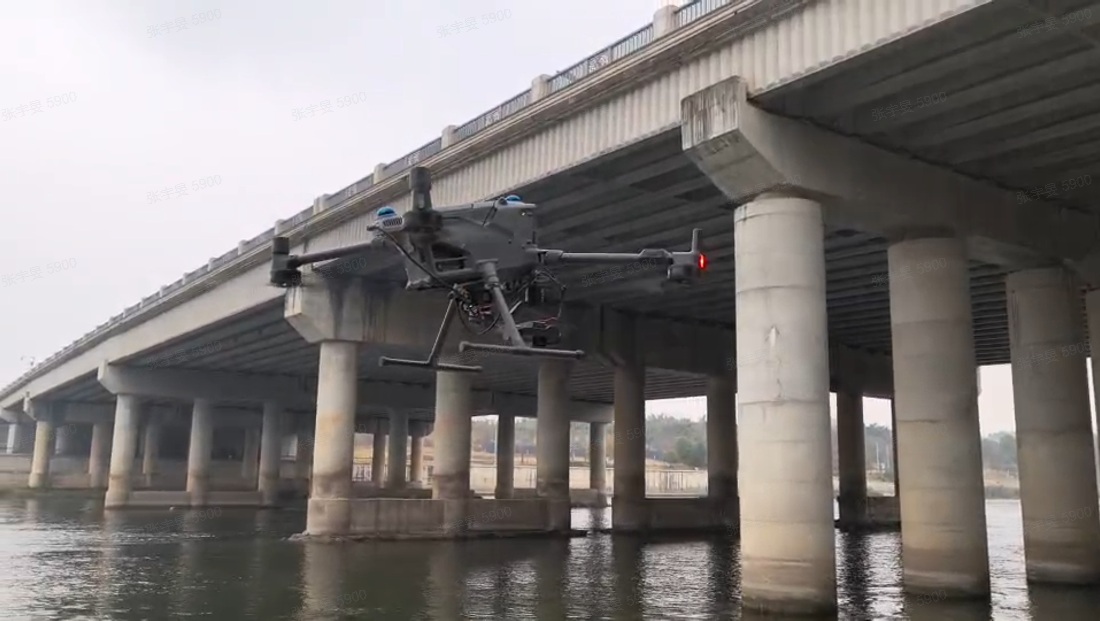 06
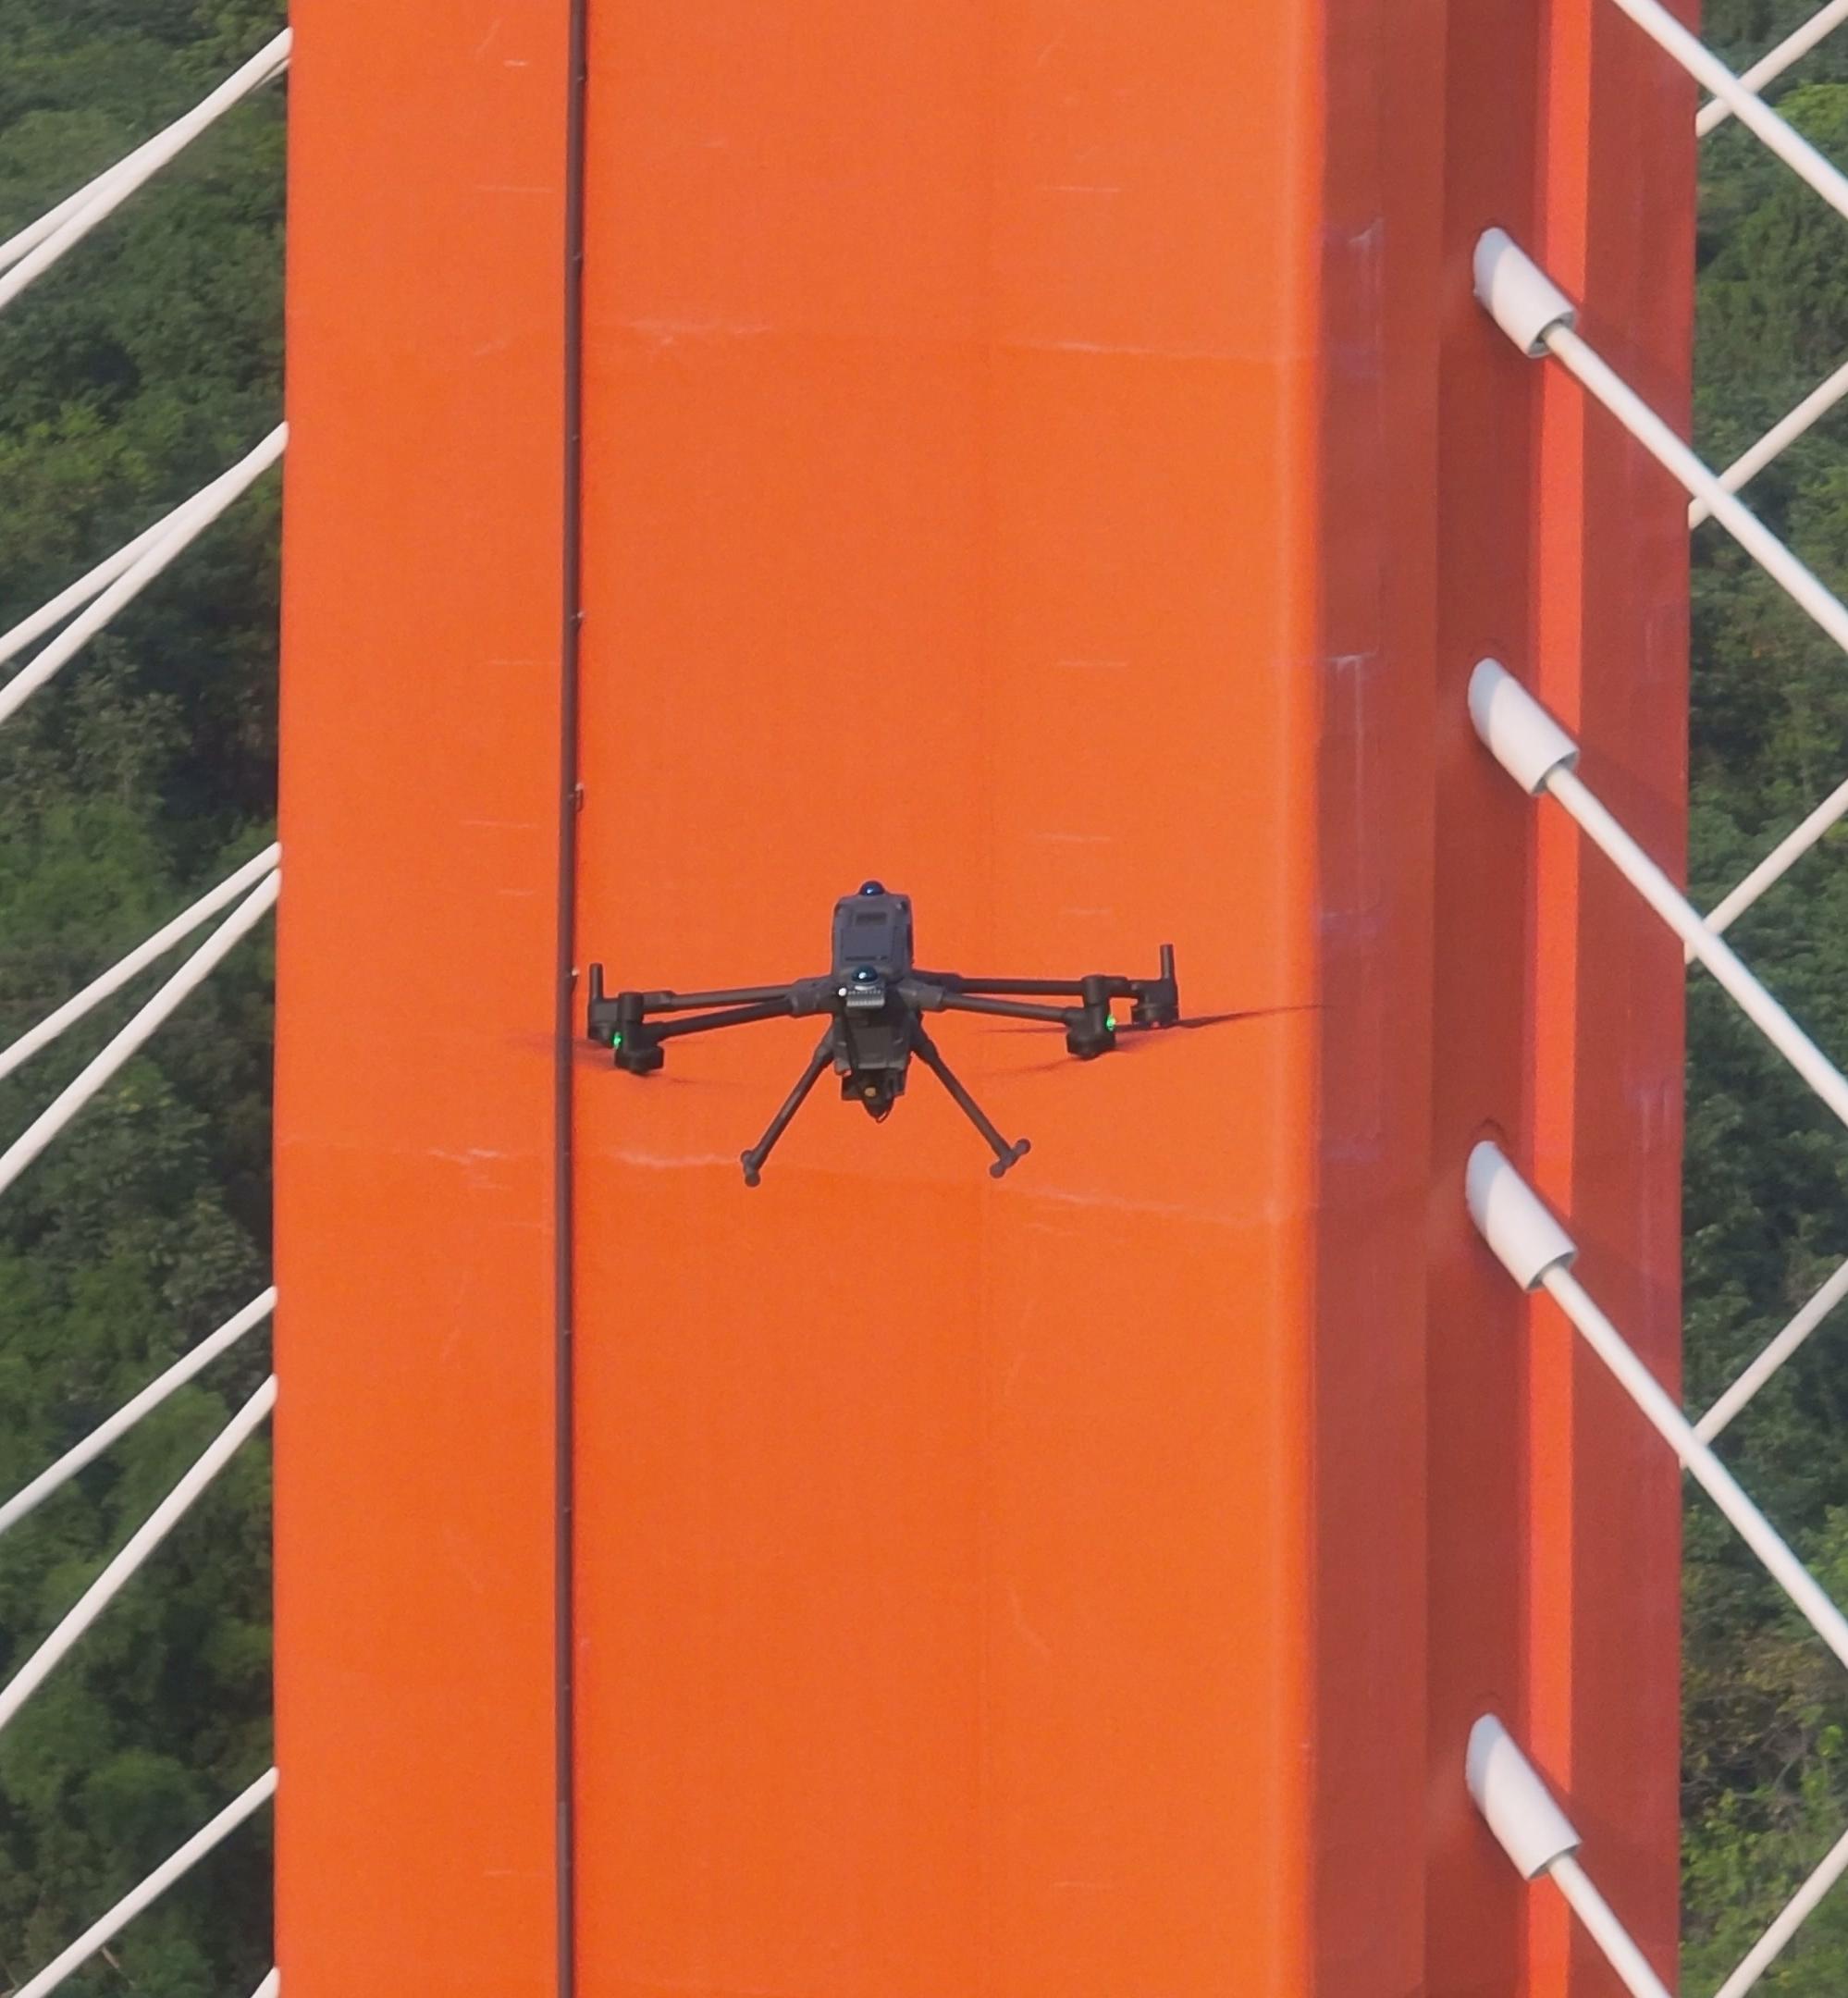
ドローン(無人航空機)が橋梁下面の部材に接近して現場撮影を行い、複雑な空間における作業到達性を確認します。
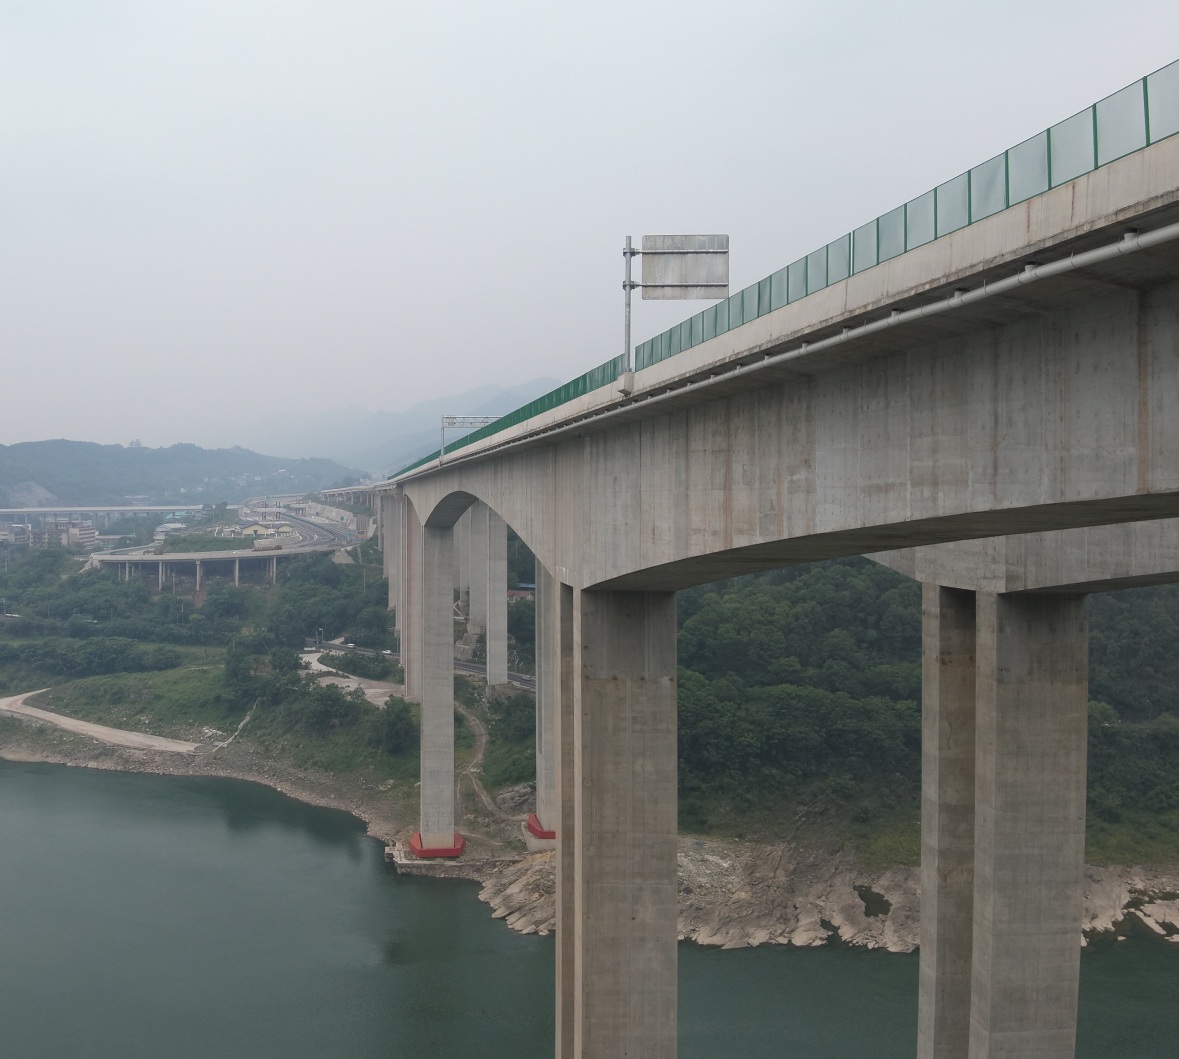 07
高低差が大きく、水上付近で地形制約のある橋梁環境において、多方向から撮影します。
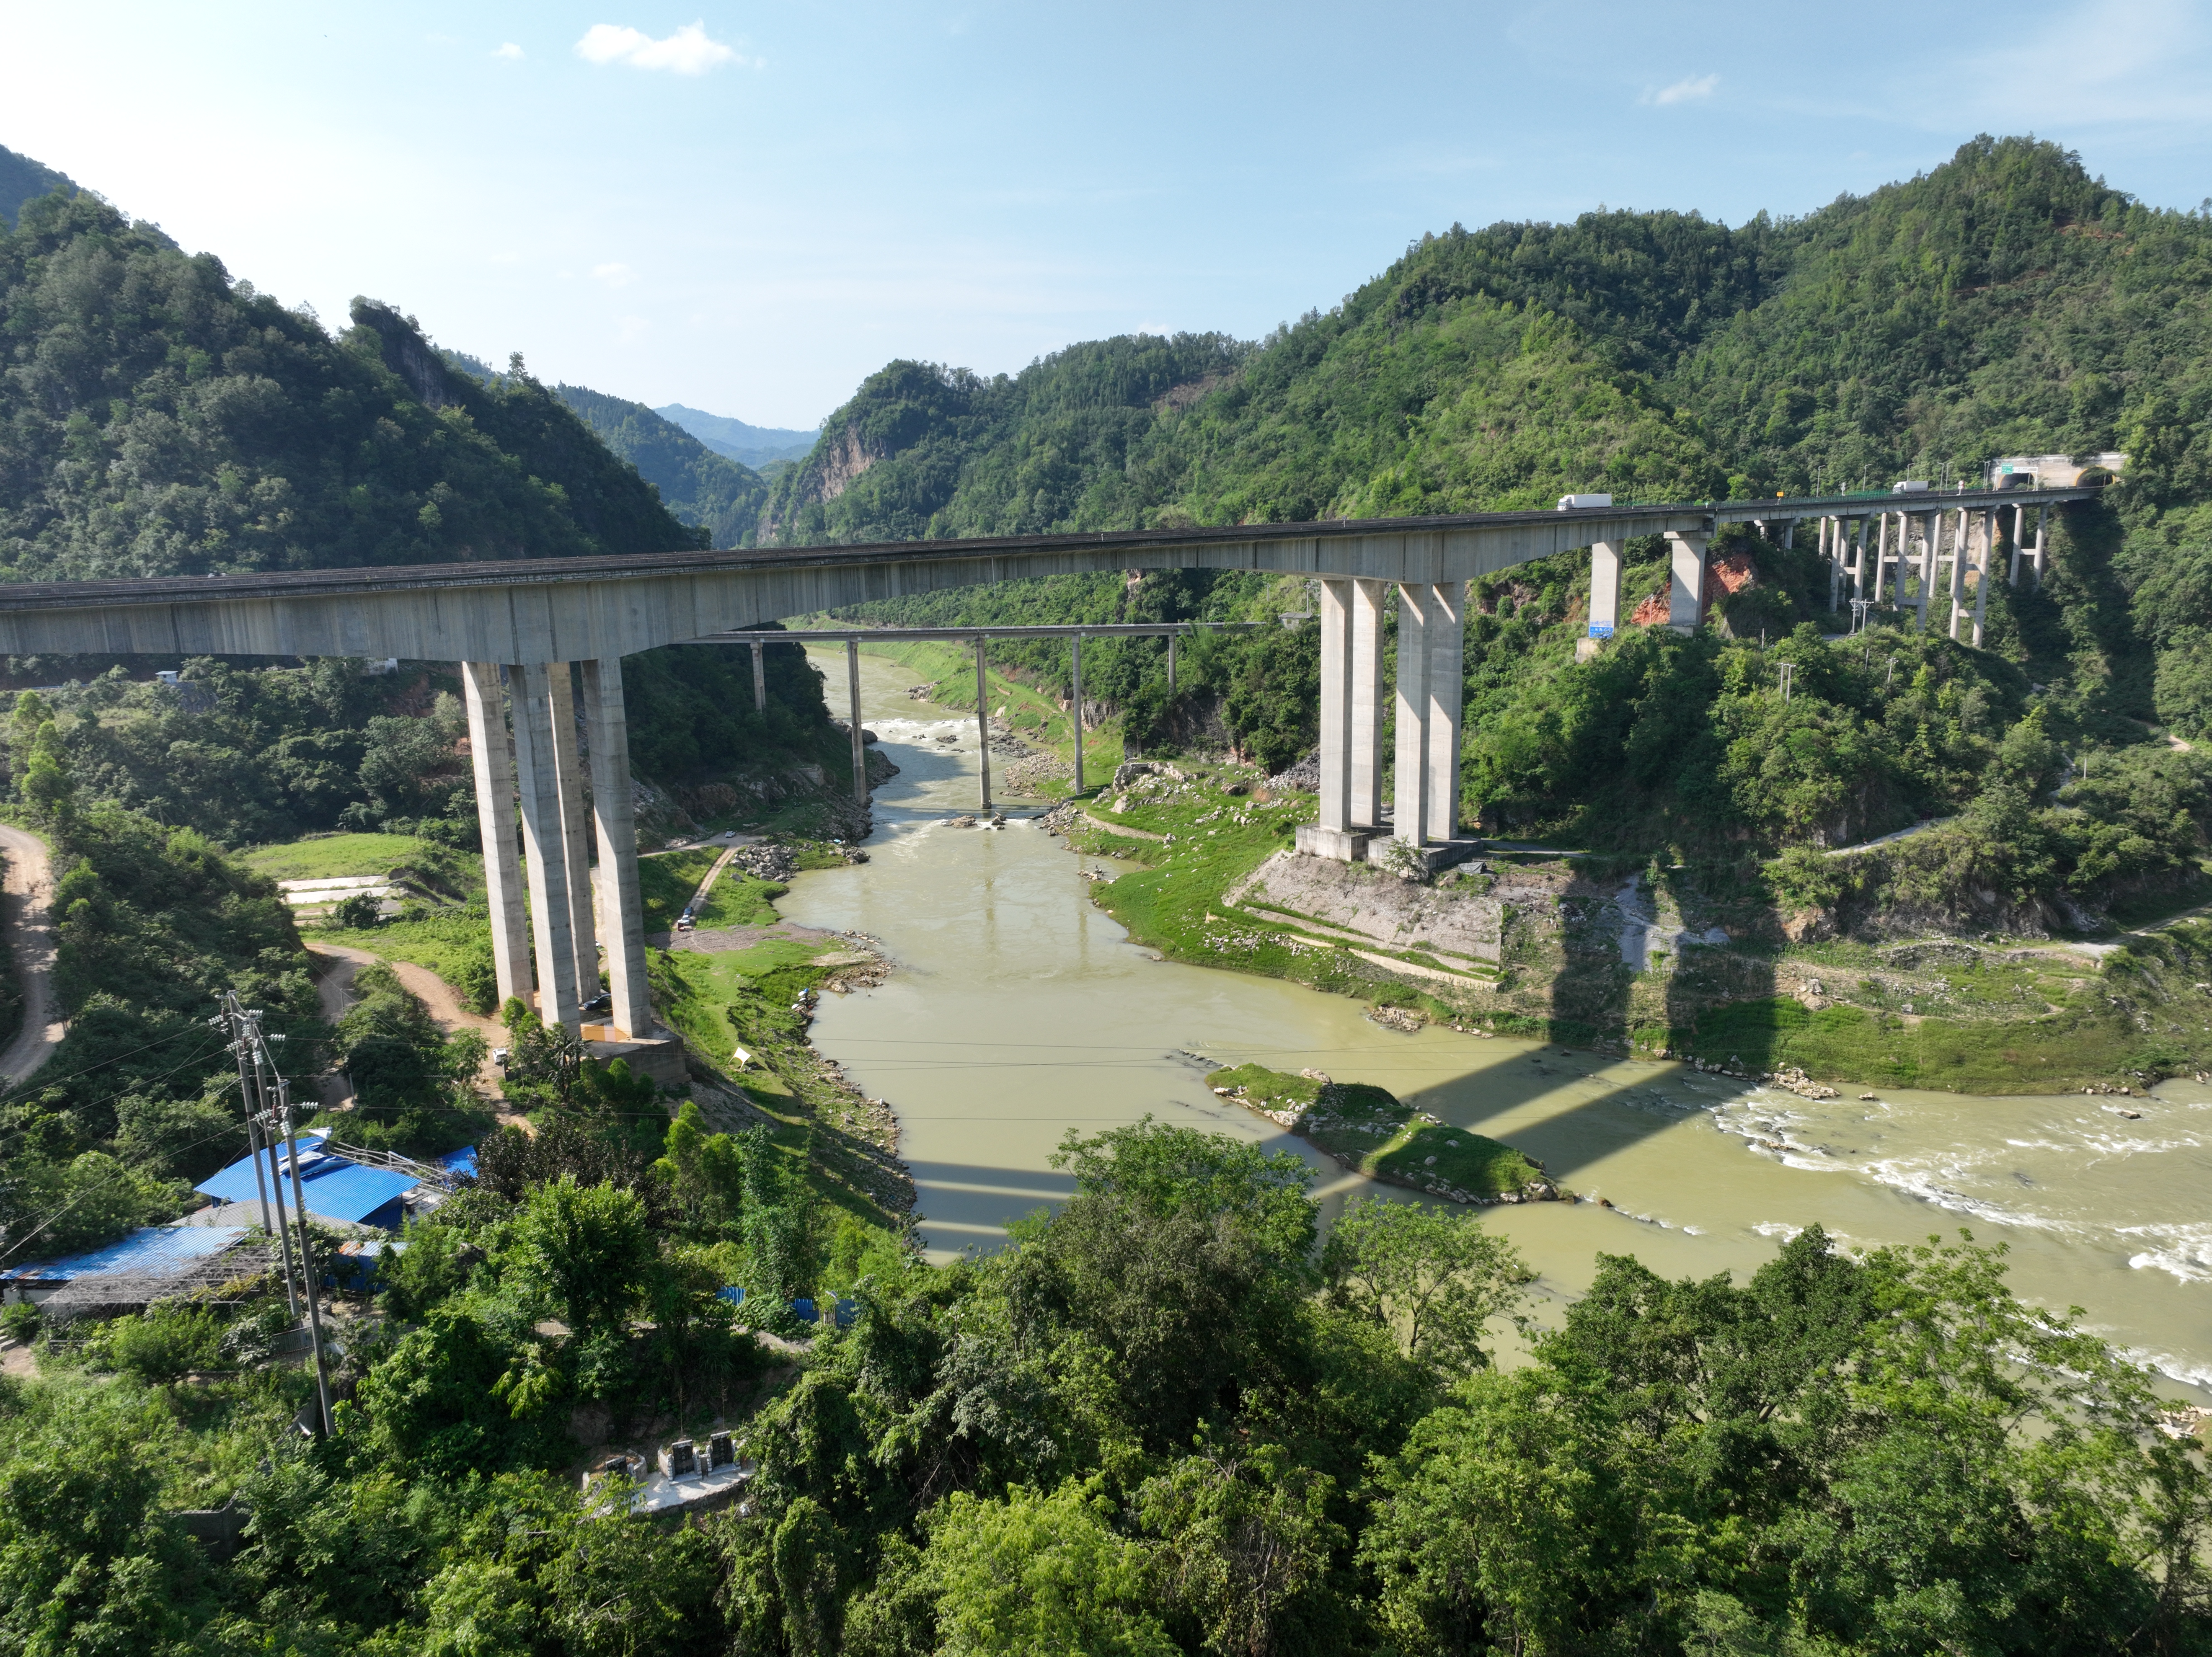 08
高橋脚、長支間、河谷環境を対象に、橋梁全体および部材単位の点検を構成します。
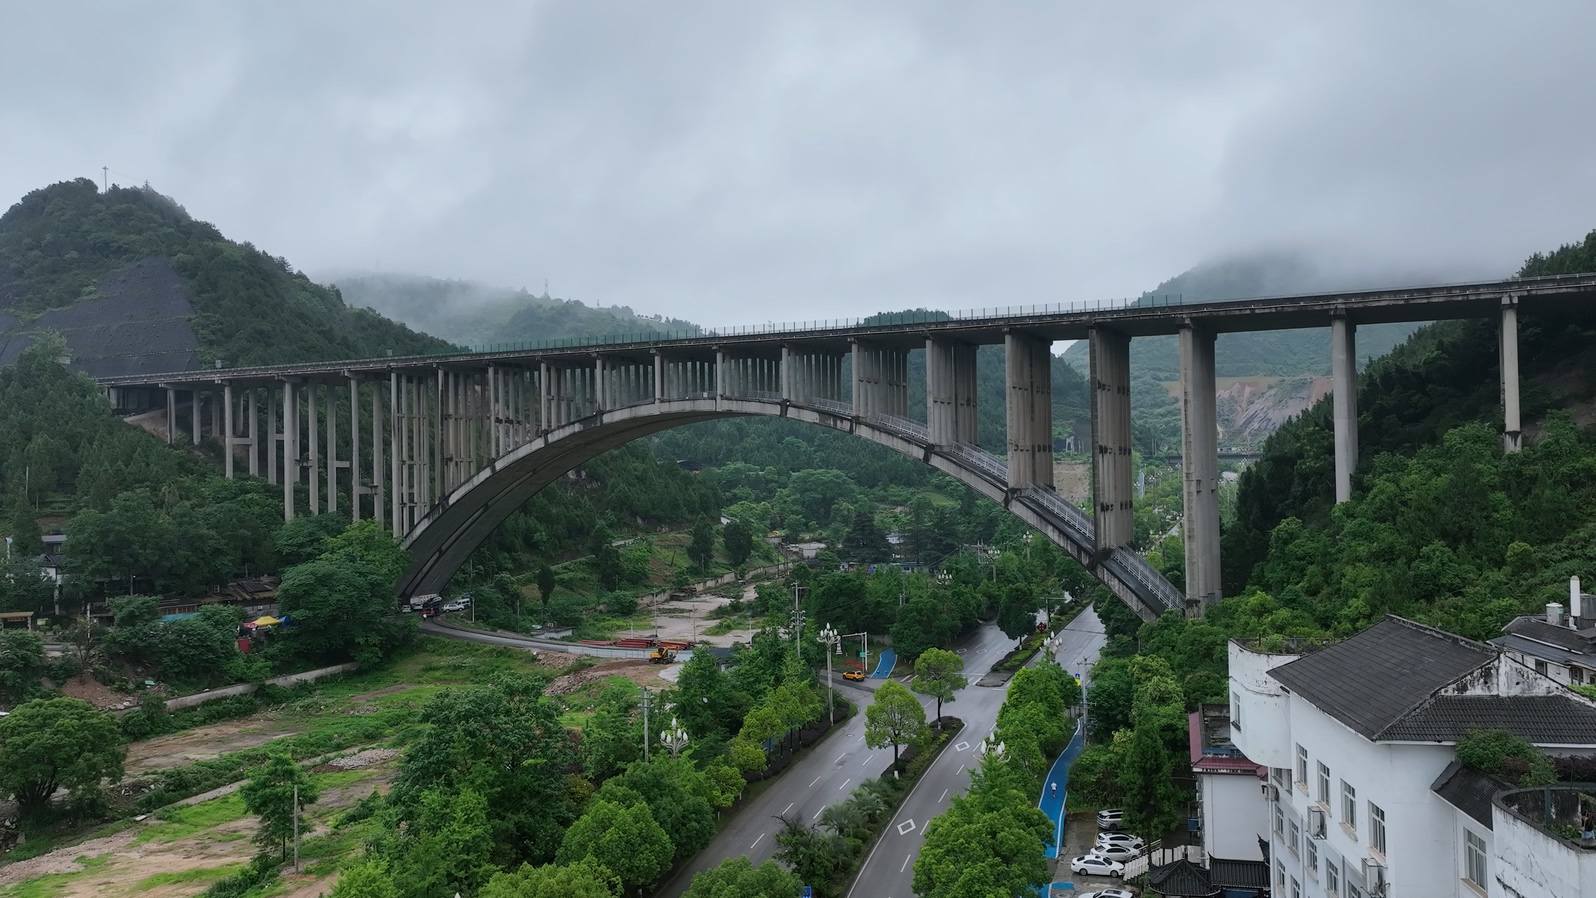 09
アーチリブ、支柱、床版系など、構造方向に応じて撮影視点を計画します。
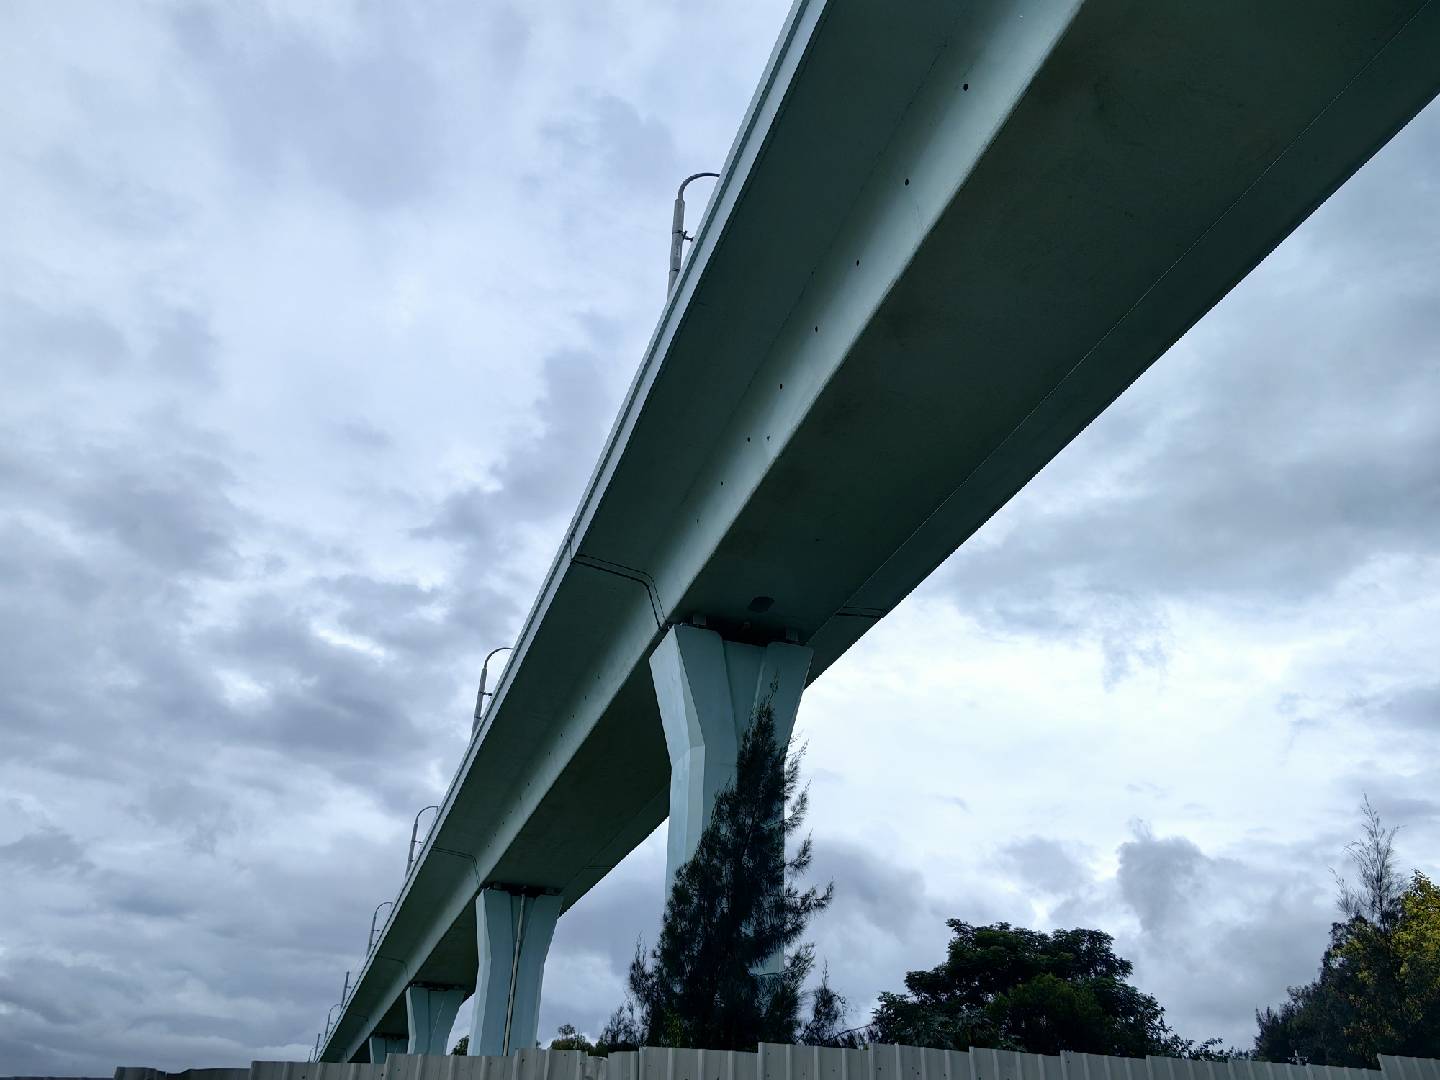 10
海上環境における桁下面、橋脚、線路方向の点検データ取得に重点を置きます。
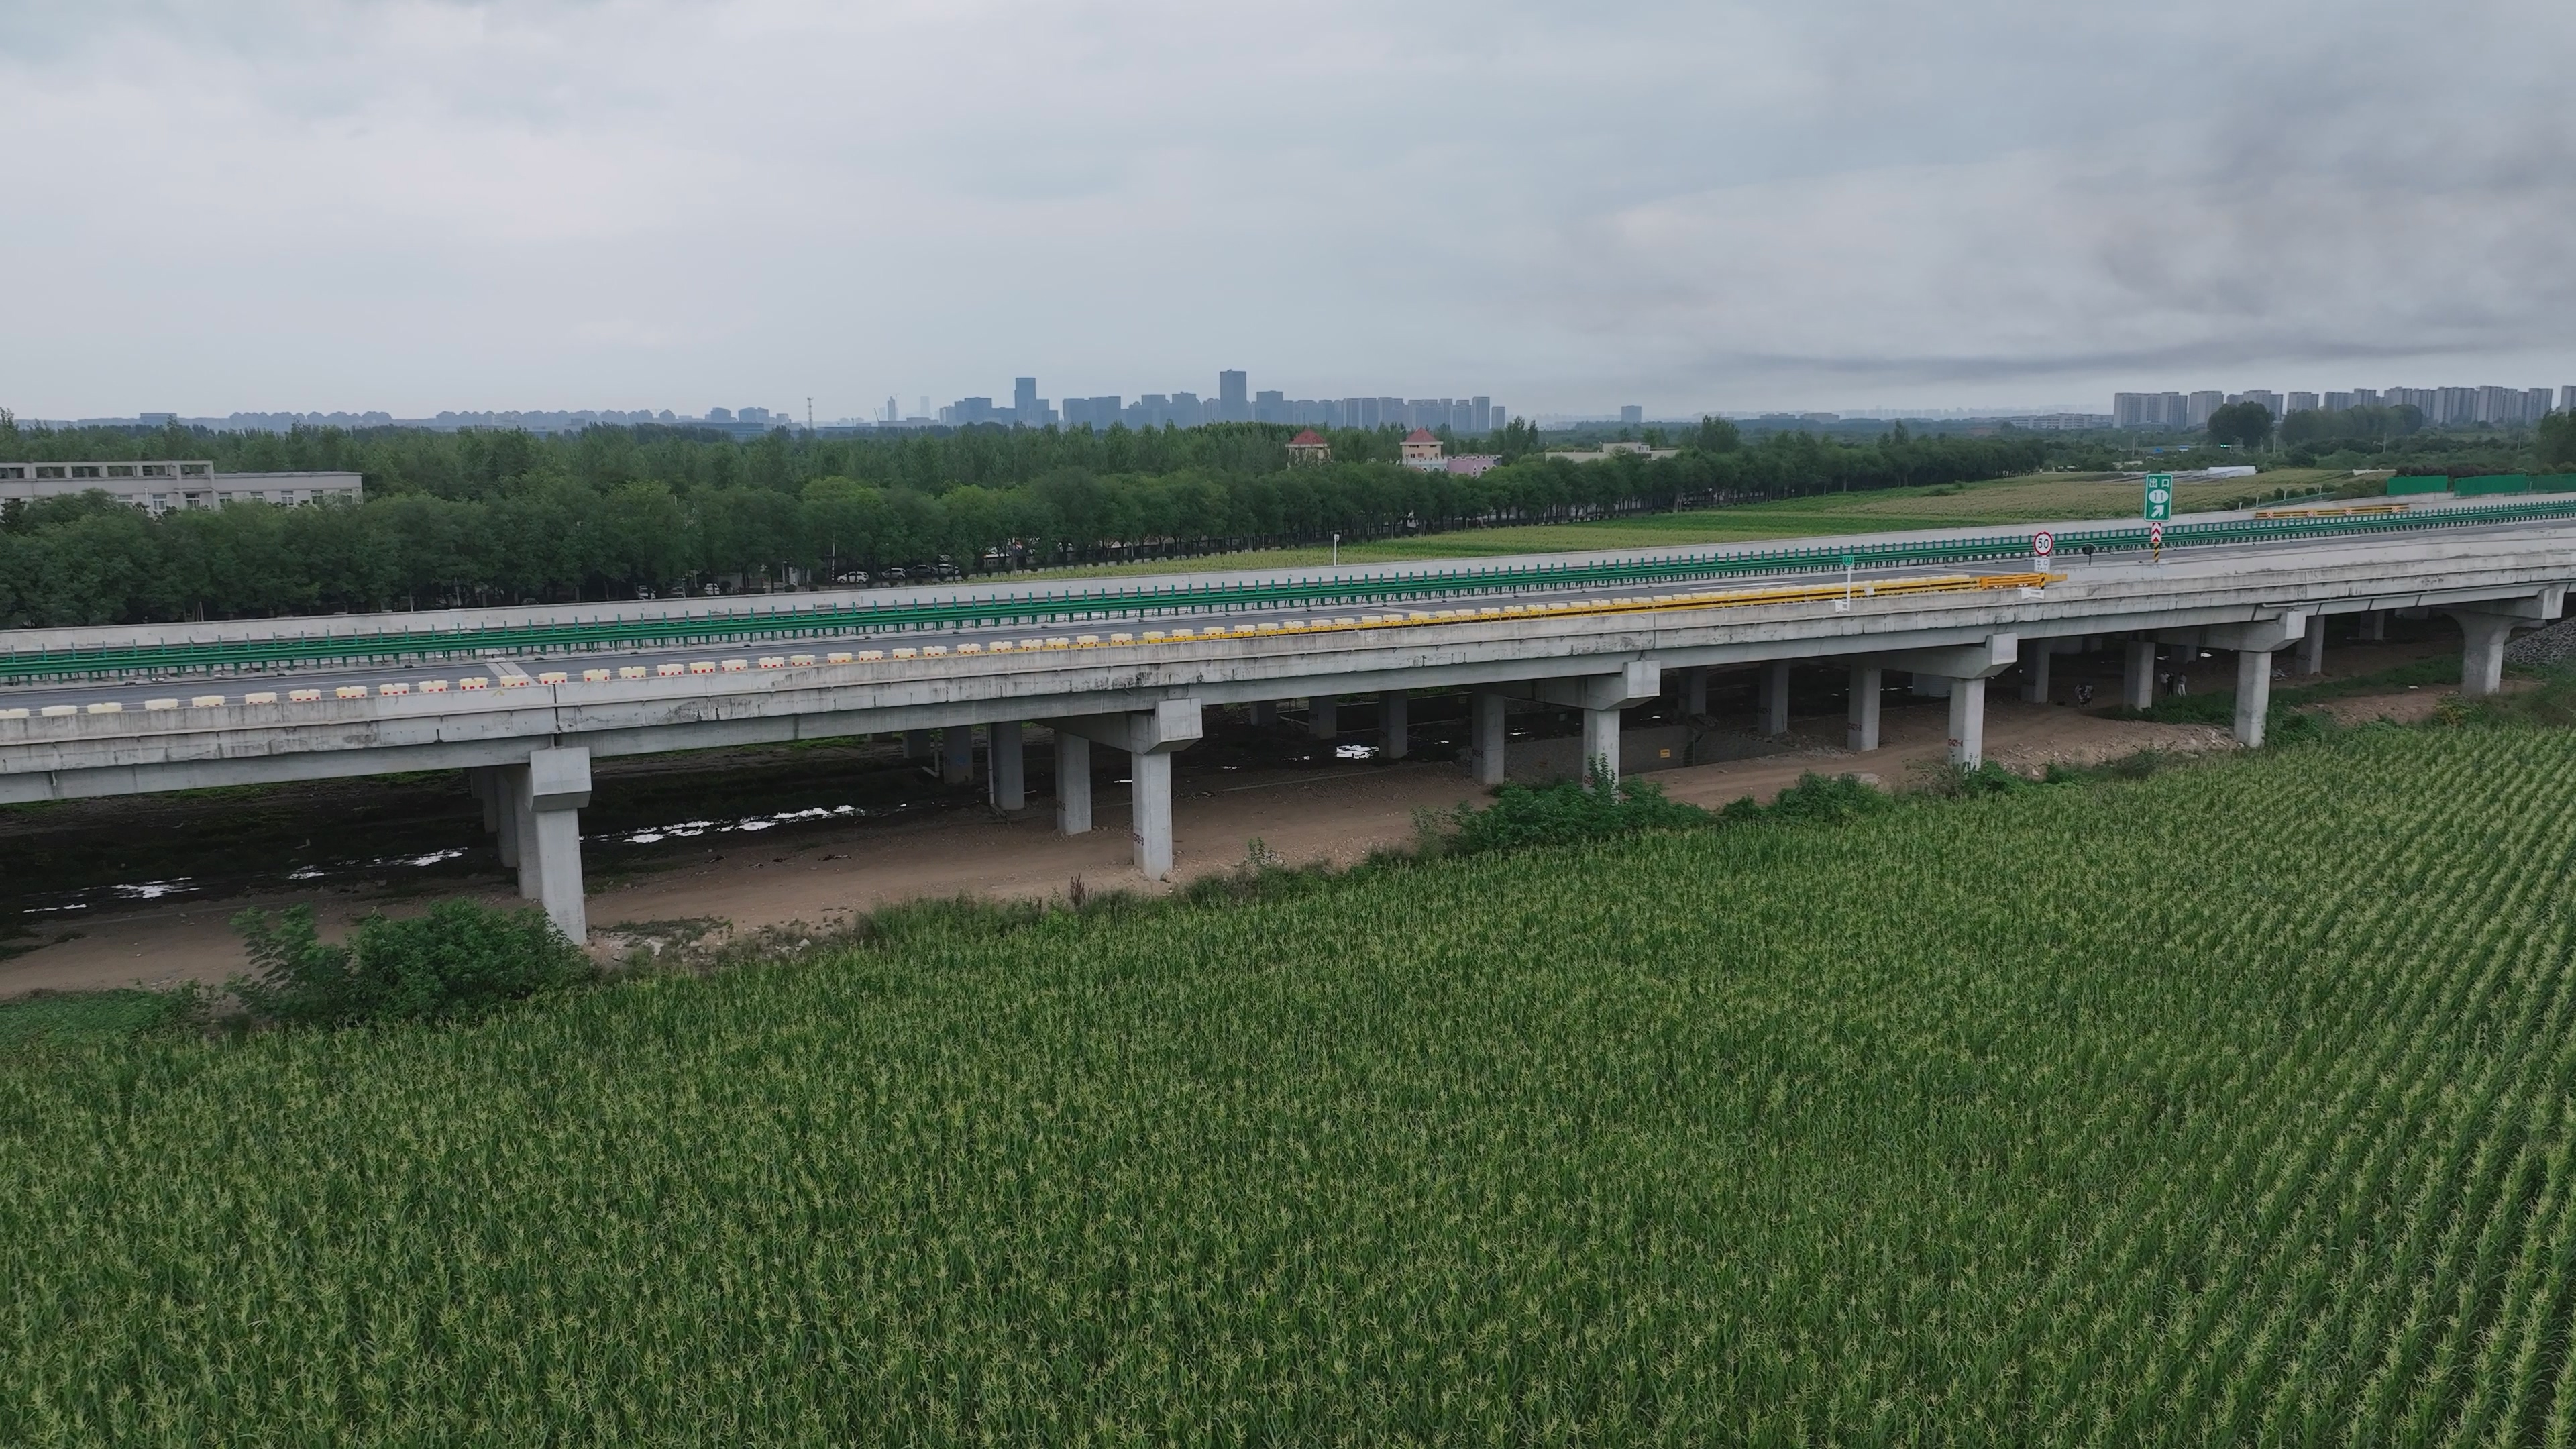 11
供用中路線の多径間橋梁を対象に、標準化された区域別の現場撮影を行います。
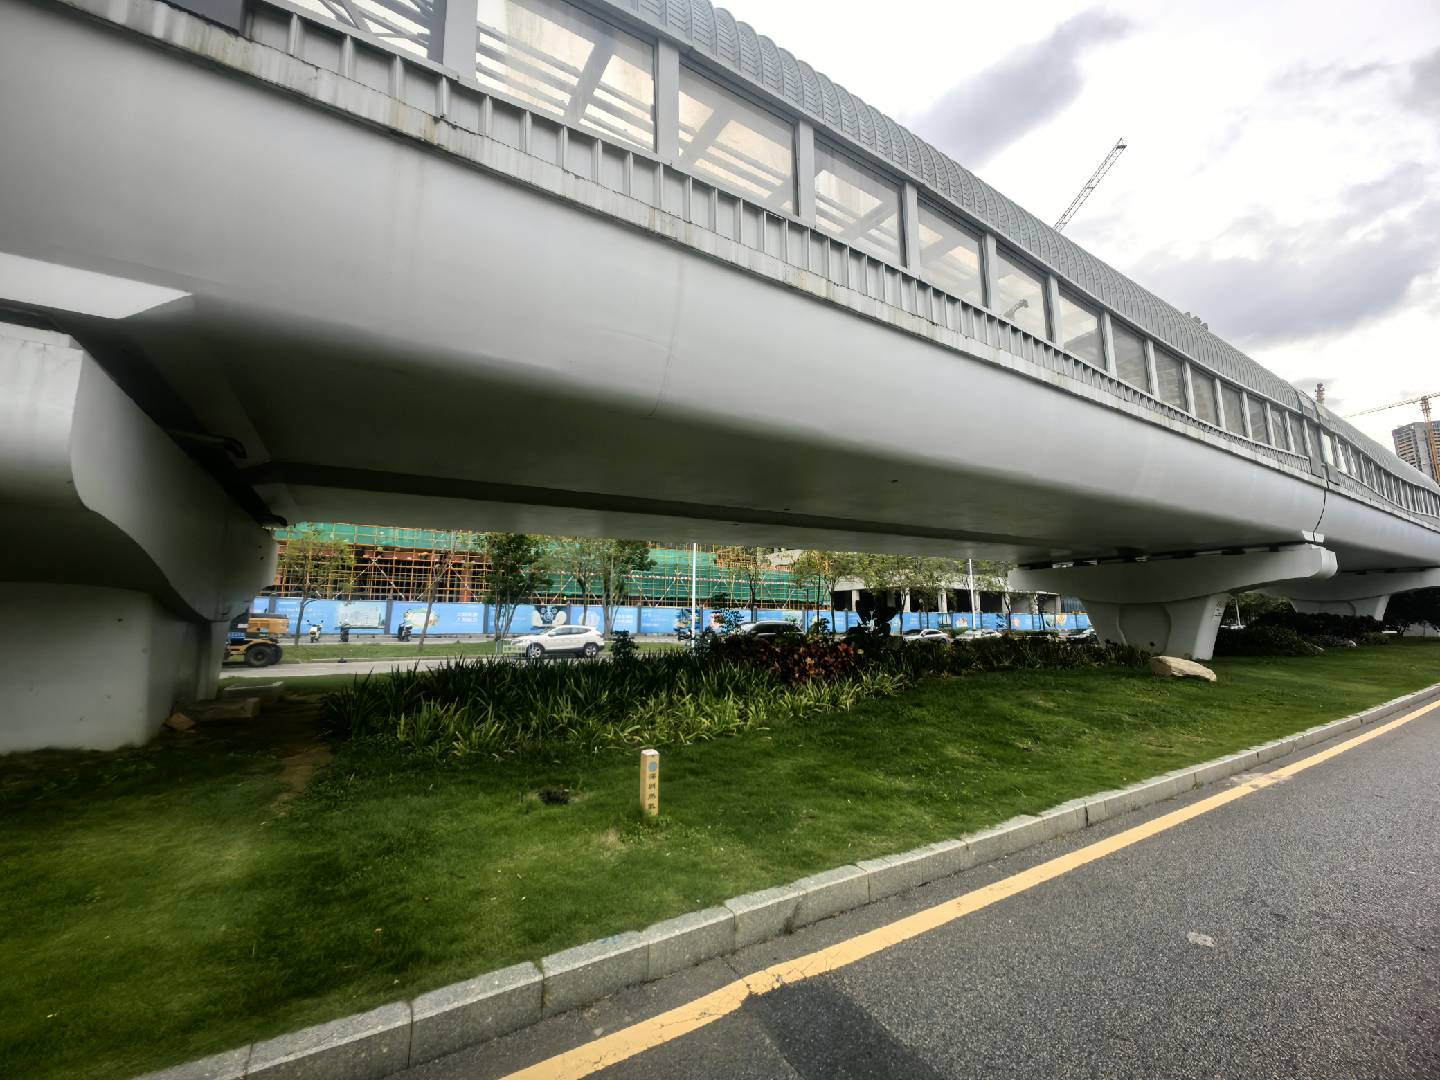 12
都市環境における桁下面、支承部、橋側部材を対象に近接撮影を行います。
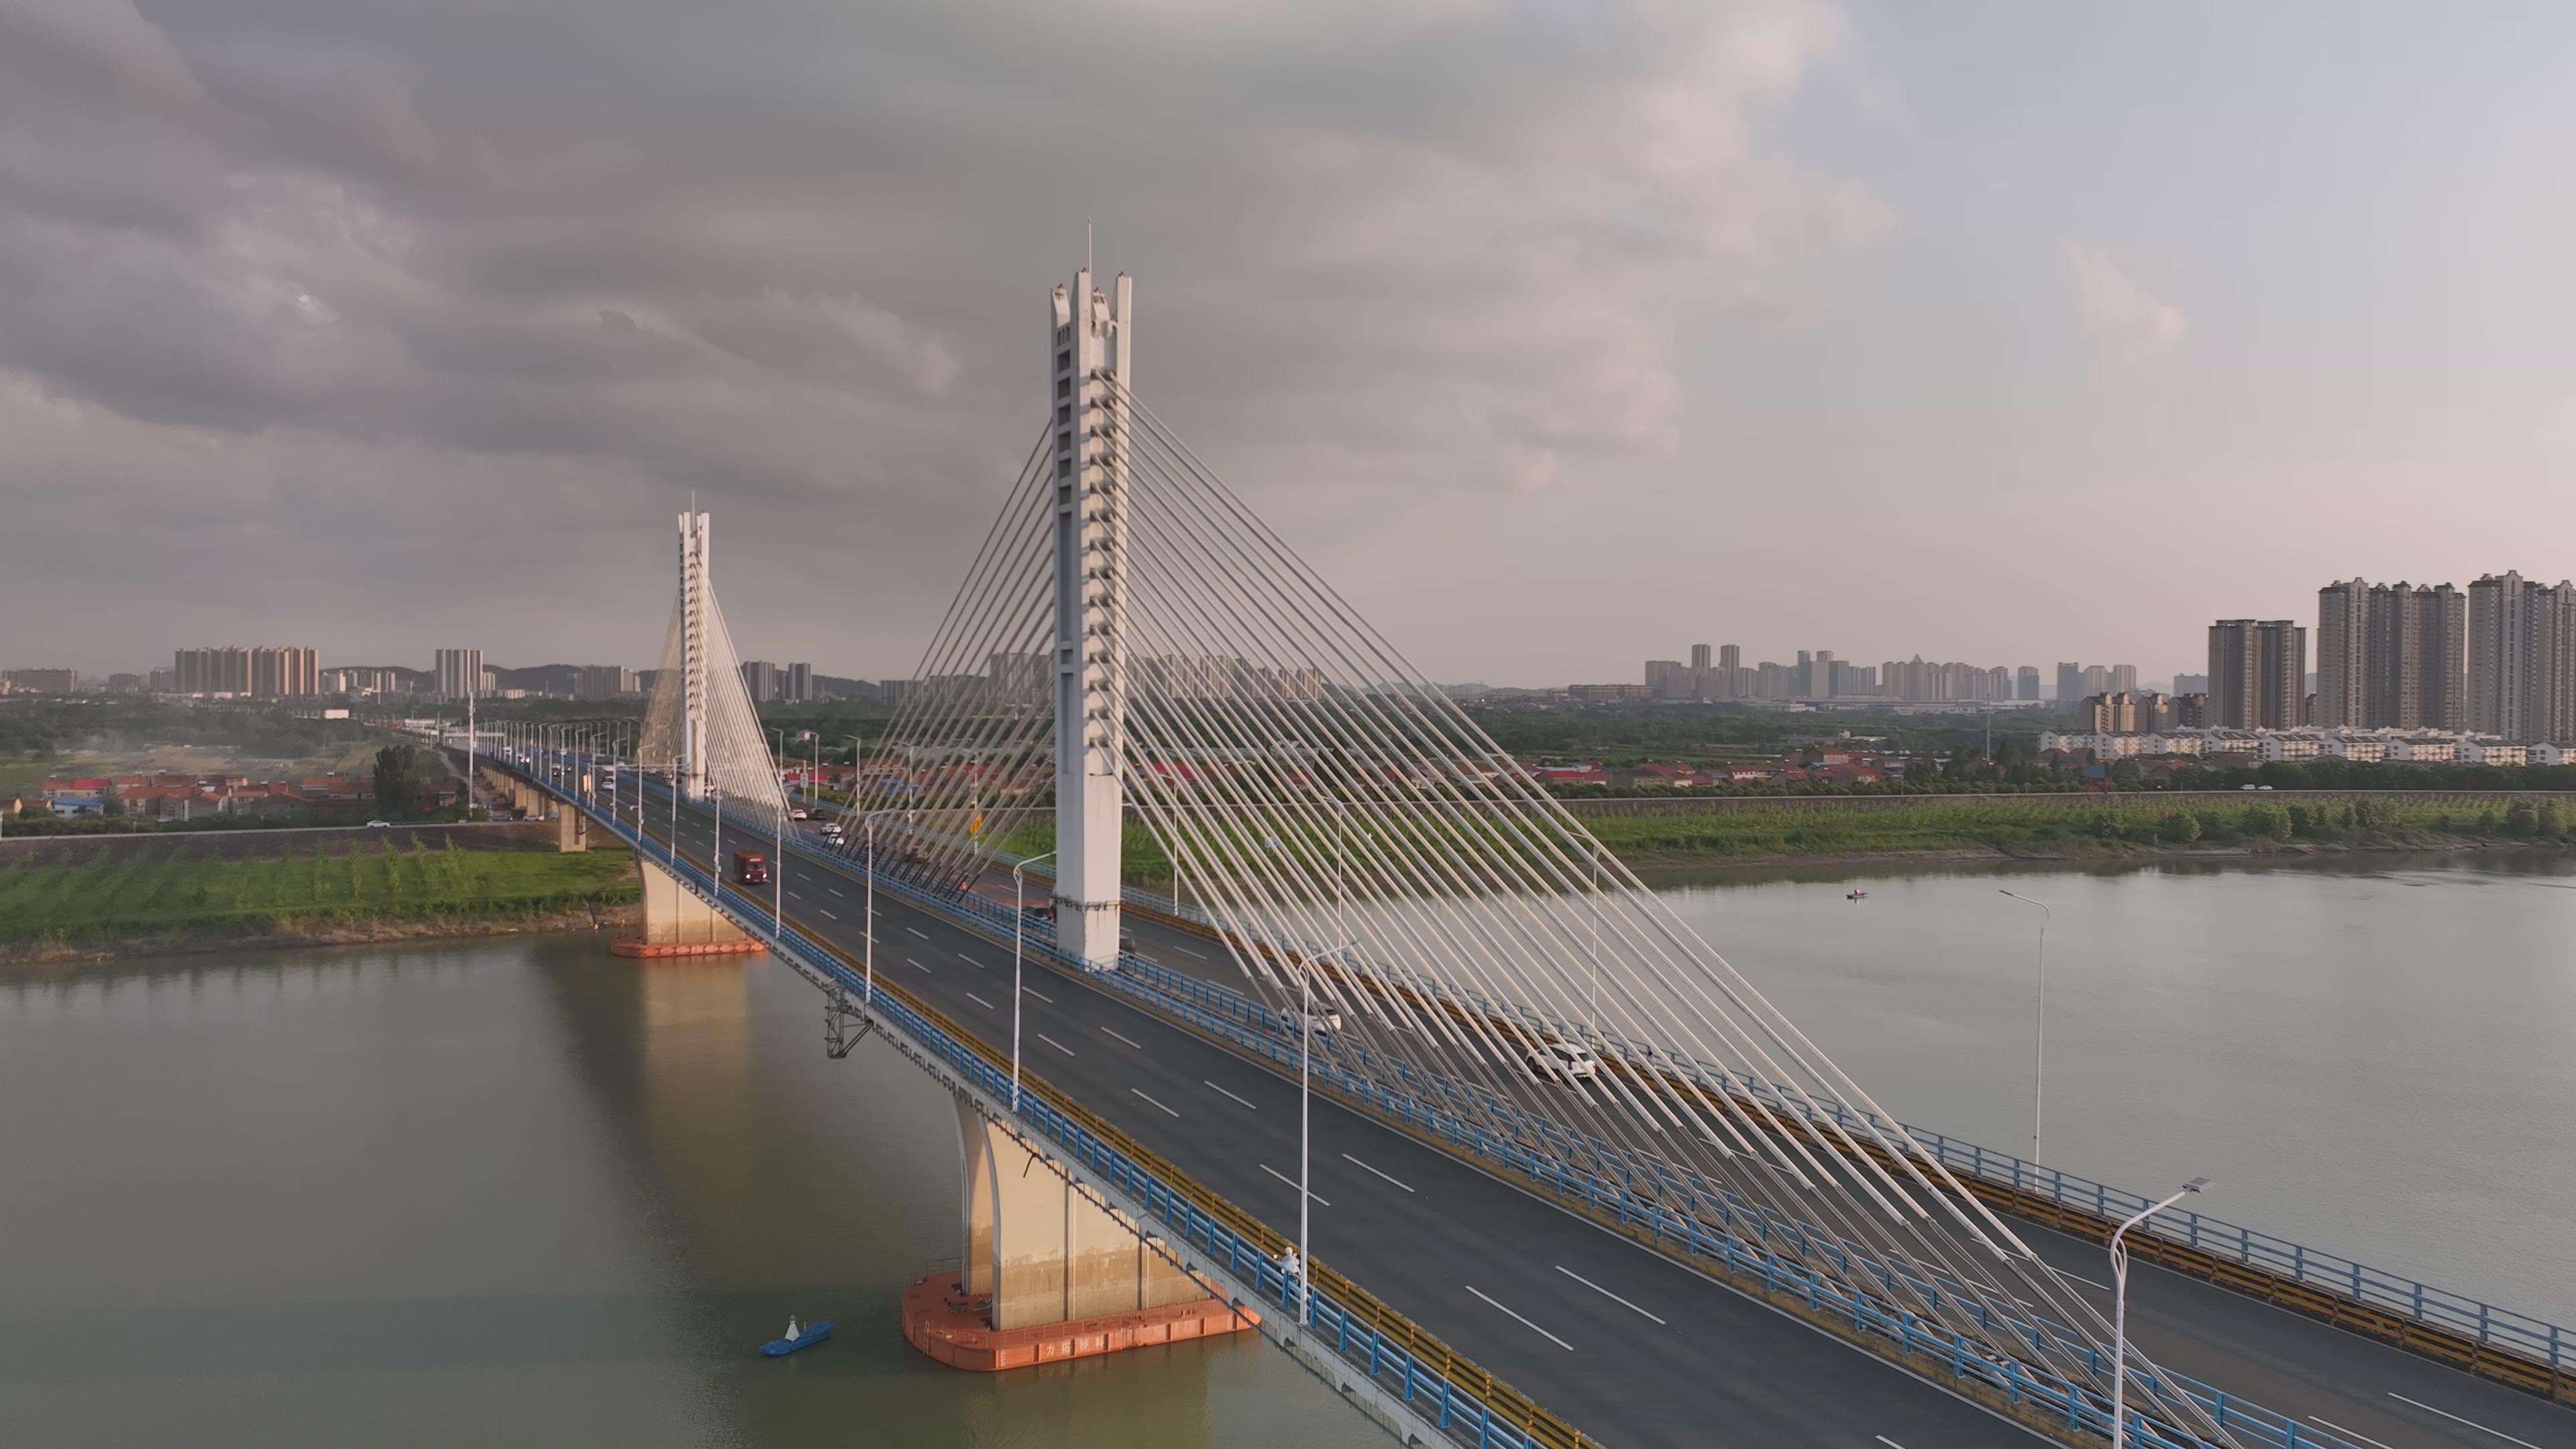 13
主塔、斜材、床版系、水上付近などの代表的な構造・環境をカバーします。
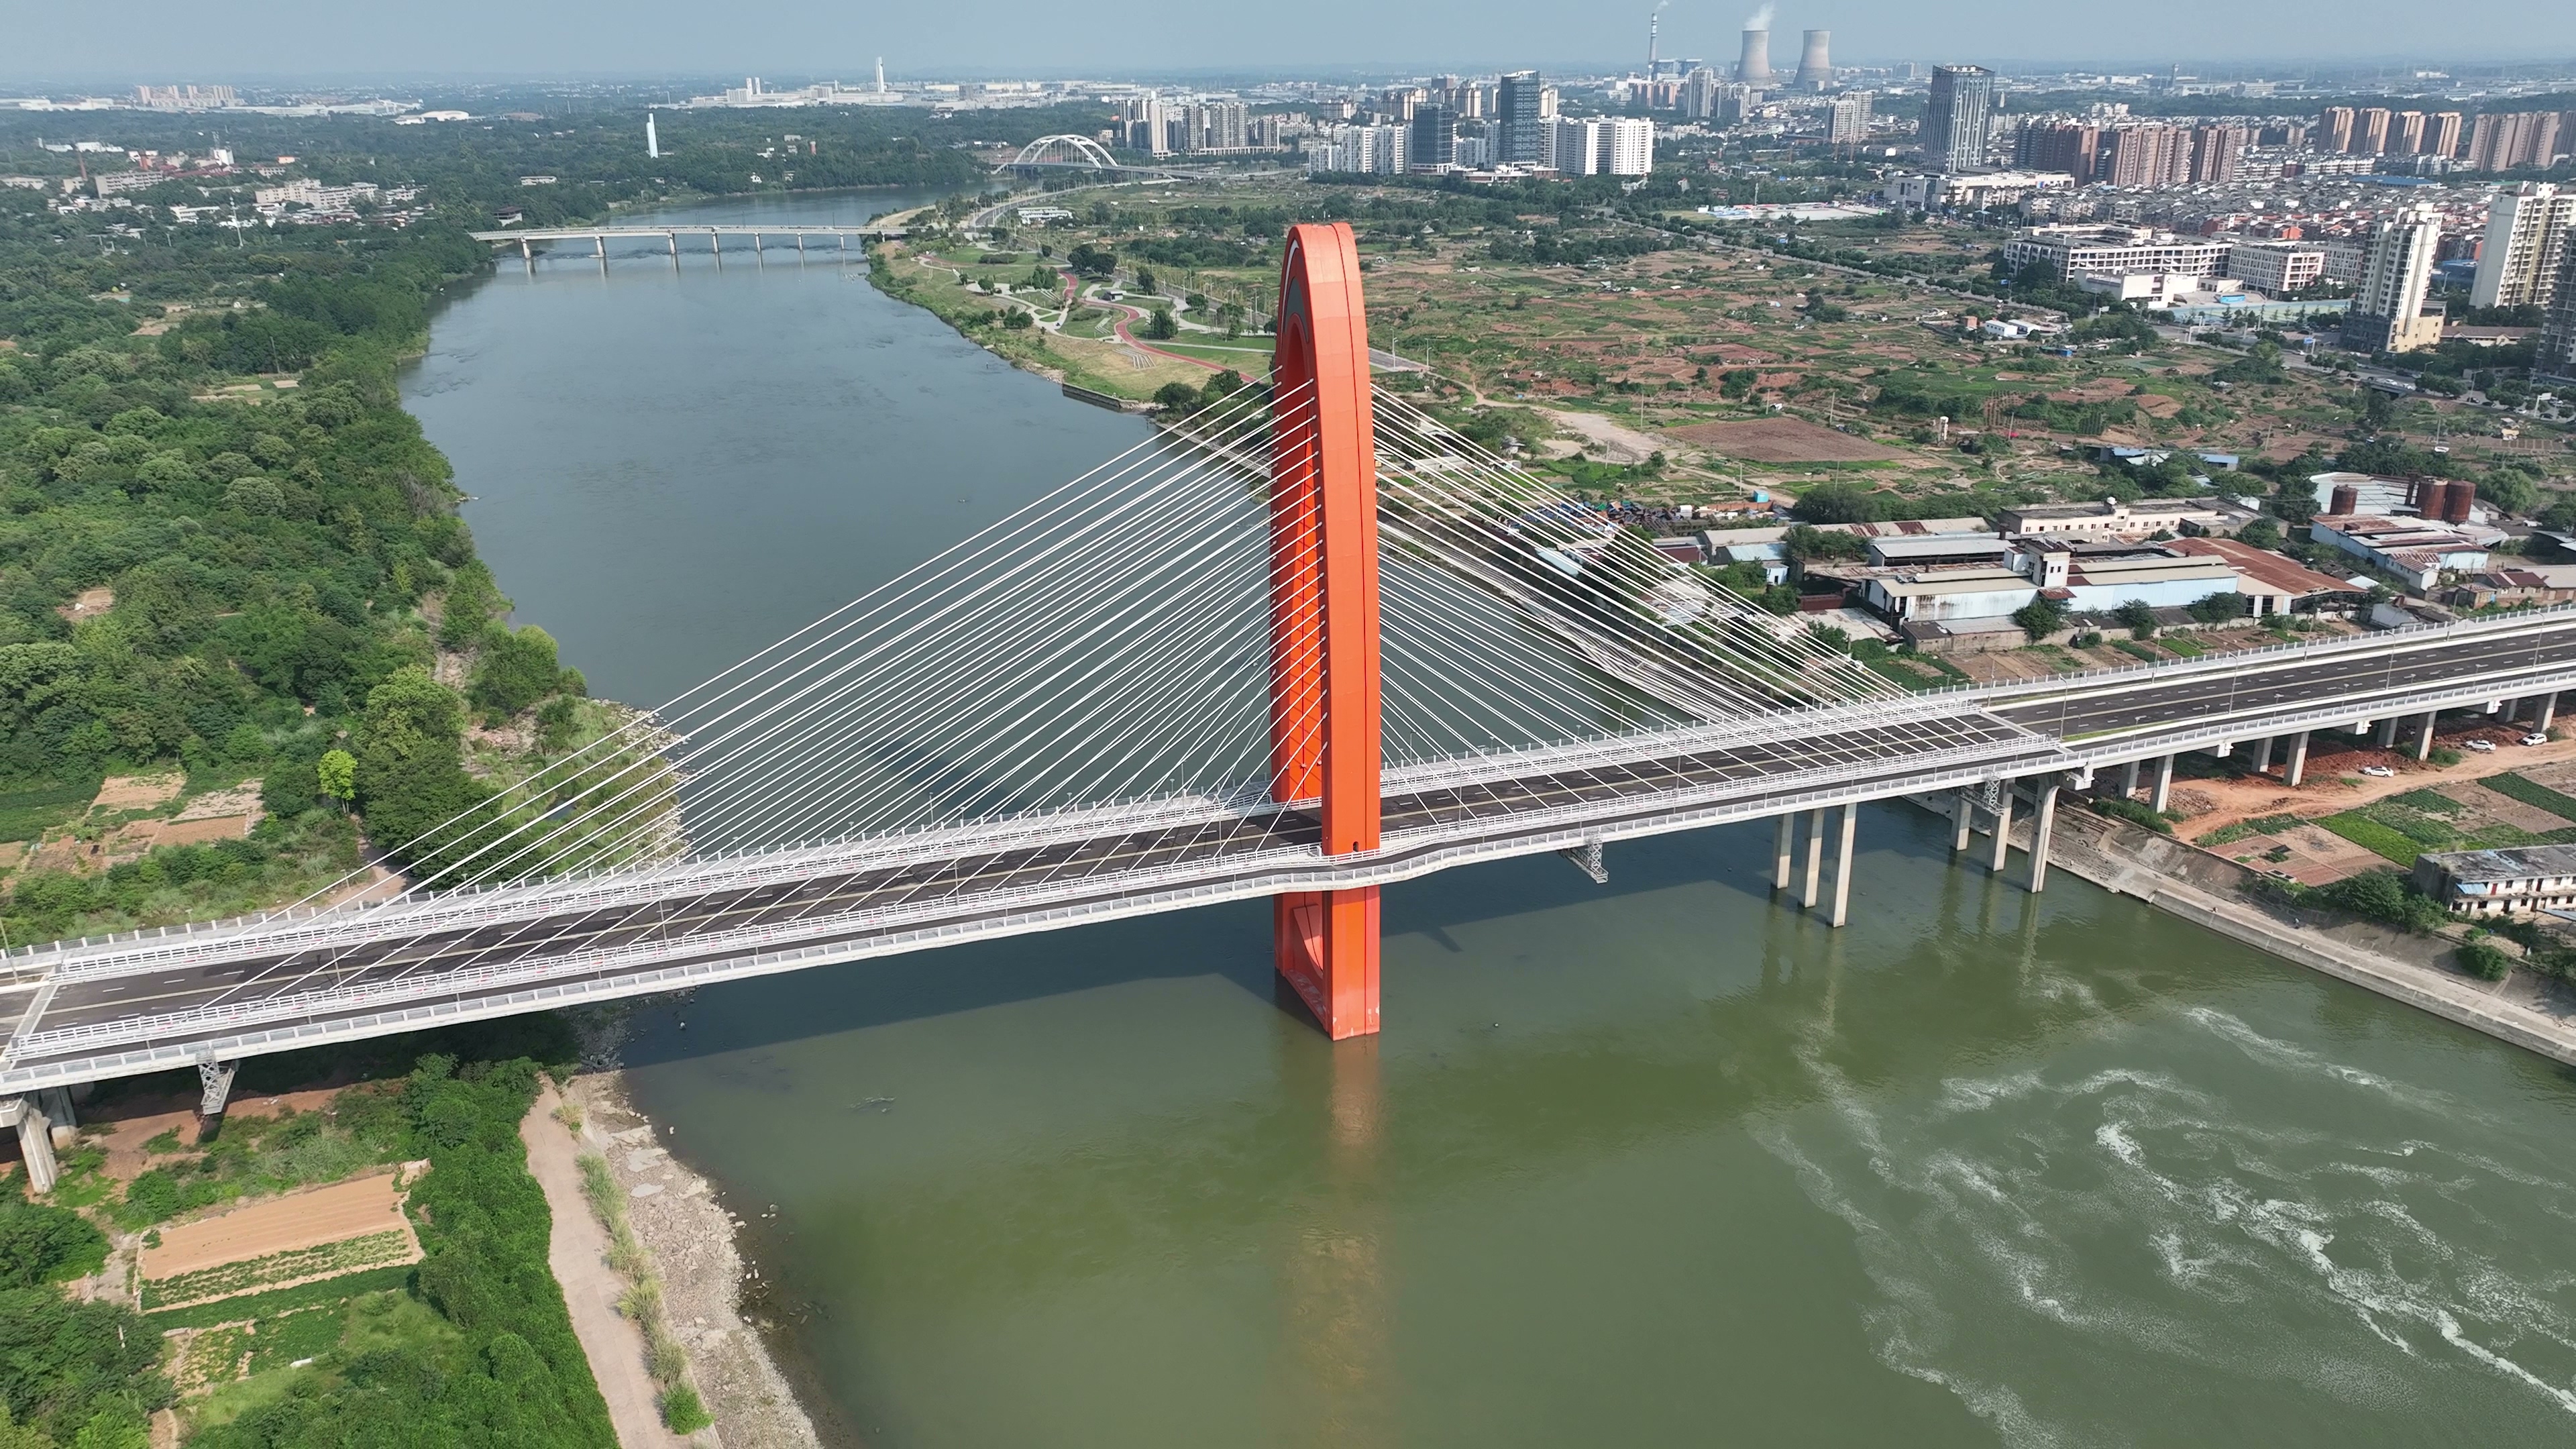 14
河川を横断する斜張橋の主塔、斜材ケーブル、径間の状況を示しています。部材単位の点検に向けた現場環境の参考になります。
 15
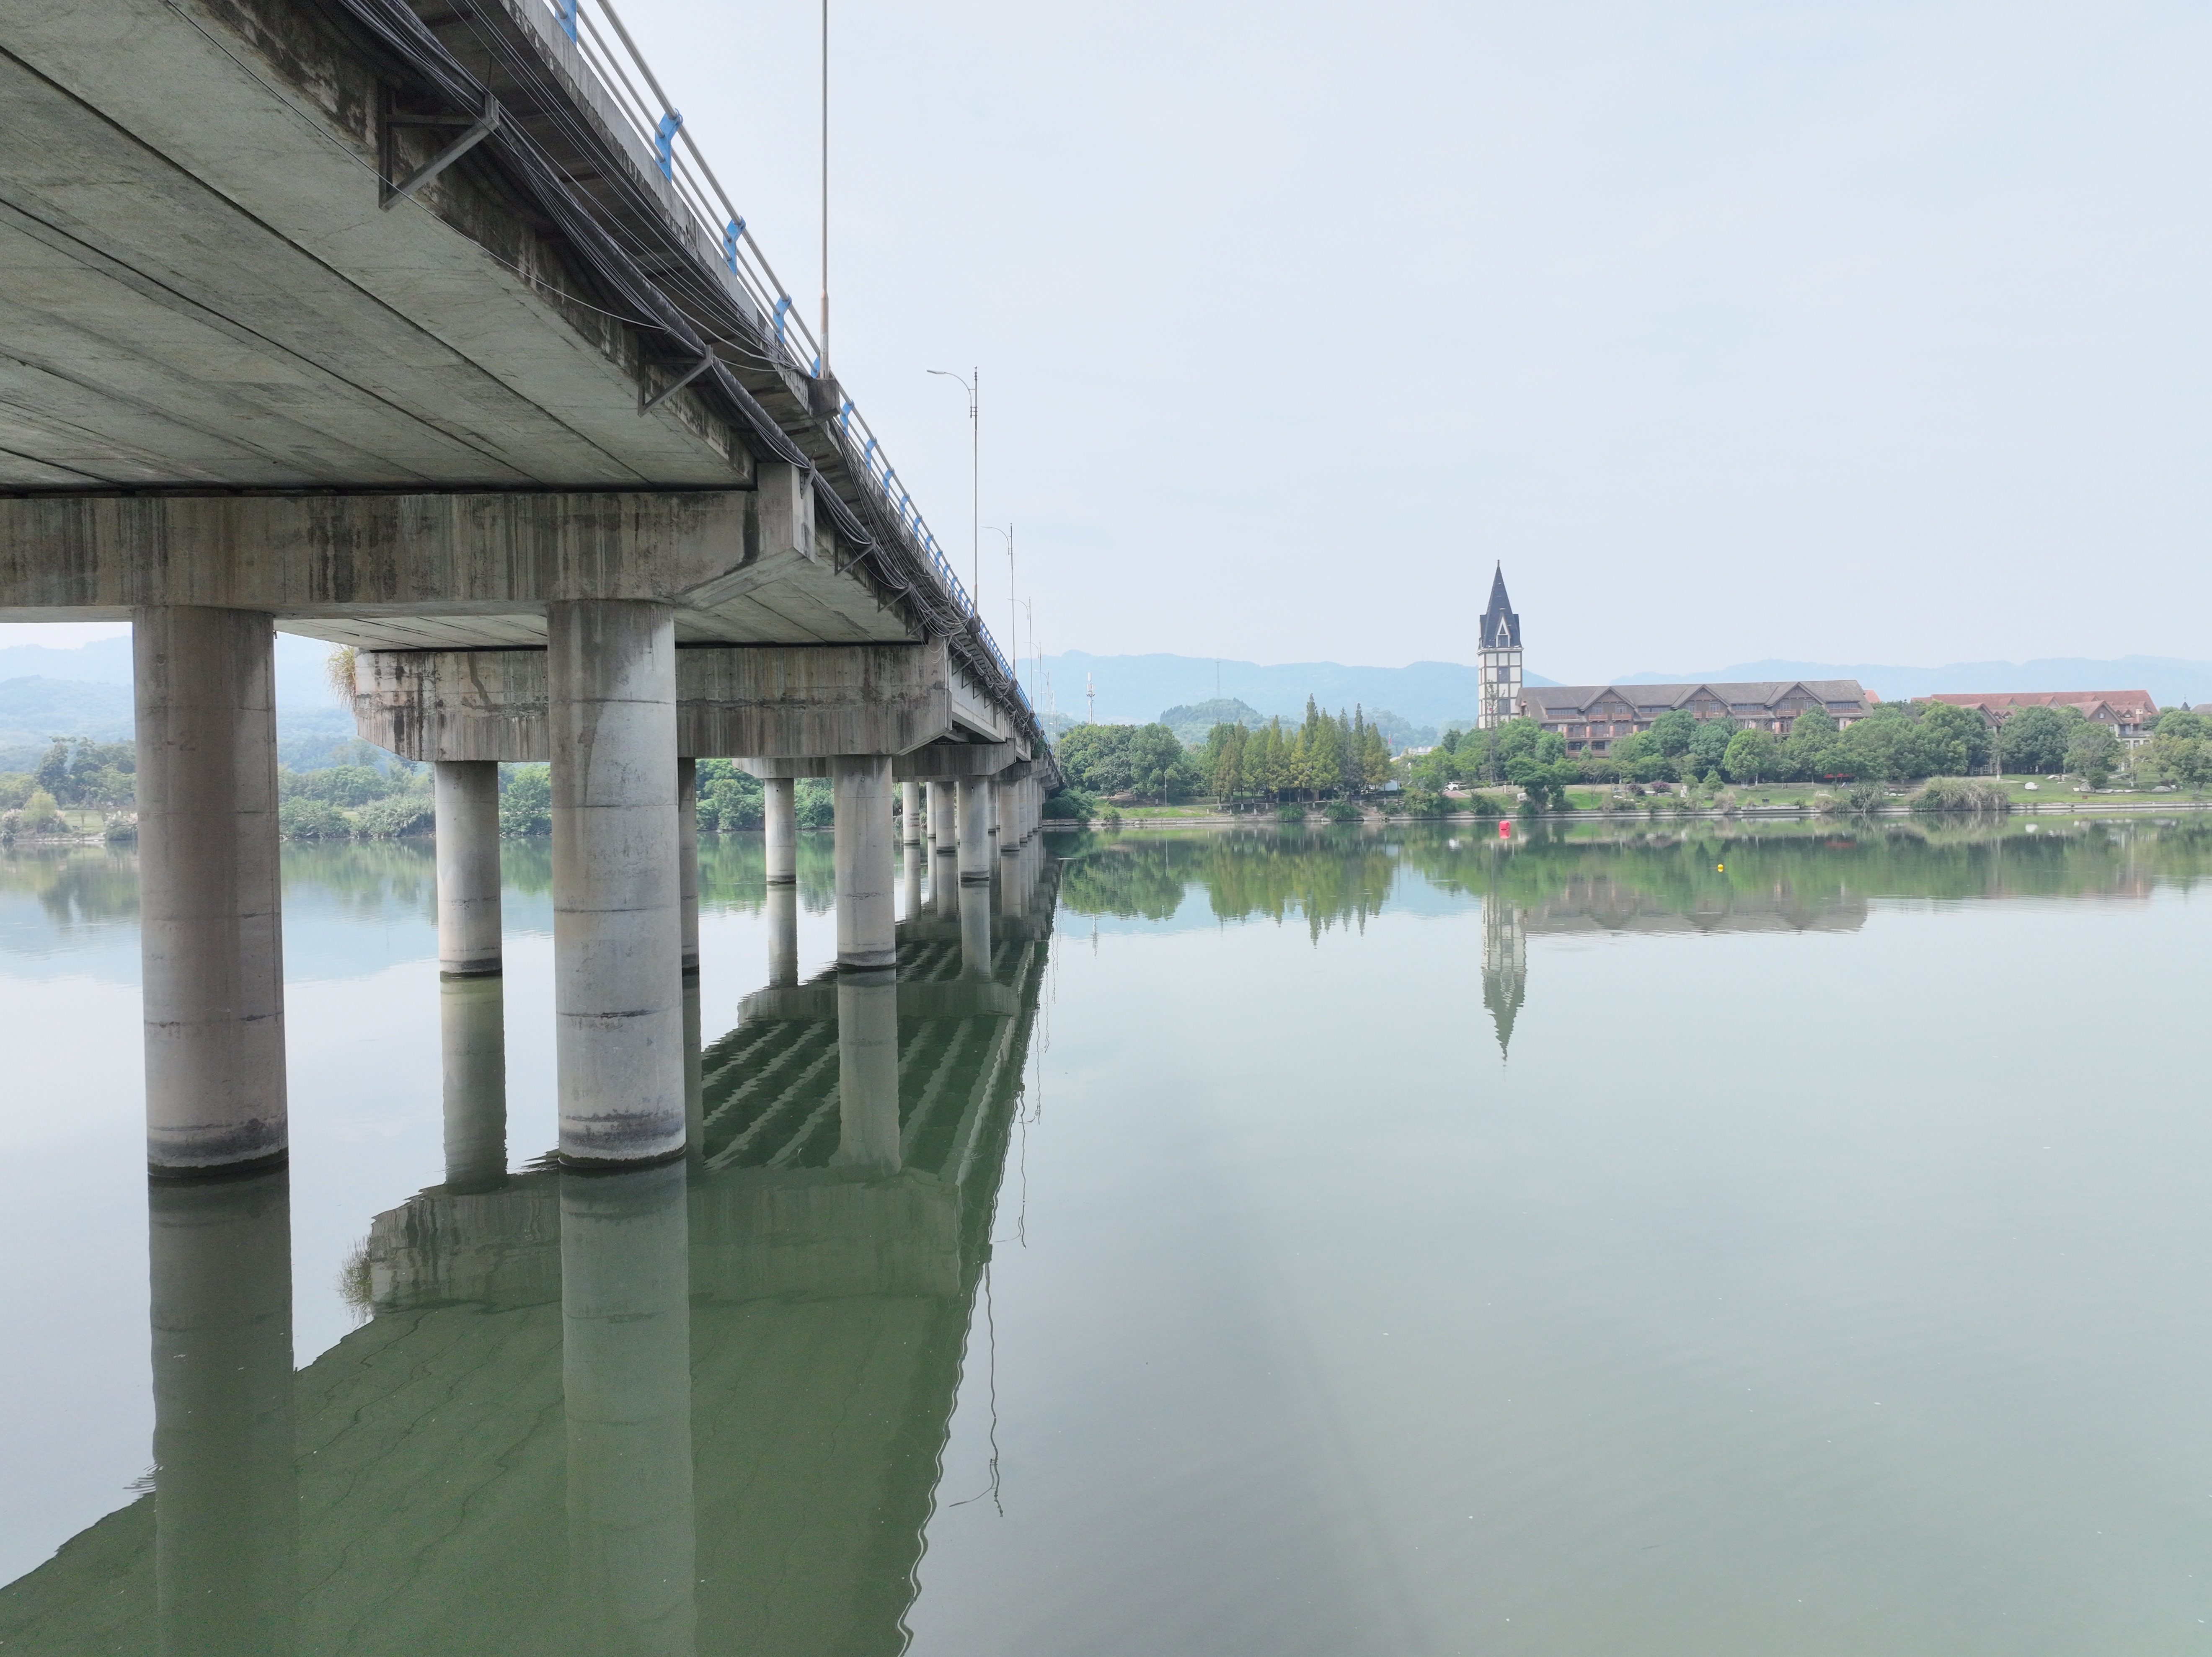
桁下面、橋脚、水辺の作業環境を示しています。橋梁下面の点検に向けた現場環境の参考になります。
 16
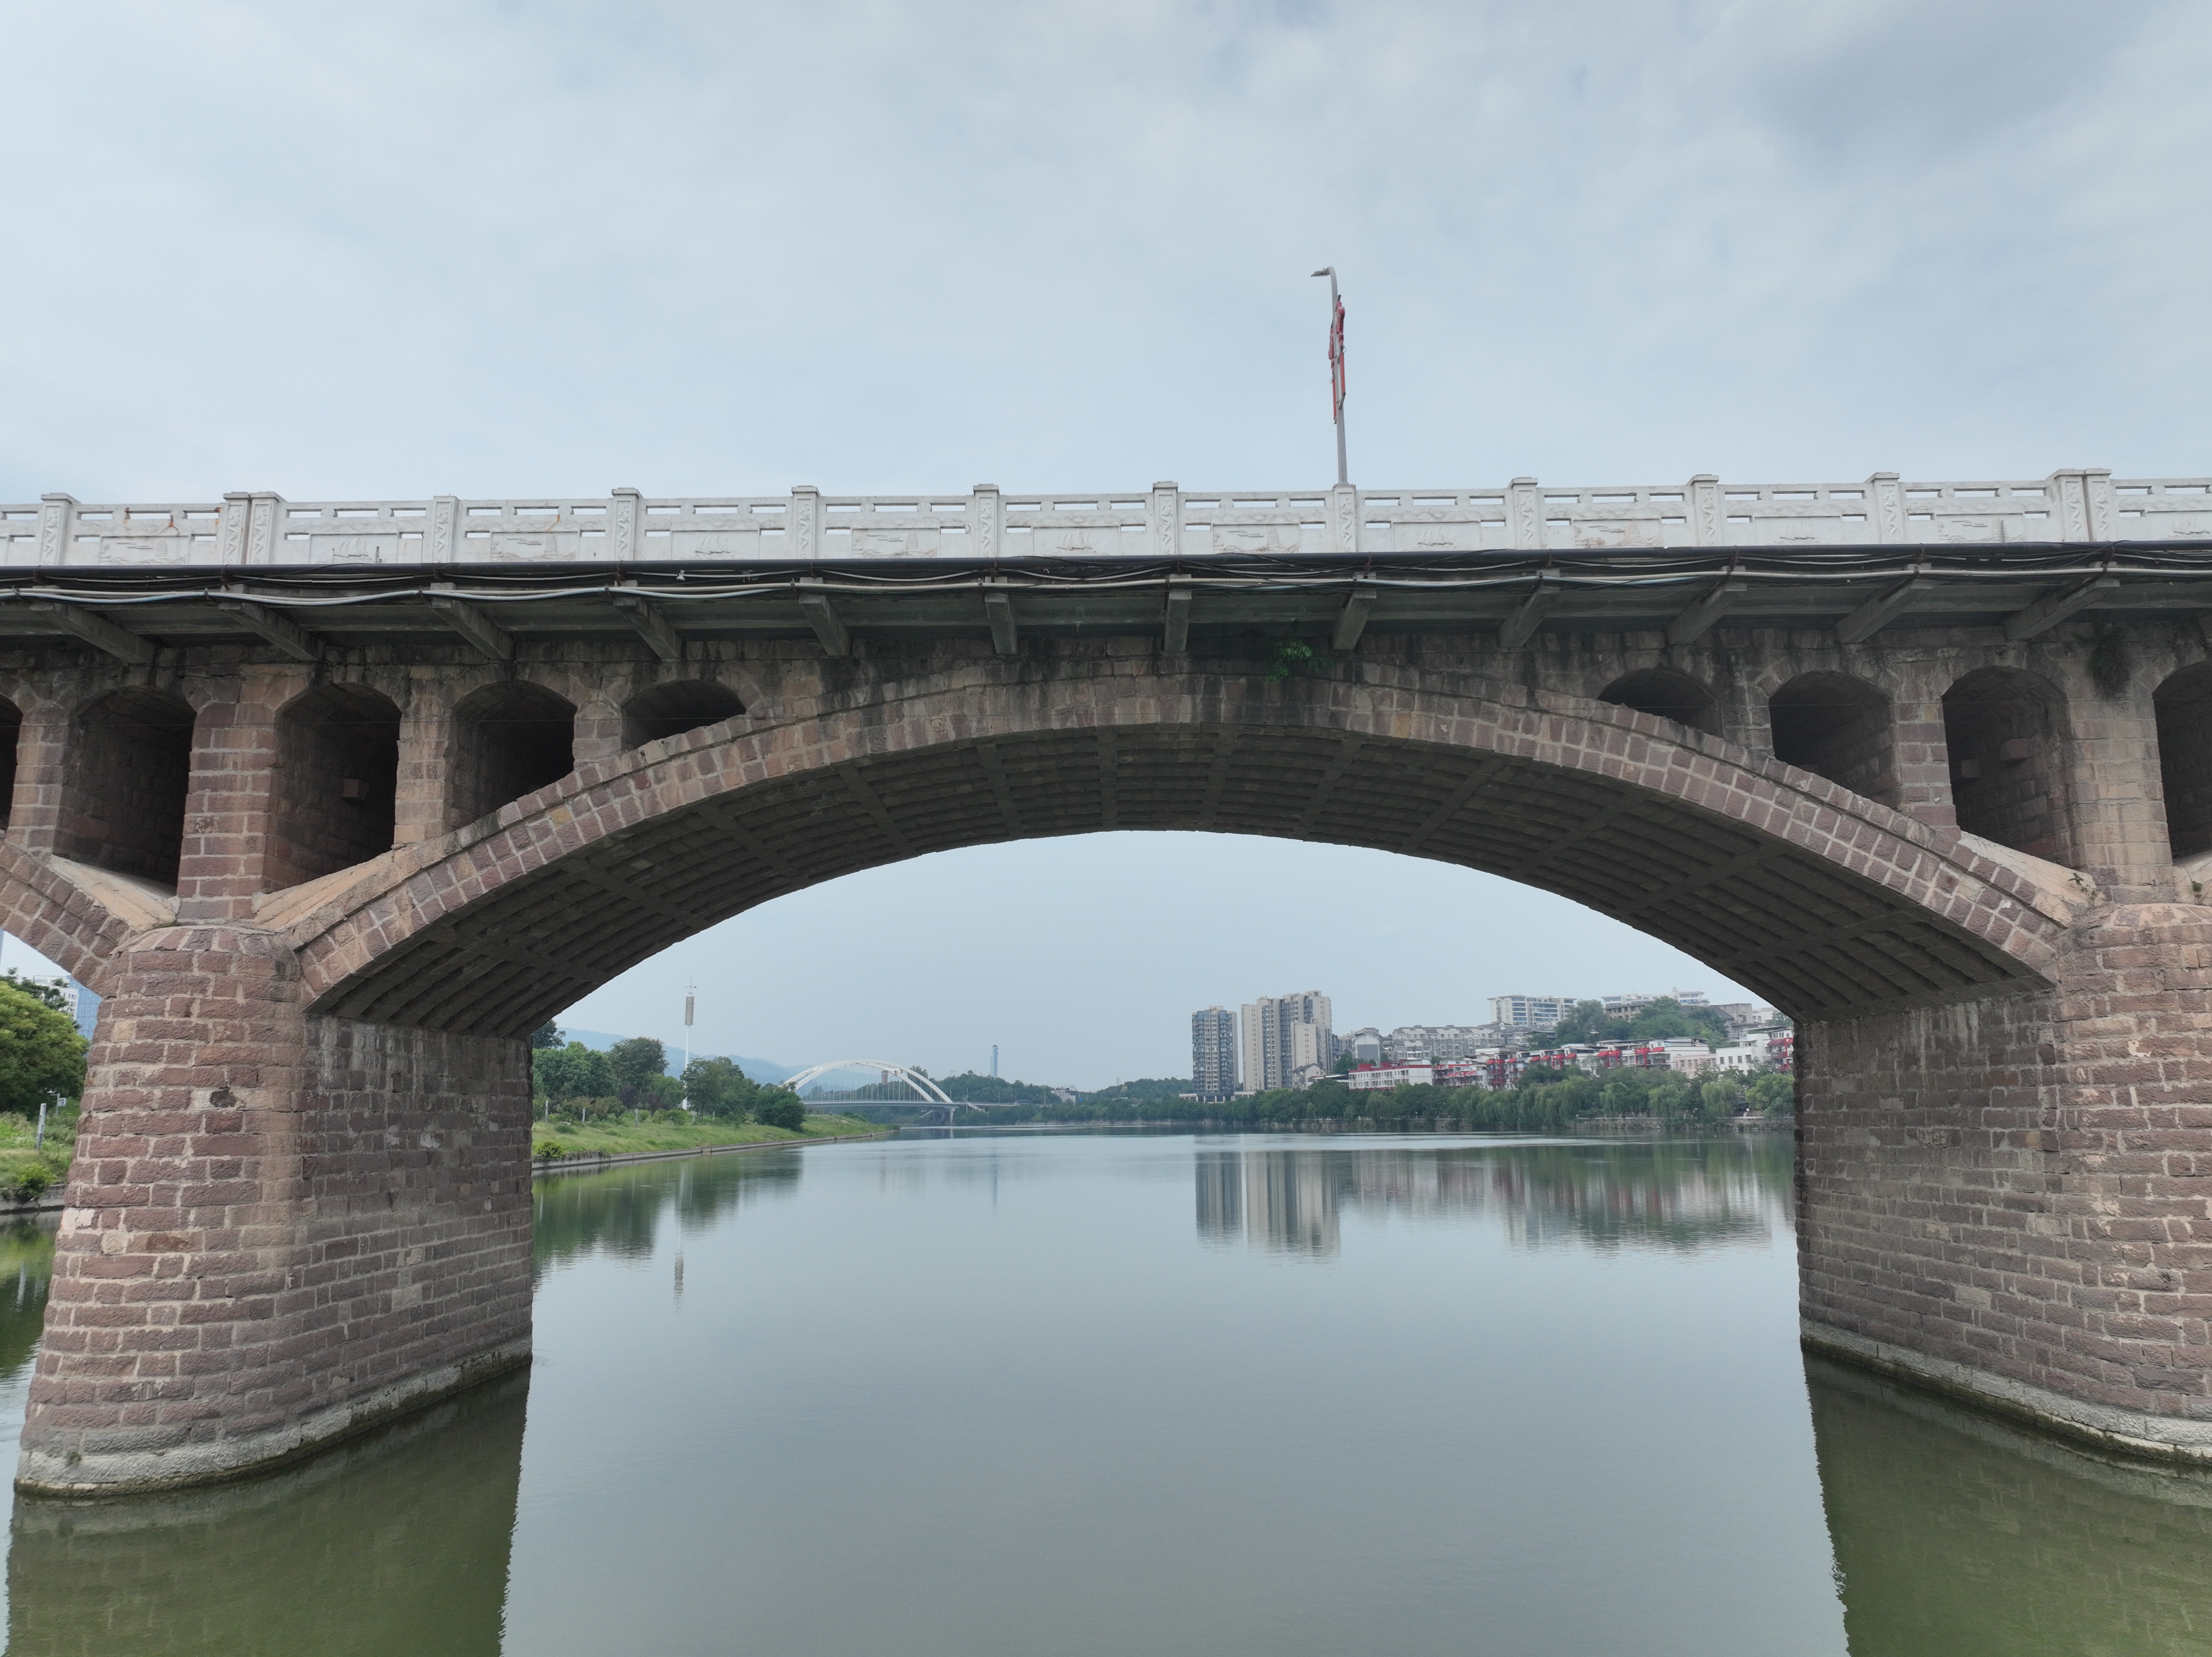
アーチ部材、橋脚・橋台、水面の位置関係を示しています。アーチ橋の部材点検に向けた現場環境の参考になります。
掲載画像は一部の運用実績と現場環境を示すものです。各画像は当該プロジェクトの提供範囲全体を示すものではなく、構成は実際の要件と技術提案に基づきます。
橋種、対象部材、作業環境、成果要件に応じて、適切な機器とソフトウェアを構成します。
最終更新: