很多团队手里已经有了 M3、M4、M300、M350、M400等大疆无人机,飞起来很溜,但一到桥梁巡检现场就卡住了——不是飞机飞不动,而是航线不知道怎么飞。
一座桥摆在那里,桥墩、盖梁、系梁、支座、空心板梁、箱梁、T梁、护栏,往上还有桥塔、斜拉索、悬索。每一种构件的形状不一样、尺寸不一样,需要的拍摄距离和角度也不一样。
靠飞手在现场手飞?拍桥塔还行,拍斜拉索就麻烦了——几十根拉索,每根都要近距离拍清楚,手飞根本保证不了一致的拍摄距离和覆盖范围。
更别说拱桥、斜拉桥、悬索桥这类复杂桥型,结构曲面多、构件不规则,没有提前规划好的航线,飞起来就是"飞到哪拍到哪",最后发现漏拍、重拍、拍虚,返工成本很高。
所以桥梁巡检真正的第一道坎,不是"有没有无人机",而是"有没有合身的航线"。
埃福瑞开发的 ARP 桥梁航线规划软件,解决的就是这个问题。
01 普通航线规划,为什么搞不定桥梁巡检?
普通的航线规划工具,比如给测绘、航拍用的那种"画一圈、飞网格"的规划方式,放到桥梁巡检里基本不管用。原因很简单:桥梁巡检要的不是"把桥拍全",而是"把每个构件拍清楚"。
普通规划工具的问题出在这几点:
第一,没有构件概念。普通航线是按地理范围画的,但桥梁巡检是按构件来的——这个桥墩要从哪个角度拍?那根斜拉索要不要近距离跟飞?普通工具不知道什么是"桥墩"、什么是"斜拉索",自然也没法按构件生成航线。
第二,贴合度不够。桥梁构件的形状是不规则的,曲面、折线、垂直面都有。普通网格航线是"按平面覆盖"来飞的,跟构件表面对不齐,拍出来的照片要么距离太远看不清细节,要么角度偏了拍到侧面。
第三,复杂桥型hold不住。拱桥的拱肋是曲面的,斜拉桥的索塔和拉索是斜向分布的,悬索桥的主缆和吊索又是另一种走向。普通规划工具只能处理规则的平面或立面航线,遇到这些不规则结构就无能为力了。
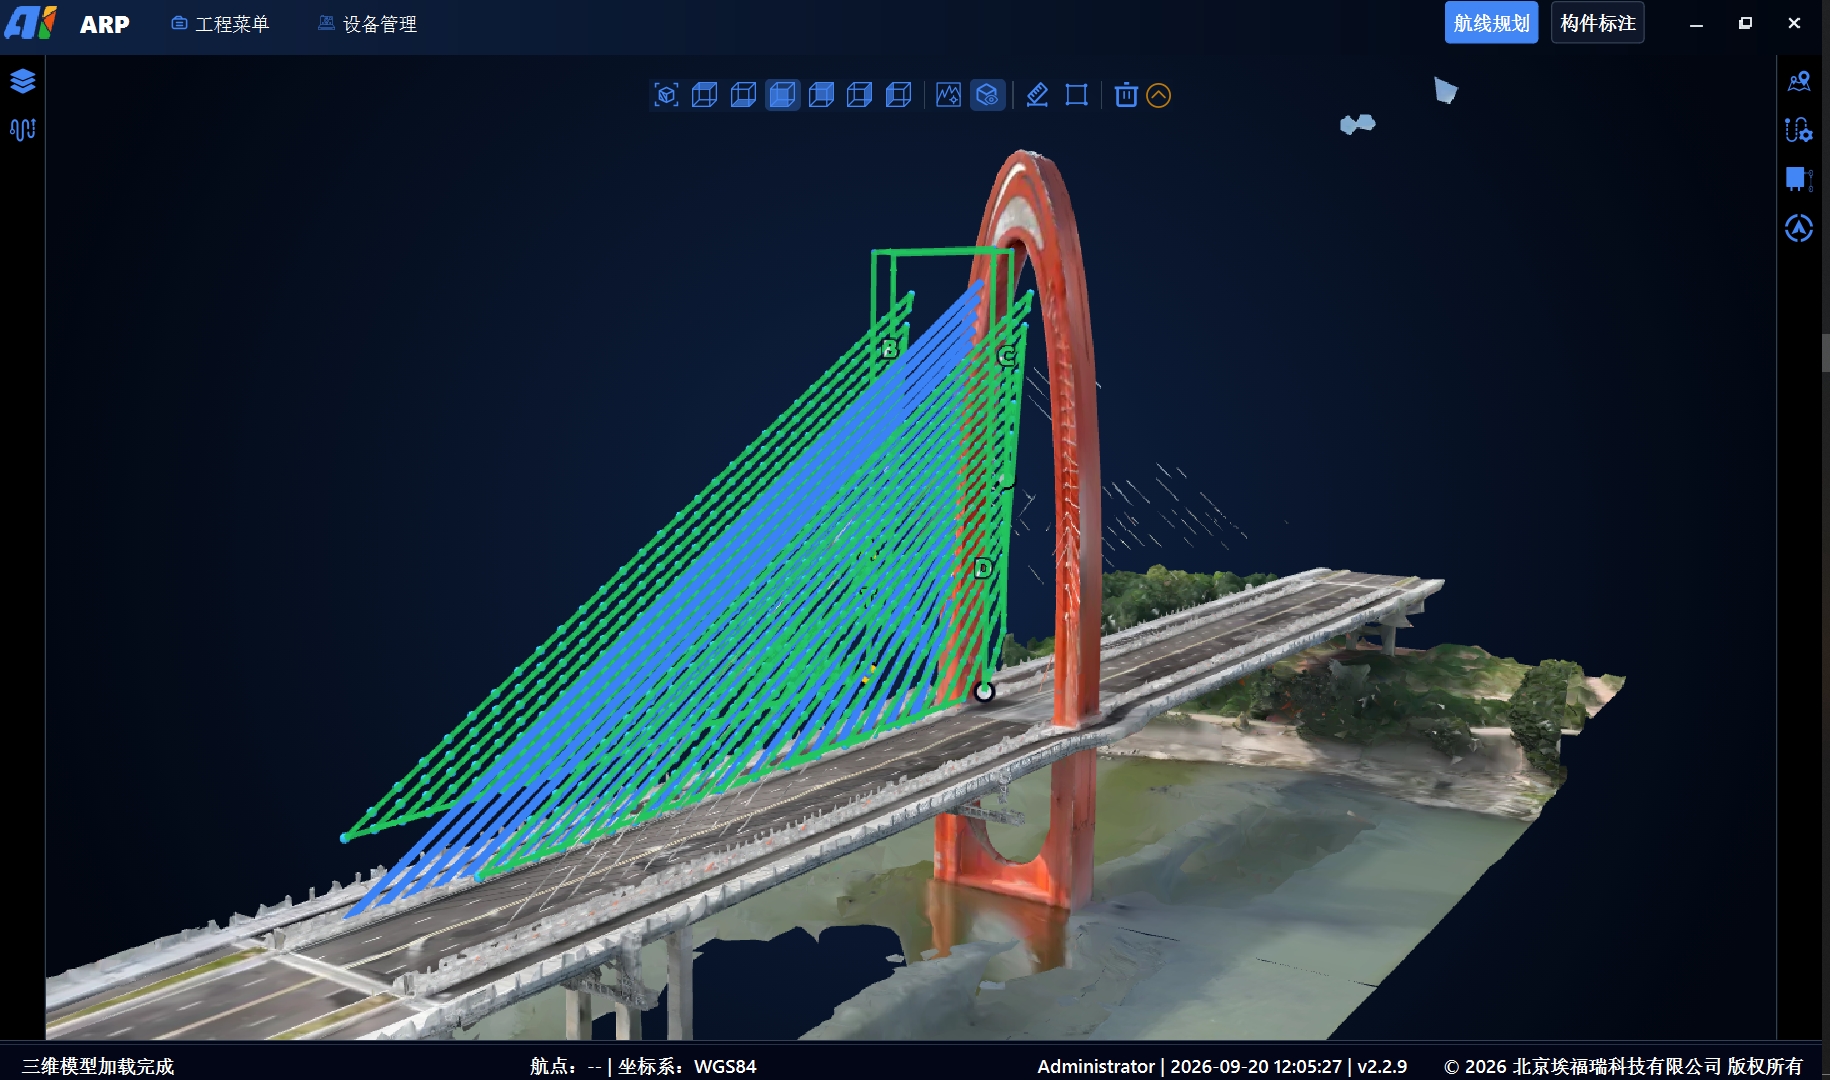
ARP 给三维桥梁模型打上构件标签,航线围绕构件生成,不是围绕地理范围生成。
说白了:普通航线规划解决的是"飞到哪片区域"的问题,桥梁巡检需要的是"贴着哪个构件、从什么角度、保持多远距离拍"的问题。两者完全不是一个量级。
02 ARP:先理解桥梁构件,再生成合身航线
ARP(Aiforail Route Planning)的核心思路很直接:先给桥梁模型建立"构件语言",再按构件生成航线。
它不是一个在地图上画路径的工具,而是把三维桥梁模型、构件标注、航线计算和巡检动作配置放在同一个工作空间里。你导入模型、标注构件、选好参数,软件就给你生成一套"贴着构件走"的候选航线。
五步出一条可执行航线
第一步,导入三维模型。加载 3D Tiles、B3DM 等桥梁项目模型,建立航线计算的三维空间基准。没有三维模型,就不知道构件长什么样、尺寸多大,航线就无从谈起。
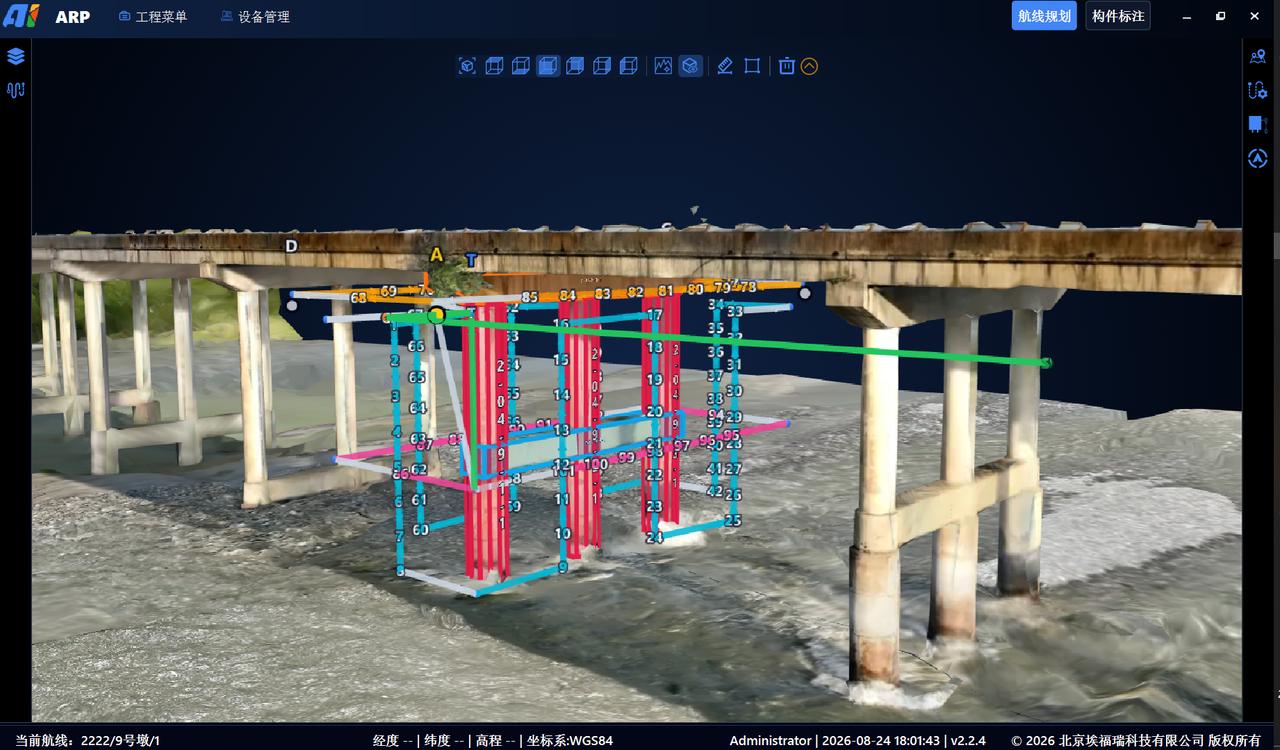
第二步,标注桥梁构件。按桥墩、系梁、盖梁、梁体、拱肋、支座等类型建立参数化构件对象。不同颜色区分不同构件,这是后续航线计算的基础。
第三步,选择构件和参数。勾选这次要巡检哪些构件,配置巡检距离、纵横向拍照重叠率和任务机型(支持 M3、M4、M300、M350、M400 等大疆机型)。参数定了,航线的"合身度"就定了。
第四步,生成并复核航线。软件自动计算候选航点、路径、拍摄方向和动作,在三维视图中预览。作业人员检查一遍,该调整的调整。
第五步,输出任务文件。输出 KML 航线,交给无人机执行。构件和任务数据还能按项目接口导出,和后续的影像、病害管理打通。
几乎覆盖桥梁所有主要部件
ARP 支持的构件范围非常全:
桥下部分:桥墩、盖梁、系梁、桥支座
桥梁部分:空心板梁、小箱梁、T 型梁、大箱梁、桥梁侧边(含护栏)
桥面以上:桥塔、斜拉索、悬索
不管是常规梁桥,还是拱桥、斜拉桥、悬索桥这类复杂桥型,ARP 都能按构件逐一规划航线。桥型越复杂、构件越不规则,专业航线规划软件的价值就越大——靠人手飞,根本保证不了覆盖完整和采集质量。
03 规划完先飞一遍:ARP 内置模拟器,航线对不对一眼就知道
航线规划出来,最怕什么?怕飞了一趟才发现航线不对——漏了构件、撞了结构、距离太远拍不清。现场返工,时间成本、空域成本、人工成本都很高。
ARP 内置了飞行模拟器功能,就是为了解决这个问题。
航线规划完成后,你可以直接在 ARP 里启动模拟飞行。软件会模拟无人机沿着规划好的航线,围绕桥梁三维模型飞一遍——你能在屏幕上看到无人机从哪个位置起飞、沿着什么路径走、每个航点对着哪个构件拍照、会不会碰到结构、距离够不够近。
在办公室里,先把航线"飞"一遍,确认规划正确无误了,再上真飞机去现场。
模拟飞行让你在真飞机上天之前,就能把航线问题全部暴露出来。
这个功能的价值很实在:
提前发现问题:航线有没有漏拍构件?有没有角度偏差?有没有离结构太近?模拟飞行里全看得见。
节省现场时间:不用带着飞机到现场才发现航线不对,回来重新规划再跑一趟。
飞手提前熟悉航线:现场执行前先在软件里"飞"过一遍,飞手对路径和关键点有概念,现场更稳。
团队沟通更直观:给项目方或审核方看航线,不用干巴巴讲,直接放一段模拟飞行就清楚了。
航线规划不是"画完就完事",而是要确认它真的能飞、真的拍得到。ARP 的模拟器把这一步从现场搬到了办公室,把风险提前消掉。
04 已经有大疆无人机了?加个 ARP 就能做精细化巡检
很多团队手里已经有了大疆无人机,也有自己的数据处理平台,但就是缺一套好用的航线规划工具。
ARP 就是为这种情况设计的——它不绑死整个系统,而是作为航线规划环节的独立工具存在。你有自己的无人机、自己的飞控、自己的数据处理流程,只要装上 ARP,就能把"桥侧面 + 桥上部分"的精细化巡检做下来。
具体能覆盖哪些?
桥梁侧边巡检:梁体侧面、护栏、防撞墙等,沿着桥侧面平行飞行,逐段采集。
桥上部分巡检:桥塔、斜拉索、悬索、主缆等桥面以上结构,按构件规划航线,近距离精细采集。
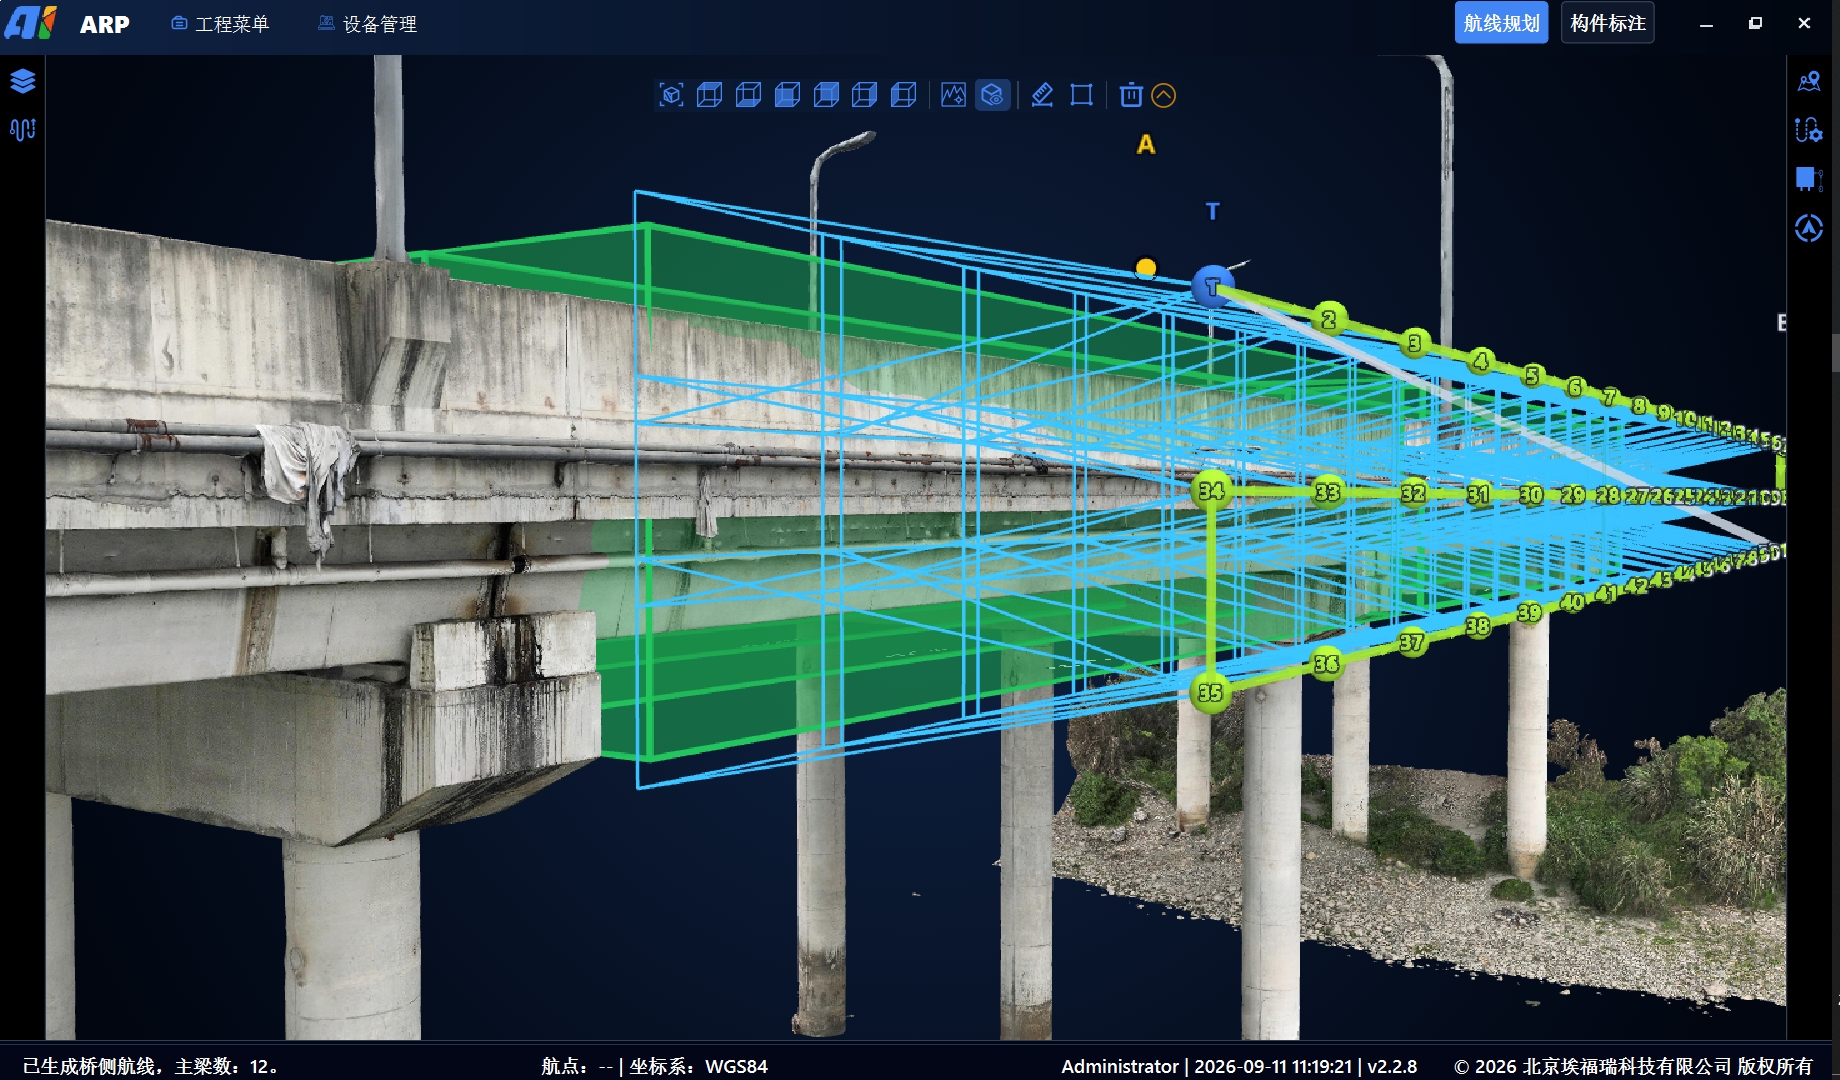
自备大疆无人机(M3/M4/M300/M350/M400)+ ARP,桥侧面和桥上部分的精细化巡检就能跑起来。
这套组合的好处是轻量、灵活、不替换原有流程:
不用换无人机,你现有的大疆无人机直接用。
不用换数据处理平台,ARP 输出 KML 航线和构件数据,对接你自己的处理流程。
不用上一整套系统,就补"航线规划"这一块短板,成本和复杂度都可控。
如果后续你想把桥下部分(桥墩、支座、梁底等)也加进来,再补 INES 机载导航模块就行——桥下没卫星信号的问题由 INES 解决,航线还是 ARP 规划。一步一步升级,不用一次到位。
05 不想一次性采购?ARP 还有租用模式
软件采购最怕什么?怕一年用不了几次,买一套放着吃灰。
ARP 除了常规的一次性采购,还推出了租用模式。
简单说就是:按项目周期租用 ARP 软件,完成航线规划和作业任务后归还。不用一次性掏整套采购成本,有项目再租、用完就还,财务压力小很多。
特别适合这几类团队:
刚接触桥梁巡检:想先试试水,看效果怎么样,不想一上来就大投入。 ·项目制作业:桥梁巡检项目不是天天有,有活的时候租,没活的时候不用养着一套软件。
想验证方案可行性:先租一个项目跑通流程,确认能满足需求,再决定要不要长期采购。
租用模式把 ARP 的入门门槛拉得很低。不用先买一整套,先拿一个项目跑通,效果好不好、能不能用,做完就知道了。
写在最后
桥梁巡检这件事,飞起来只是第一步,航线规划才是决定采集质量的核心环节。
普通航线规划工具搞不定桥梁,因为它们不懂什么是构件、什么是斜拉索、什么是拱肋。ARP 把桥梁模型变成"有构件语义的任务空间",按构件生成合身的航线,还能在真飞之前先模拟一遍确认无误。
如果你已经有了大疆无人机,有自己的数据处理平台,只需要补上 ARP 这一块,桥侧面和桥上部分的精细化巡检就能跑起来。不想一次性采购?租用模式让你按项目用、用完即还,门槛很低。
对 ARP 感兴趣,或者想了解租用方案的详细情况,请联系我们。