按计划组合两种模式
运行期动态巡检减少停机影响,计划停机时补充静态精细检查。
 联系我们 ↗
面向风电场站叶片表面检查,以无人机高清采集替代部分人工登高取像,将任务规划、影像采集、缺陷复核和报告归档连接起来。日常运行期开展动态巡检,计划停机窗口开展静态精细巡检,两种模式可按维护目标组合使用。
运行期动态巡检减少停机影响,计划停机时补充静态精细检查。
静态成果关联具体叶片、表面方向与缺陷位置,为复查和维护提供依据。
统一任务与影像组织方式,保留历史记录,支持满足归属条件的跨周期比较。
常规发电期持续开展动态巡检,在计划停机窗口开展静态巡检,补充前缘正视影像并建立具体叶片档案。
风机运行,无需因巡检停机,避免巡检停机带来的发电量损失
适用于日常巡检与不停机周期检查。
厘米级风机停机并锁桨,占用停机窗口,存在发电量损失
适用于计划停机检修、前缘检查与叶片精细建档。
毫米级| 对比项 | 动态巡检 | 静态巡检 |
|---|---|---|
| 作业状态与发电影响 | 风机运行,无需因巡检停机,避免巡检停机带来的发电量损失 | 风机停机并锁桨,占用停机窗口,存在发电量损失 |
| 影像覆盖 | 压力面、吸力面清晰影像;前缘仅有侧视影像,缺少正视影像 | 三个叶片的压力面、吸力面与前缘完整检查影像 |
| 缺陷识别尺度 | 厘米级 | 毫米级 |
| 叶片归属 | 无法可靠对应到实际编号叶片 | 区分三个叶片,将缺陷关联到具体叶片 |
| 拍照方式 | 激光触发拍摄 | 按规划航点拍摄 |
| 任务组织 | 多视角连续采集 | 九段航线首尾衔接,单架次完成巡检 |
缺陷识别尺度不等于测量精度,也不代表所有类型缺陷均可检出。识别能力与单架次作业能力受缺陷类型、拍摄距离、光照、风况、机型载荷及续航条件影响,具体以项目配置与验证结果为准。
在满足现场作业条件的情况下,通过多视角采集获得压力面与吸力面的清晰影像。一亿像素中画幅相机、高速全局快门与激光触发拍摄协同,支持转动叶片的厘米级缺陷识别,避免因巡检停机造成的发电量损失。
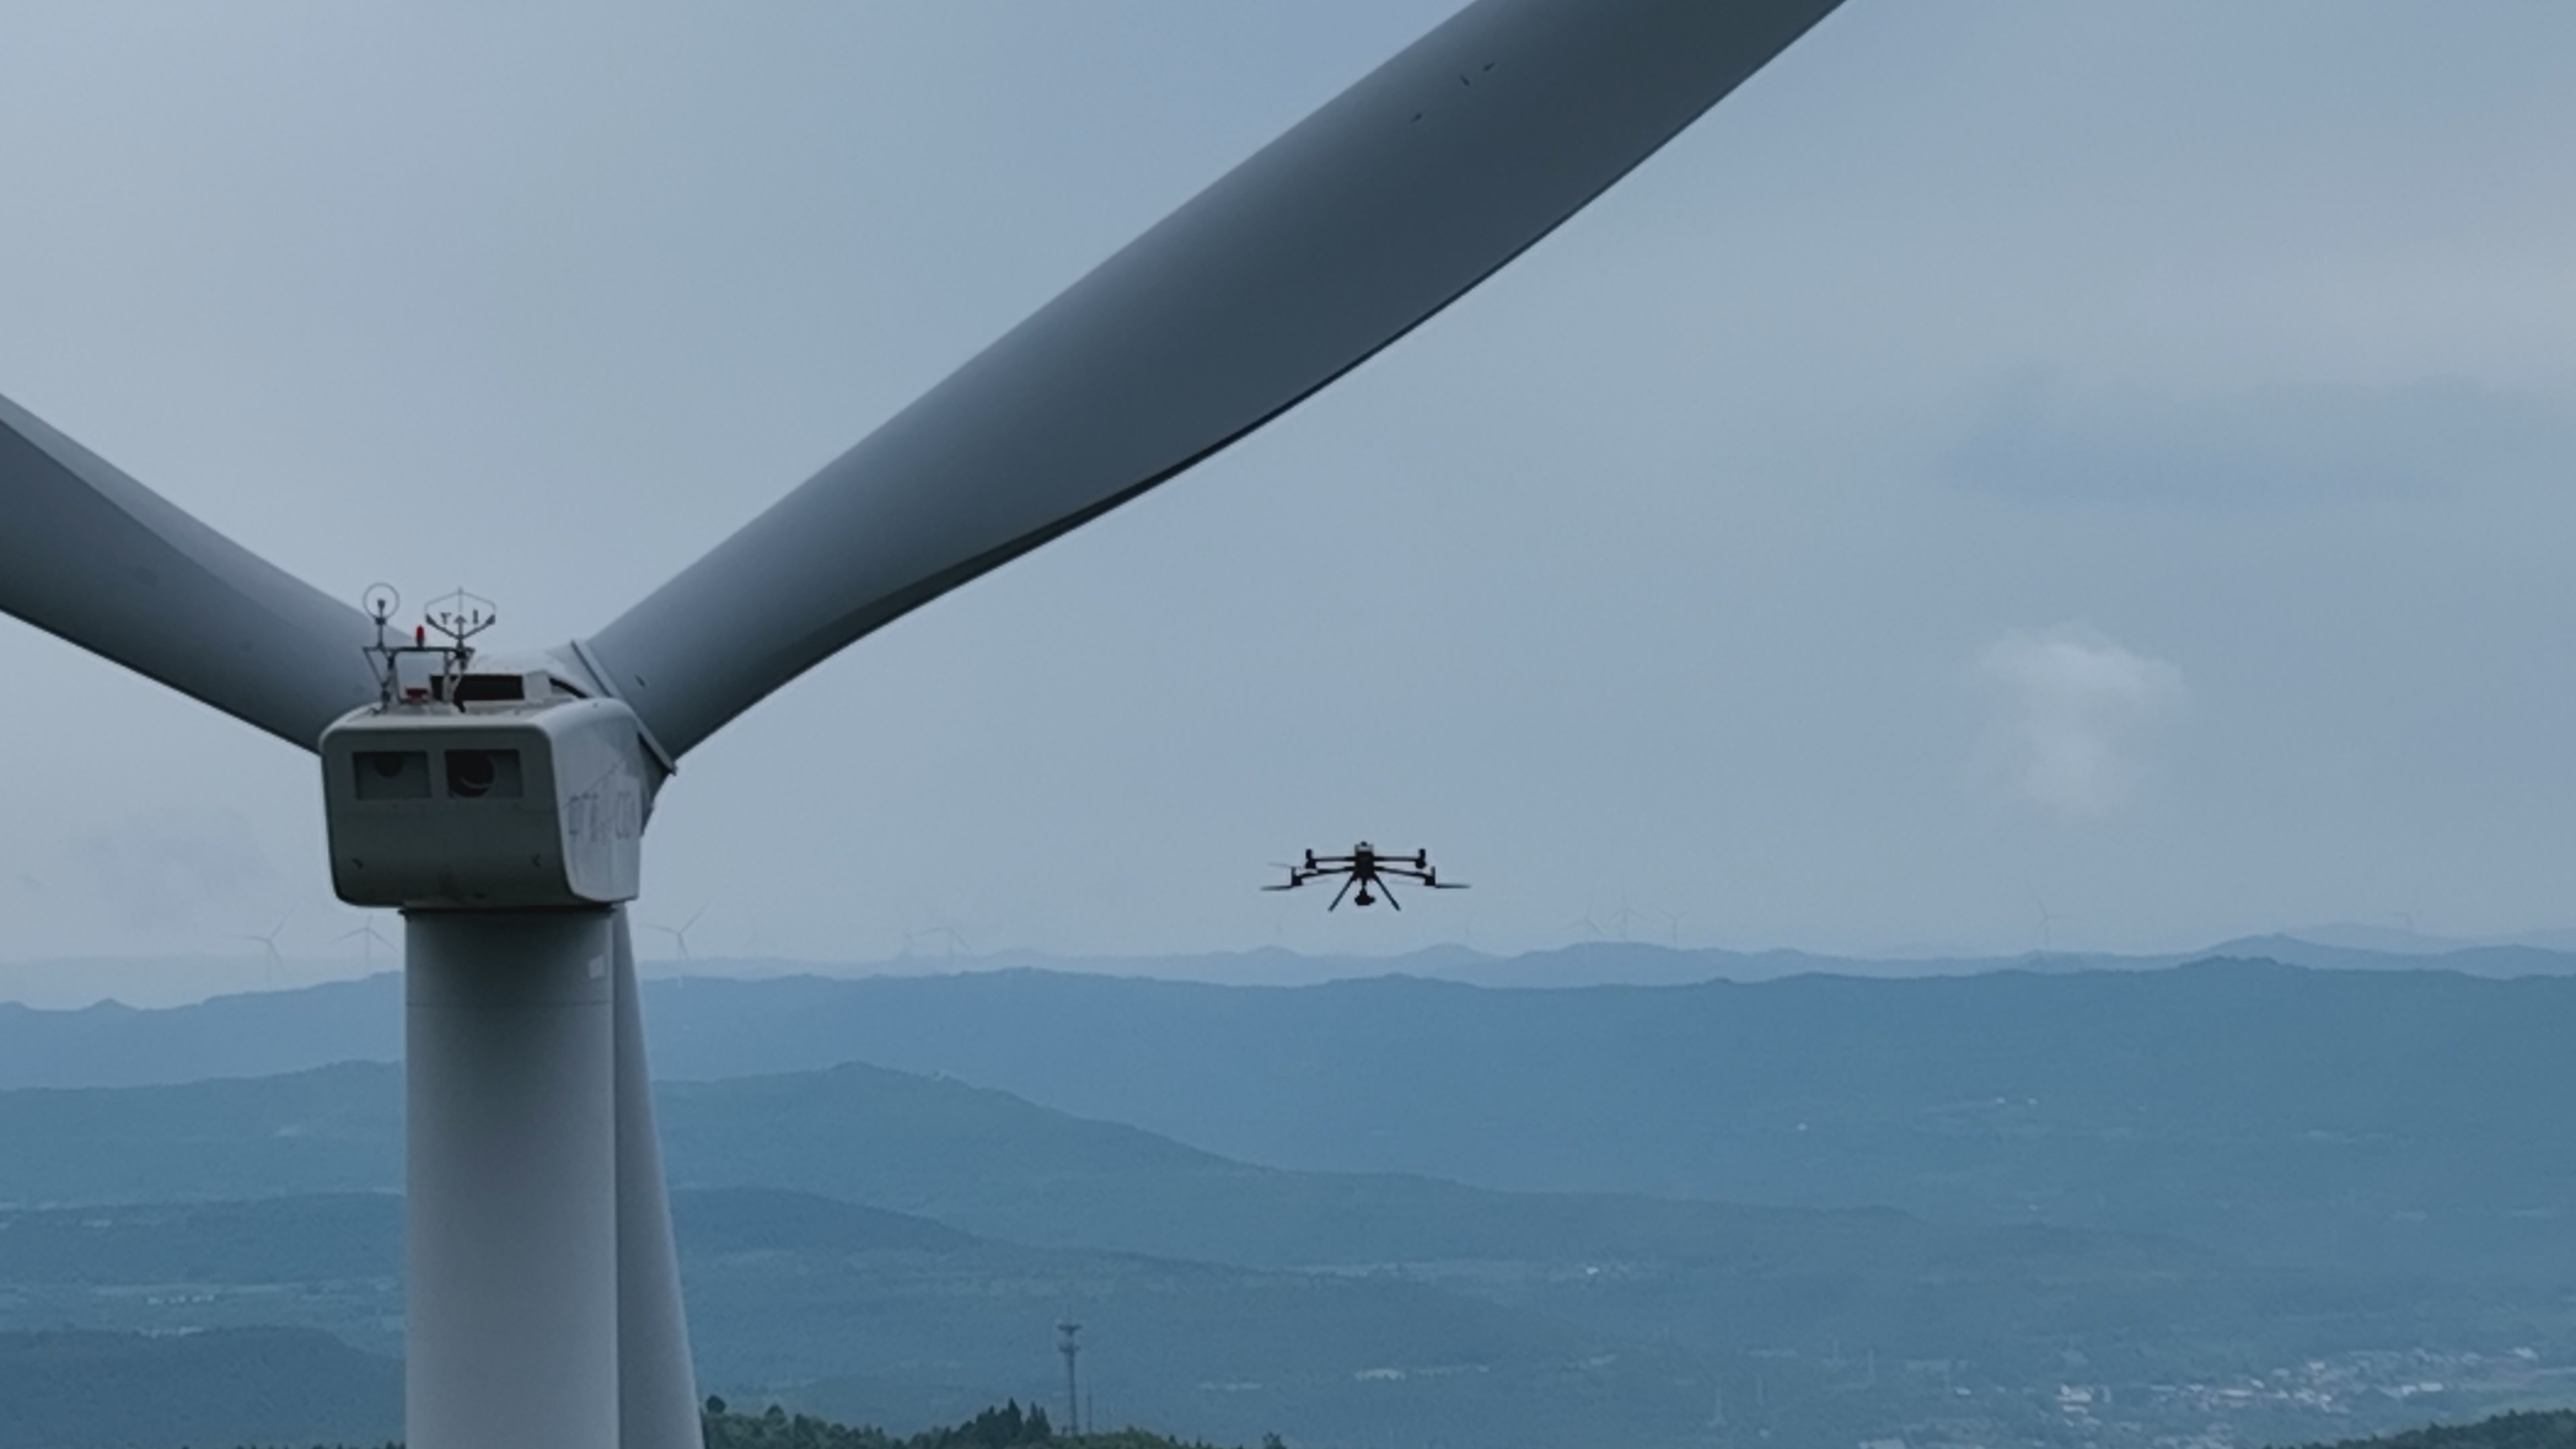
风机保持运转,无人机按规划航线进行多视角采集。激光测距获取叶片距离,激光触发协调拍摄时机;一亿像素中画幅相机配合高速全局快门,获取压力面和吸力面的清晰影像。动态拍摄不能用到达航点拍照替代。
动态巡检可获得前缘侧视影像,但缺少前缘正视影像;缺陷暂不能可靠对应到实际编号叶片。动态拍照必须依靠激光触发,不以航点拍照替代。
静态巡检先建模,再基于模型生成巡检航线。三个叶片各设置压力面、吸力面和前缘航段,共九段,首尾衔接为一条连续任务航线。建模完成后,在满足作业与续航条件时,单架次完成巡检采集,支持毫米级缺陷识别和具体叶片归属。
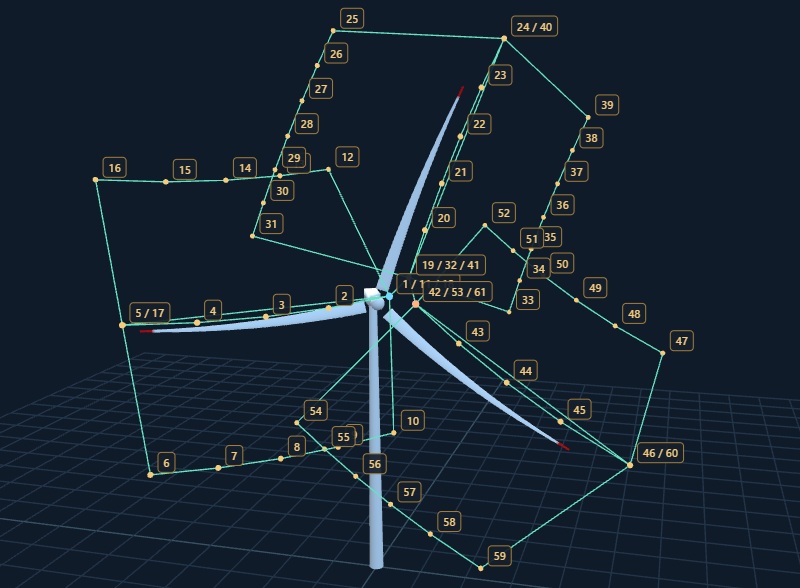
三叶片 × 压力面、吸力面、前缘 = 九段巡检航线。按规划航点拍照,并在任务中确认叶片编号对应关系。单架次指建模完成后的巡检飞行,不包含前期模型准备。
同一套无人机、成像、导航、地面站与成果平台,按动态或静态任务配置规划方式与拍摄机制。
承载导航与影像采集设备,执行风机周边的航线飞行和定点拍摄任务。
一亿像素中画幅相机与高速全局快门,按任务采用激光触发或航点拍摄。
基于风机参数或模型规划任务,以RTK定位协同飞行与云台相机控制。
配置任务,监控飞行、相机与采集状态,配合INES执行距离告警与暂停。
整理与拼接影像,辅助识别缺陷,支持人工复核、报告及历史记录管理。
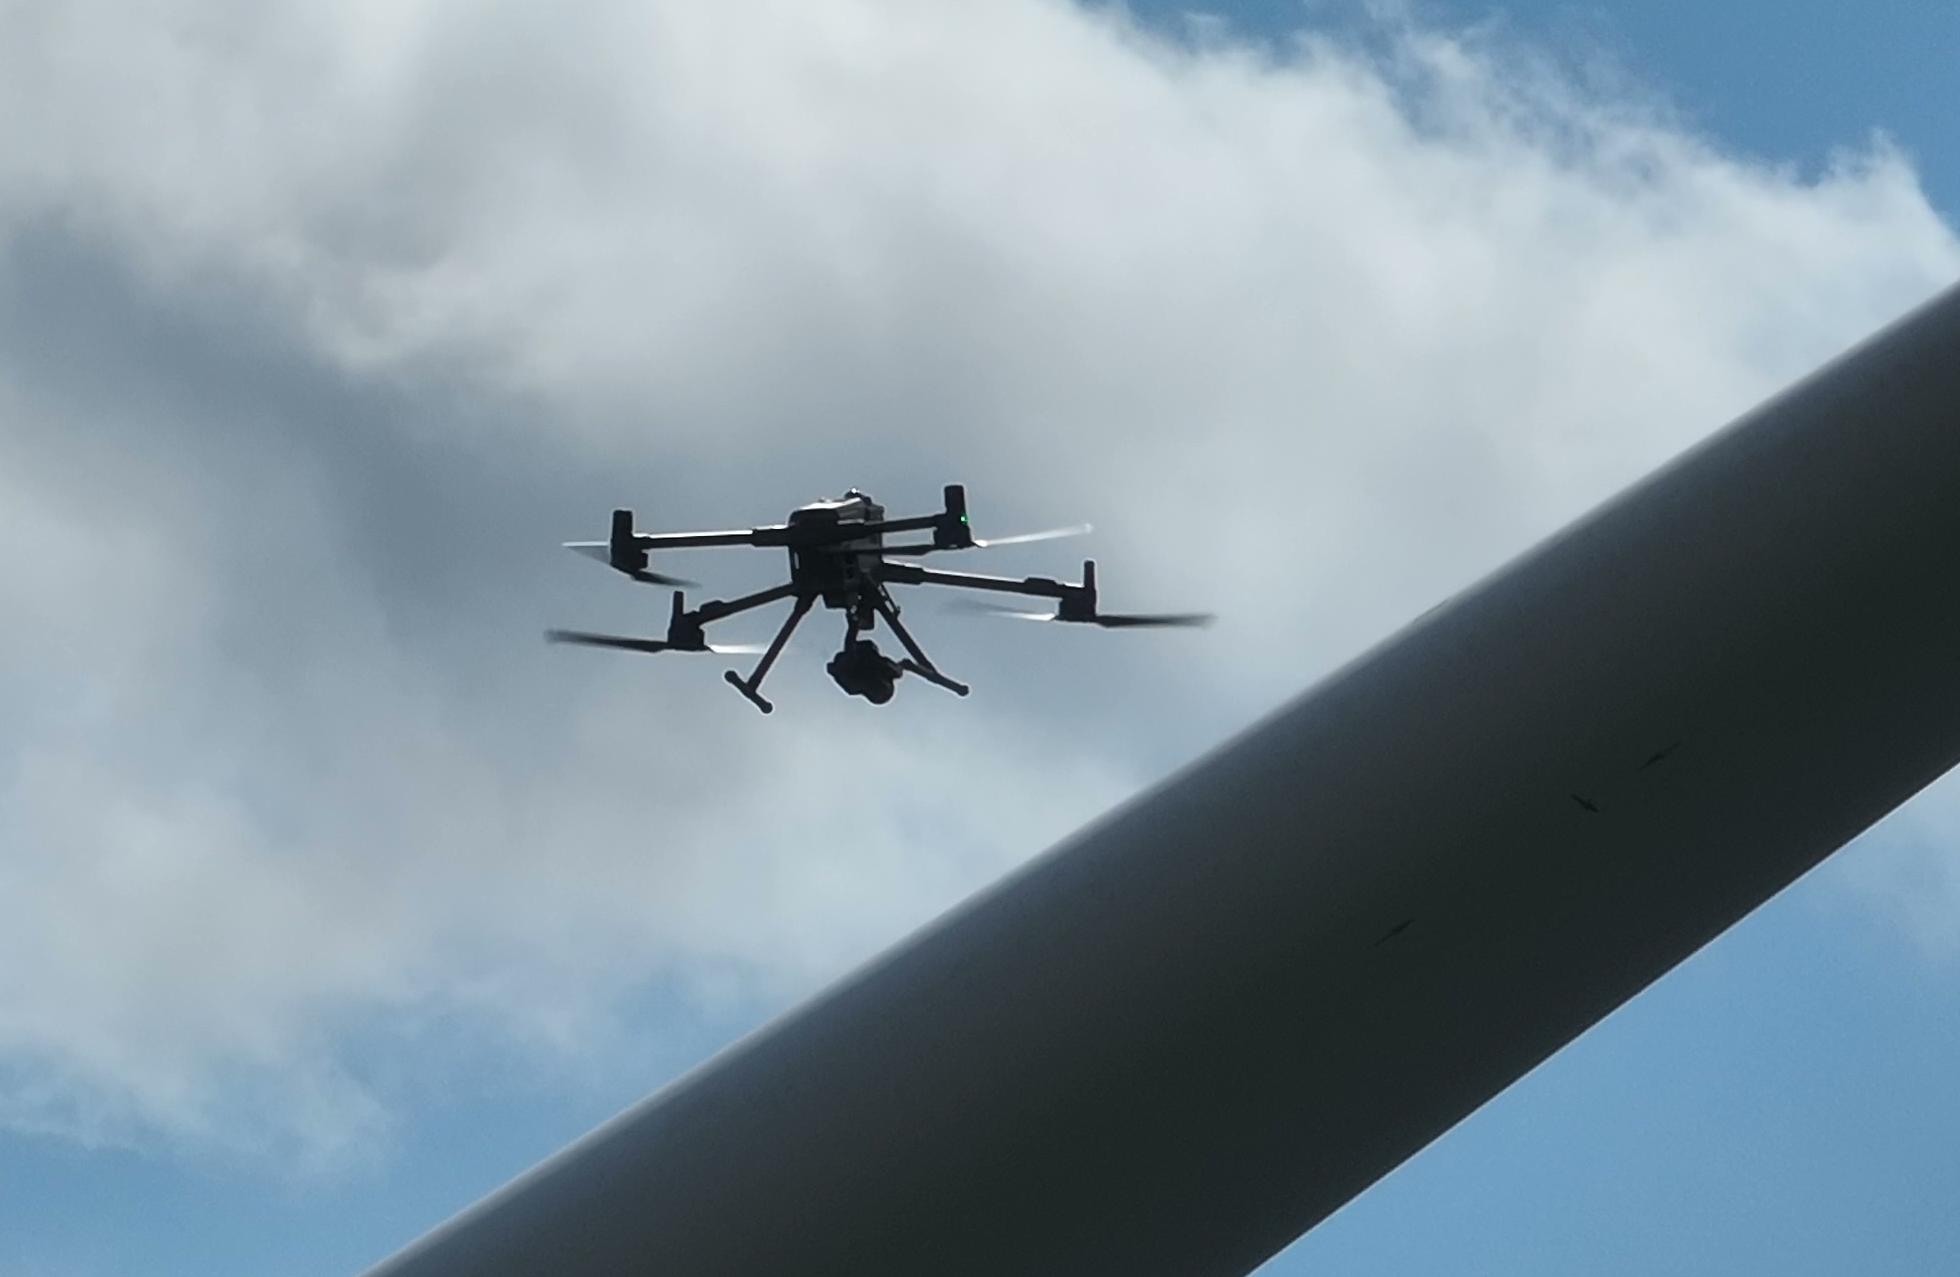
以大疆 M400 为空中作业平台,搭载 INES 机载导航与高分辨率影像采集设备,将航线飞行、拍摄载荷和地面任务管理连接起来,为风机叶片巡检提供机载基础。
依托飞控与云台,配合 INES 导航执行风机周边航线和定点悬停任务,为不同叶片视角的影像采集提供飞行支撑。
通过 AGS 查看飞行、链路与电量状态,结合任务范围安排架次和返航。利用平台避障与返航功能辅助现场处置,并保留必要的人工干预。
实际续航、载荷组合和抗风能力取决于设备配置与任务环境。作业前需确认风况、障碍物及与叶片的安全间距;避障和返航功能不能替代现场风险评估。
一亿像素中画幅影像系统支持两种巡检模式:动态巡检通过高速全局快门与激光触发获取转动叶片影像;静态巡检依据模型规划的航线航点完成拍照。
采用中画幅一亿像素相机,在与风机保持经现场评估确认的安全距离的前提下,获取叶片表面清晰影像,兼顾细节采集与作业安全。
采用高速全局快门,配合短曝光,在叶片尤其是叶尖高速运动的情况下捕捉清晰影像,减少运动模糊及逐行曝光产生的形变,保留表面纹理与疑似缺陷细节。
动态拍照依靠激光触发,静态拍照根据规划航点执行;两种模式分别组织拍摄时机与任务进度。
动态巡检需结合机组型号、叶片转速、风况、光照、拍摄距离及曝光参数进行现场评估,并经场站确认作业方案。安全间距和成像效果以具体任务条件为准,不代表任意转速或气象条件下均可开展不停机巡检;缺陷判断需由专业人员复核。
配置风机参数与任务航线,查看飞行姿态、链路、电量、相机参数和采集进度。AGS配合INES监控无人机与叶片的距离,距离超限时立即告警并暂停巡检飞行,保留现场人员检查与处置环节。
了解风机无人机地面站软件 ↗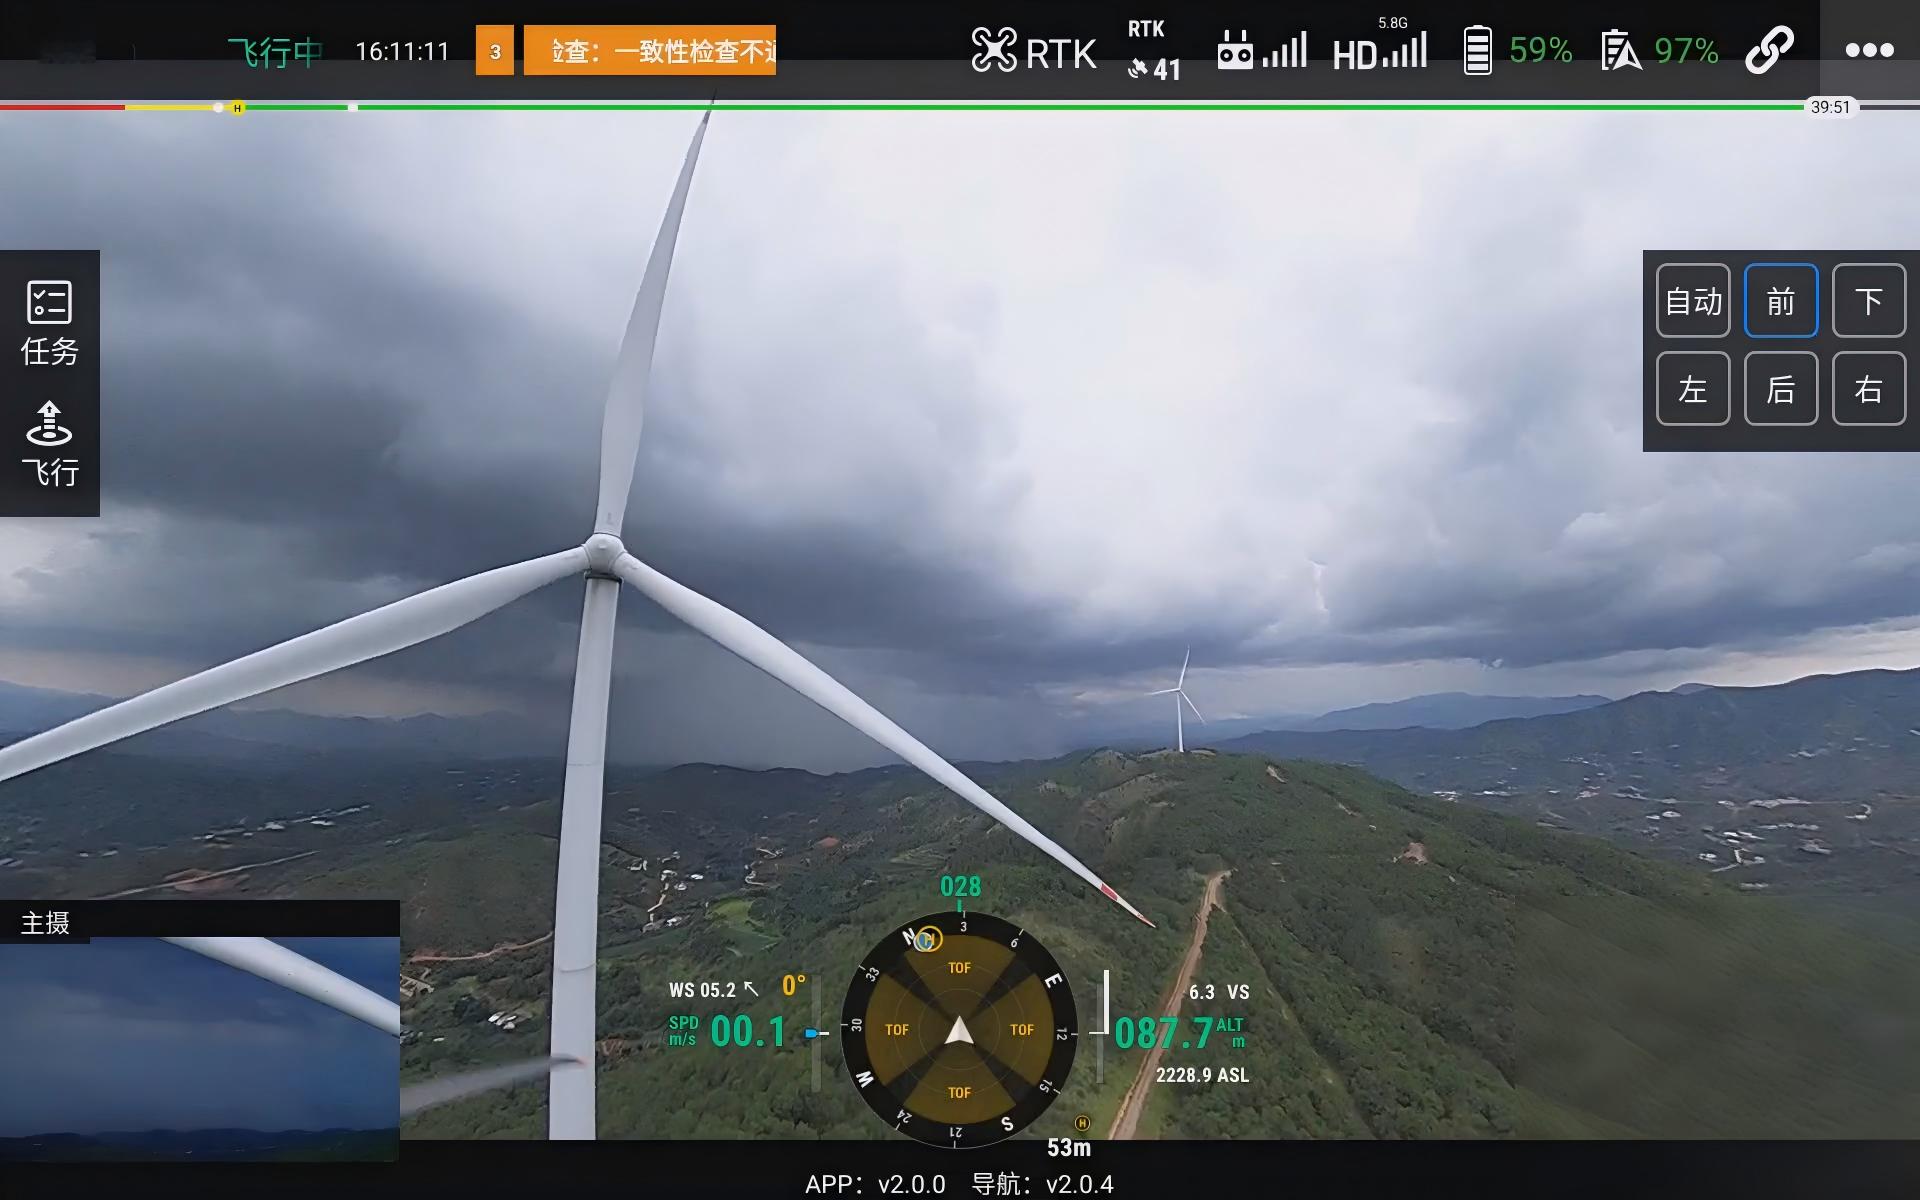
录入机位与风机参数,明确检查部位和成果要求。
结合发电计划确认动态或静态模式,检查风机姿态及安全条件;静态作业先停机锁桨。
动态任务基于参数规划;静态任务基于风机模型生成九段连续巡检航线。
INES执行航线,动态采用激光触发,静态按航点拍摄;AGS监控状态与叶片距离。
整理多视角影像,AI辅助识别疑似异常,由专业人员复核确认。
输出巡检报告并保留历史记录;静态关联具体叶片,动态注明无法可靠归属叶片编号的限制。
动态成果按风场、机位、任务和采集方向整理,不将临时分组当作实际叶片编号。静态成果按机位、具体叶片、检查部位与缺陷位置组织,支持叶片级复查与历史对比。两种模式均支持缺陷识别、人工复核与报告归档。
了解风机巡检平台 ↗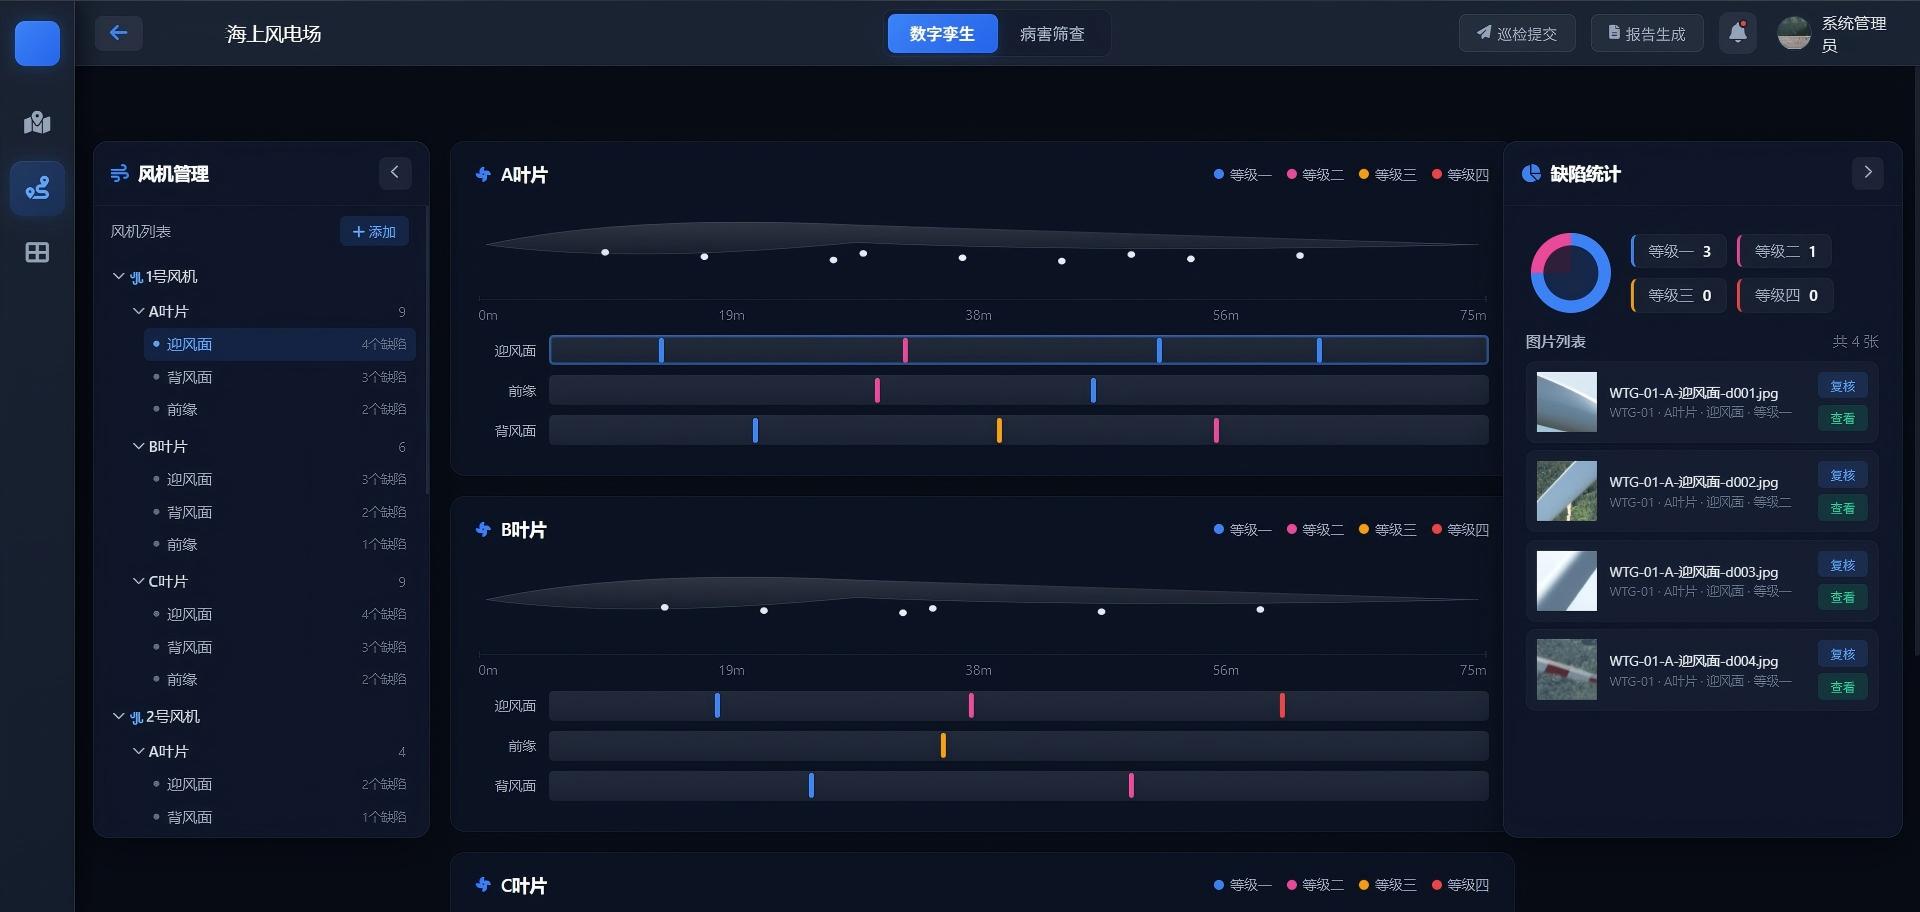
关注表面裂纹、涂层脱落、腐蚀、表面破损与前缘磨损等可见异常。前缘正视检查通过静态巡检补充;AI结果需专业人员复核,不替代最终缺陷判断。
保留原始影像、适用的拼接成果、缺陷复核记录及报告,说明巡检模式、已检查部位和受限区域。
最后更新