降低近距作业暴露
在适合无人机作业的桥底、高墩和支座区域开展影像采集,减少人员为取像而靠近危险部位的需求。
 联系我们 ↗
BRIDGE INTELLIGENCE
面向公路桥梁、城市桥梁与铁路桥梁的日常检查、定期检查和专项排查,以无人机自主作业贯通三维建模、航线规划、影像采集、病害识别、成果复核与报告输出。
减少高空临水近距采集的人员暴露,让桥梁巡检从现场取像衔接到病害复核与报告。
在适合无人机作业的桥底、高墩和支座区域开展影像采集,减少人员为取像而靠近危险部位的需求。
按桥梁构件组织航线与拍摄任务,复用已验证的任务,帮助保持多次巡检的采集口径一致。
将照片、构件位置与疑似病害关联,便于复核人员定位问题、整理成果并形成巡检报告。
桥梁巡检不只是“把无人机飞起来”,而是让每一次采集都可规划、可复用、可核验。方案将无人机作业、桥下定位、构件级航线规划与高分辨率影像采集相结合,通过全画幅 6100 万像素相机、激光测距与补光获取清晰影像,衔接病害识别、专业复核和成果管理,建立完整巡检闭环。
桥底、梁槽及墩台附近卫星信号易受遮挡,传统依赖 GNSS 的作业方式难以稳定覆盖。
人工登高、桥检车或临水作业组织复杂,部分死角难以安全抵近。
人工操控容易造成拍摄距离、角度和清晰度不一致,影响跨周期对比。
海量照片、构件与病害之间缺少统一关联,复核、定位和报告编制成本较高。
从飞行平台到数据平台,各模块围绕同一条巡检任务链协同工作。
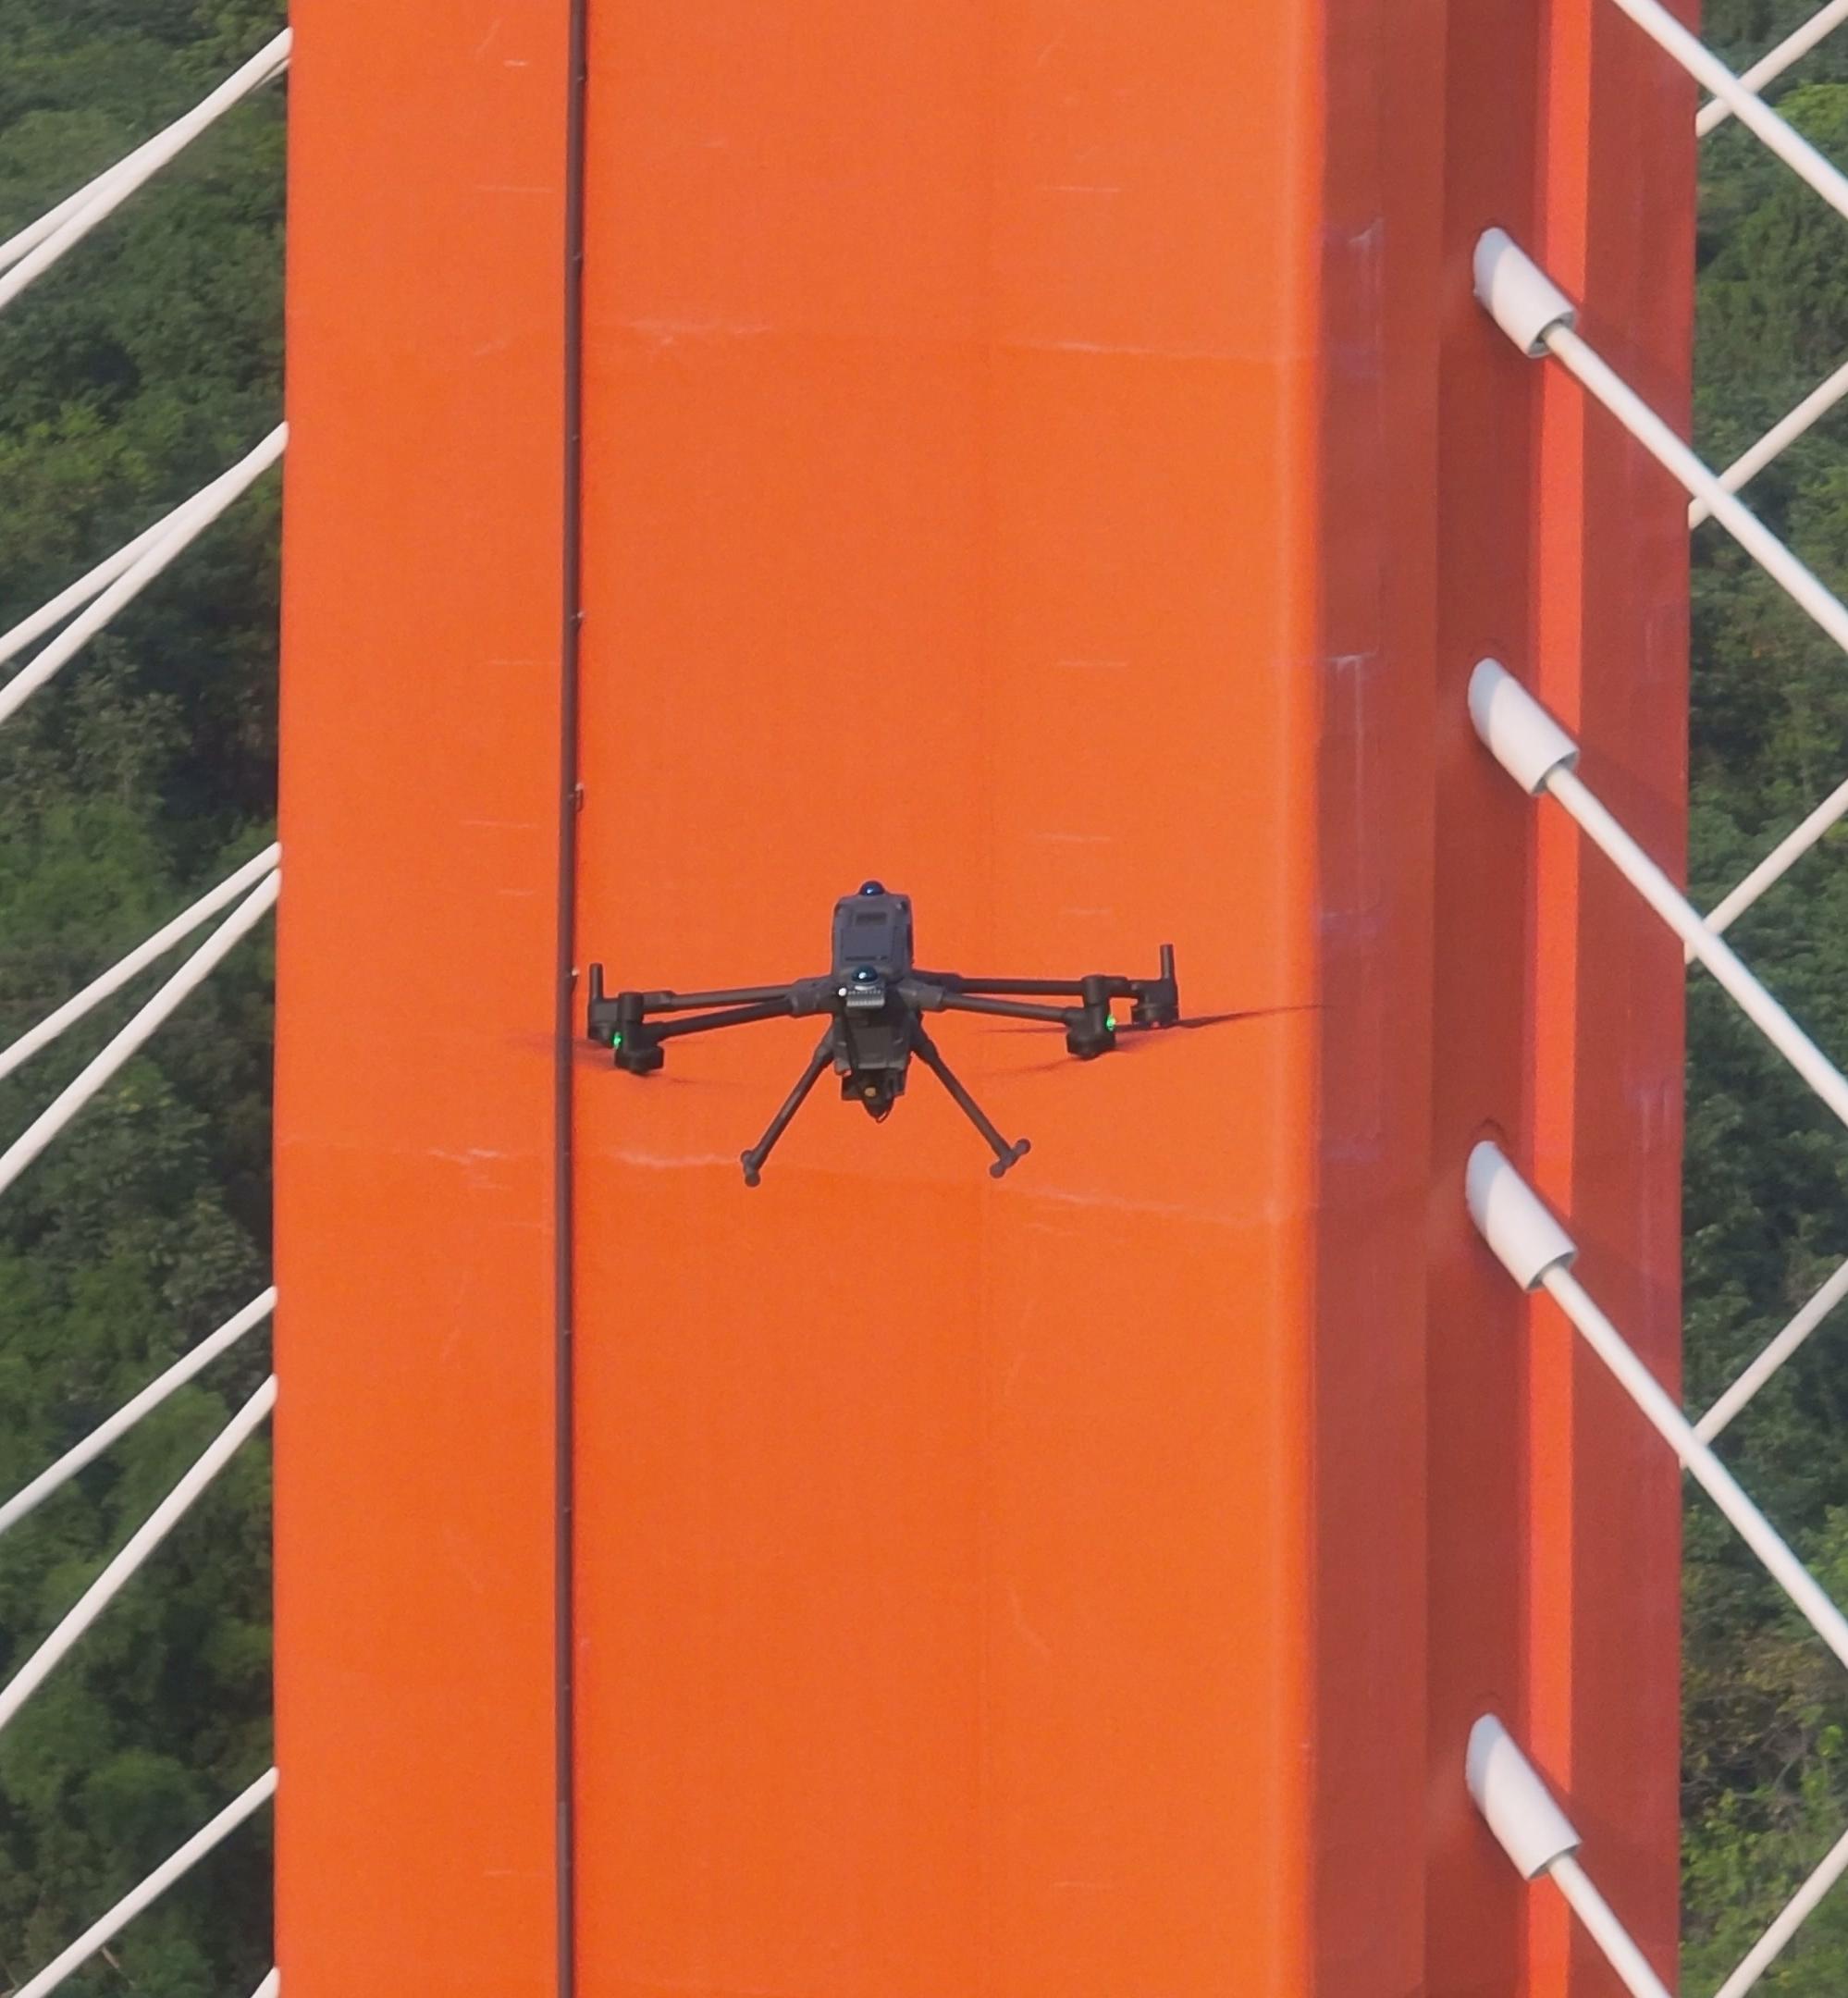
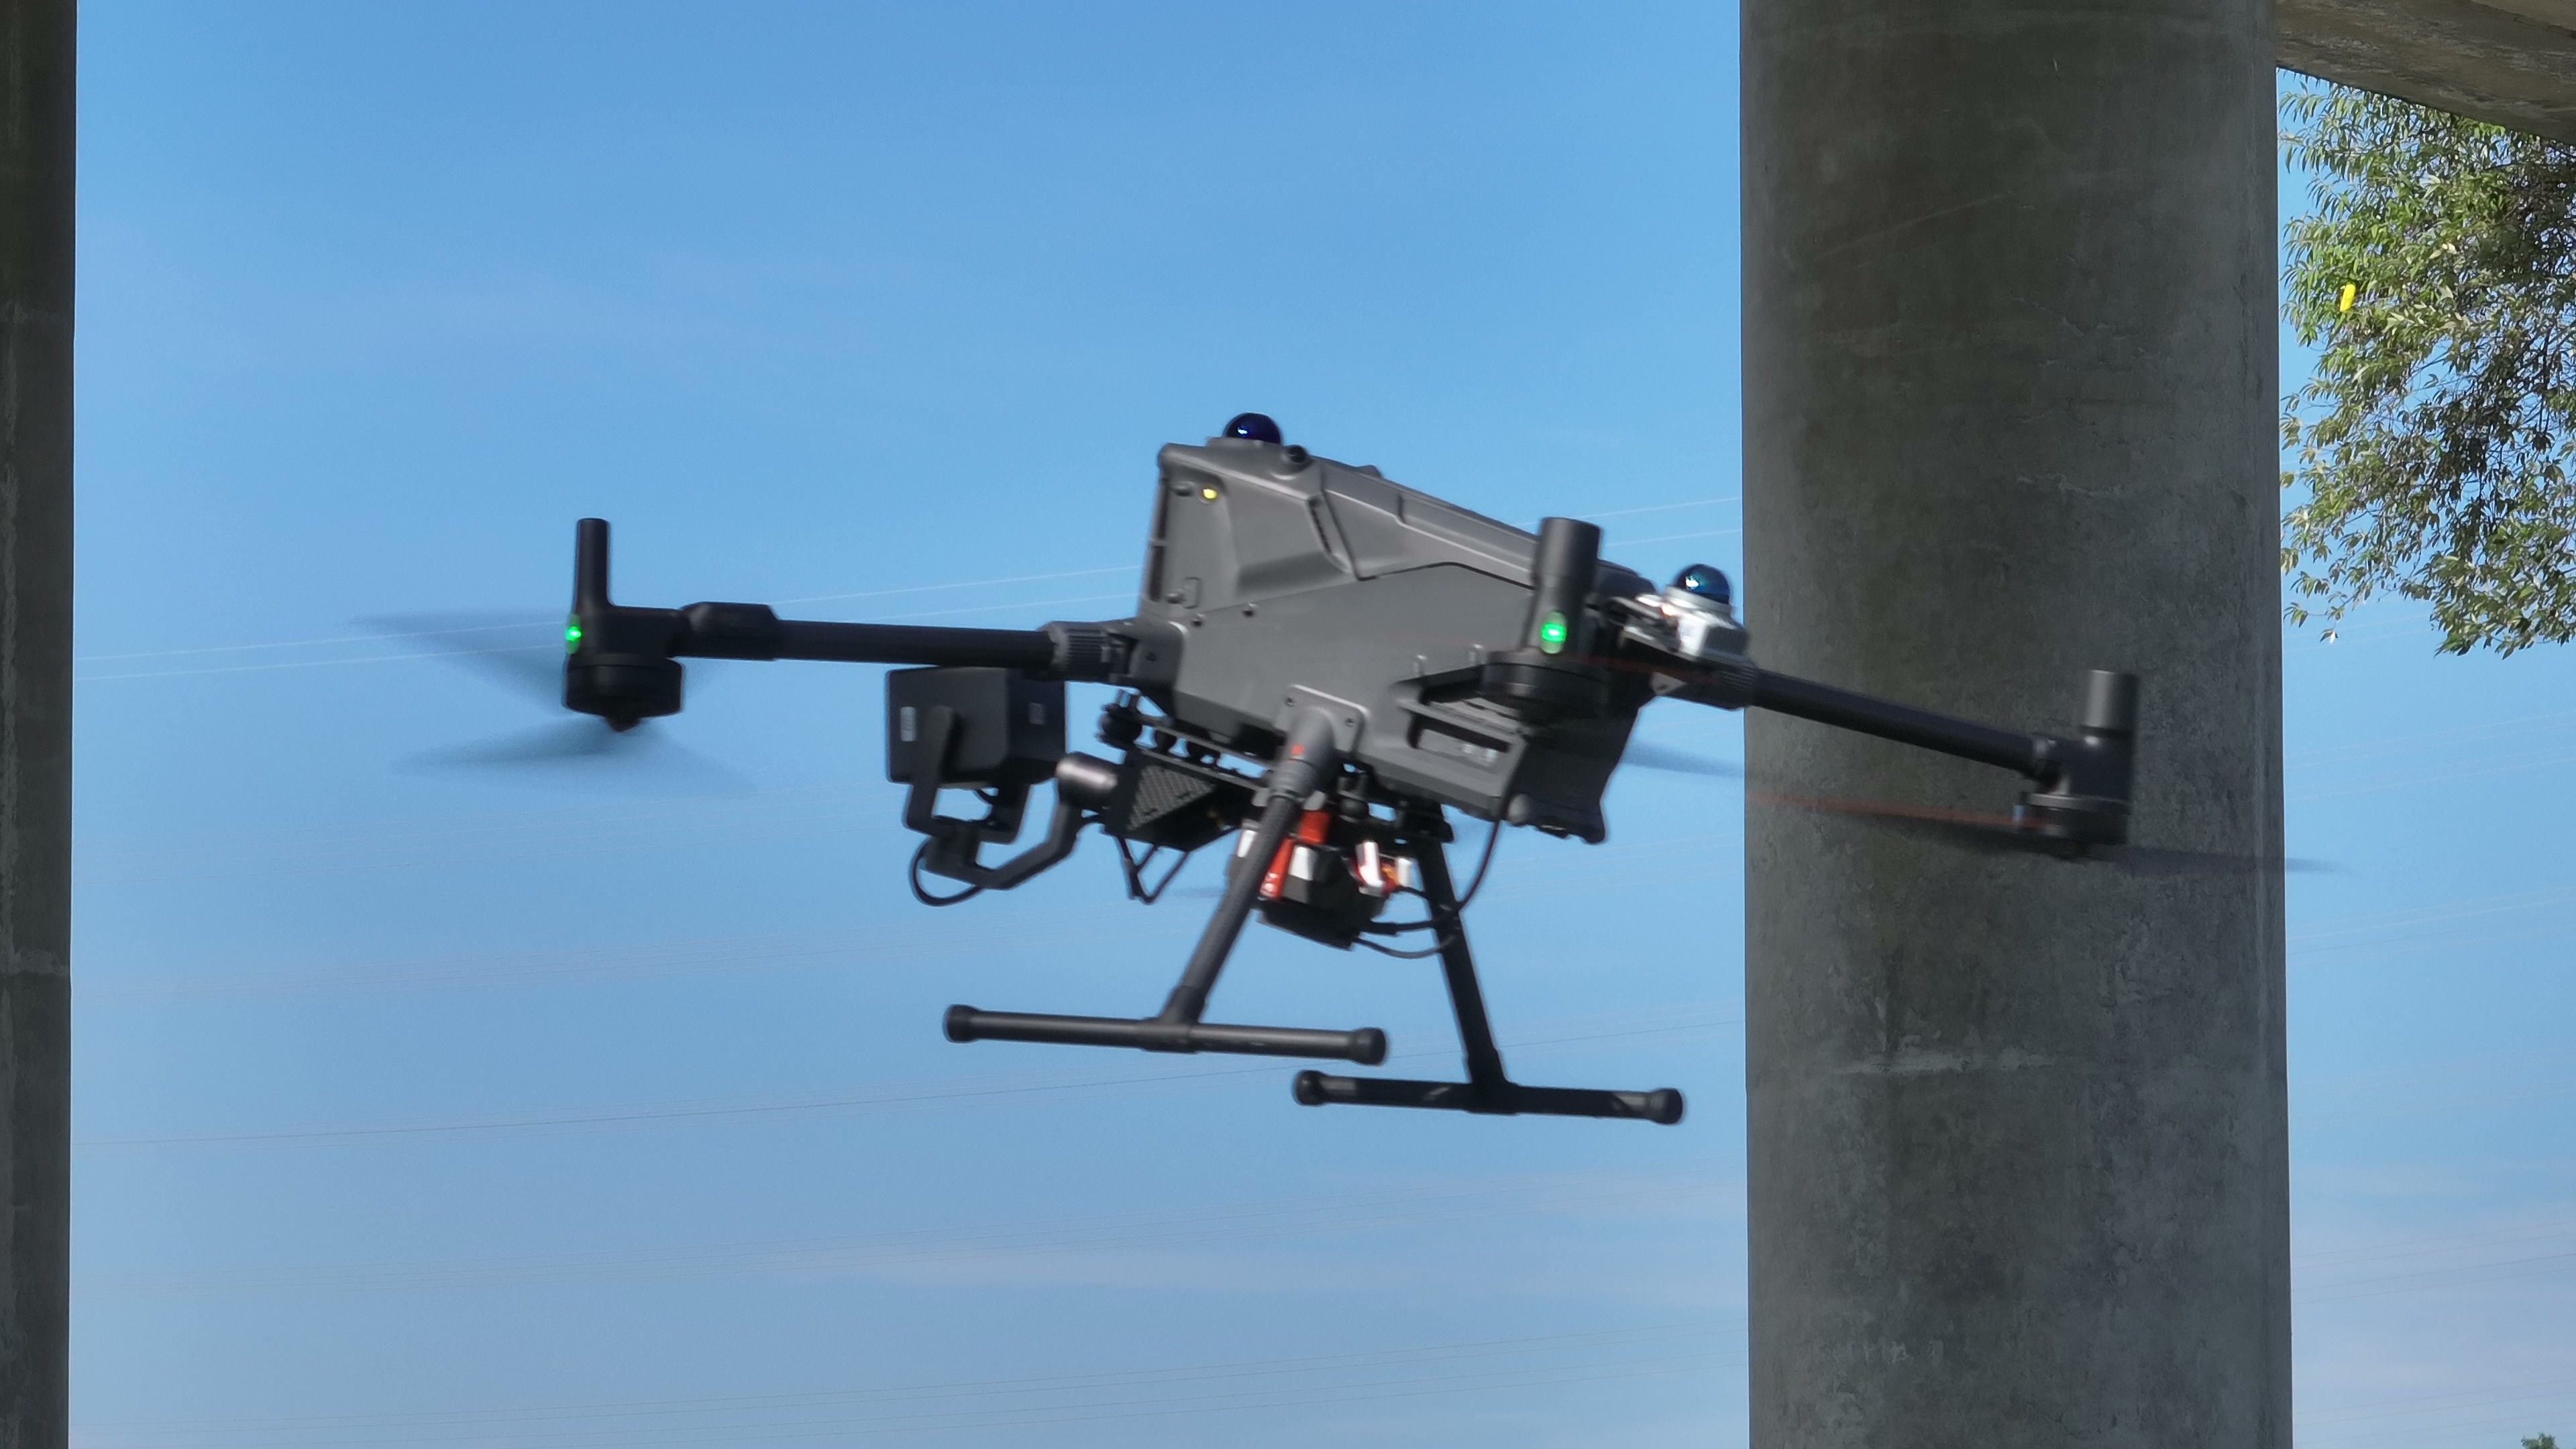
M400 面向桥底大梁、高墩等大面积长航时精细巡检;M4 补充覆盖支座、相邻桥墩间等狭小空间。
全画幅 6100 万像素相机结合激光测距、精准对焦与补光,支持细微裂缝检测及宽度、长度量测。
融合定位、感知与导航能力,支撑桥上与桥下作业衔接。
导入桥梁三维模型,规划覆盖目标构件的航线、航点与拍摄动作。
配置任务与相机参数,监控航线执行、飞行状态及采集进度。
统一管理任务、构件、图像与病害,支持识别、复核、定位和报告输出。
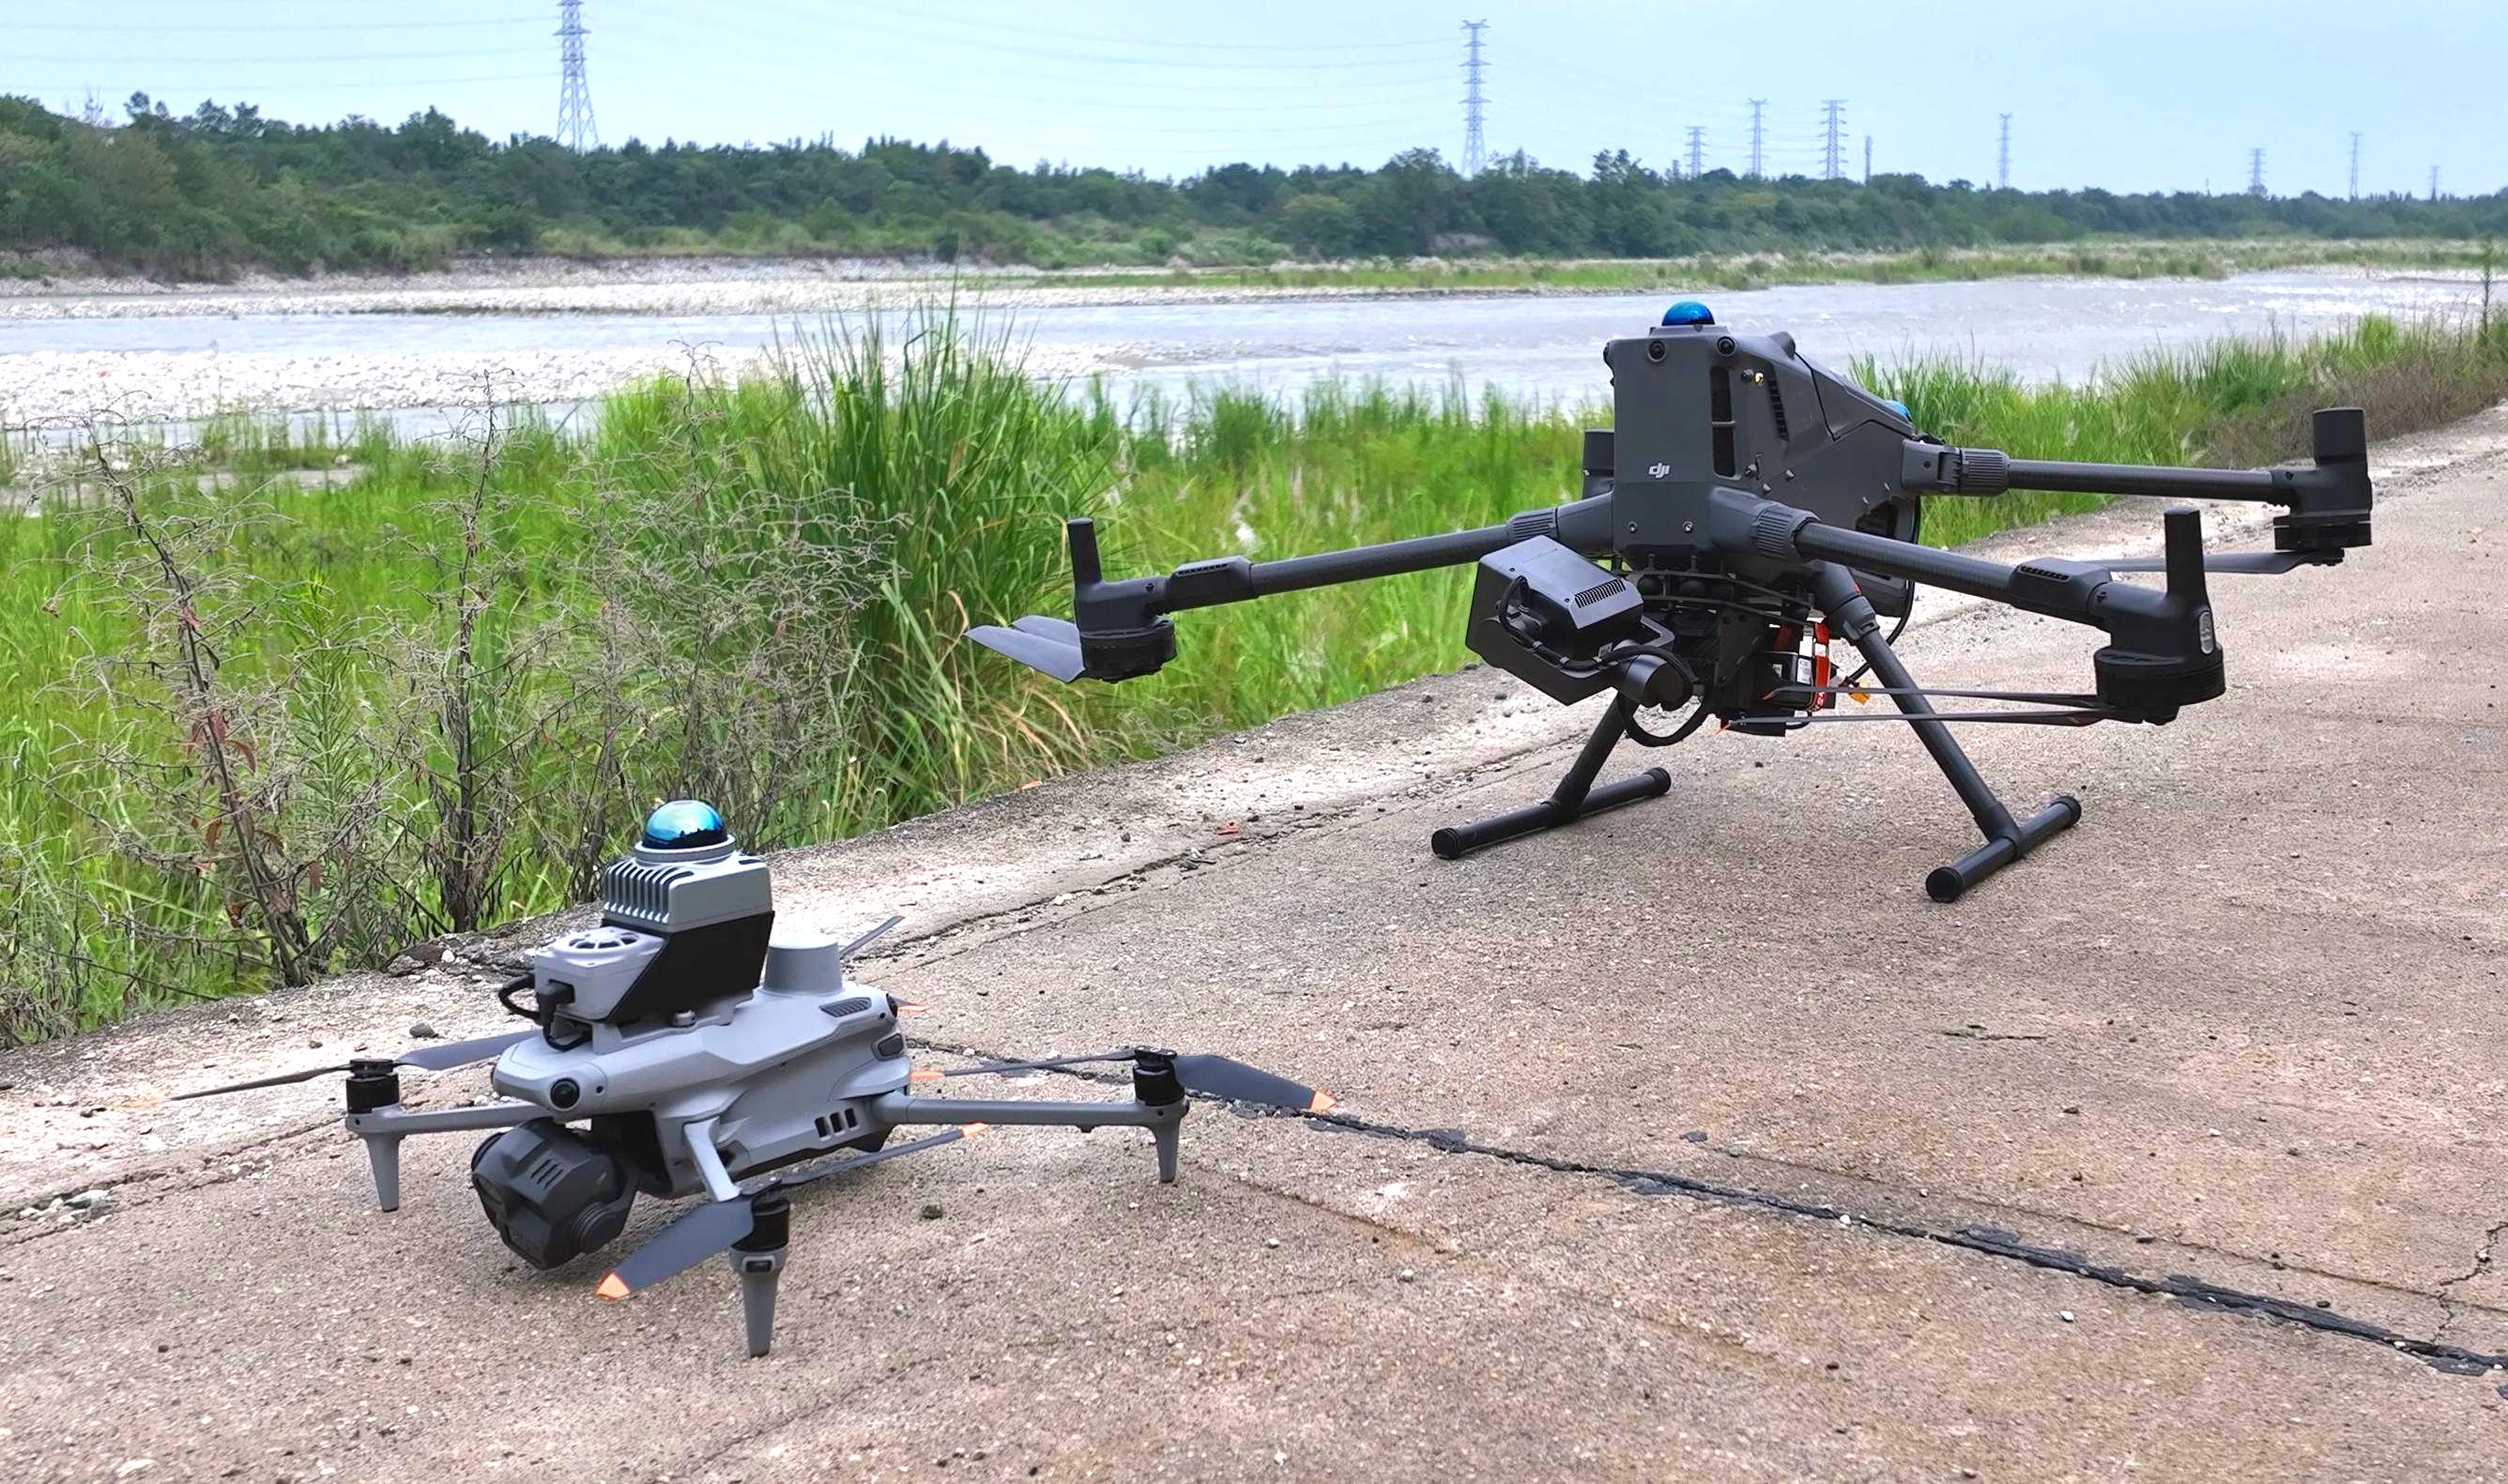
两型无人机根据桥梁构件尺度与可达空间协同配置,在保证任务连续性的同时,兼顾大范围精细采集与局部近距巡检。
适用于桥底大梁、高墩等巡检面积较大、需要长航时和高精度采集的区域。
适用于桥梁支座、相邻桥墩之间等 M400 无法进入或难以靠近的区域。
M400 与 M4 均搭载 INES 定位导航模块,实现露天卫星定位与桥底无卫星信号定位的无缝切换。
桥检专用影像采集系统集成全画幅相机、激光测距与补光灯,从清晰成像到尺寸量测,为病害识别、人工复核和养护记录提供影像依据。
采用全画幅 6100 万像素相机,空间分辨率达 0.05 毫米,可在 4 米拍摄距离下检测 0.1 mm 裂缝,保留桥梁构件表面的细微病害特征。
通过激光测距获取目标距离,辅助精准对焦,并结合影像计算裂缝宽度和长度,为病害尺寸量测和后续复核提供依据。
自带补光灯,在桥底光线不足、强逆光等场景下为目标表面补充照明,帮助获得清晰影像,减少细节因暗部遮蔽而丢失。
空间分辨率、裂缝检出能力与尺寸测量精度是不同指标。实际成像与量测效果受镜头配置、拍摄距离、角度、光照和飞行稳定性等条件影响;病害量测结果需经专业人员复核。
桥梁巡检需要跨越露天桥面、梁底和墩柱等不同卫星信号条件。INES 融合 RTK、激光 SLAM 与惯性信息,在定位条件变化时持续输出无人机位姿,并在机载端执行由 ARP 生成的 KML 巡检任务,让定位、飞行与影像采集保持协同。
在桥面开阔区域使用 RTK 位置基准,进入桥底卫星信号衰减区域后切换至激光 SLAM 定位,减少定位源变化对任务连续性的影响。
基于已适配的点云地图与激光 SLAM,为梁底、桥墩和支座等近距巡检提供稳定的位置与姿态依据。
解析并执行 ARP 输出的航线、航点与动作,协同控制无人机、云台和相机,使重复巡检中的路径、角度与采集动作更一致。
记录航点和动作进度,支持从断点或指定航点继续执行,并向 AGS 回传位置、姿态、定位源和相机状态,便于现场人员持续掌握任务。
5–10 cm 为典型激光 SLAM 定位精度;实际表现受点云地图、桥梁结构特征、传感器配置、安装标定、飞行速度和环境条件影响,以项目现场测试为准。
了解INES机载导航模块 ↗ARP 将桥梁三维模型、构件标注、航线计算和拍摄动作配置放入同一工作空间。任务人员选择目标构件、作业机型、巡检距离和拍照重叠率等参数后,软件生成候选航线与航点,供现场执行前预览、复核和调整。
了解 ARP 桥梁航线规划软件 ↗导入桥梁三维模型,标注桥墩、梁体、拱肋等目标构件。
结合构件几何、巡检距离、重叠率和机型计算候选航点。
复核路径与动作后输出 KML 任务,交由 AGS 组织现场执行。
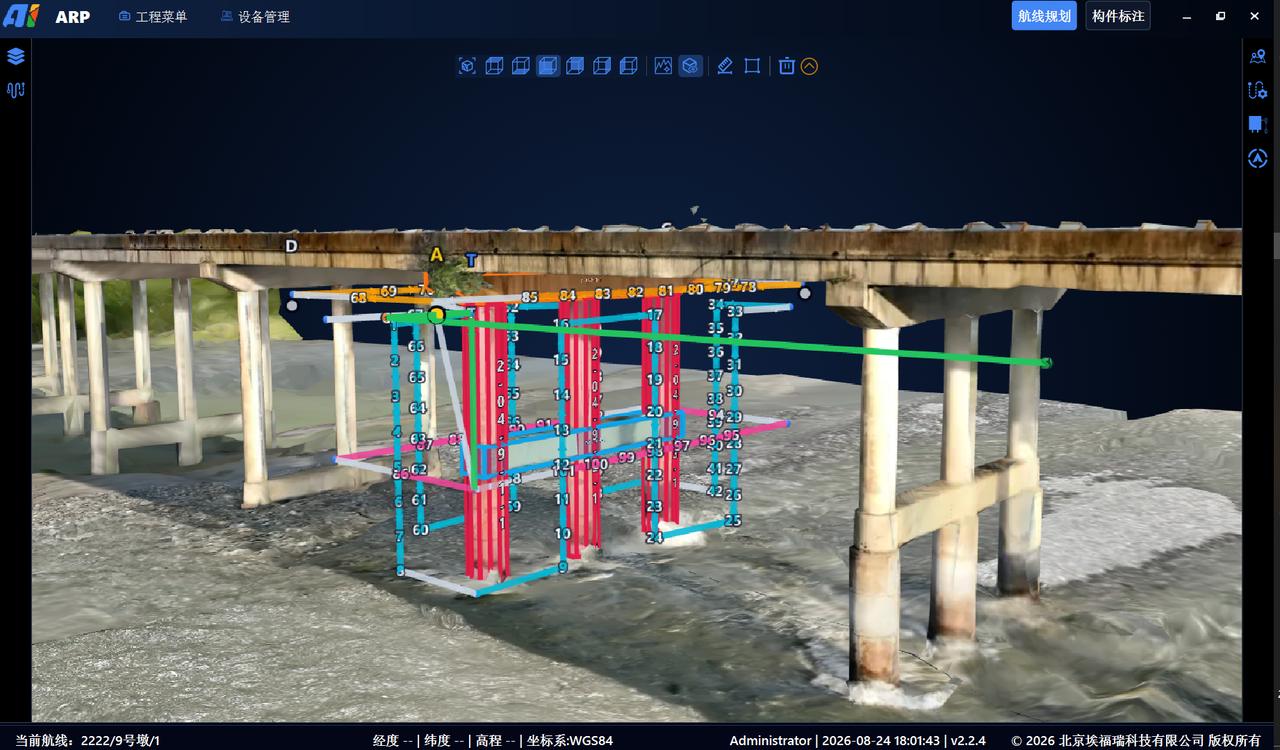
航线生成结果需结合现场踏勘、障碍物、空域、气象和无人机性能边界,由任务人员复核并完成实机验证。
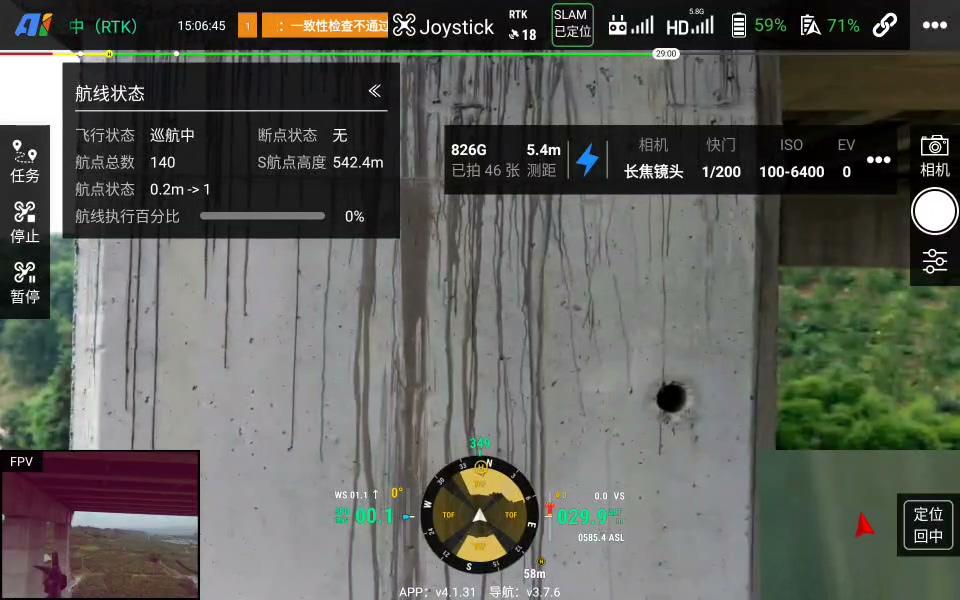
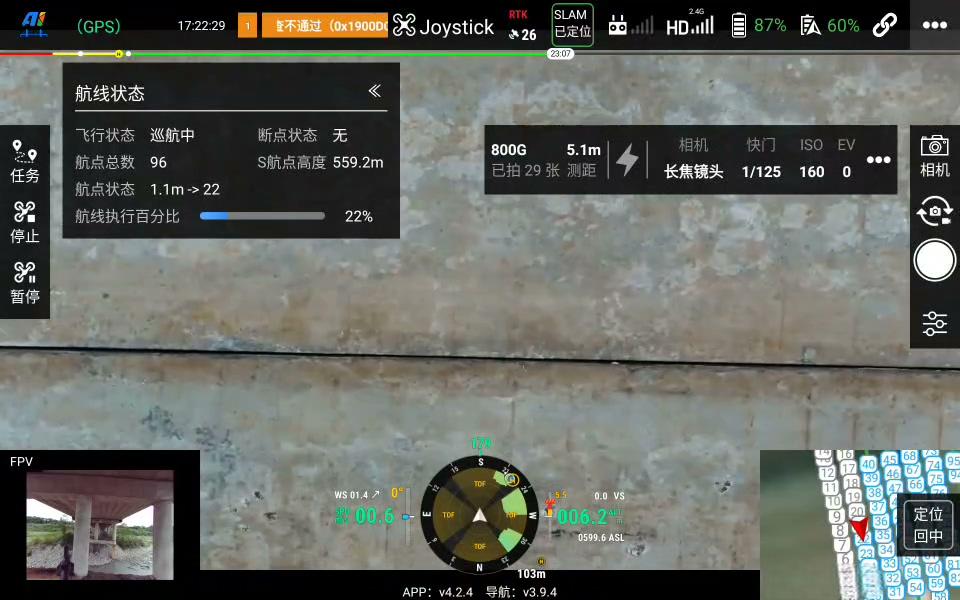
巡检数据平台连接任务、构件、高清影像与疑似病害。AI 用于辅助筛查,专业人员可继续标注、核实和修订,并在三维场景中查看病害位置与分布。
识别结果用于辅助检查,最终结论应由具备相应能力的专业人员复核。
了解桥梁巡检平台 ↗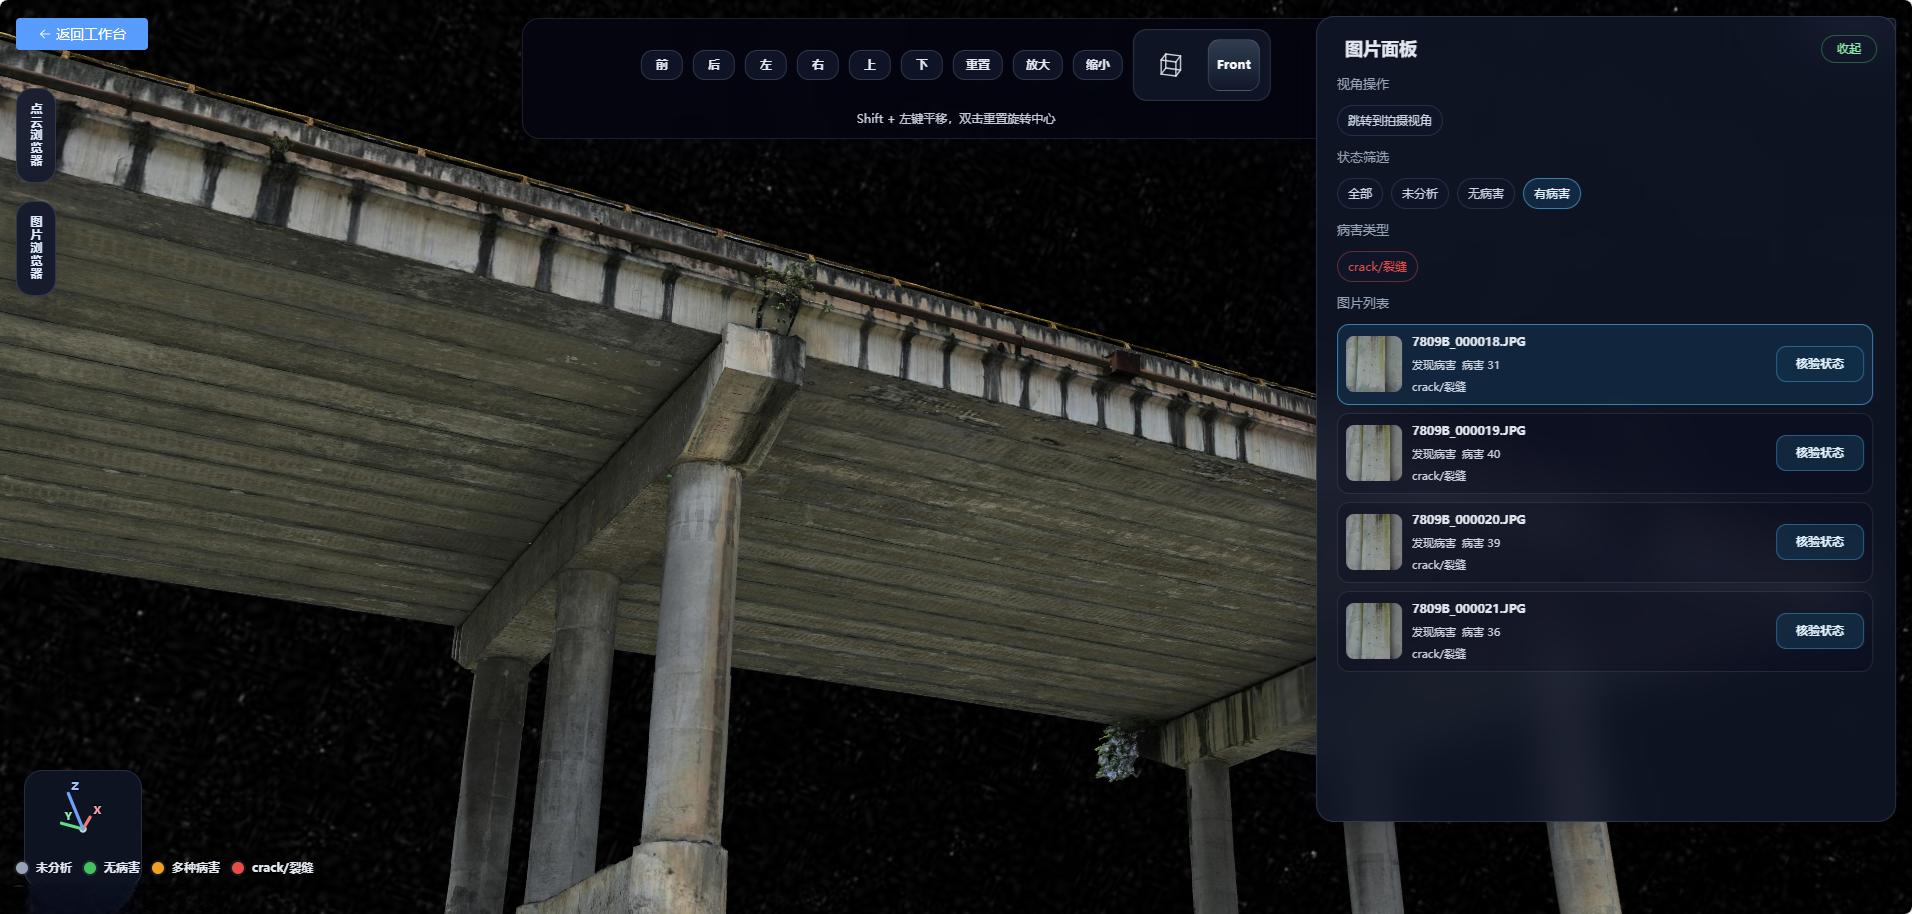
通过已有 BIM / 三维模型或现场数据建立航线规划基础。
围绕桥面、桥侧、梁底、墩台和支座配置航线与拍摄动作。
将任务导入 AGS,现场确认安全条件后执行巡检并监控进度。
汇集图像及其位置信息,按任务和构件建立可追溯的数据关系。
AI 辅助筛查疑似病害,并由专业人员完成标注、确认与修订。
在三维场景中查看病害分布,汇总统计并按项目要求输出报告。
基于激光 SLAM 等机载定位感知能力,在桥底无卫星信号环境下提供稳定定位。
桥检专用影像采集系统可在 4 米拍摄距离下检测 0.1mm 裂缝,支持病害识别与人工复核。
针对桥底等遮挡环境,结合机载定位感知能力实现 5–10cm 定位精度,维持作业连续性。
面向梁底、腹板、桥墩、盖梁、支座等构件组织精细采集。
复用任务和航线,尽可能保持不同时期采集位置与视角的一致。
将疑似病害回溯到对应构件和空间位置,缩短复查路径。
面向常规梁桥及城市桥梁,建立标准化、可复用的周期性检查数据。
适配斜拉桥、悬索桥、拱桥等复杂结构的高空、桥下及临水区域采集。
在灾害或异常迹象出现后,为重点区域复核与后续专业检测提供影像依据。
项目实践覆盖公路桥梁、城市桥梁与轨道交通高架桥,现场环境包括山区高墩、跨江临水、跨海及城市建成区。通过真实场景持续验证航线规划、桥下作业与数据采集流程。
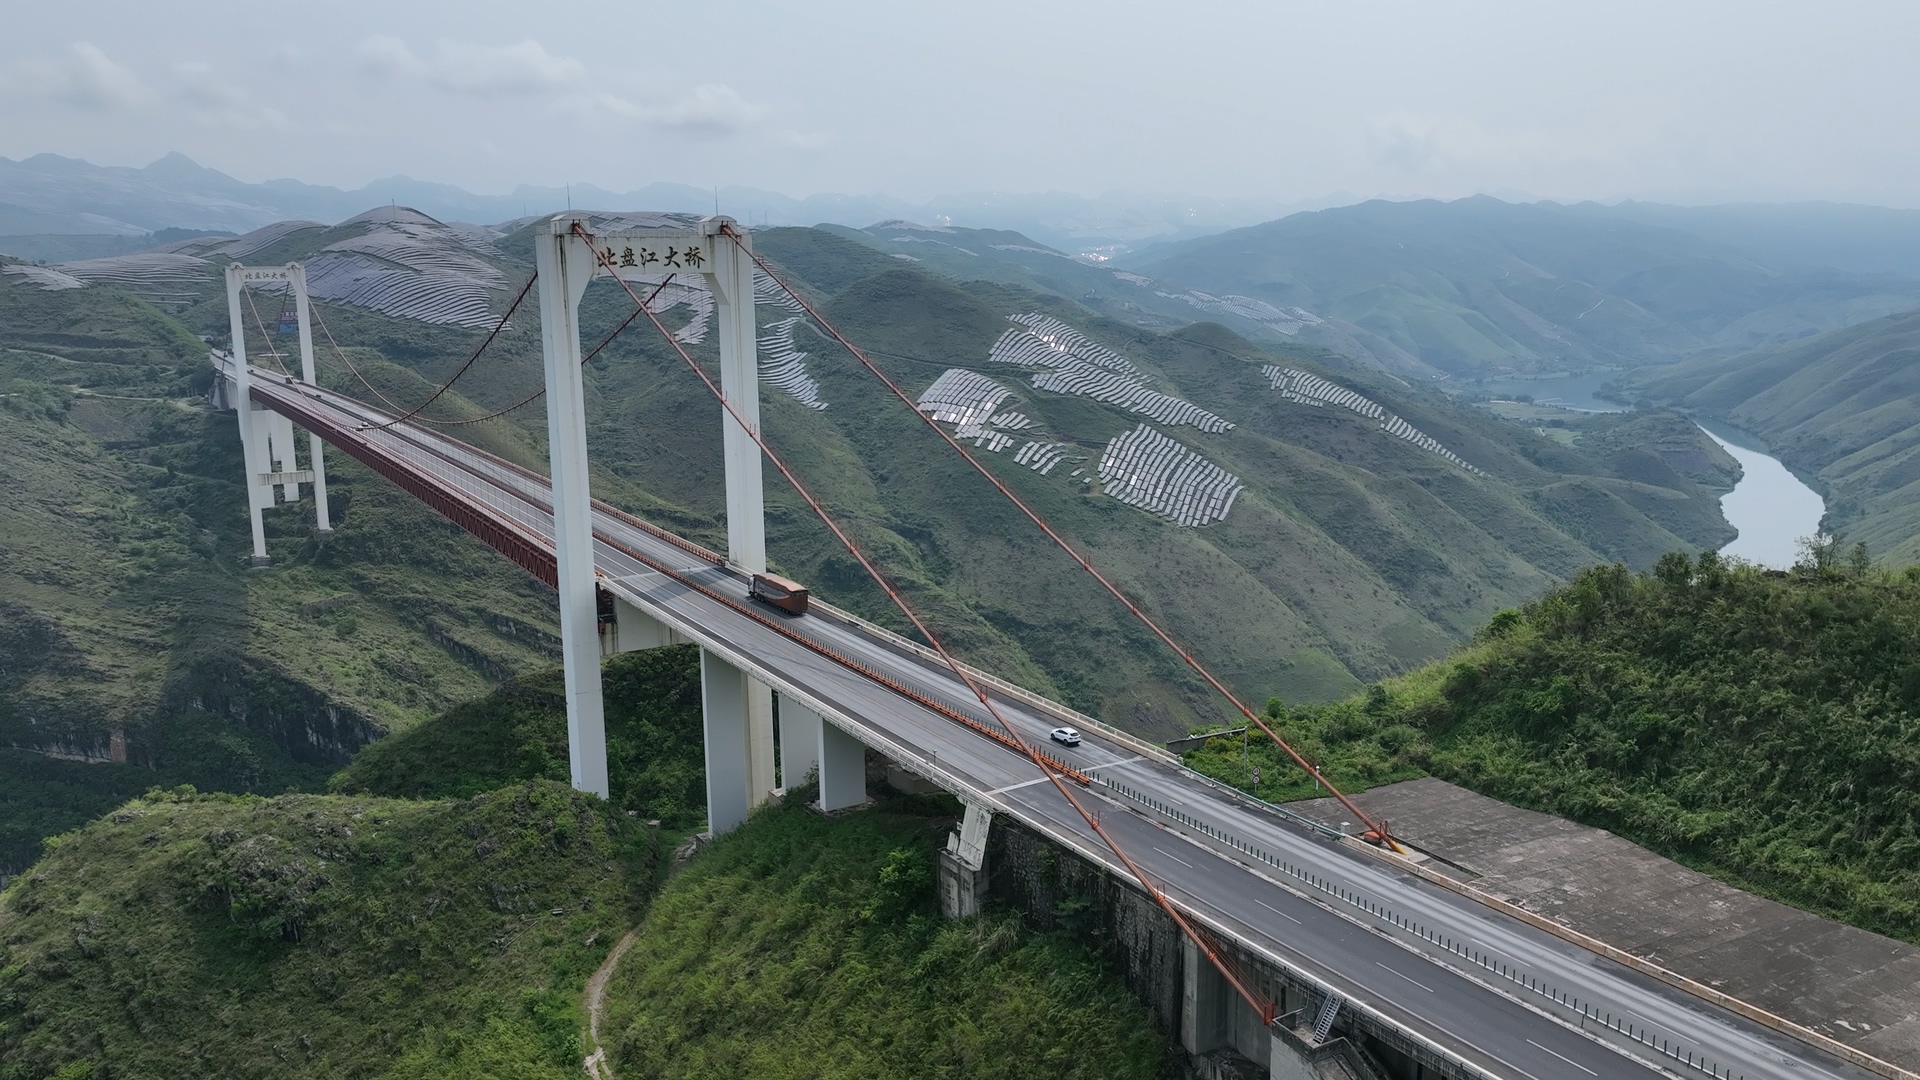
面向深谷、大高差和超长跨径环境,组织桥塔、主缆、桥面系及桥侧等多方向影像采集,展示方案对复杂桥型与复杂地形的适应能力。
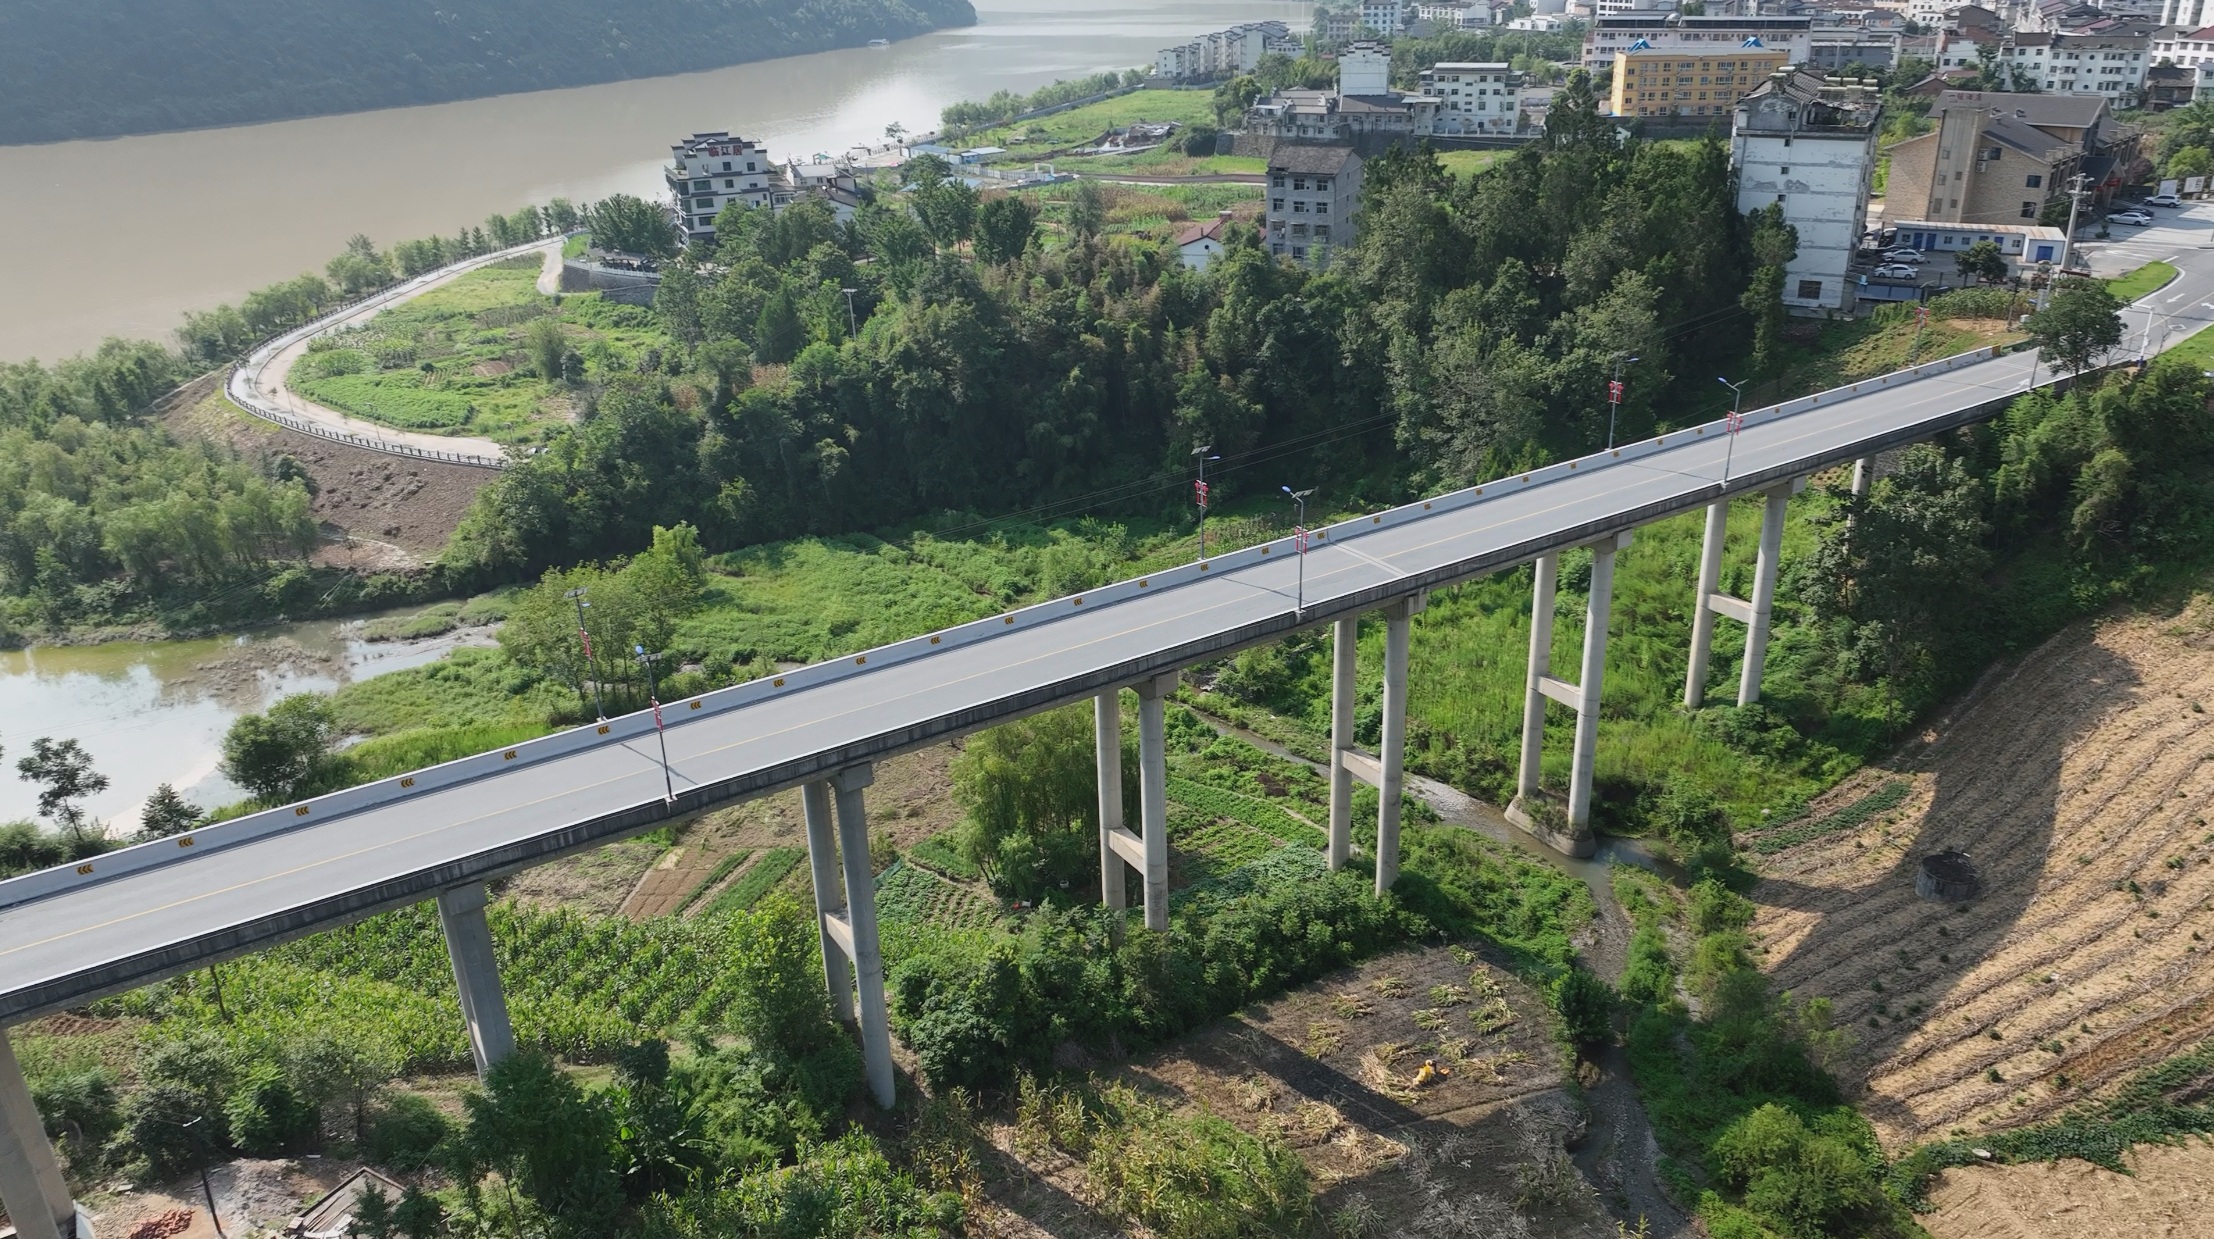 01
面向山谷地形与长联桥跨,开展桥梁整体及重点构件的多视角采集。
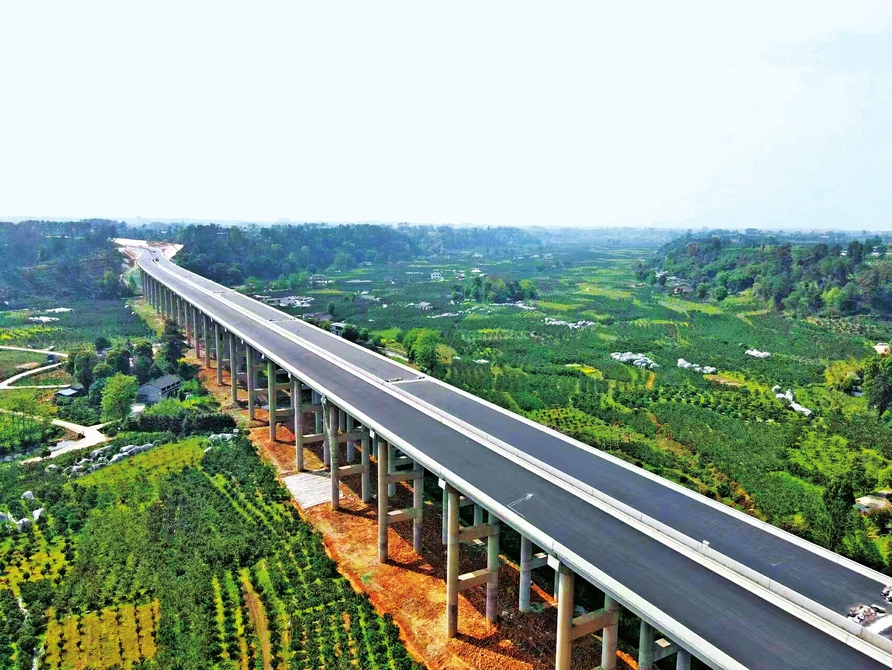 02
结合连续桥跨和沿线环境,组织可重复的分段巡检任务。
 03
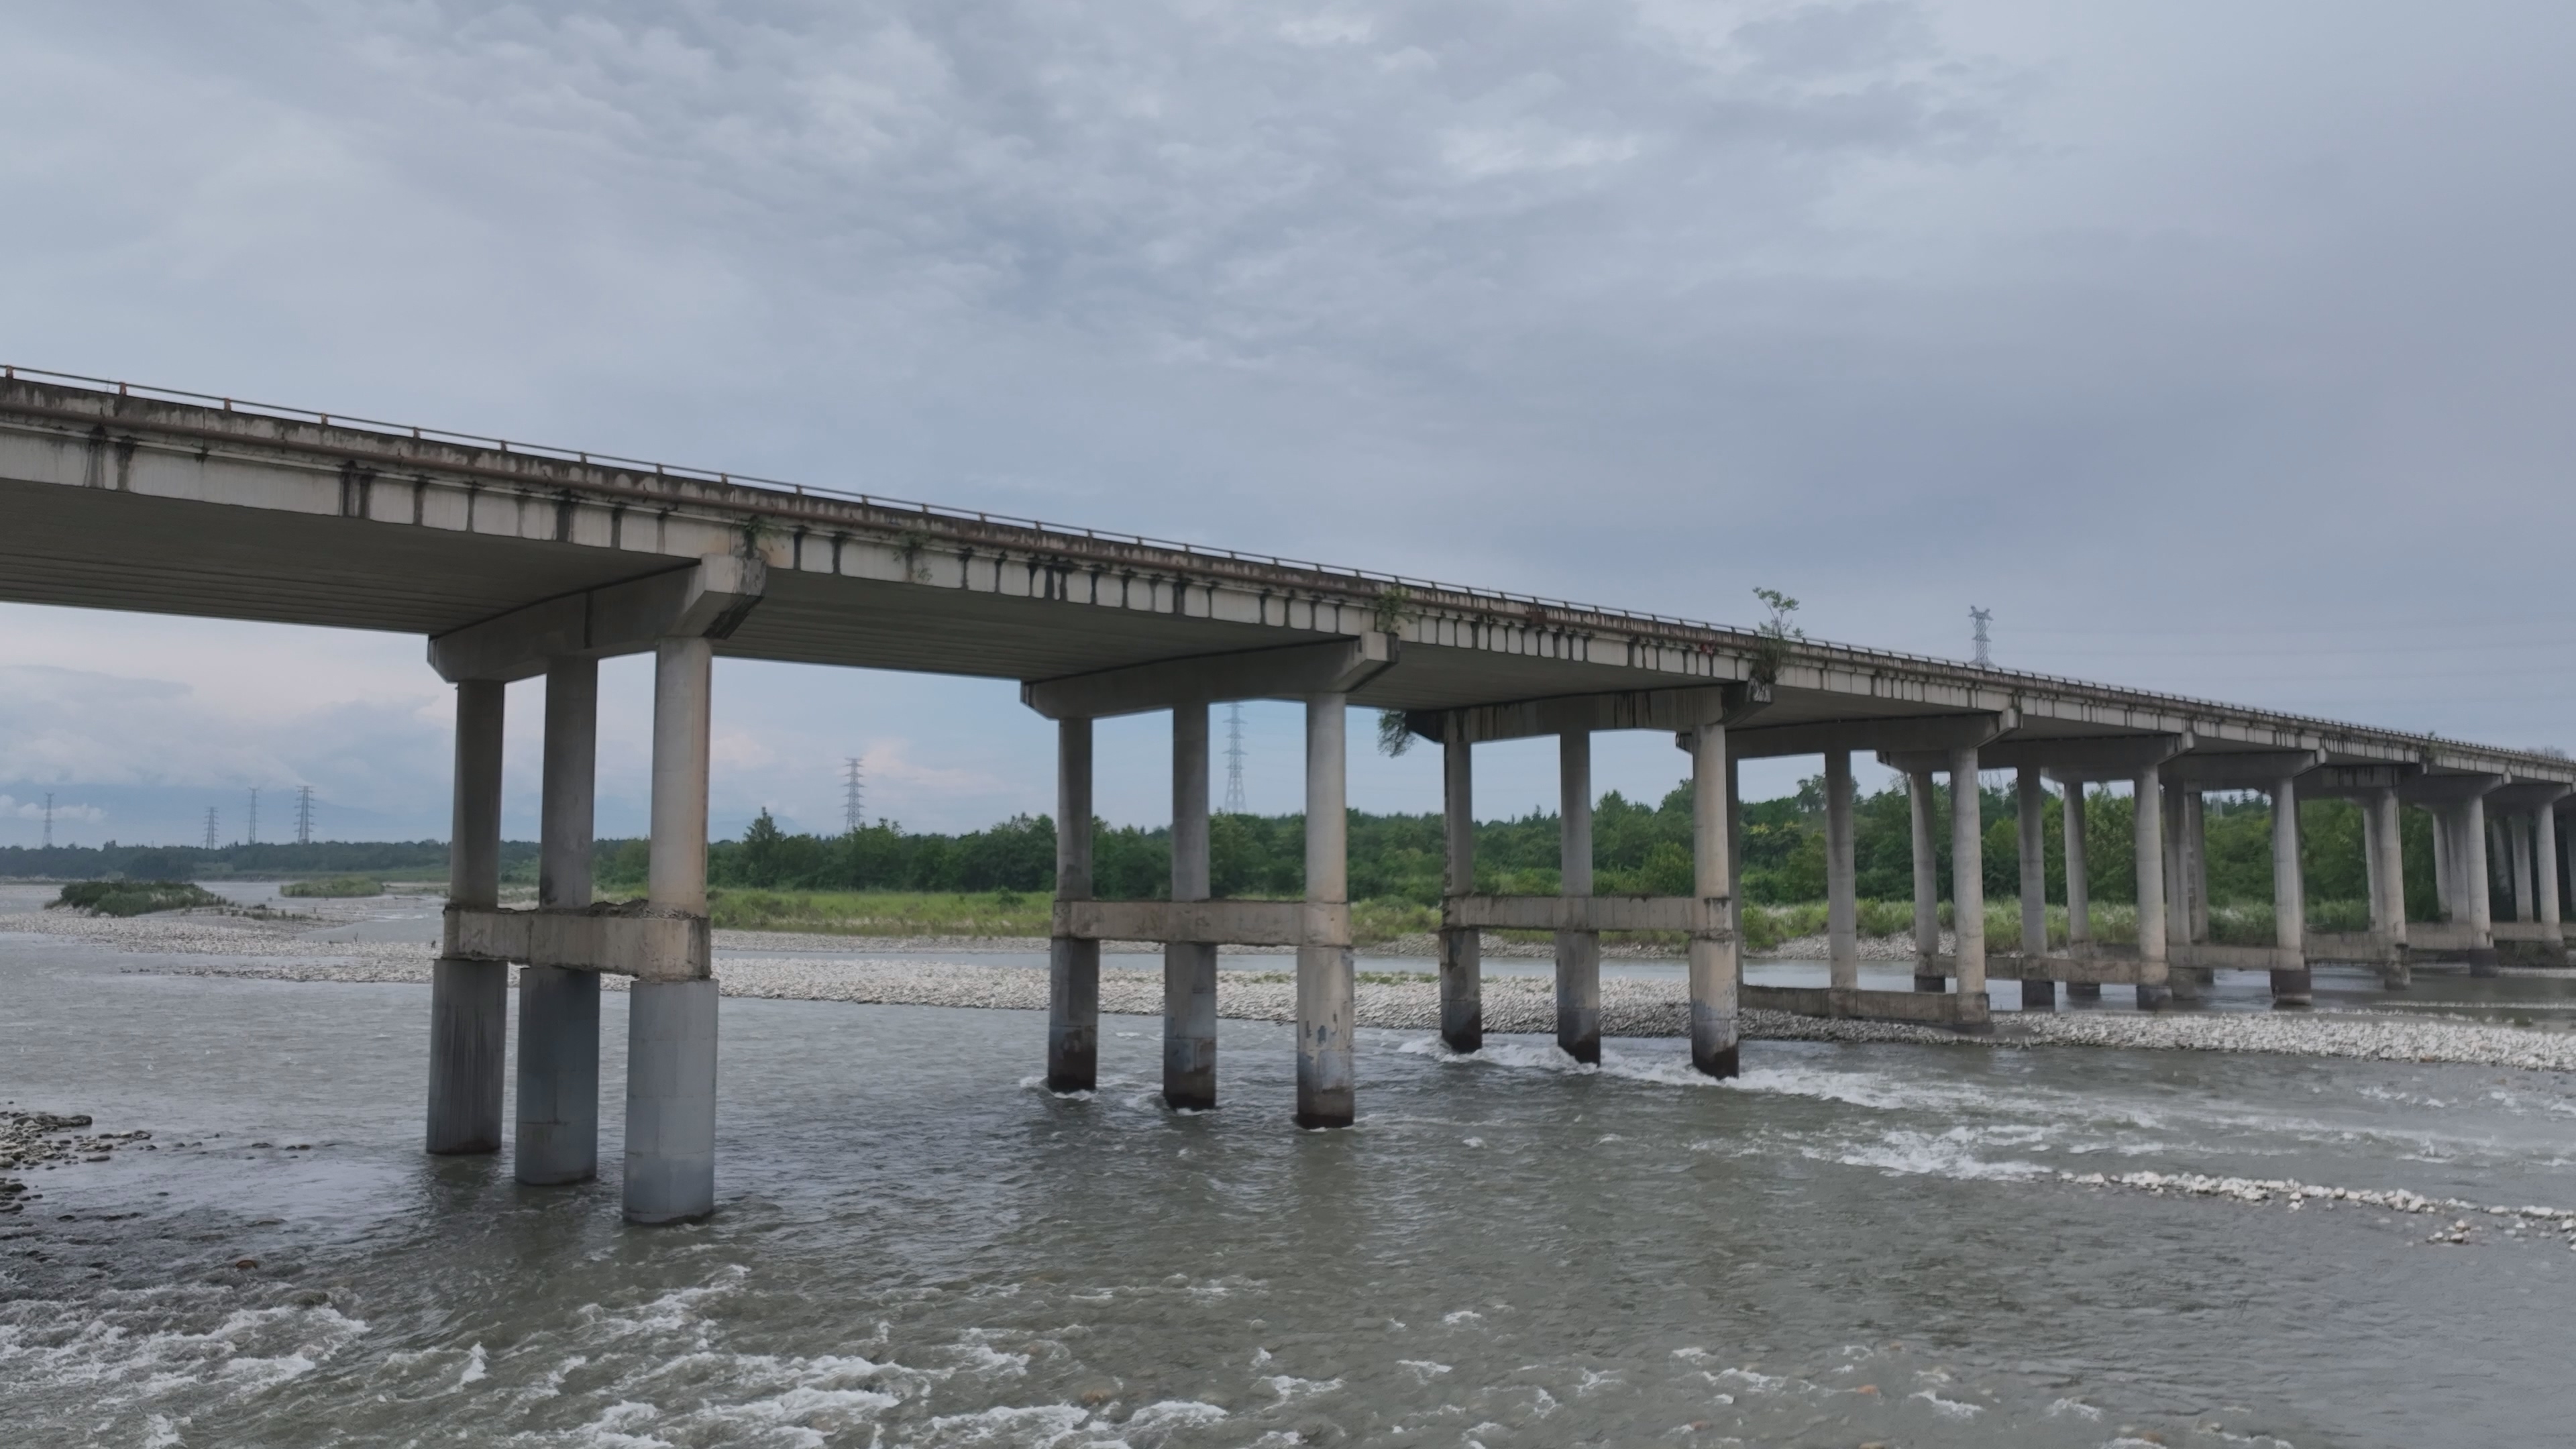
覆盖桥面、桥侧、梁底及临水构件等典型检查视角。
 04
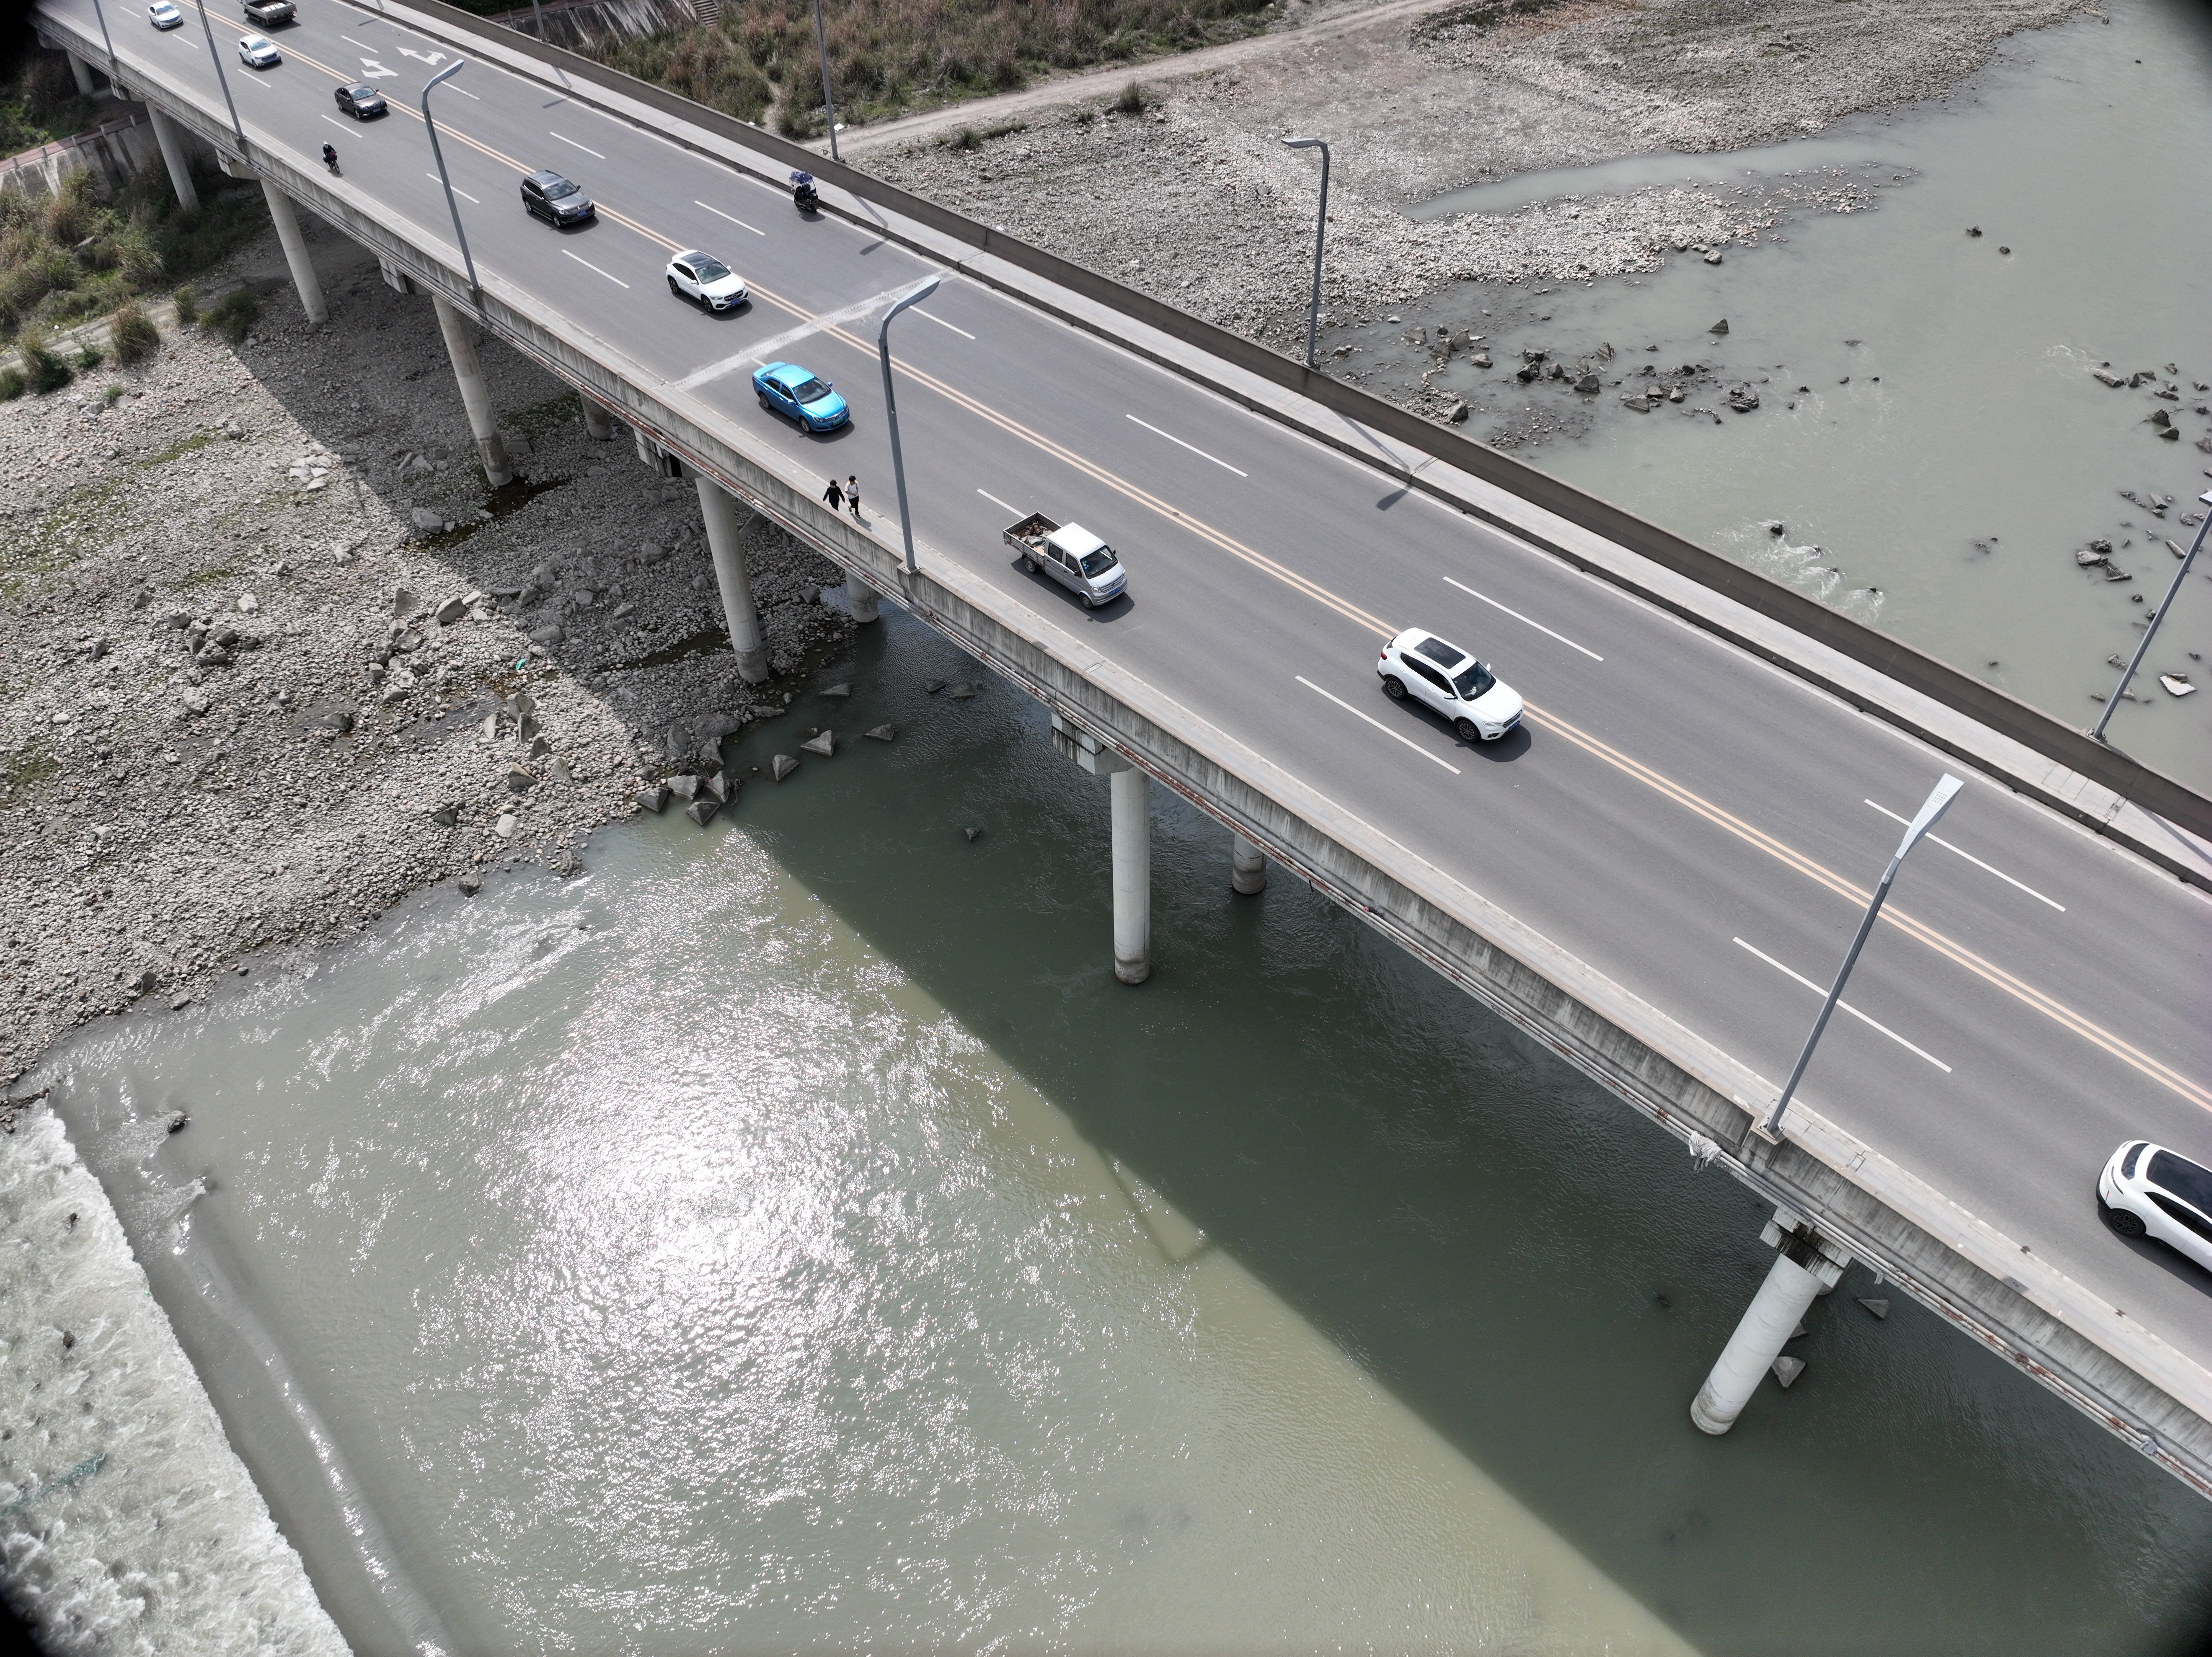
在河道与高差环境下,围绕桥跨、桥墩和梁体规划采集路径。
 05
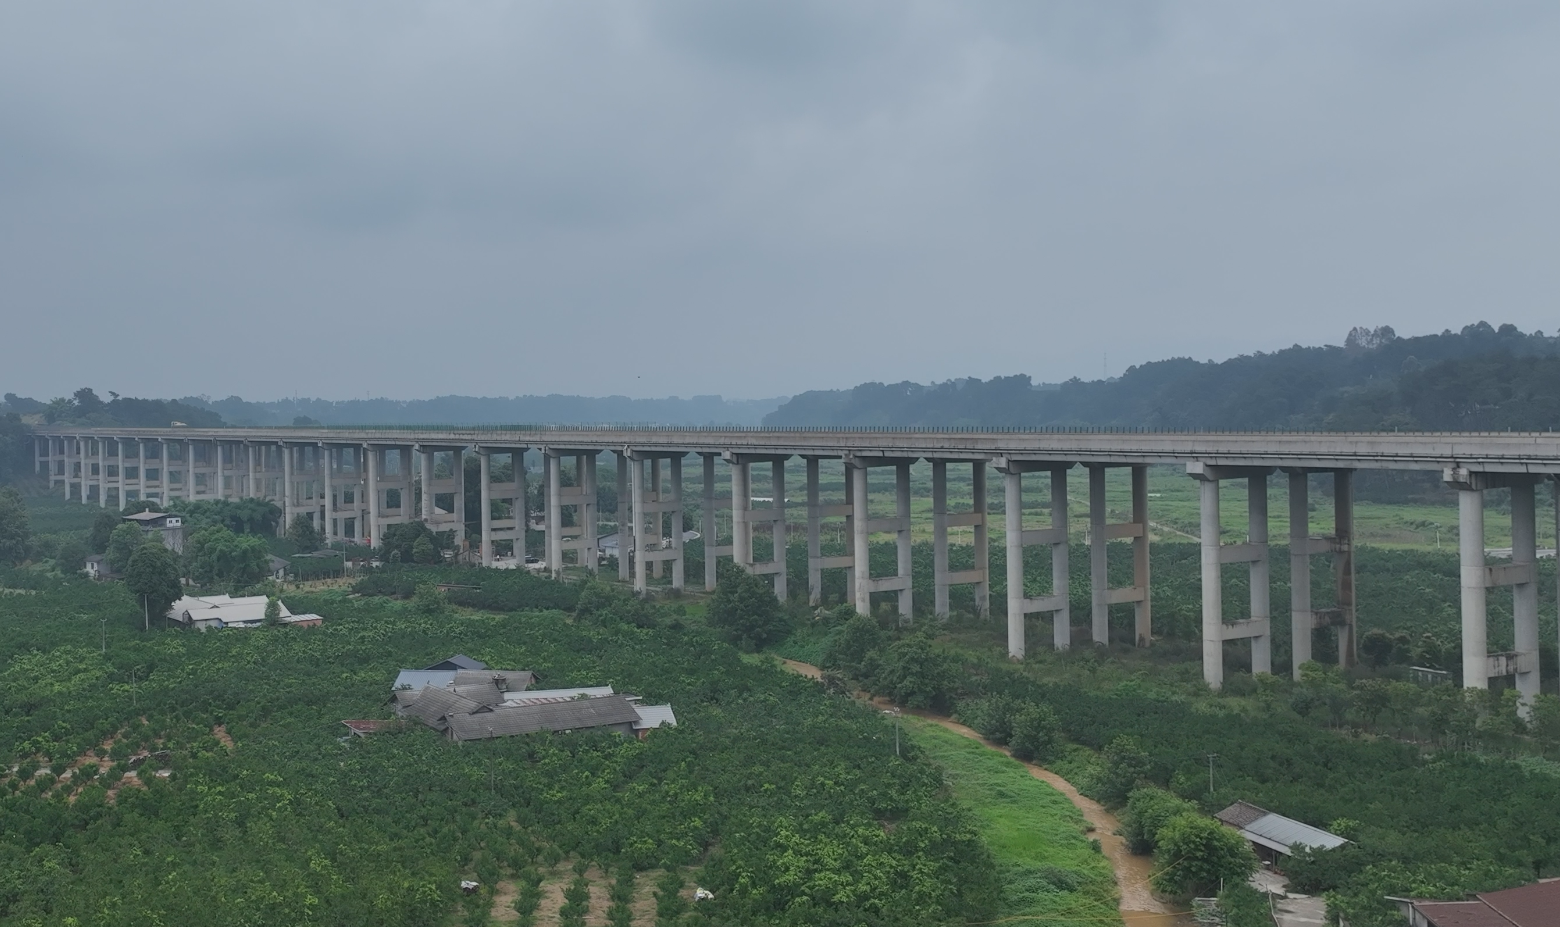
针对长距离、高墩及山地遮挡场景组织现场巡检作业。
 06
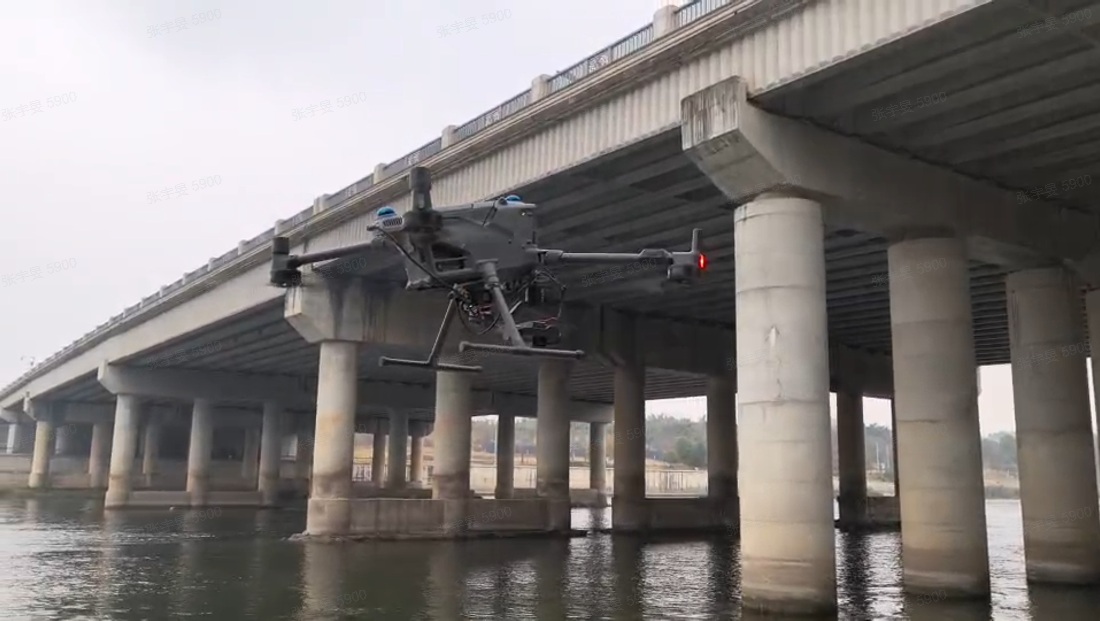
无人机抵近桥下构件开展现场采集,验证复杂空间中的作业可达性。
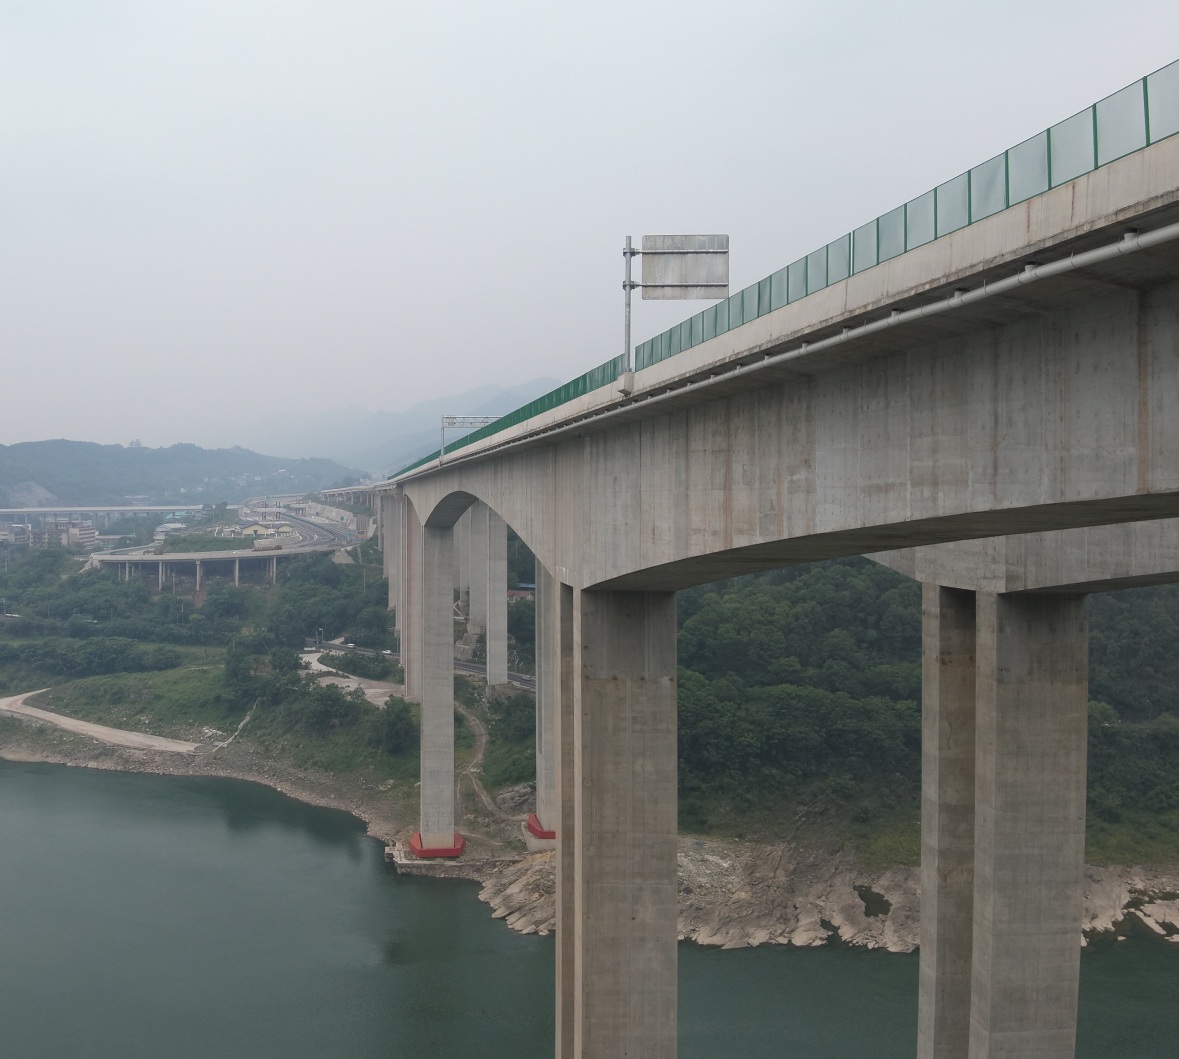 07
面向高差显著、临水且地形受限的桥梁环境开展多方位采集。
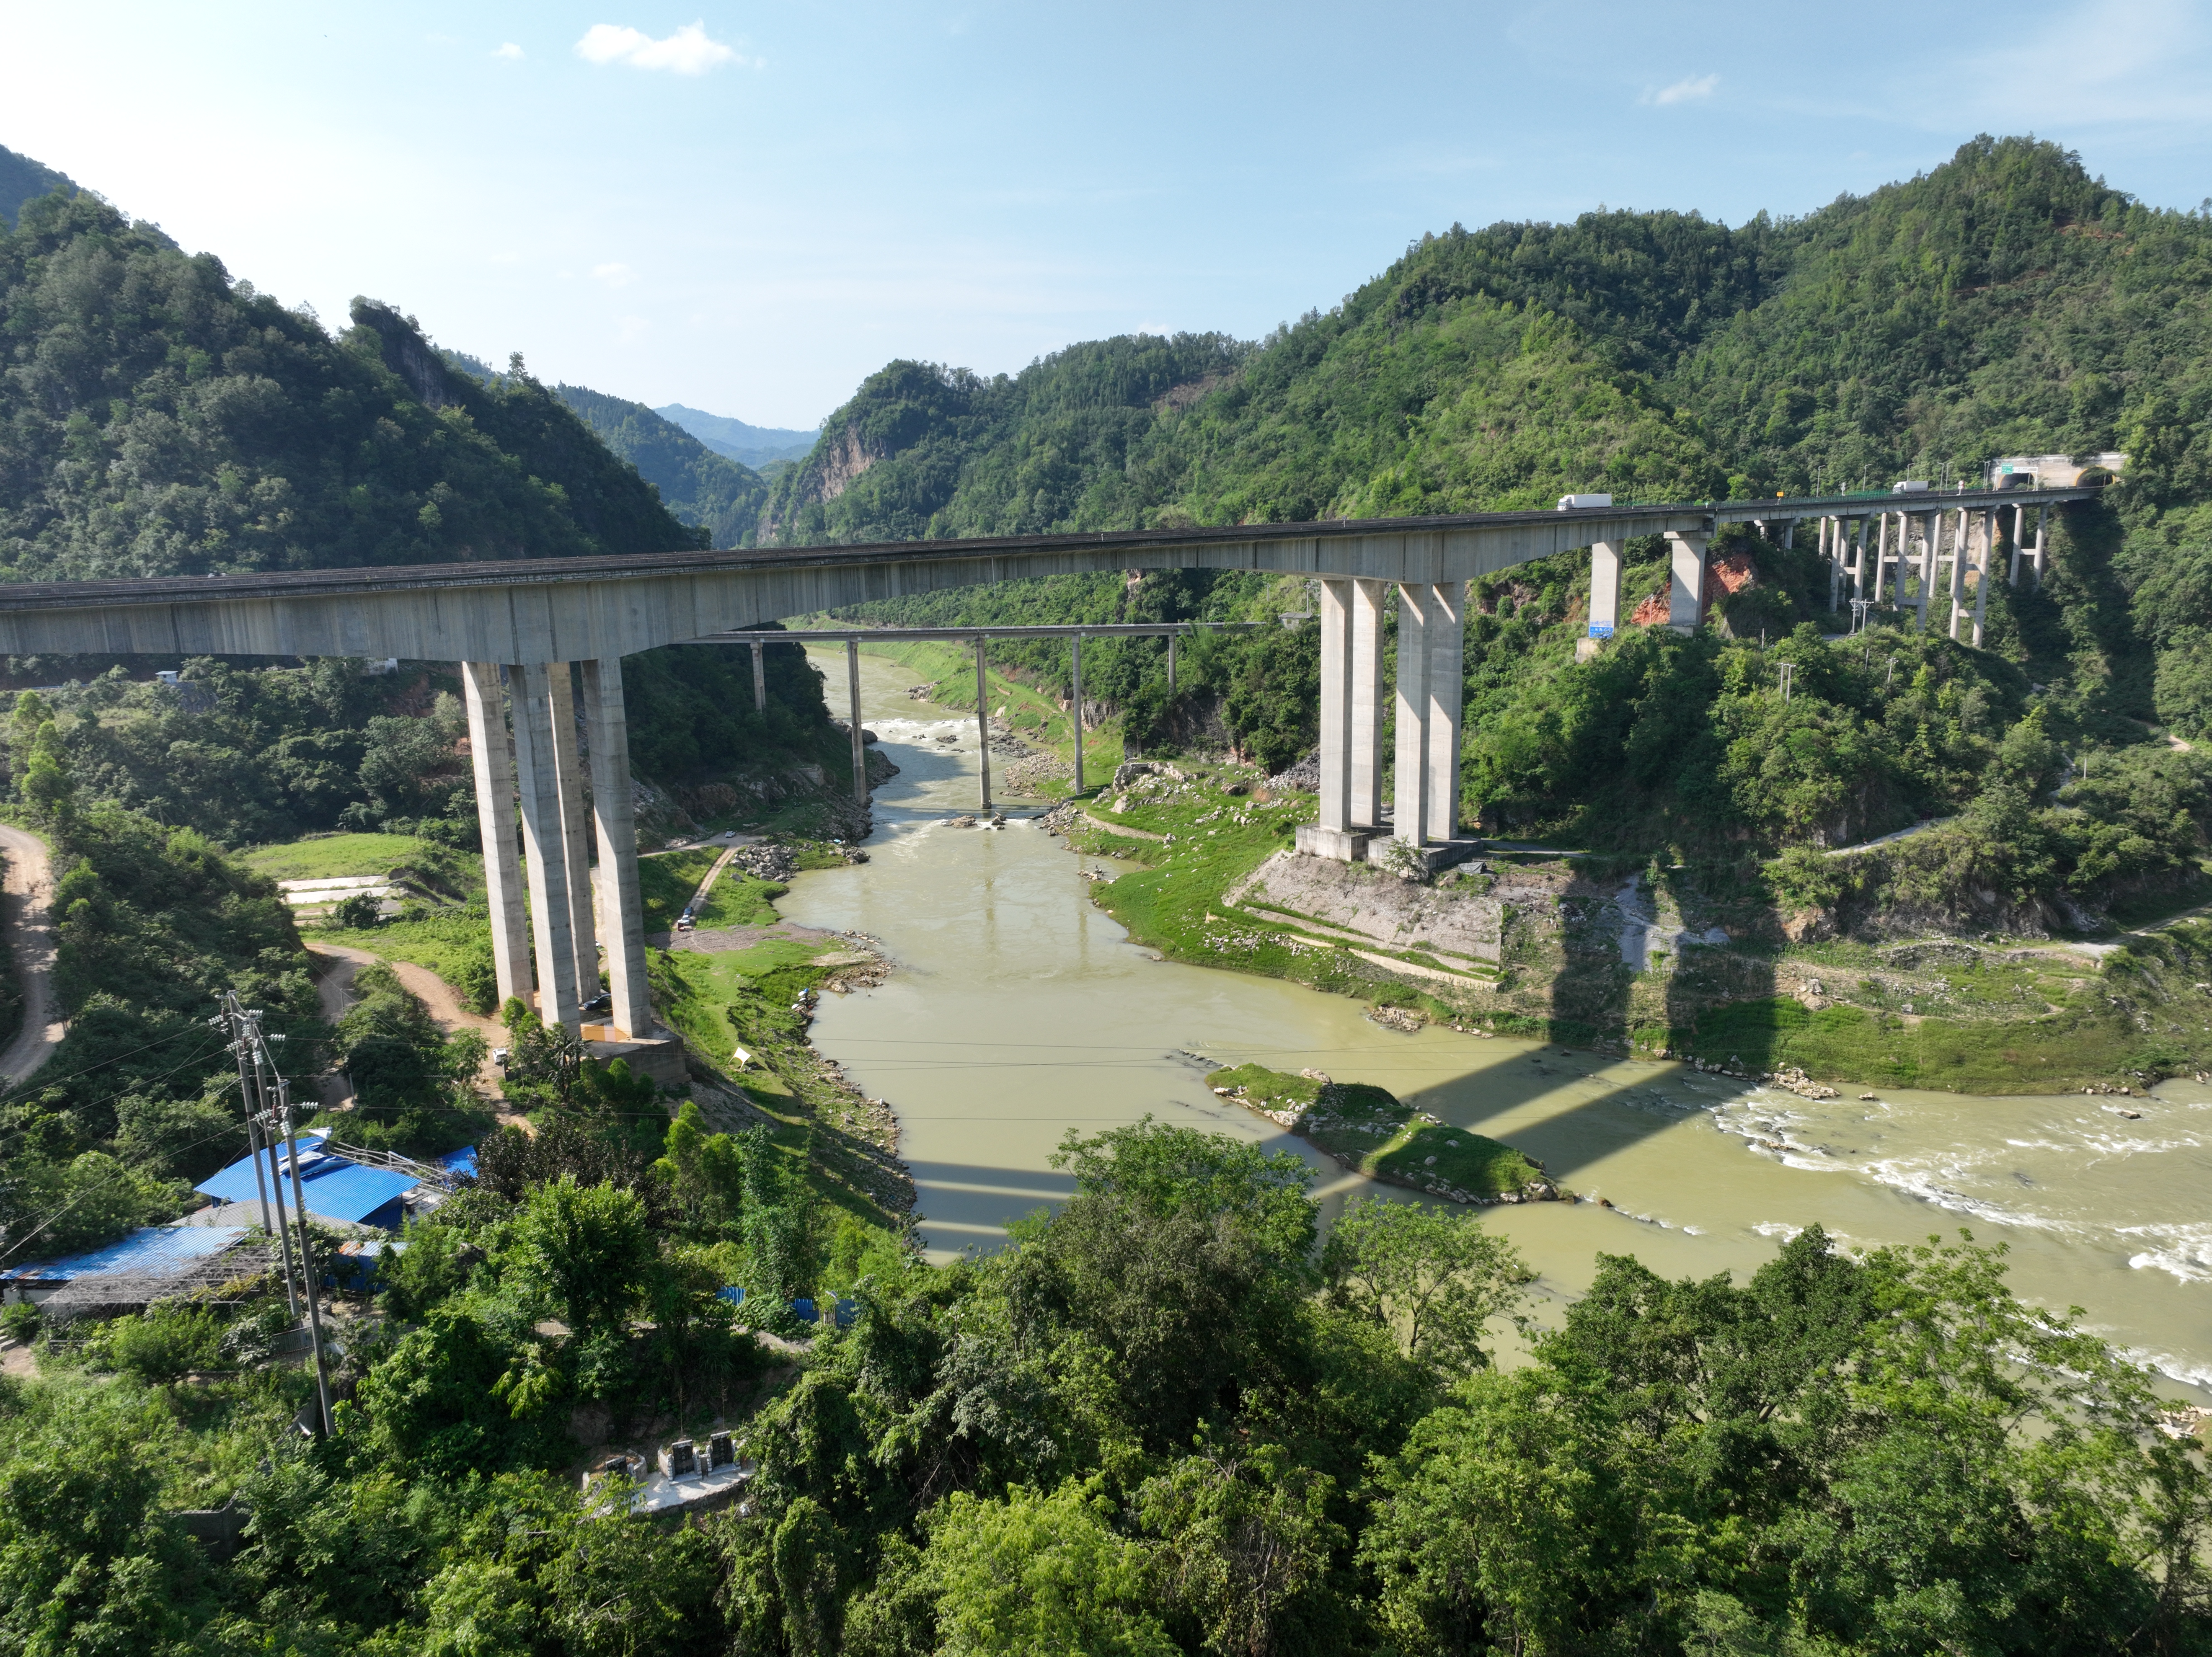 08
围绕高墩、长跨和河谷环境组织桥梁整体与构件级巡检。
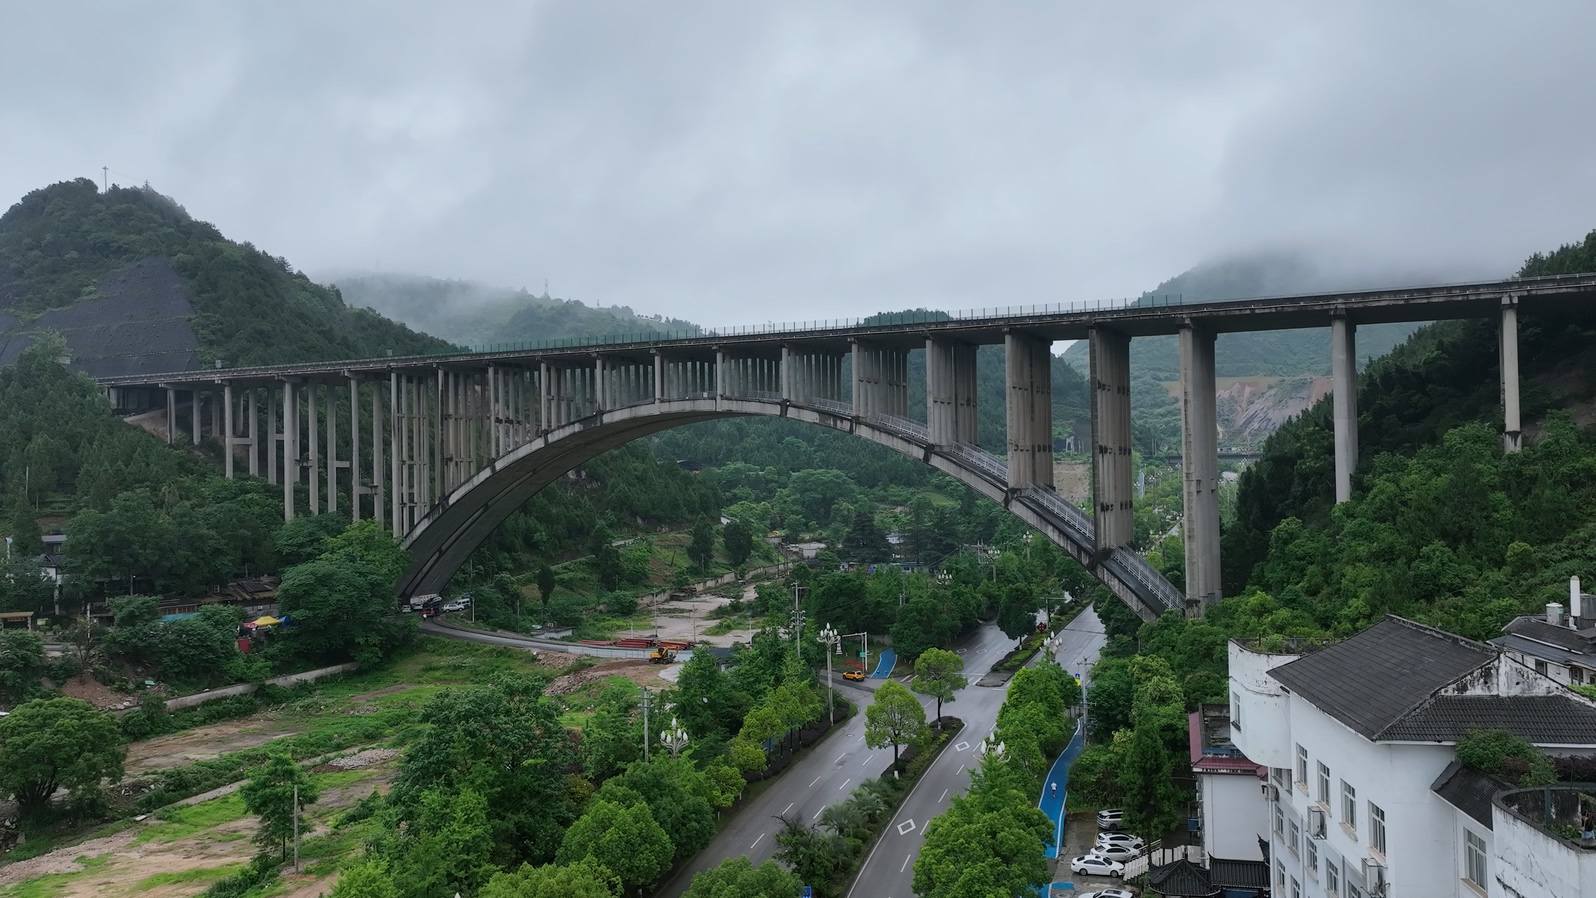 09
针对拱圈、立柱与桥面系等不同结构方向规划采集视角。
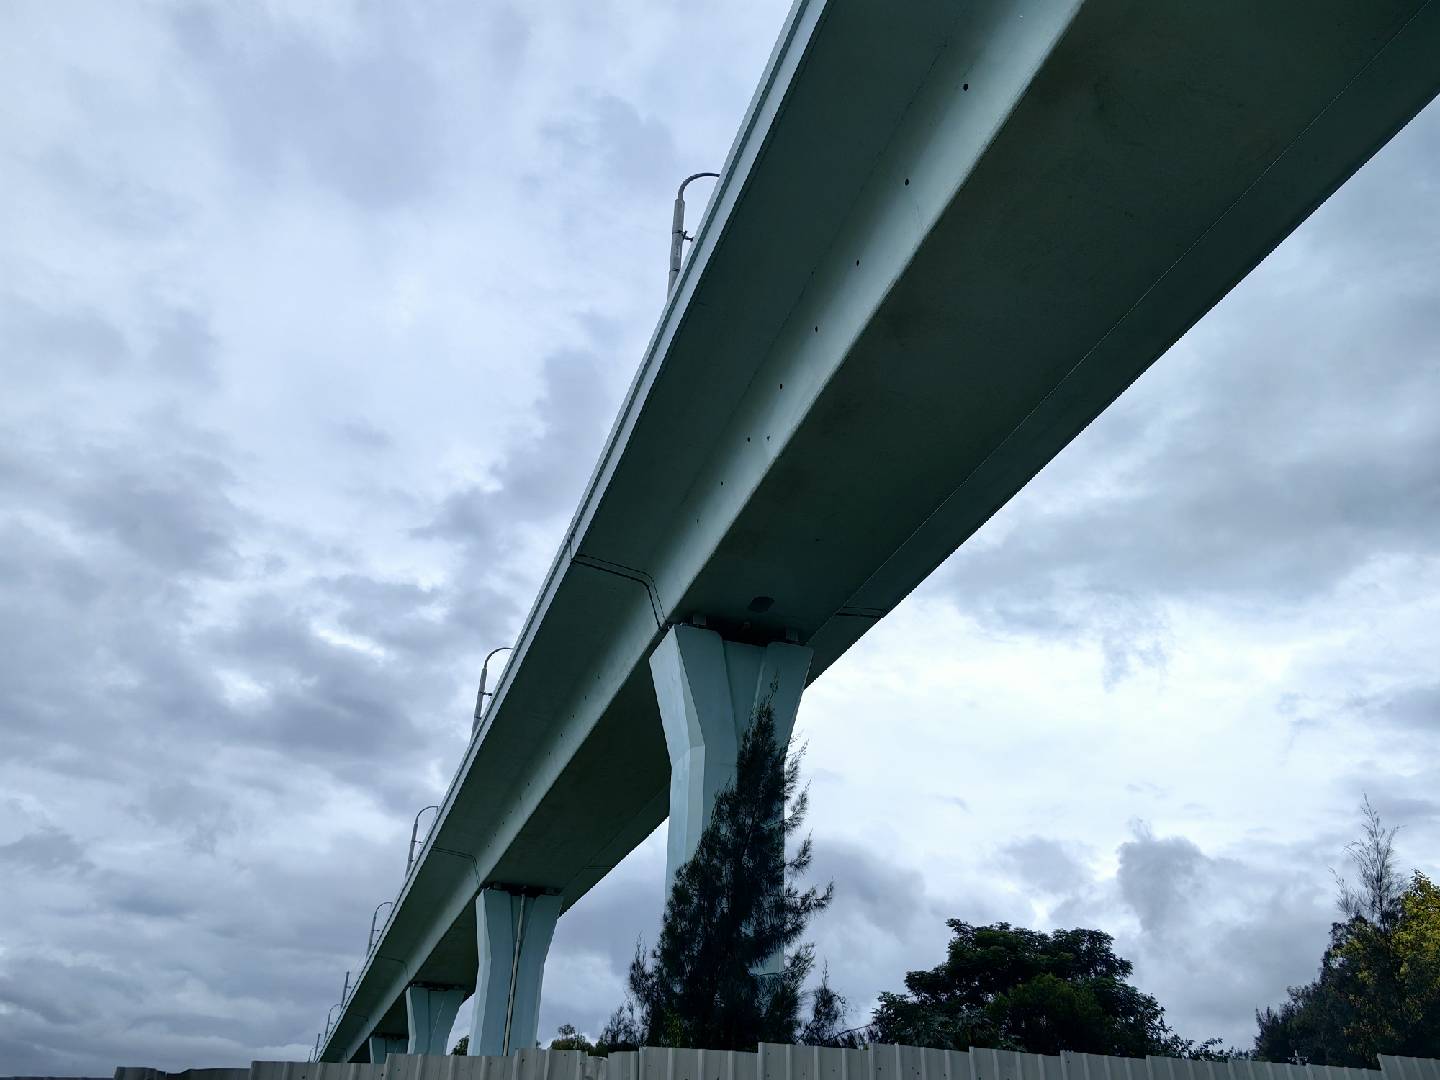 10
聚焦跨海环境下梁底、墩柱及线路方向的巡检数据采集。
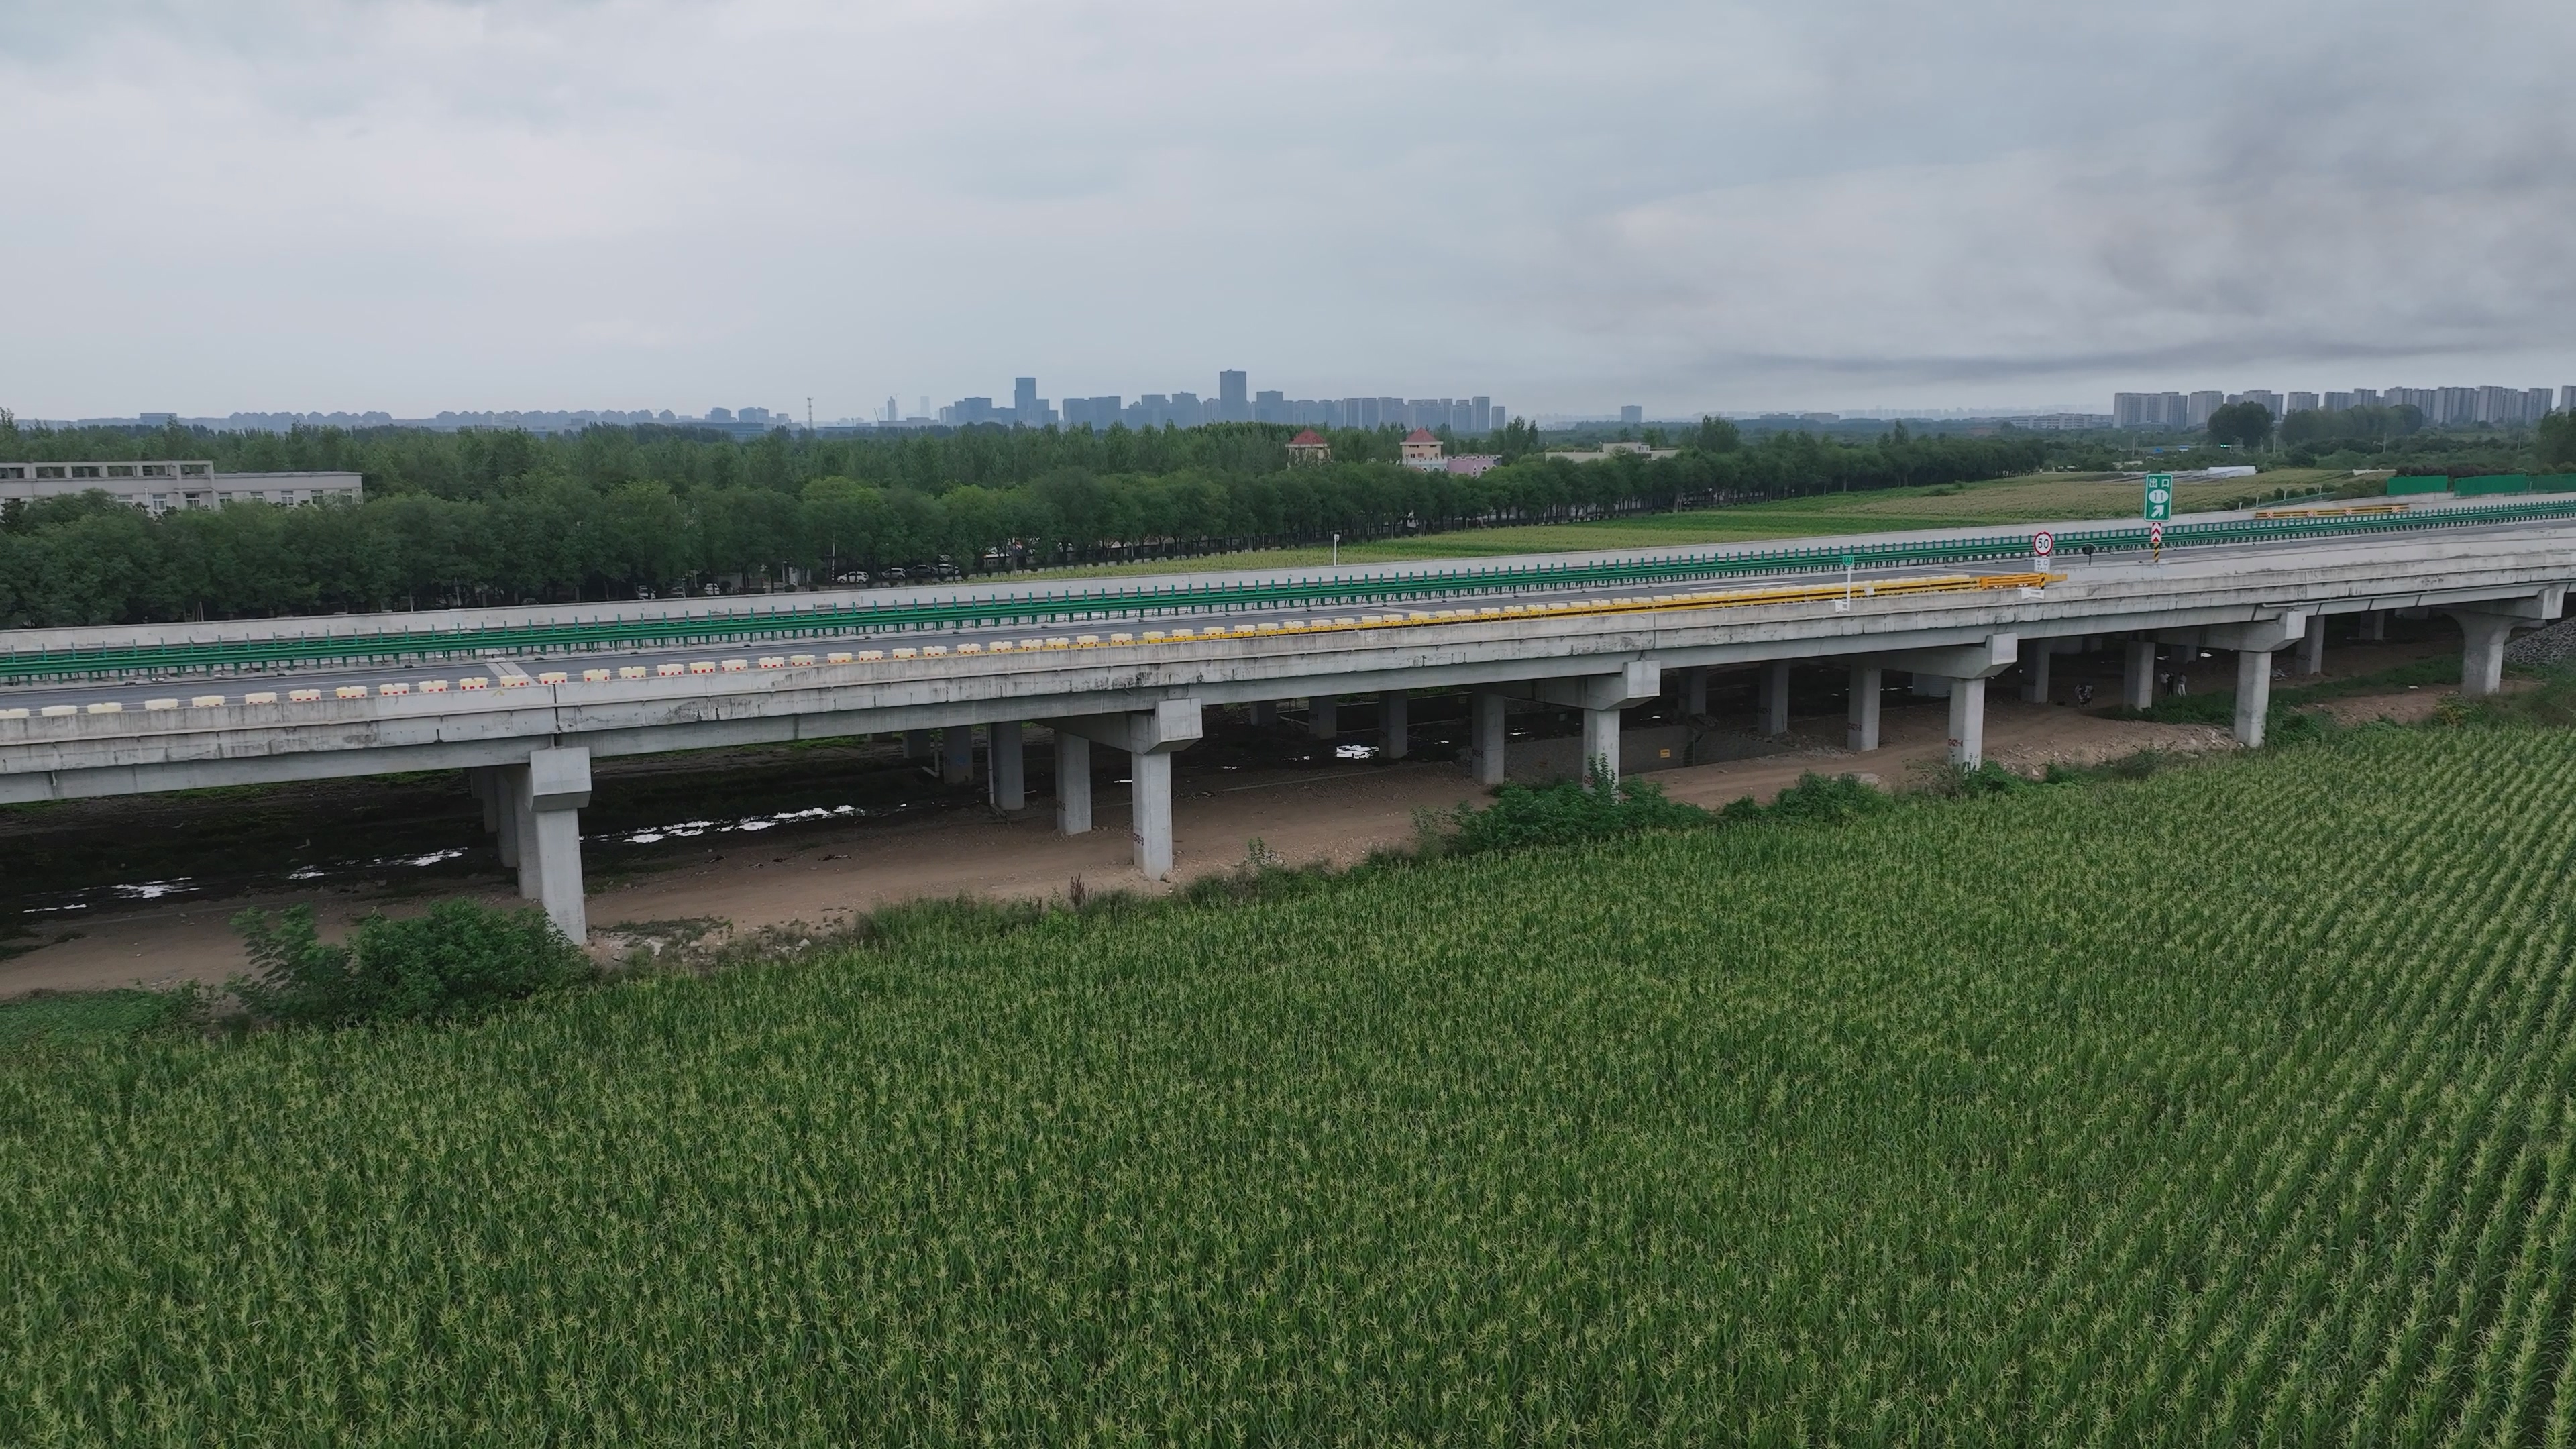 11
面向运营线路的多跨桥梁开展标准化、分区式现场采集。
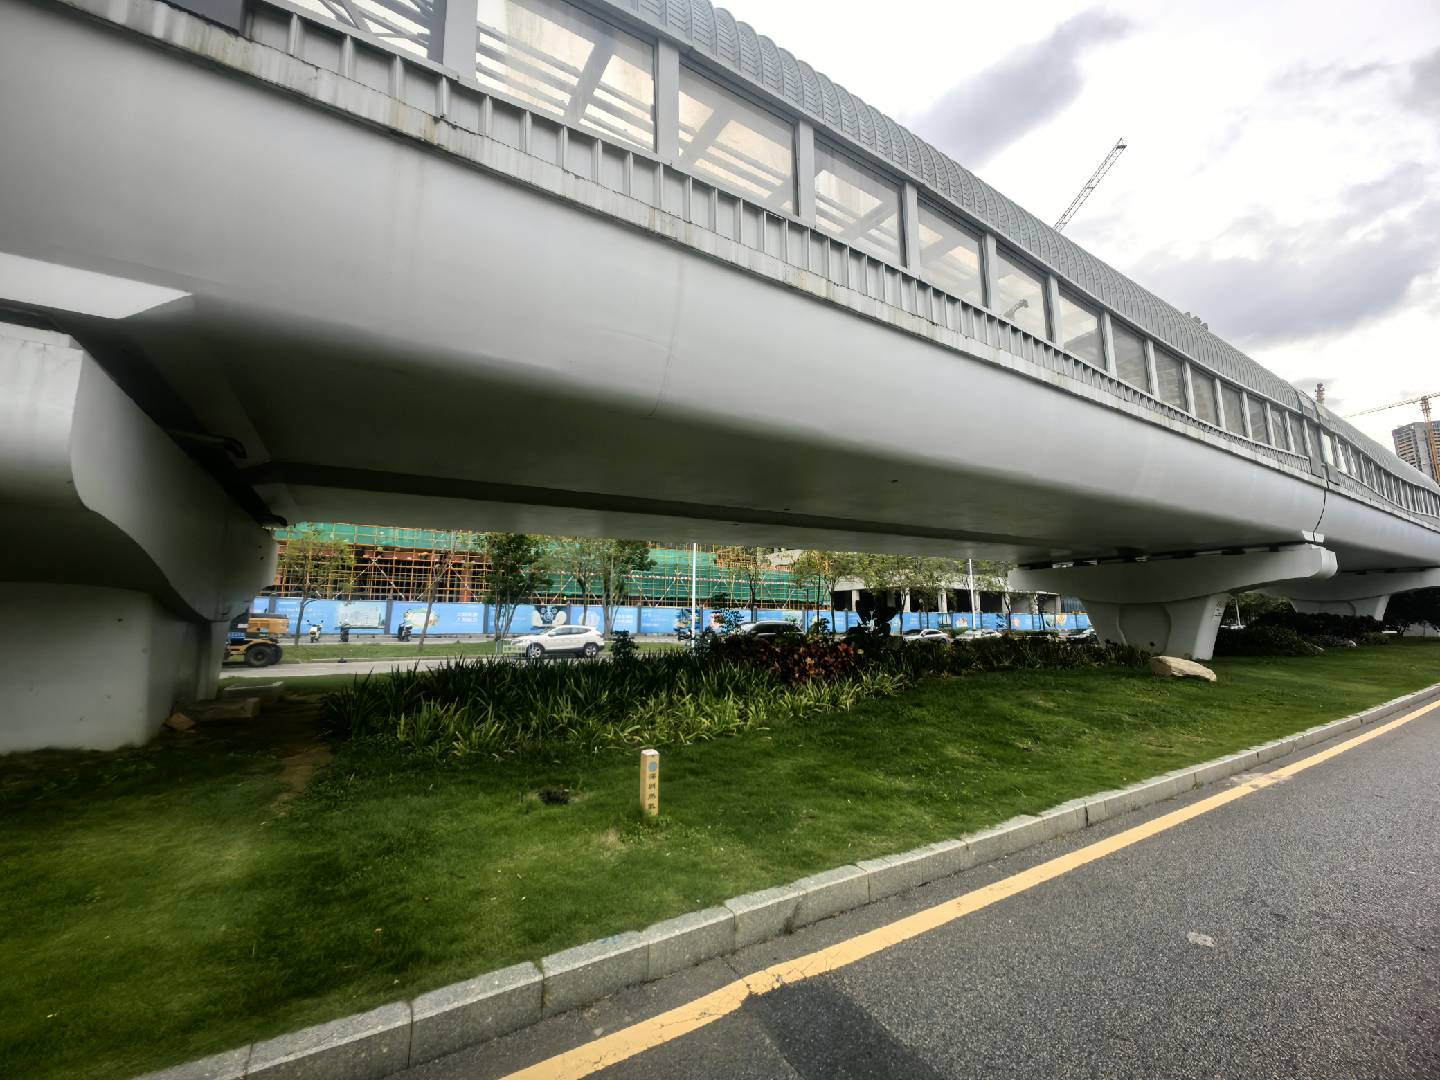 12
围绕城市环境中的梁底、支承区域及桥侧构件开展近距采集。
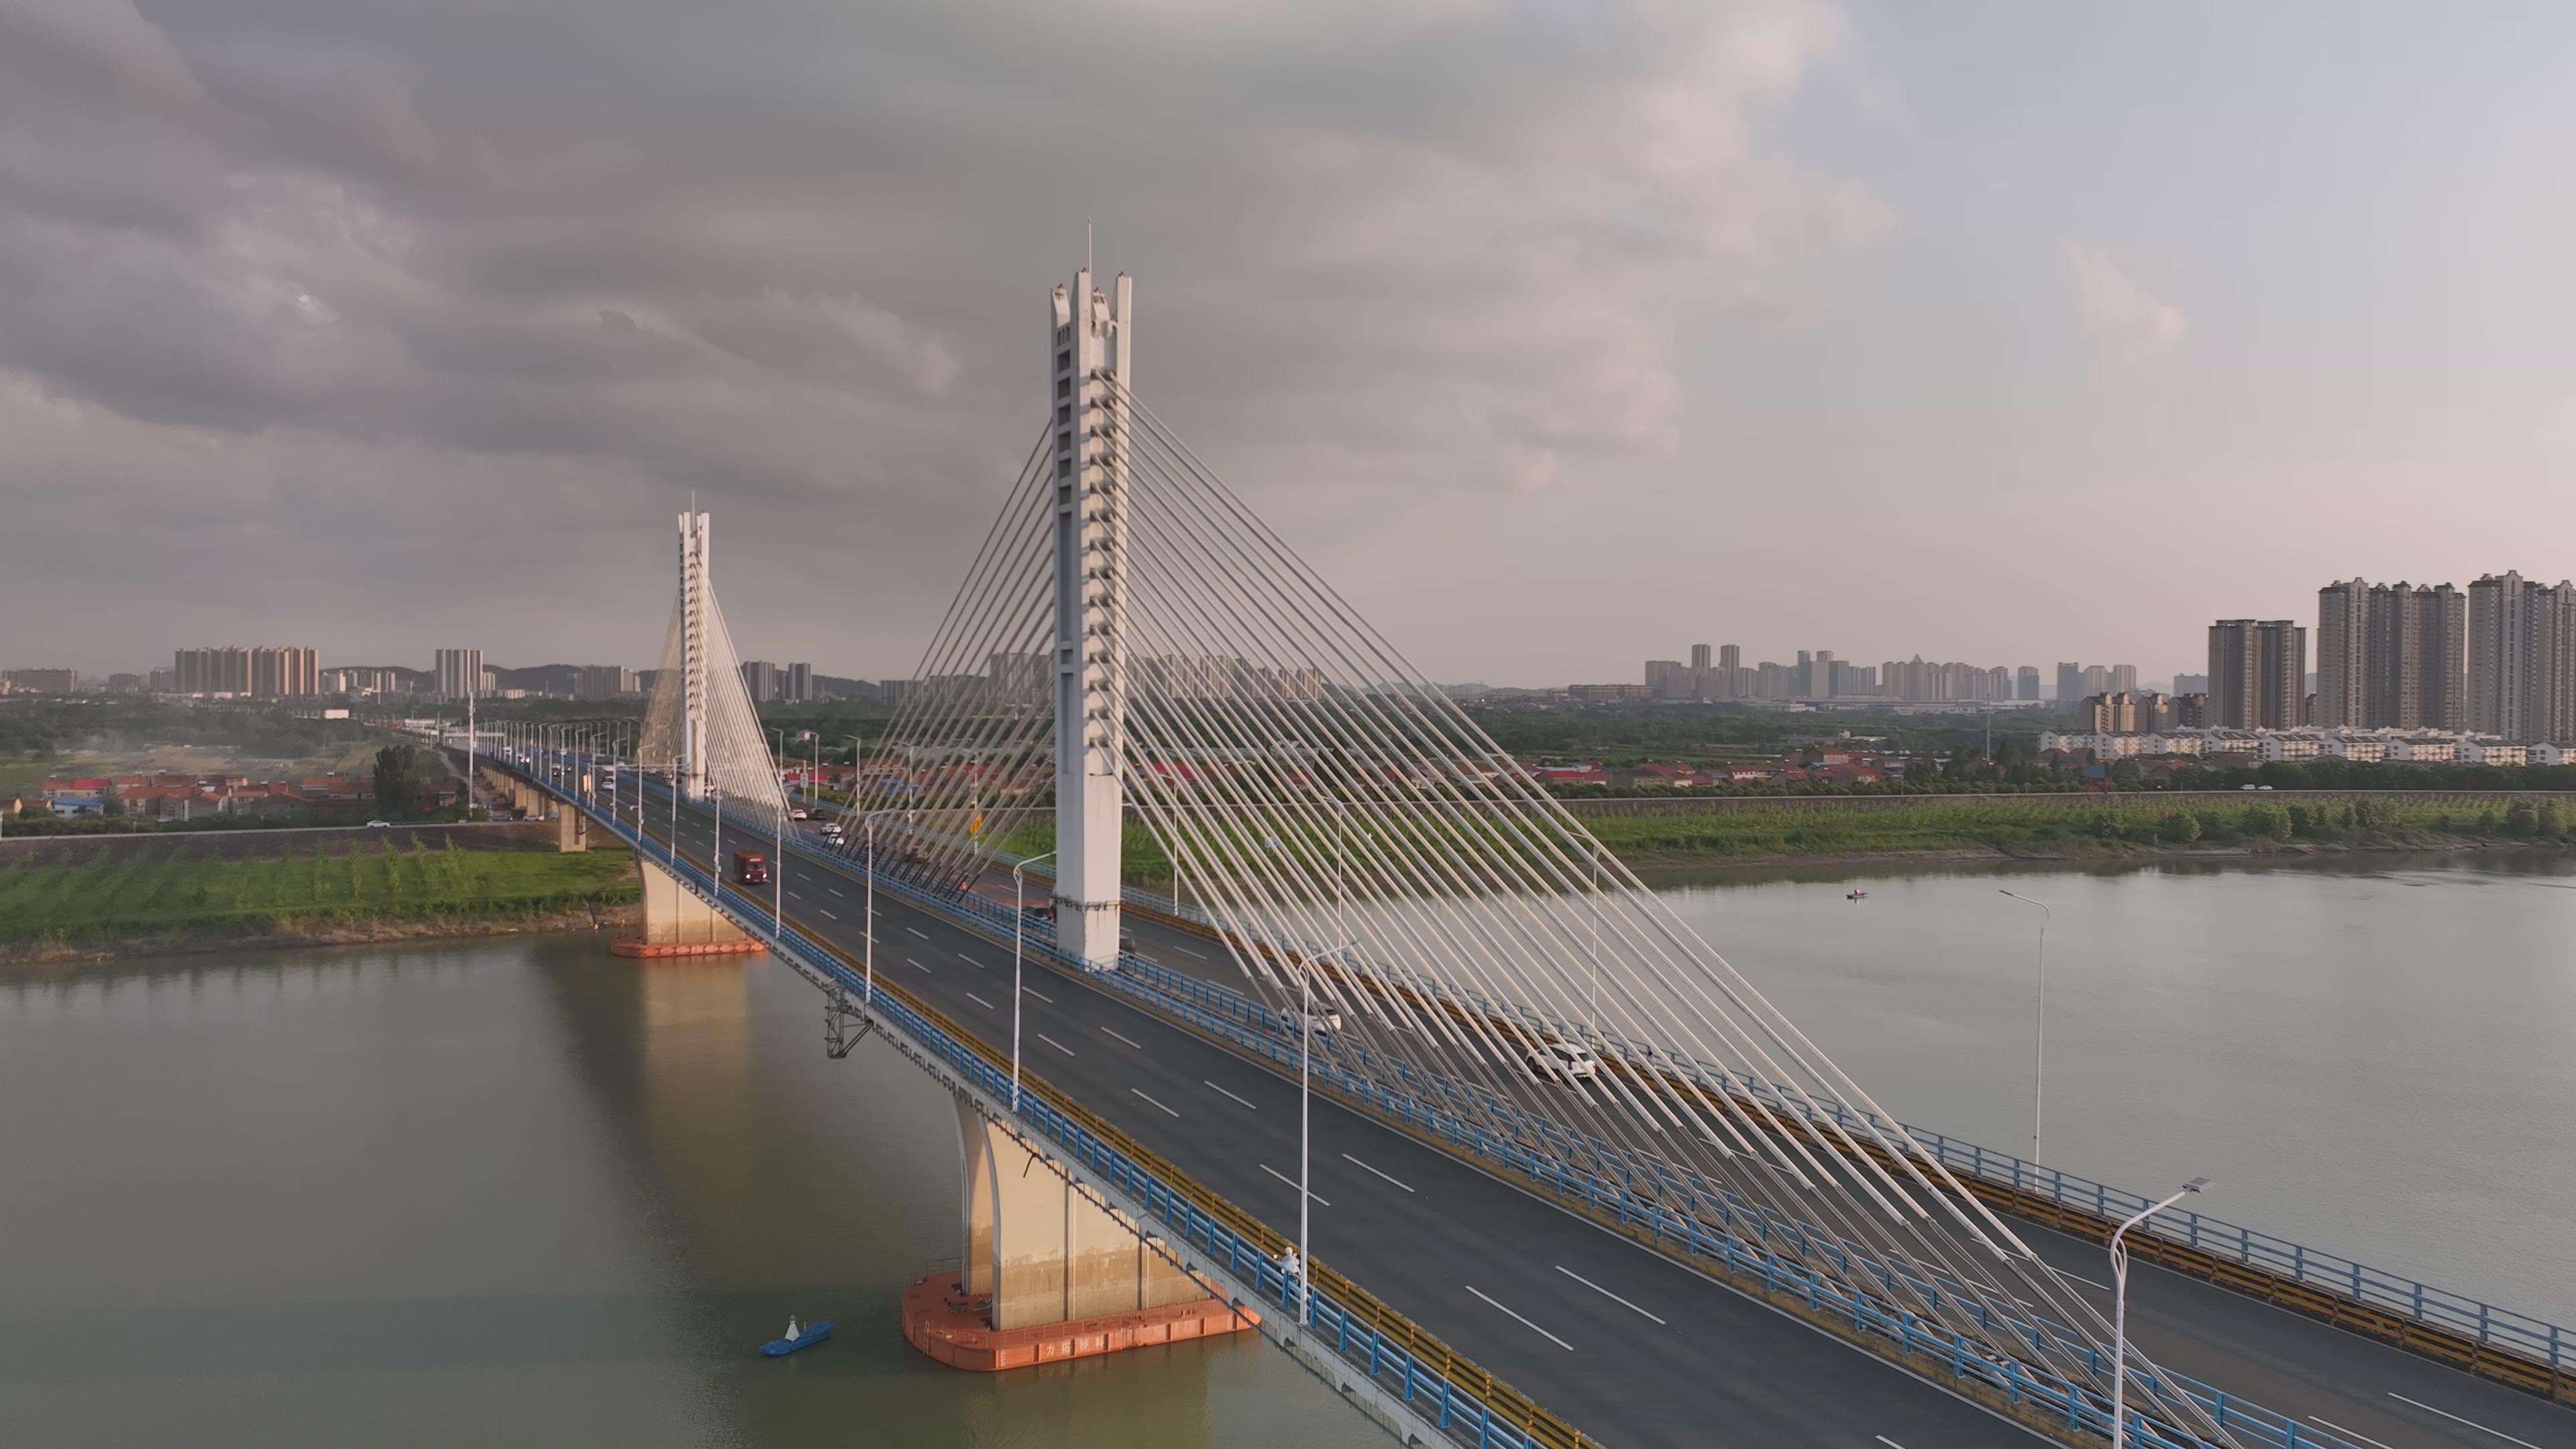 13
覆盖主塔、斜拉索、桥面系与临水区域等典型结构和环境。
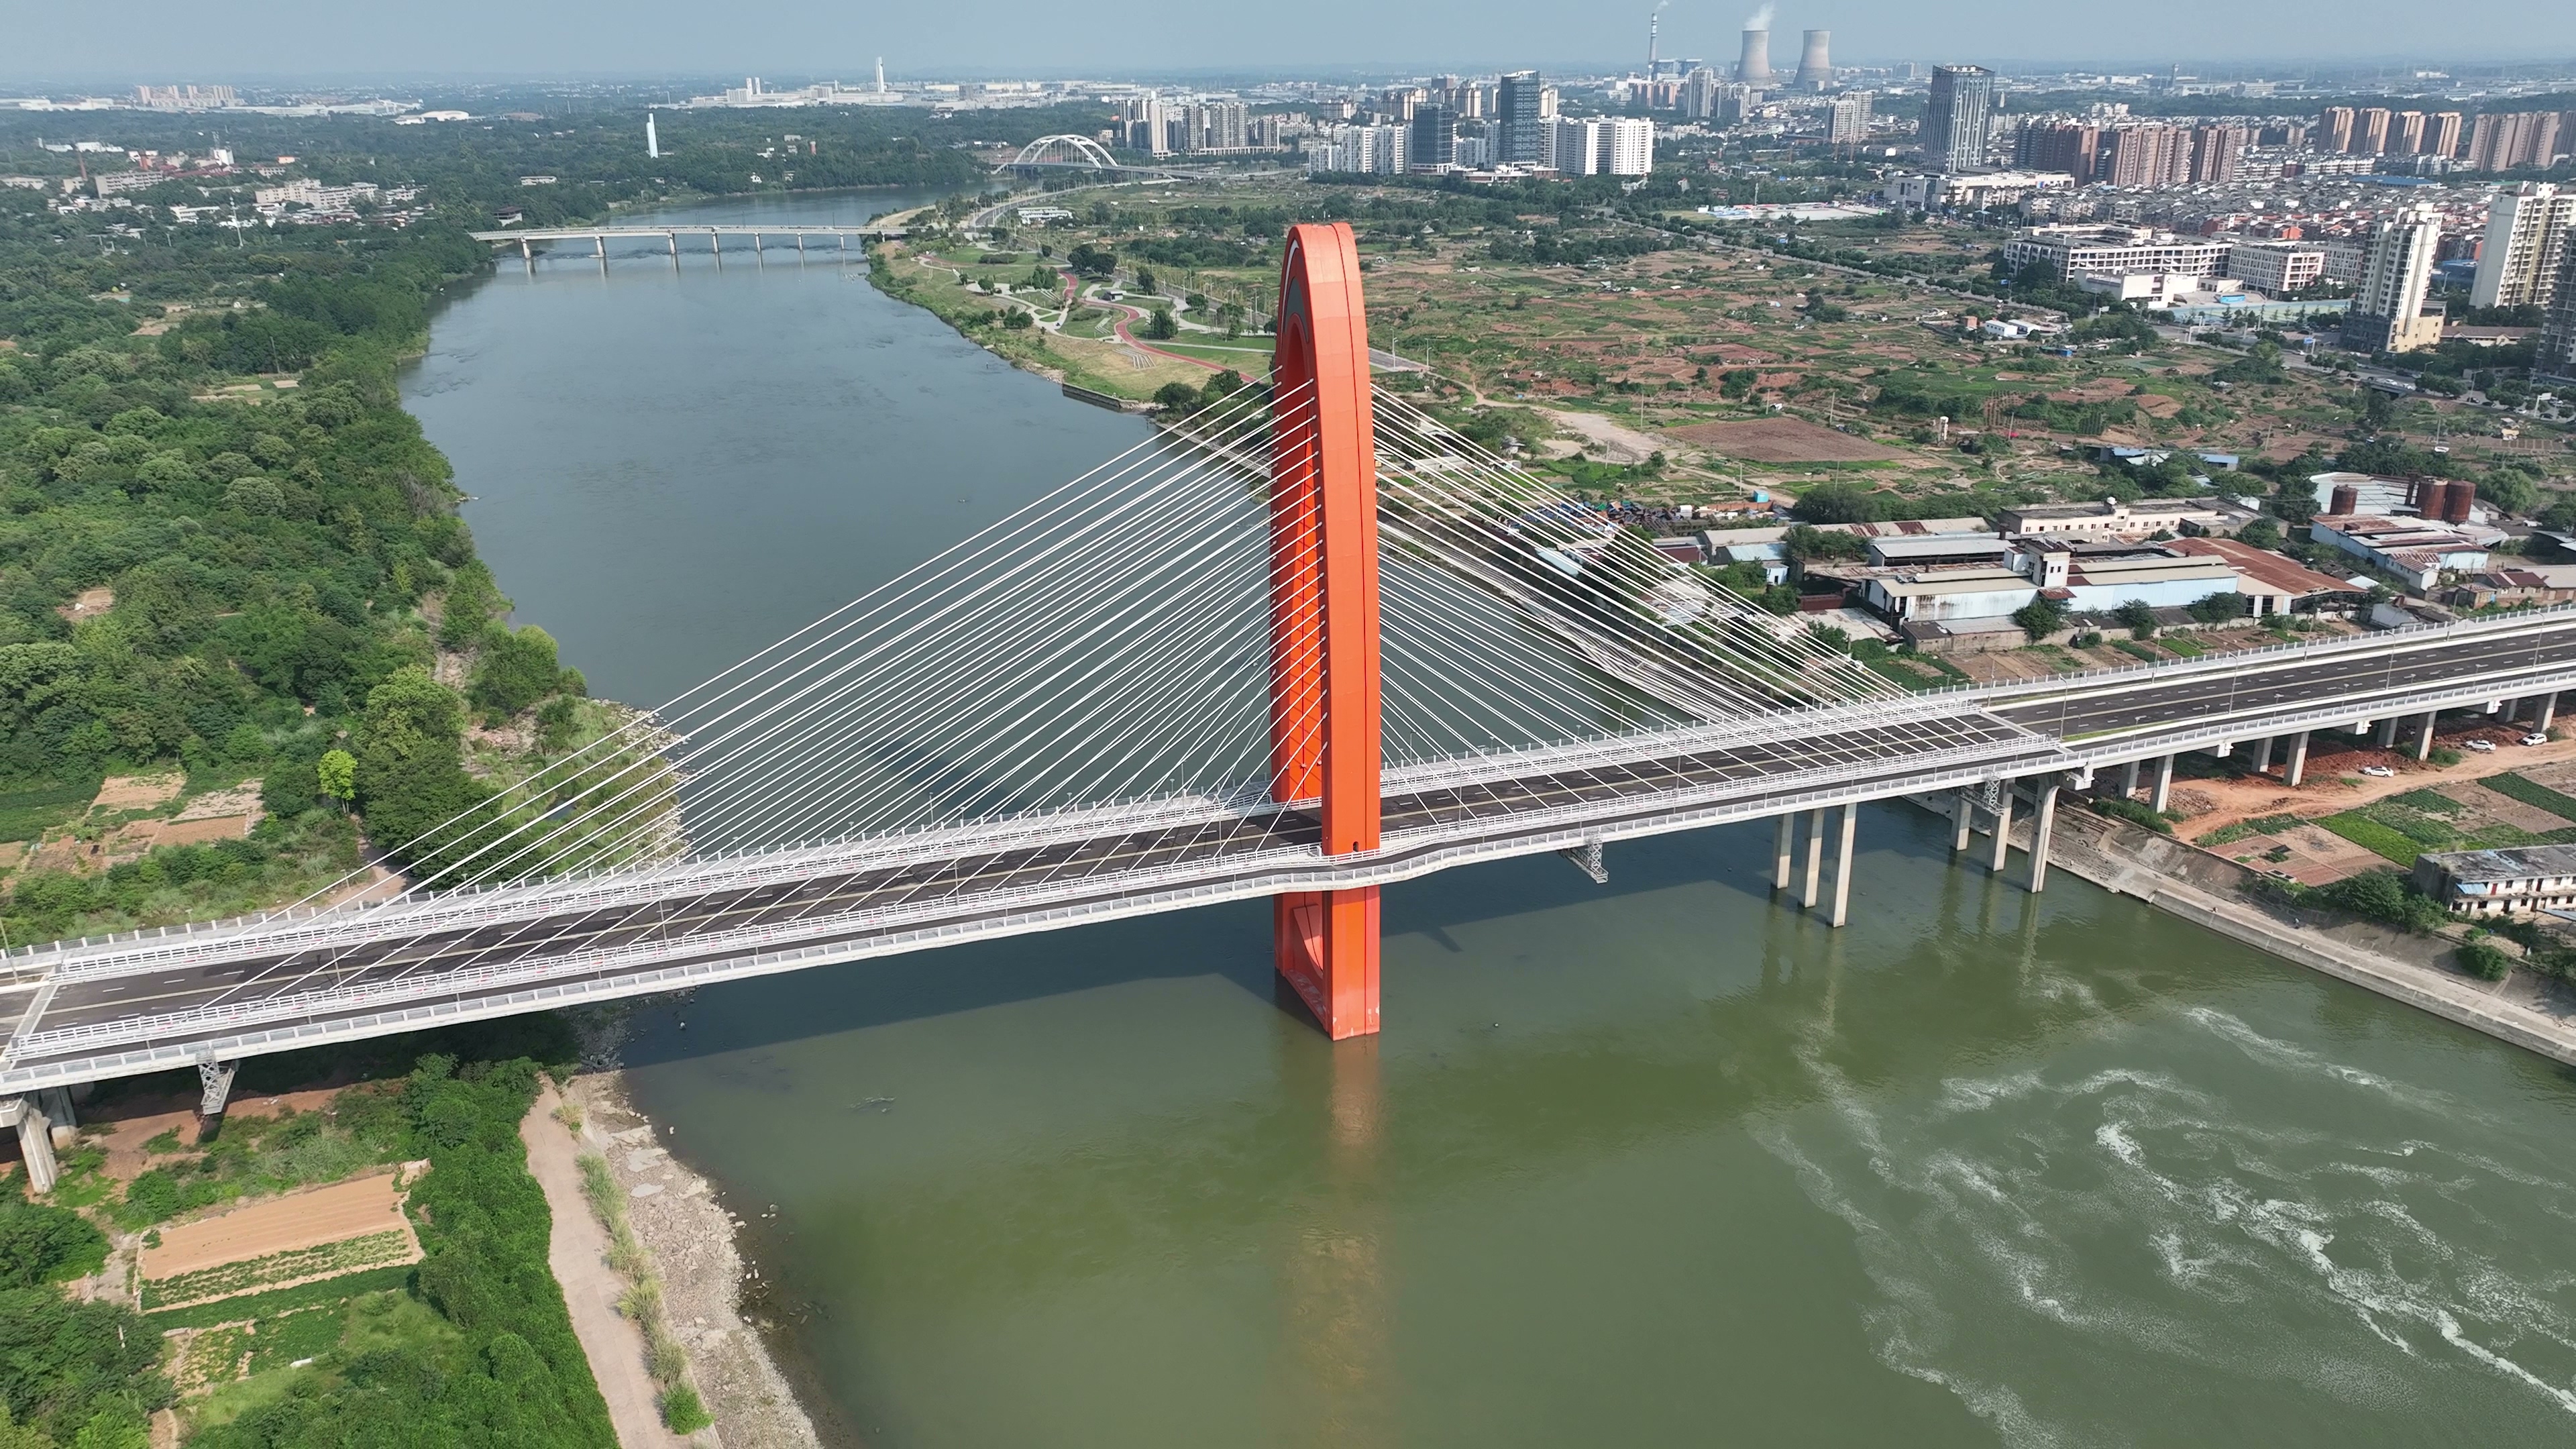 14
展示跨河斜拉桥的主塔、拉索与桥跨环境,为构件级巡检提供现场参考。
 15
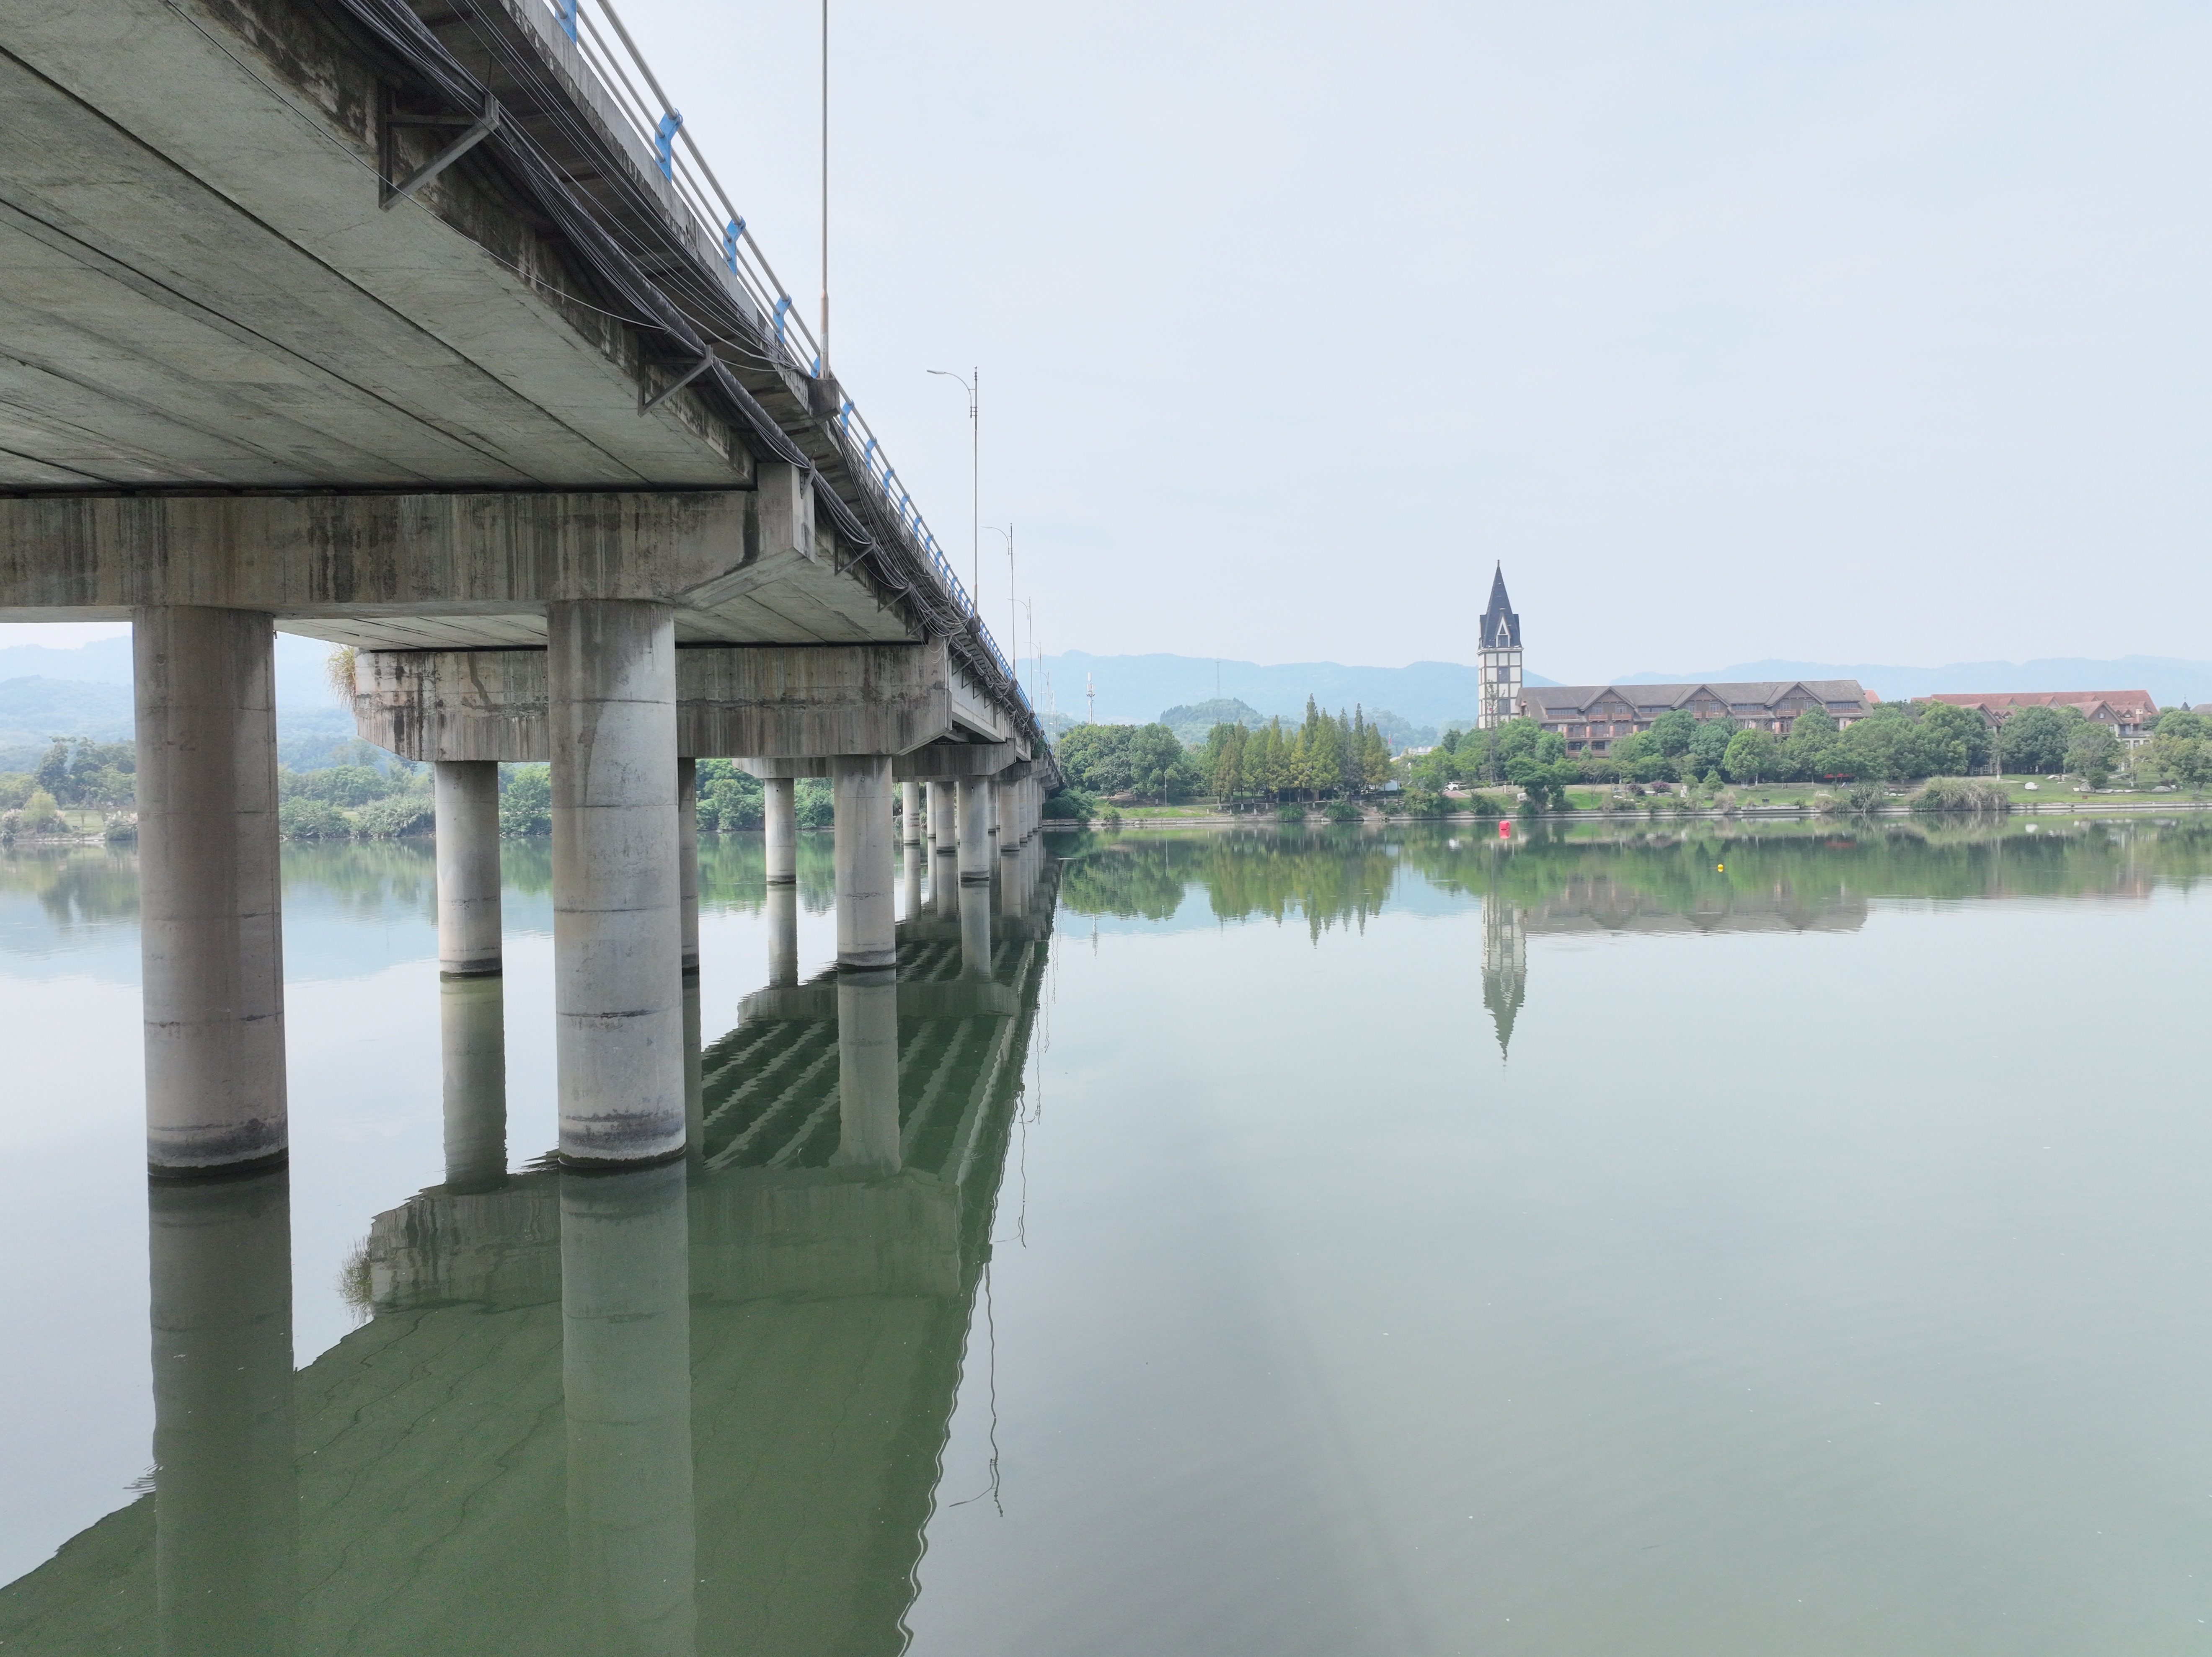
展示梁底、墩柱与临水作业环境,为桥下巡检提供现场参考。
 16
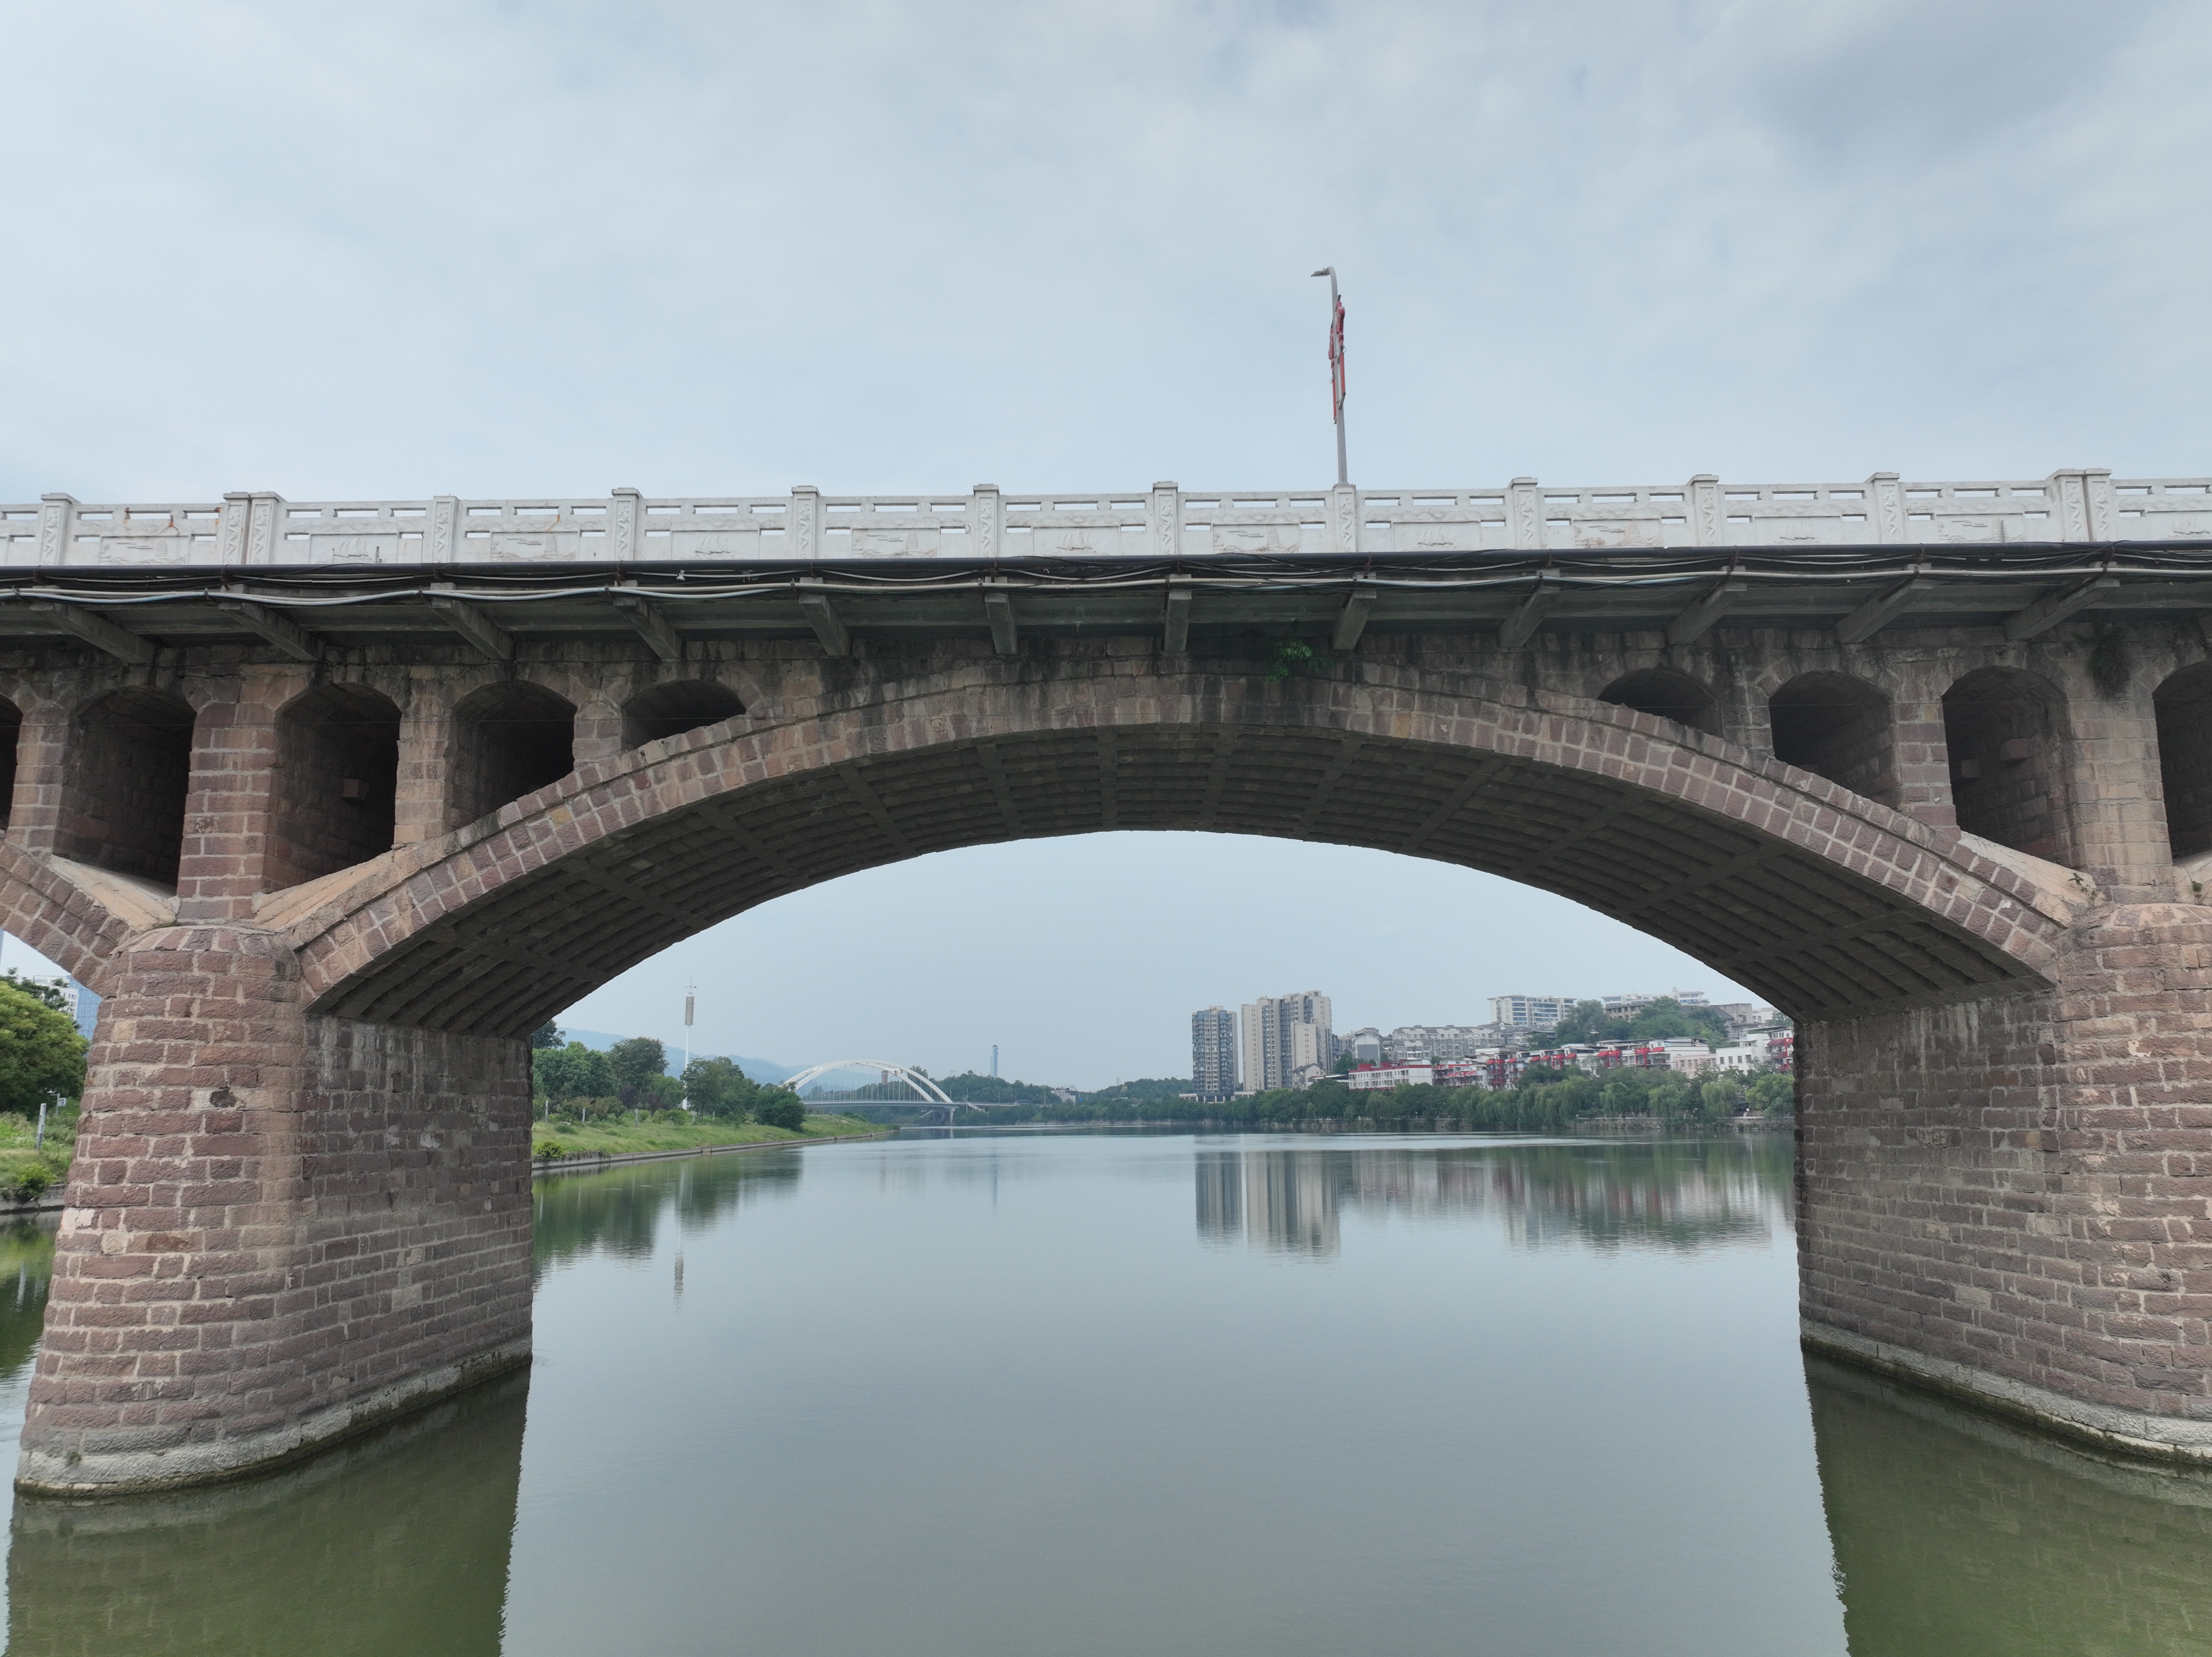
展示拱圈、墩台与水面之间的空间关系,为拱桥构件巡检提供现场参考。
以上图片用于展示部分工程实践及现场环境;单张图片不代表对应项目的完整交付范围,具体项目配置以实际需求与技术方案为准。
结合桥型、构件范围、作业环境和成果要求,为项目配置适合的设备与软件组合。
最后更新