EV-IPS · ENGINEERING VEHICLE INTELLIGENT PROTECTION

工程车智能防护解决方案

面向工程车作业与电客车试验的车载智能防护

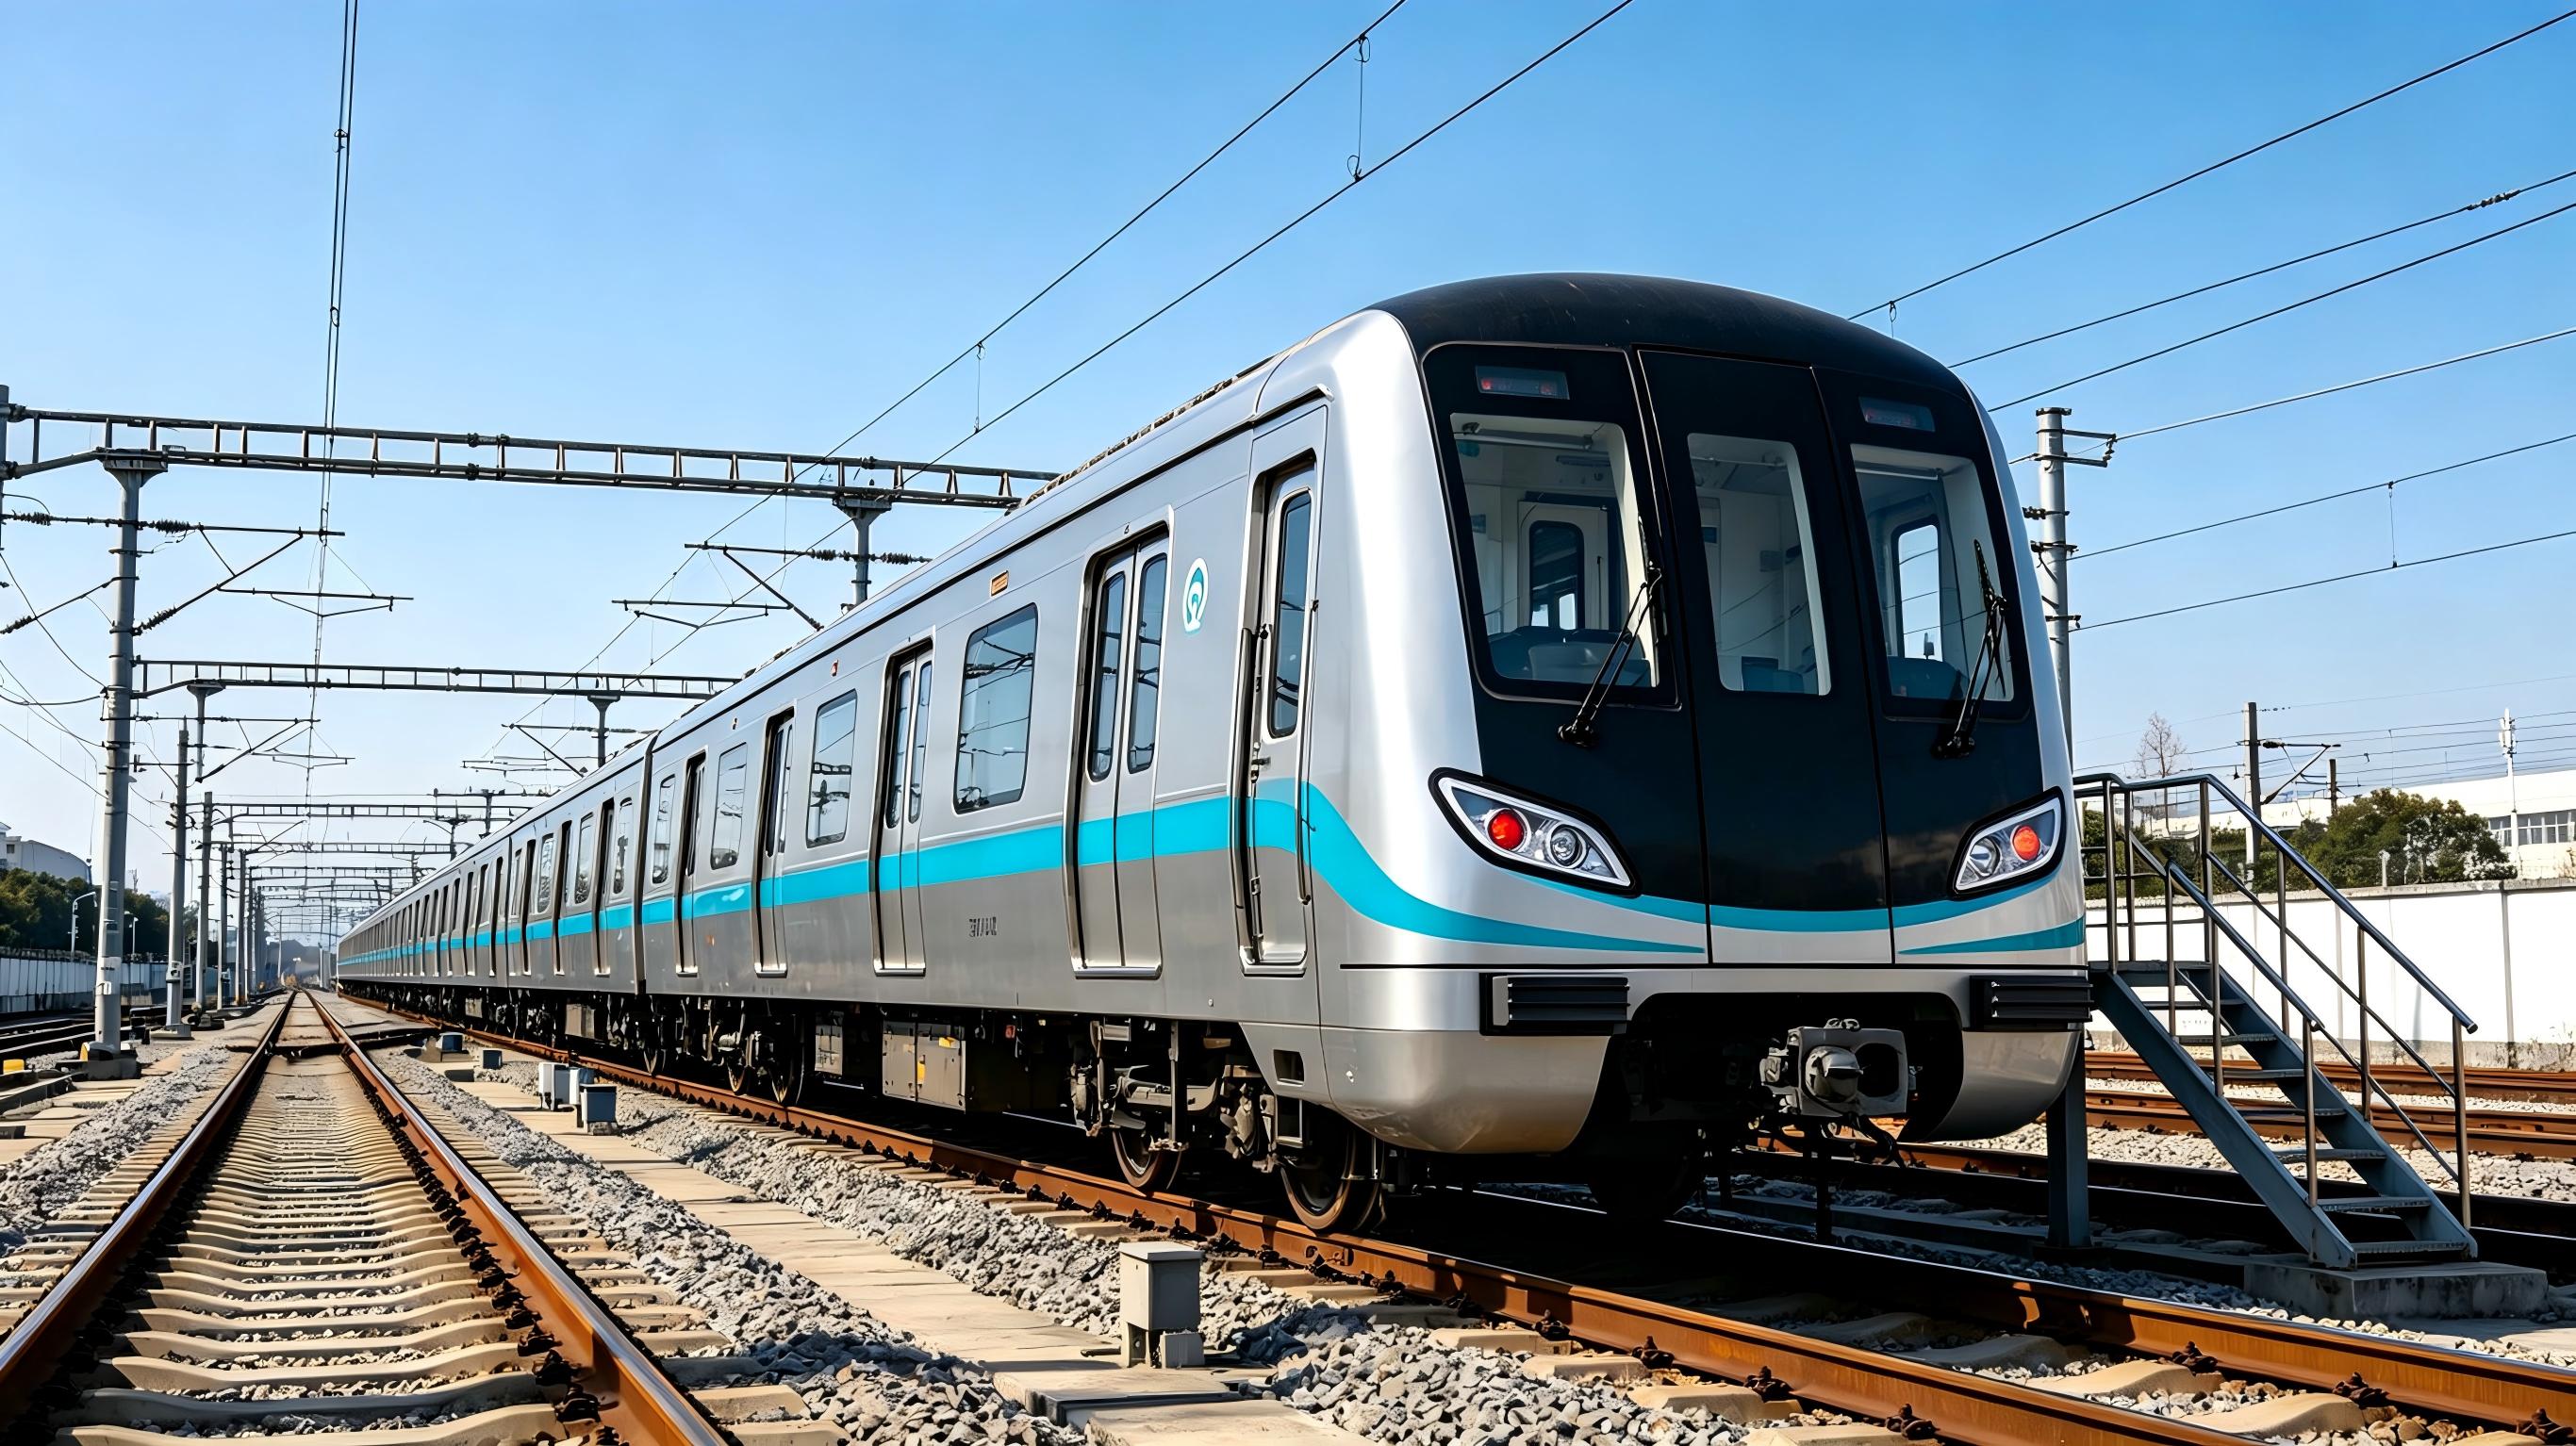
EV-IPS面向工程车行车与作业,以及尚未具备信号系统防护条件的地铁、城轨电客车试验,提供车载感知、风险预警与防护支持。

工程车行车与作业防护电客车交付与调试防护咨询方案专家
PERCEIVELOCATEDECIDEWARNPROTECT
CUSTOMER VALUE

客户价值摘要

把工程车作业与电客车试验中的运行风险转化为清晰提示,支持司机及时判断和处置。

辅助降低作业风险

结合障碍物、信号、限速与作业边界信息,对碰撞、冒进和超速风险提供提示与防护支持。
减轻持续观察负担

集中呈现前方目标与车辆运行状态,帮助司机在工程作业或电客车试验中掌握需要关注的信息。

适配既有车辆与线路

按车型、线路条件和车辆接口配置系统,让防护能力与工程作业或试验流程衔接。

TWO KEY APPLICATIONS

两类安装载体,两大关键应用场景

从日常工程作业到电客车试验运行,按车辆类型、运行阶段与现场防护条件配置EV-IPS。

工程车行车与作业防护
安装于工程车

工程车行车与作业防护

施工、养护及工程作业

面向工程车行车与作业过程,关注前方障碍物、信号、限速及作业边界风险。

了解工程车应用
电客车线路试验应用场景
安装于电客车

电客车交付与调试防护

新车交付 · 线路改造 · 大修后动车调试

在尚未具备信号系统防护条件的试验阶段,为电客车提供独立的车载辅助防护。

了解电客车试验应用
PASSENGER TRAIN TRIALS

不只服务工程车,也为电客车试验运行提供防护支持

新车交付 · 线路改造 · 大修后动车调试

在尚未具备信号系统防护条件的试验阶段,EV-IPS部署于参与试验的电客车,而非工程车,提供独立的车载辅助防护,帮助司机关注前方目标、限速与作业边界。
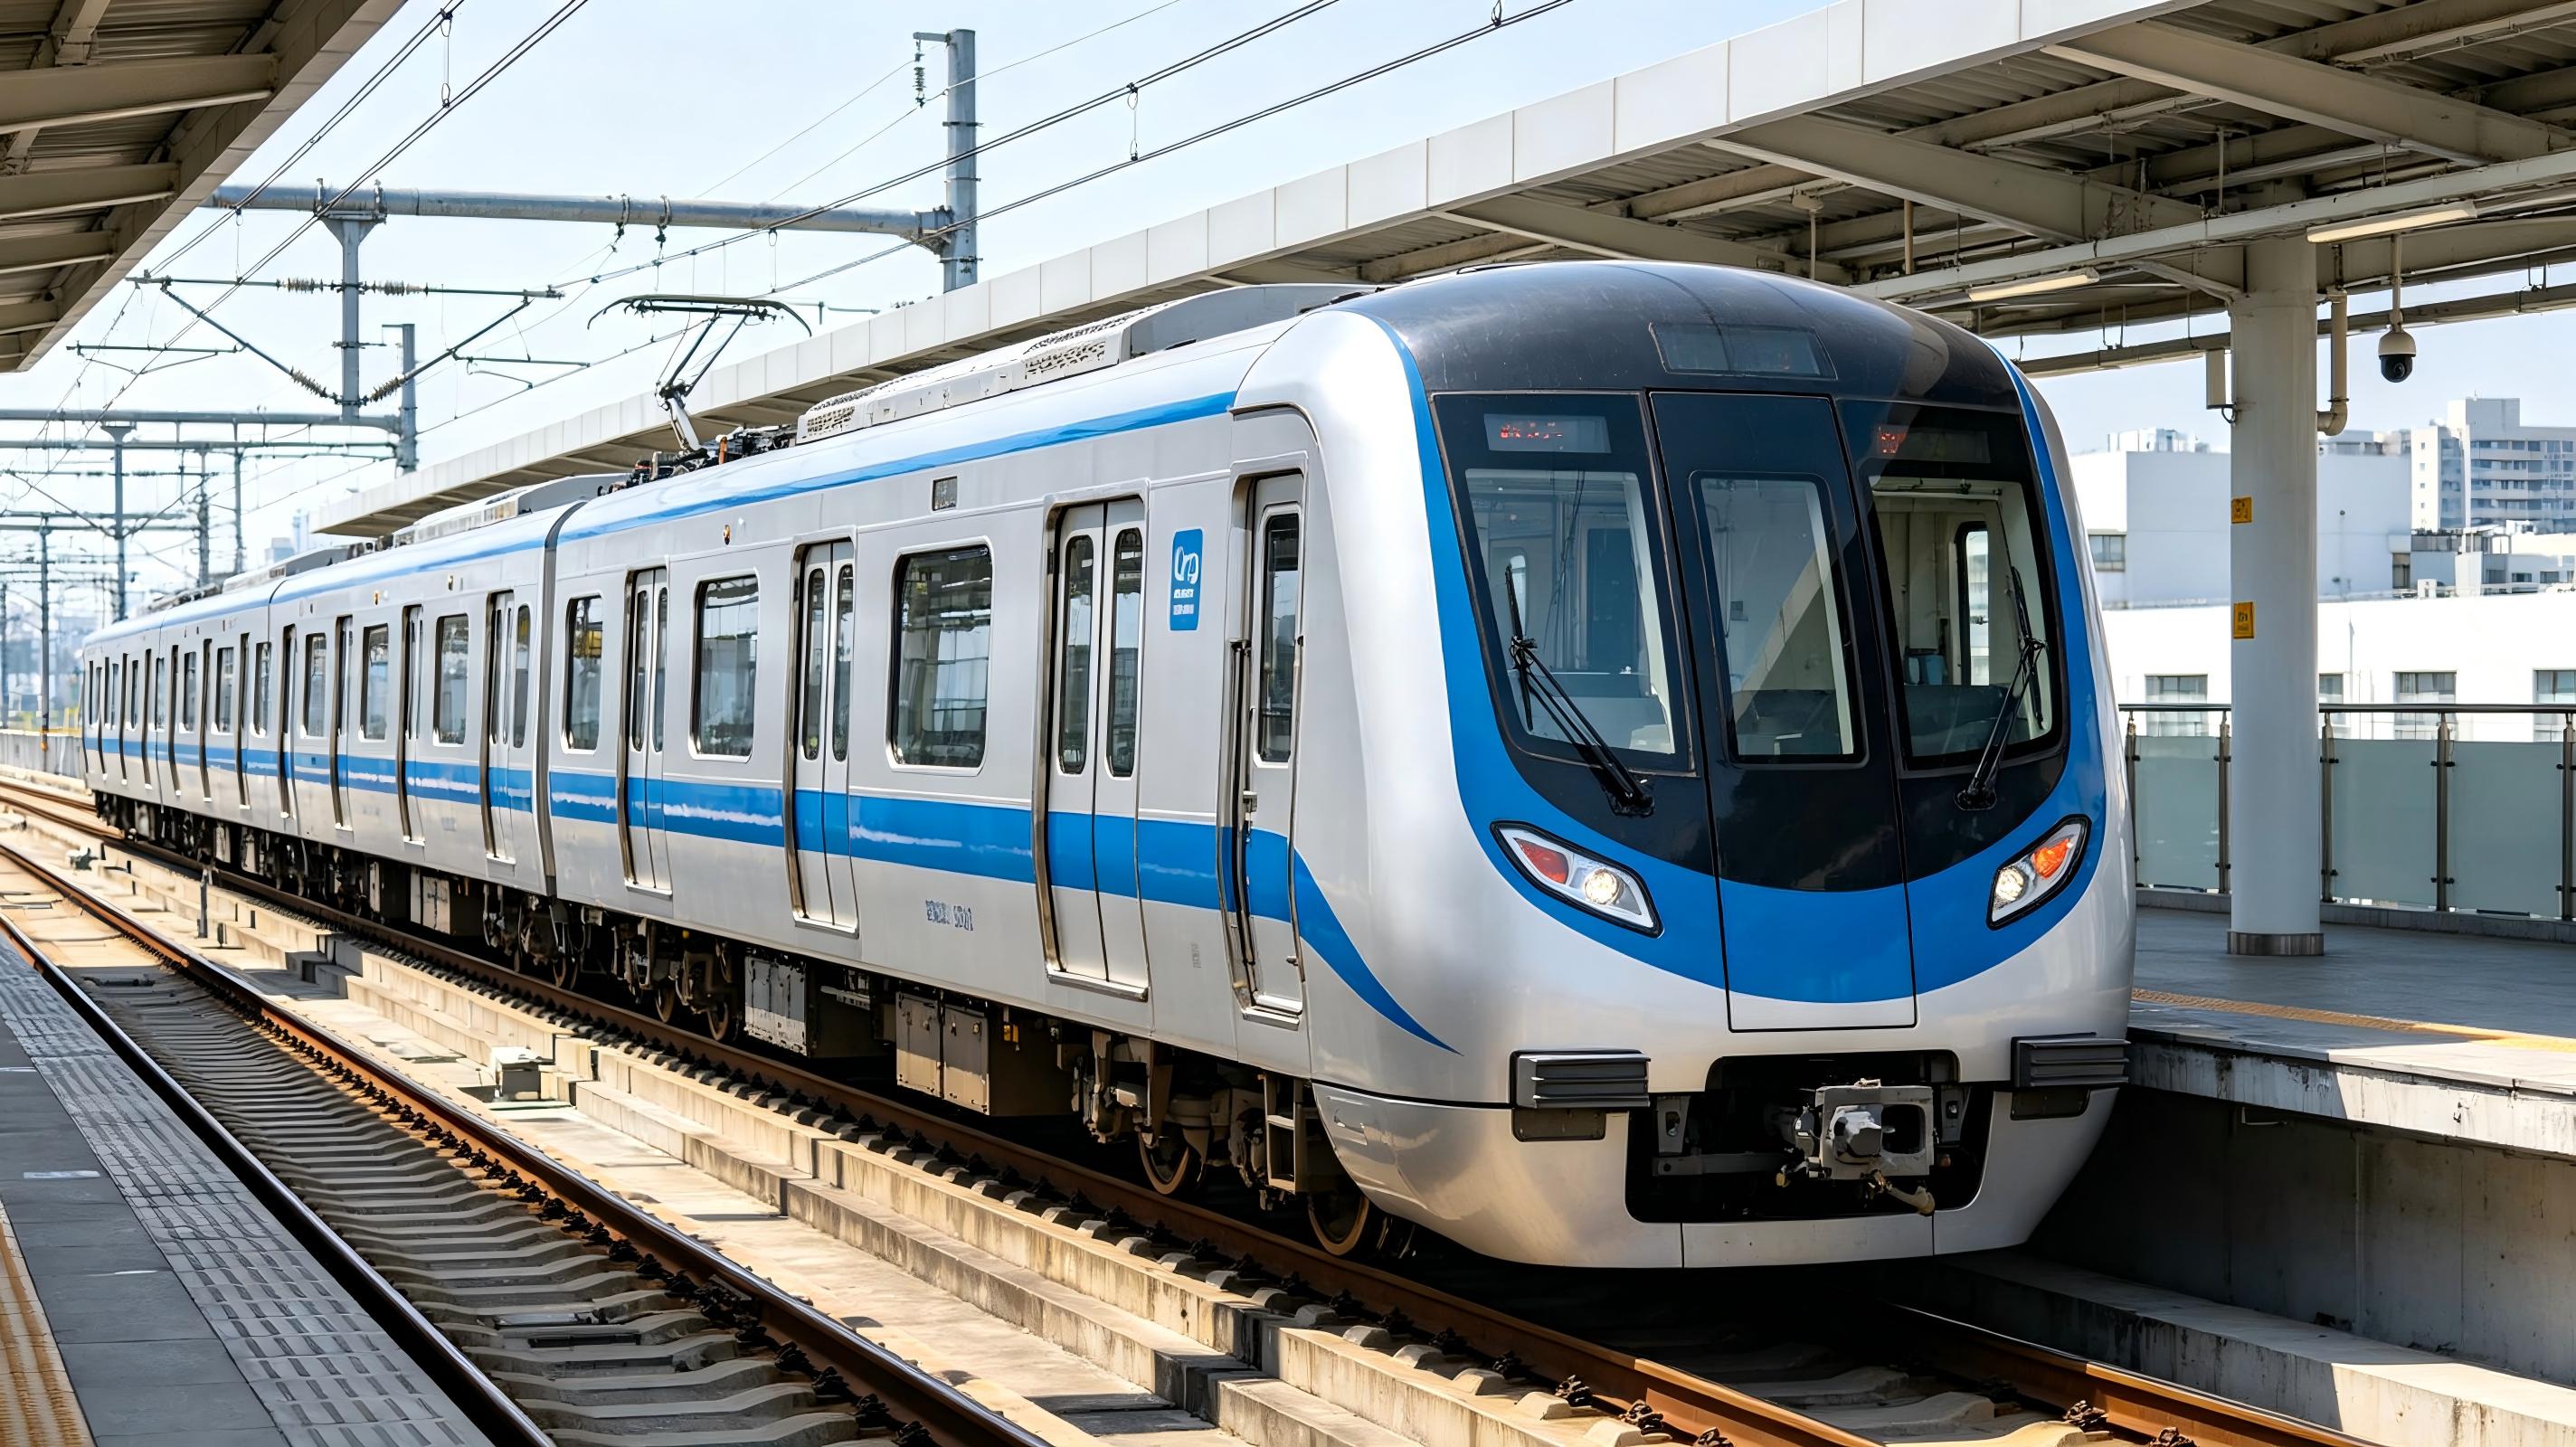
电客车线路试验应用场景
安装于电客车

新车交付试验

面向新车交付阶段的线路试验,在电客车上部署感知设备、控制主机与驾驶室HMI,辅助司机判断信号、障碍物和运行边界。

改造或大修后的动车调试

面向线路改造或大修后的动车调试,结合限速点、作业区间与前方目标信息,辅助识别超速、冒进和碰撞风险。

车端独立部署

无需改动既有信号系统,可在不接入地面信号与进路信息的自主模式下工作;简易电子地图支持跨线运行。

定位与风险防护

适应地下、库内与露天线路环境,结合车辆定位,对冒进信号、冒进作业区间、超速及线路障碍物风险提供防护支持。

面向司机的运行建议

提供建议速度曲线、制动级位建议,以及前方站台、站间距和预计到站信息,辅助司机掌握试验运行状态。

辅助防护不替代试验组织、司机瞭望和既有安全规程;车辆接口、控制策略及适用范围需结合项目验证确定。

WHY EV-IPS

把司机瞭望,升级为持续在线的智能防护

地铁工程车承担调车、施工、养护与救援等任务,常与其他维护作业并行。EV-IPS不只发现目标,还把实时感知结果与车辆位置、速度、线路限速和作业任务结合,为司机提供可理解、可响应的安全提示。

整套交付EV-IPS 车载控制主机 + 头尾感知模组 + HMI终端 + 定位测速单元 + RFID及车辆接口;地面通信与ATS / CI接入设备按项目条件选配
THREE KEY CHARACTERISTICS

三项特点,适应车辆多线路、多环境运行

围绕跨线路作业、独立车载防护与复杂环境定位,EV-IPS以可配置的工程方式适配不同线路条件和作业模式。
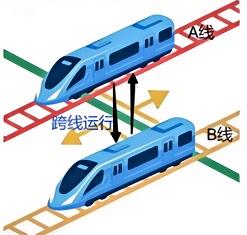
跨线运行
01 · CROSS-LINE OPERATION

跨线运行

通过便捷制作的简化电子地图支持跨线路运行,使车辆较快具备安全防护能力,兼顾灵活作业与功能部署效率。
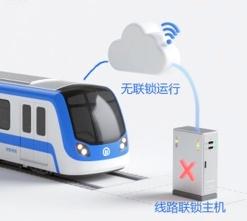
自主运行
02 · AUTONOMOUS OPERATION

自主运行

支持在不接入地面进路信息的模式下工作,自主识别前方信号机并联动行车防护;出现异常状态时,支持司机操作和介入。
多模定位
03 · MULTIMODAL POSITIONING

多模定位

融合RTK、轨旁信号机、轨面信标和司机强制校准等定位方式,适应地面、高架、地下、车辆段和车库等环境,支持定位初始化、运行中定位保持与定位异常预警。

FIELD RISKS

四类高频风险,需要一条闭环防护链

01

前方障碍物

施工人员、车辆、车挡、接地杆、线缆及工具等目标可能侵入车辆运行限界。

02

禁止信号冒进

工程车跨线作业、瞭望受限或未接入地面联锁信息时,司机识别和判断压力更大。

03

作业边界冒进

正线封锁作业需要明确边界,避免车辆超出规定区间影响其他作业。

04

超速与制动风险

线路限速、临时限速、作业模式和前方目标共同影响安全运行速度。

TWO OVERRUNS · ONE OVERSPEED · ONE PROTECTION

“两冒一超一防”构成核心能力

从发现风险到形成安全速度曲线,再到司机预警和车辆防护,四项能力共享同一套感知、定位和计算基础。

01

障碍物检测防护

识别前方轨道走向并建立三维运行限界,融合视觉与点云判断影响行车安全的侵限目标。

02

红灯 / 蓝灯冒进防护

结合电子地图、车辆位置与信号机视觉识别,针对正线红灯和场段蓝灯形成提示、防护终点与速度曲线。

03

作业区域防护

司机可在HMI端设置作业区间边界,系统据此生成防护范围并在车辆接近边界时提示和干预。

04

超速分级防护

综合线路限速、临时限速、作业限速、信号状态与障碍物距离,形成预警、常用制动和紧急制动策略。

SYSTEM ARCHITECTURE

五个车载层级协同,地面与轨旁按需接入

系统可根据项目条件采用纯车载主动感知方案,也可接入地面联锁、无线通信、RTK或轨旁信标,增强进路与定位信息。

SENSING

头尾感知单元

工业相机与激光雷达采集运行前方图像、点云和轨道环境信息。

POSITION

定位与测速

融合速度传感器、惯性信息、RFID与电子地图,持续更新车辆位置和速度。

COMPUTE

车载控制主机

完成多源数据处理、目标识别、风险判断、防护曲线计算和事件记录。

INTERACT

HMI人机交互

集中展示速度、限速、信号机、障碍物、进路与系统状态,并提供语音提示和任务配置。

PROTECT

车辆防护接口

根据项目接口条件输出告警,并与车辆常用制动、紧急制动或牵引封锁联动。

SYSTEM COMPOSITION

输入、计算、交互与车辆防护构成车载闭环

系统根据激活驾驶端选择对应的头尾感知单元,并融合定位、测速、电子地图与车辆状态完成风险计算。

INPUT / 输入
头尾检测传感器

障碍物、信号机与环境特征感知

RTK与环境特征定位

露天定位与地下环境融合定位

4×速度传感器

车辆速度与运行方向测算

车辆状态与电子地图

激活驾驶端、司控器状态与线路信息

EV-IPS车载控制主机

多源数据融合 · 车辆定位 · 目标识别
安全速度曲线 · 风险判断 · 事件记录

OUTPUT / 输出
头尾HMI终端

画面与语音预警、任务配置

车辆制动与控制接口

按项目条件联动车辆防护

TCMS接口

按需同步系统状态与必要信息

典型系统组成示意。设备数量、接口范围、安装位置和联动策略依据车型、线路条件及项目安全边界确定。
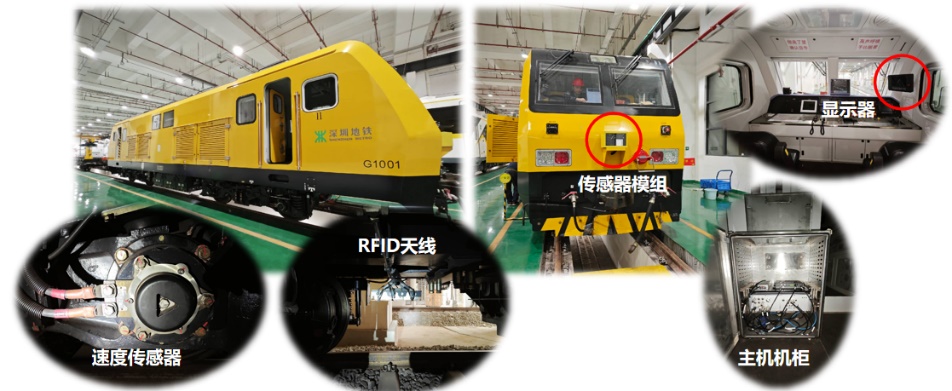
工程车EV-IPS感知模块、速度传感器、RFID天线、主机机柜和显示终端安装示意
典型车载部署示意。具体设备数量、安装位置及地面系统配置依据车型和线路条件确定。
DUAL OPERATING MODES

同一套车载基础,适配两种系统模式

根据线路既有系统、车辆作业方式和改造边界,选择车路协同或机车自主感知方案。

MODE 01

车路协同模式

接入地面联锁与进路信息,通过车地通信把信号状态、进路和车辆运行信息送入防护决策。

  • 支持牵引与推送作业
  • 红灯 / 蓝灯冒进防护
  • 作业区间与超速防护
  • 障碍物检测防护
MODE 02

机车自主感知模式

不依赖地面联锁接口,依靠车载感知、电子地图和定位测速设备形成独立防护能力。

  • 适配既有工程车改造
  • 牵引作业信号防护
  • 作业区间与超速防护
  • 全程主动障碍物检测
MULTI-SENSOR PERCEPTION

在三维运行限界内,判断真正影响行车的目标

系统识别前方轨道走向,并将视觉目标与激光雷达点云映射到车辆运行限界中。只有与当前进路和安全边界相关的目标,才进入后续距离计算、速度曲线和防护判断。
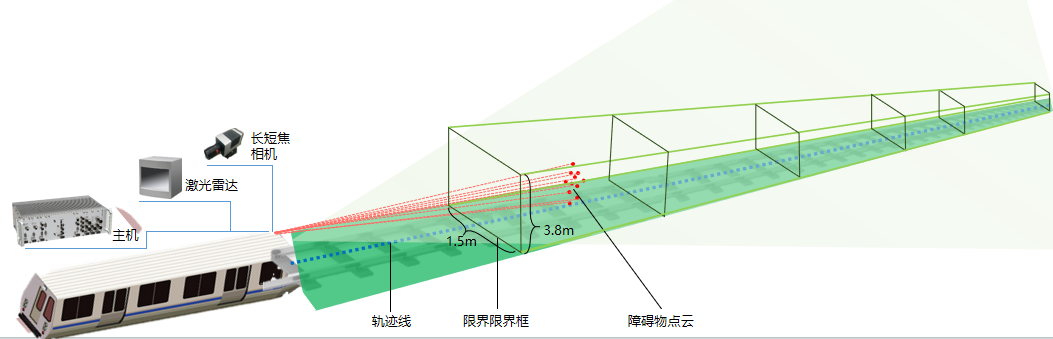
  • 识别列车、行人、车挡、接地杆、线缆和小型障碍物
  • 覆盖限界底部、侧面与顶部侵入
  • 适配隧道、地面、高架、弯道、坡道与夜间等环境
视觉与激光雷达融合构建三维车辆运行限界示意
视觉与点云融合的三维限界判断示意
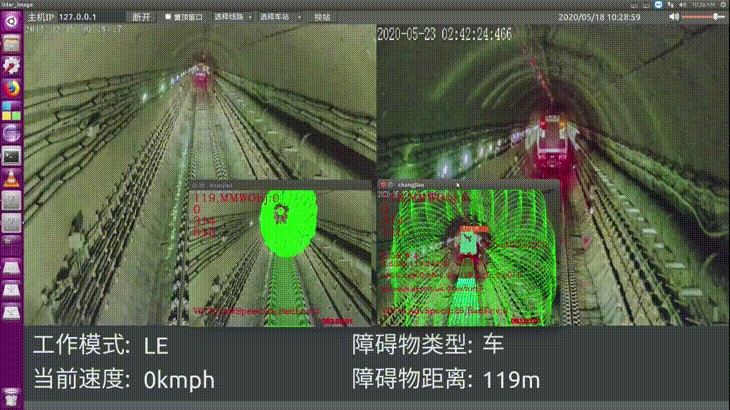
EV-IPS在隧道中检测前方列车
前方车辆识别视觉与点云同步确认目标及距离
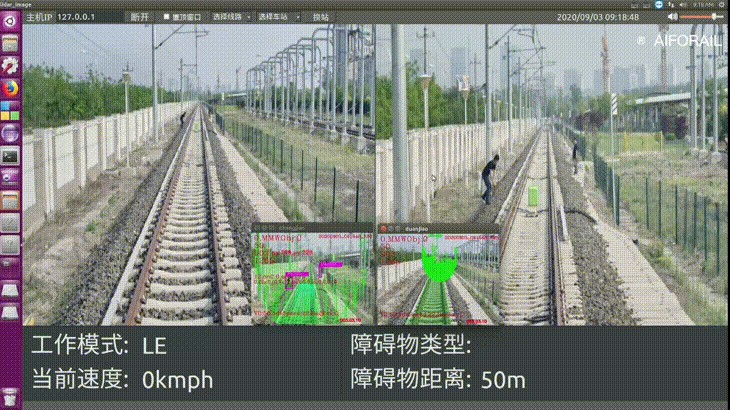
EV-IPS在地面线路检测行人
行人侵限识别结合轨道走向判断目标是否影响运行
PROTECTION LOOP

从发现目标到施加防护,连续完成四步判断

01

感知运行环境

头尾传感器实时采集视觉和激光雷达数据,识别轨道、信号机与前方目标。

02

融合位置与任务

将车辆速度、位置、电子地图、作业进路及边界配置统一到当前运行场景。

03

计算安全速度曲线

结合目标距离、线路限制和车辆制动参数动态生成提示、控制与防护曲线。

04

预警并实施防护

HMI输出视觉和语音提示;达到项目设定条件时,经车辆接口执行相应防护。

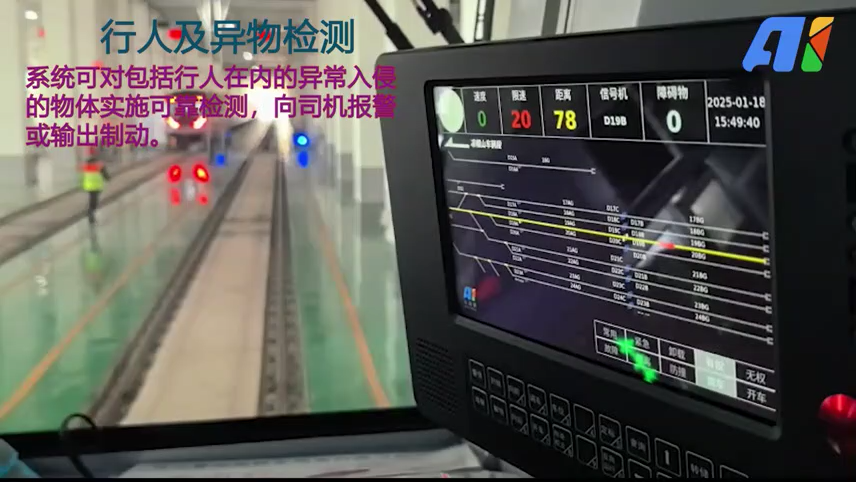
工程车驾驶室内EV-IPS HMI显示运行进路和防护信息
DRIVER INTERFACE

让司机看见当前风险,也看见系统为何预警

HMI集中呈现车辆速度、当前限速、目标距离、信号状态、障碍物数量、运行进路及速度曲线,并通过语音和画面提示辅助司机判断。

任务配置
运行进路、作业区域、临时限速
实时状态
速度、位置、信号机、障碍物与系统健康
防护提示
视觉告警、语音提示及制动状态反馈
REFERENCE PERFORMANCE

典型检测能力

≥300m

列车目标检测

平直股道条件

≥120m

行人目标检测

400×1500mm,平直股道条件

≥150m

信号机识别

红灯、黄灯、绿灯、蓝灯、白灯

不低于1m

露天段定位精度

采用RTK等定位信息

不低于10m

地下段定位精度

融合环境特征等定位信息

<1km/h

测速误差

资料所示系统指标

检测与定位能力受目标尺寸、线路曲率、天气、光照、点位条件、安装位置和车辆速度等因素影响;最终指标以具体项目技术协议、现场测试条件和验收口径为准。

ONBOARD EQUIPMENT

面向车载环境设计的三类核心设备

以下为资料所示典型配置,接口、供电和安装结构需根据车型进行适配。

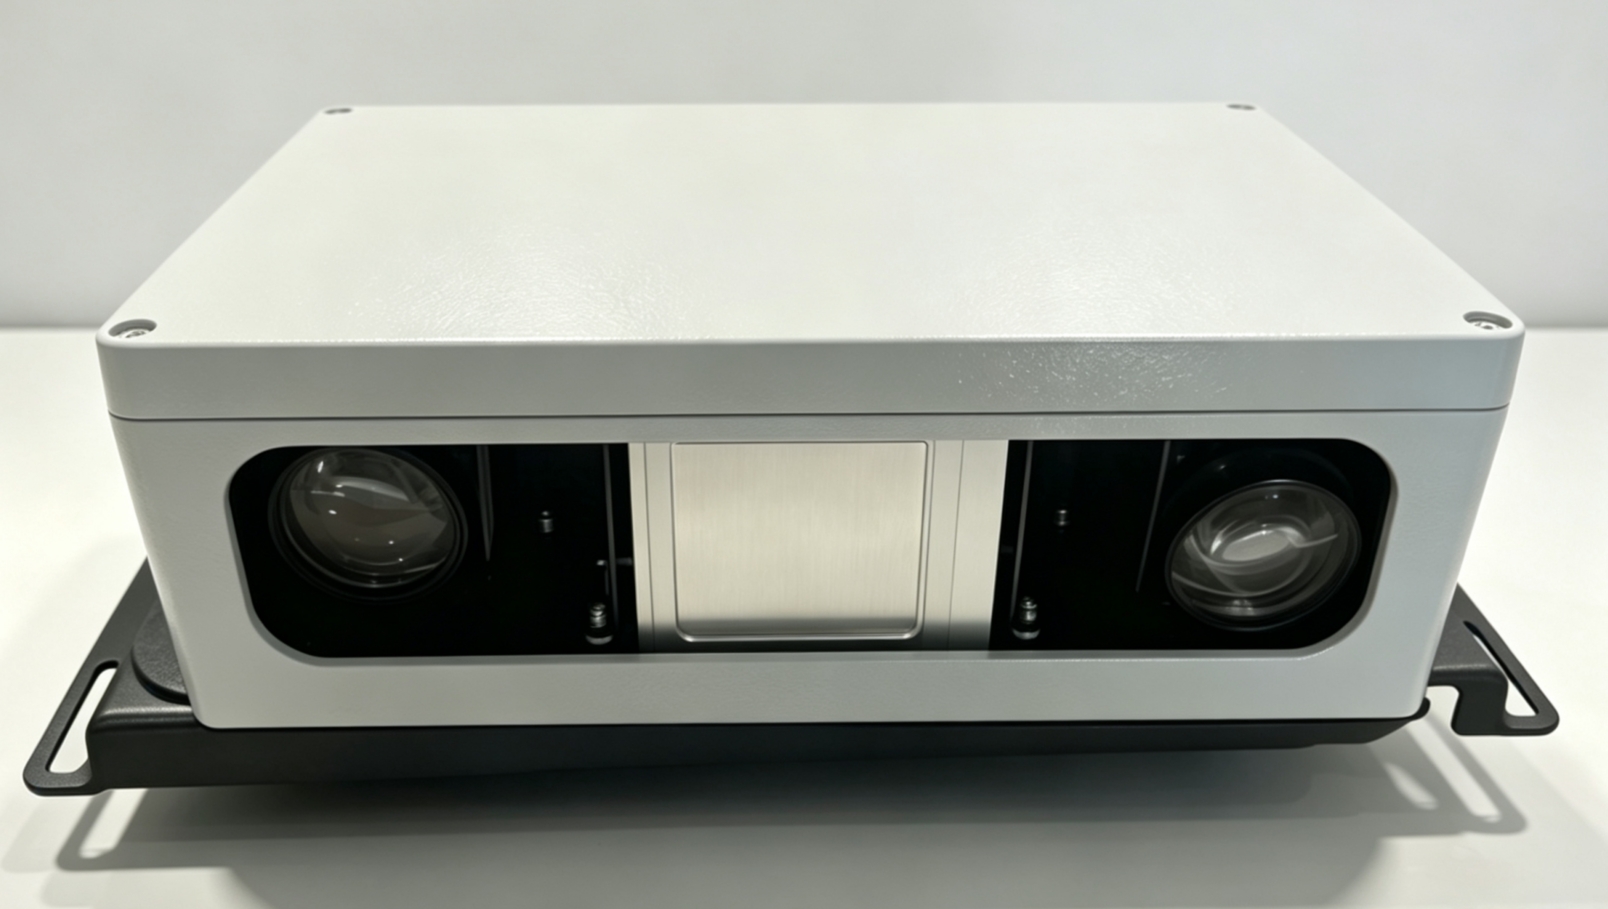
车载感知单元
EV-IPS SENSOR

车载感知单元

配置一路激光雷达与两路相机,为车辆智能防护提供前端感知数据。

  • 视觉 + 激光雷达融合
  • IP66 防护等级
  • -25℃~+55℃工作温度
查看产品详情 ↗
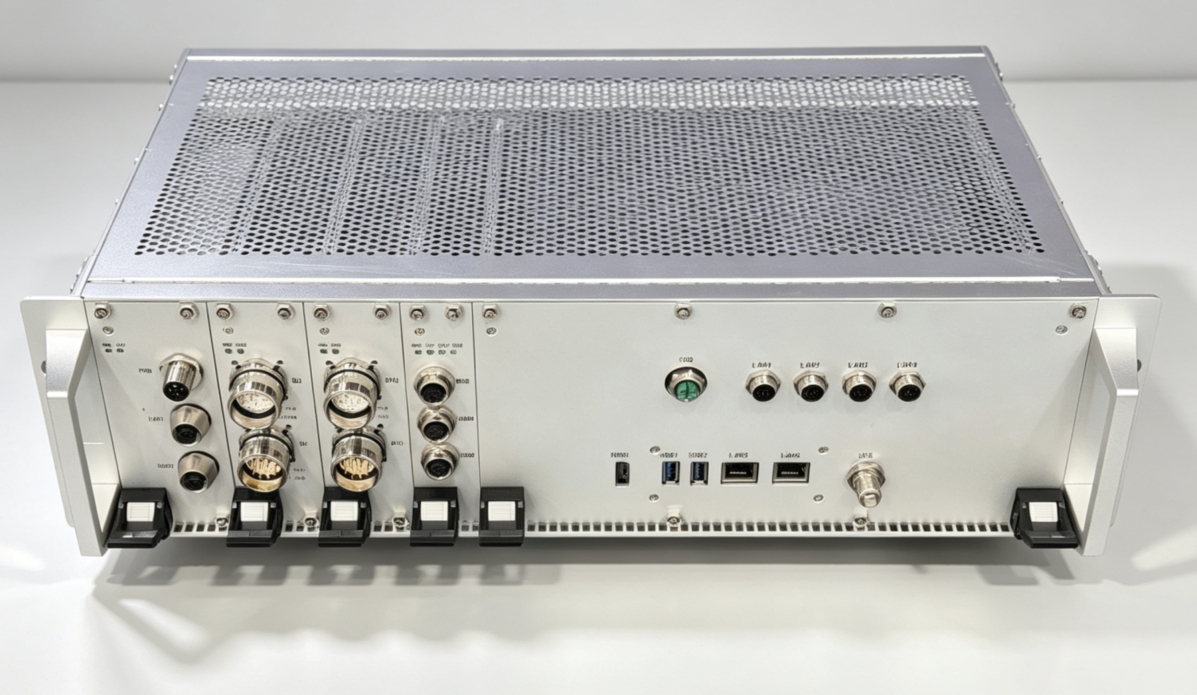
车载控制主机
EV-IPS COMPUTER

车载控制主机

面向多源感知接入、智能识别与防护决策的车载处理平台。

  • 多源感知接入
  • 车辆信号协同
  • -25℃~+70℃工作温度
查看产品详情 ↗
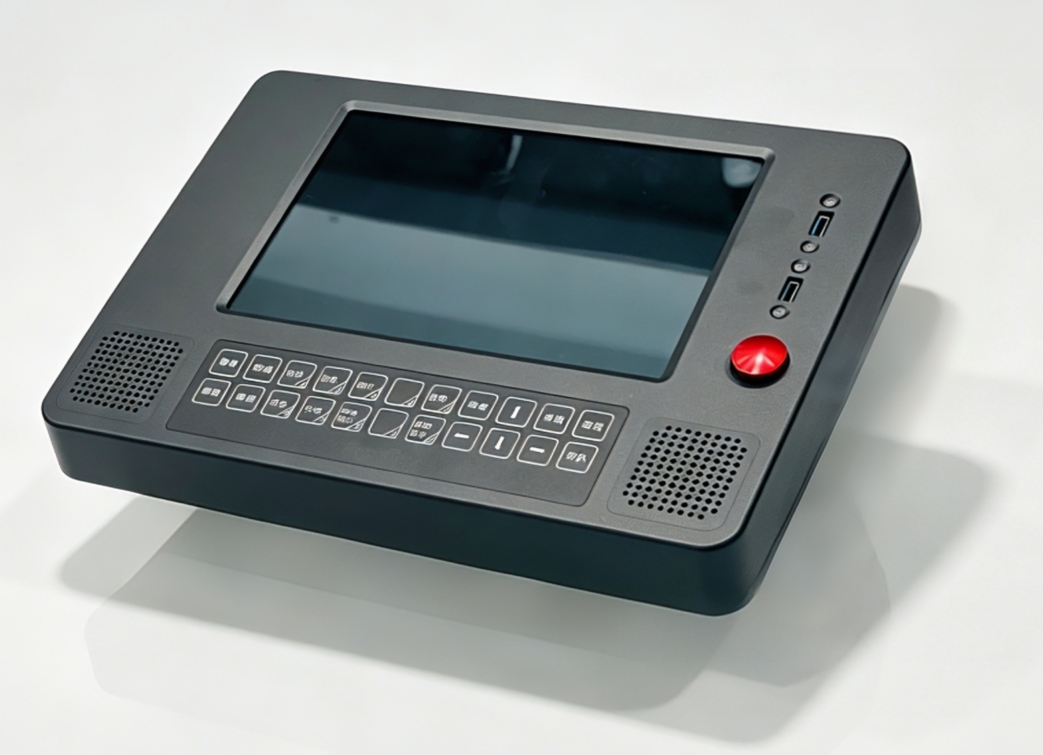
车载HMI终端
IPS-HMI

车载HMI终端

为司机提供运行状态、防护曲线、语音告警和任务配置的一体化交互终端。

  • 10.1英寸触摸屏
  • 1280×800分辨率
  • 矩阵按键 + 双扬声器
查看产品详情 ↗
ENGINEERING PRACTICE

从城市轨道交通到工矿专用线

最新案例增加佛山地铁2号线线路试验;通过不同车型、线路制式和作业环境的现场实践,持续验证设备安装适配、感知能力与作业流程。
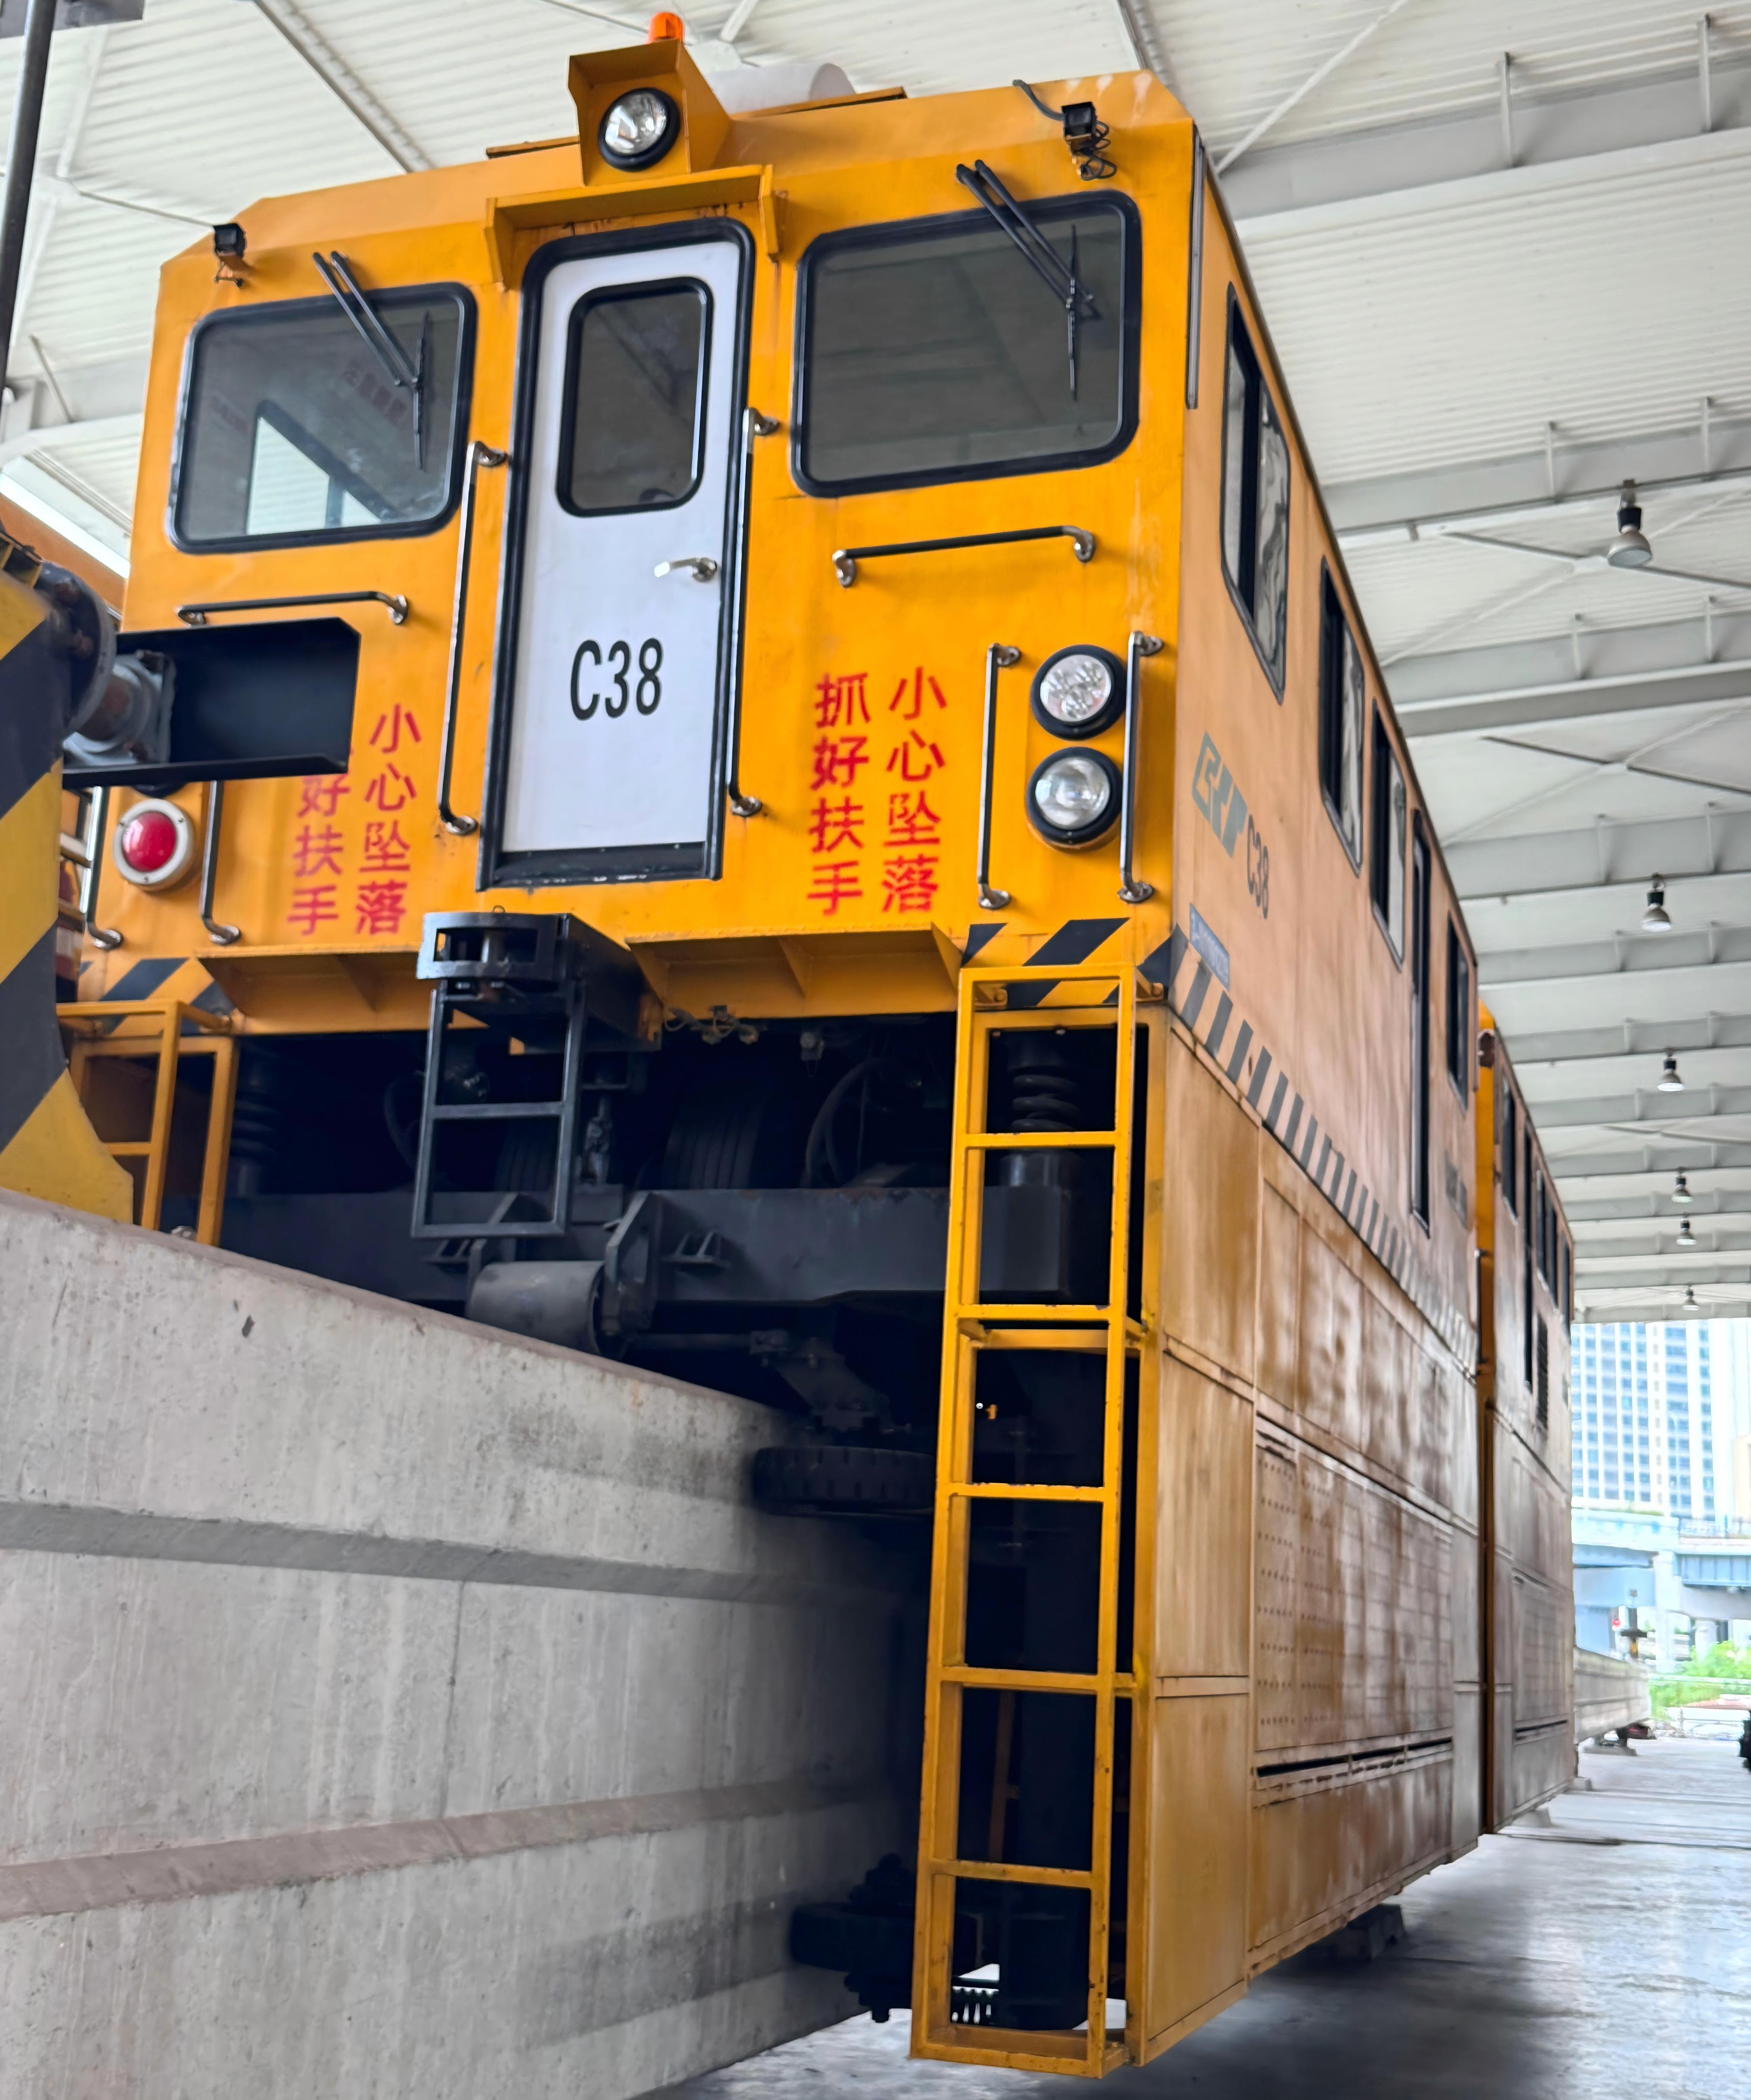
重庆新能源跨座式单轨工程车及前端感知设备
城市轨道交通 · 跨座式单轨

重庆新能源跨座式单轨工程车

面向新能源跨座式单轨工程车的行车与作业场景,提供车载感知与智能防护支持。

佛山地铁2号线工程车
城市轨道交通 · 线路试验

佛山地铁2号线

开展全线高精度地图定位、超速防护,以及小障碍物、行人、车挡、接地杆、列车和信号灯等项目测试。
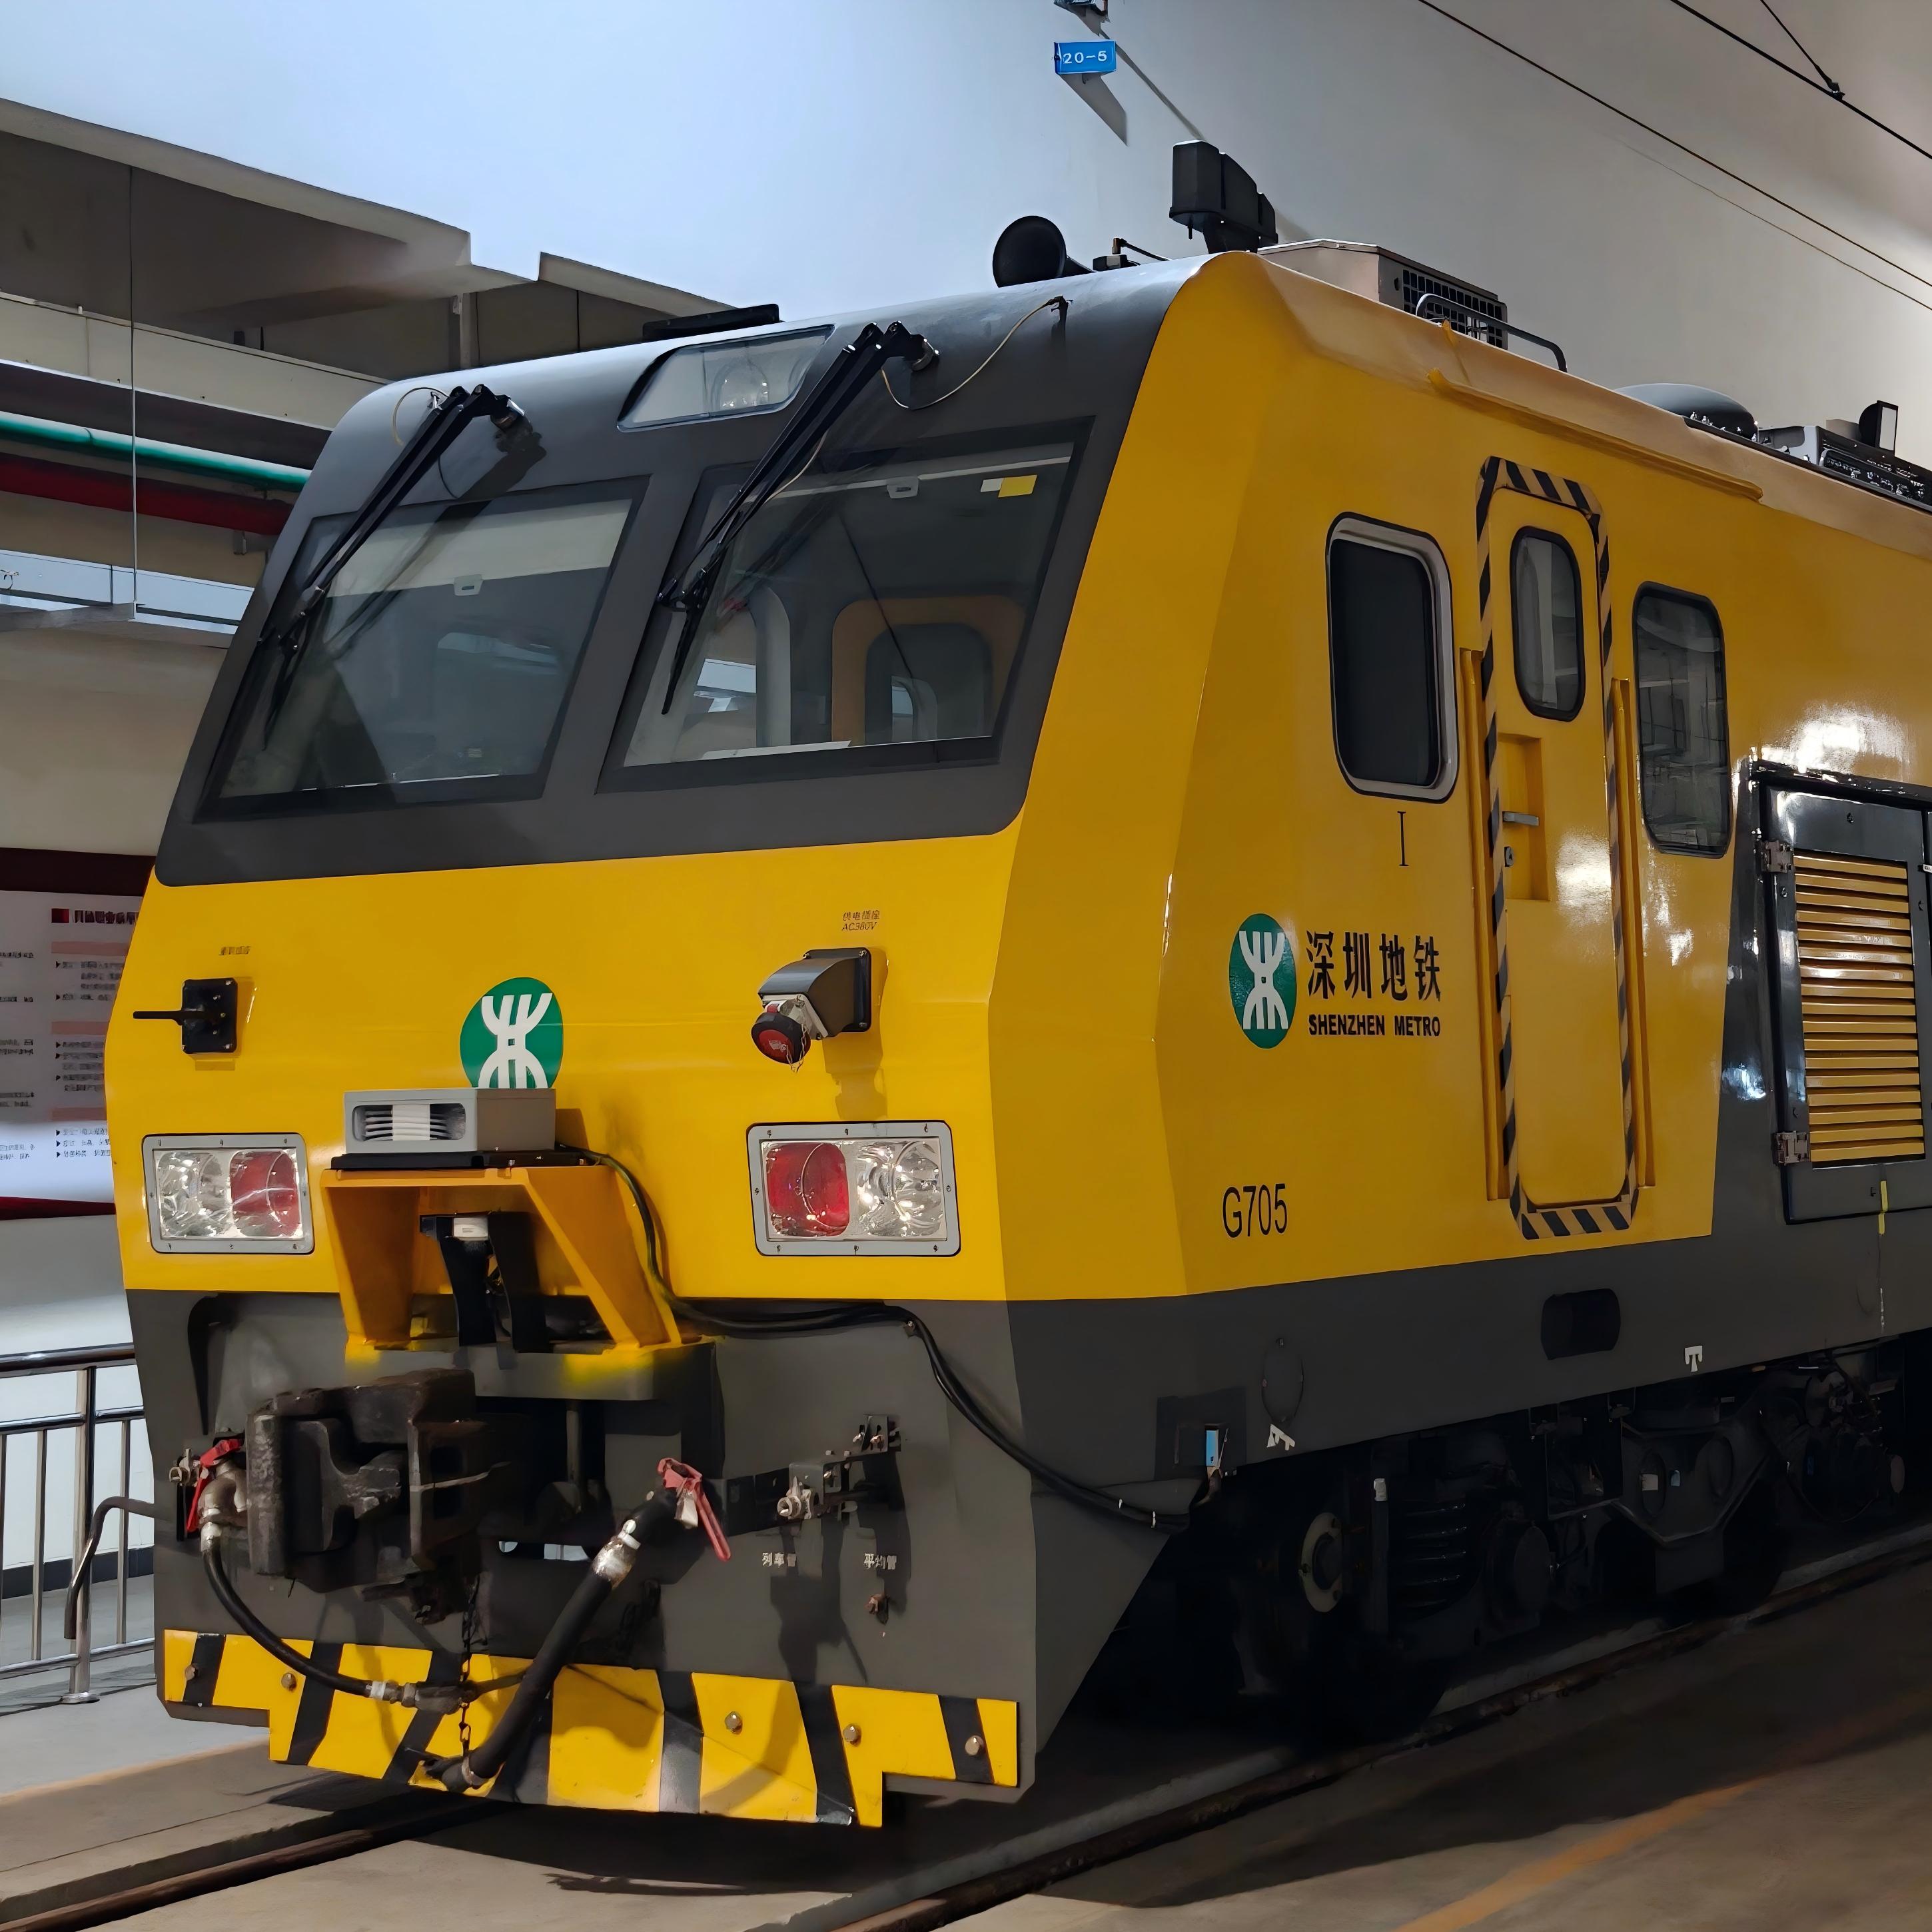
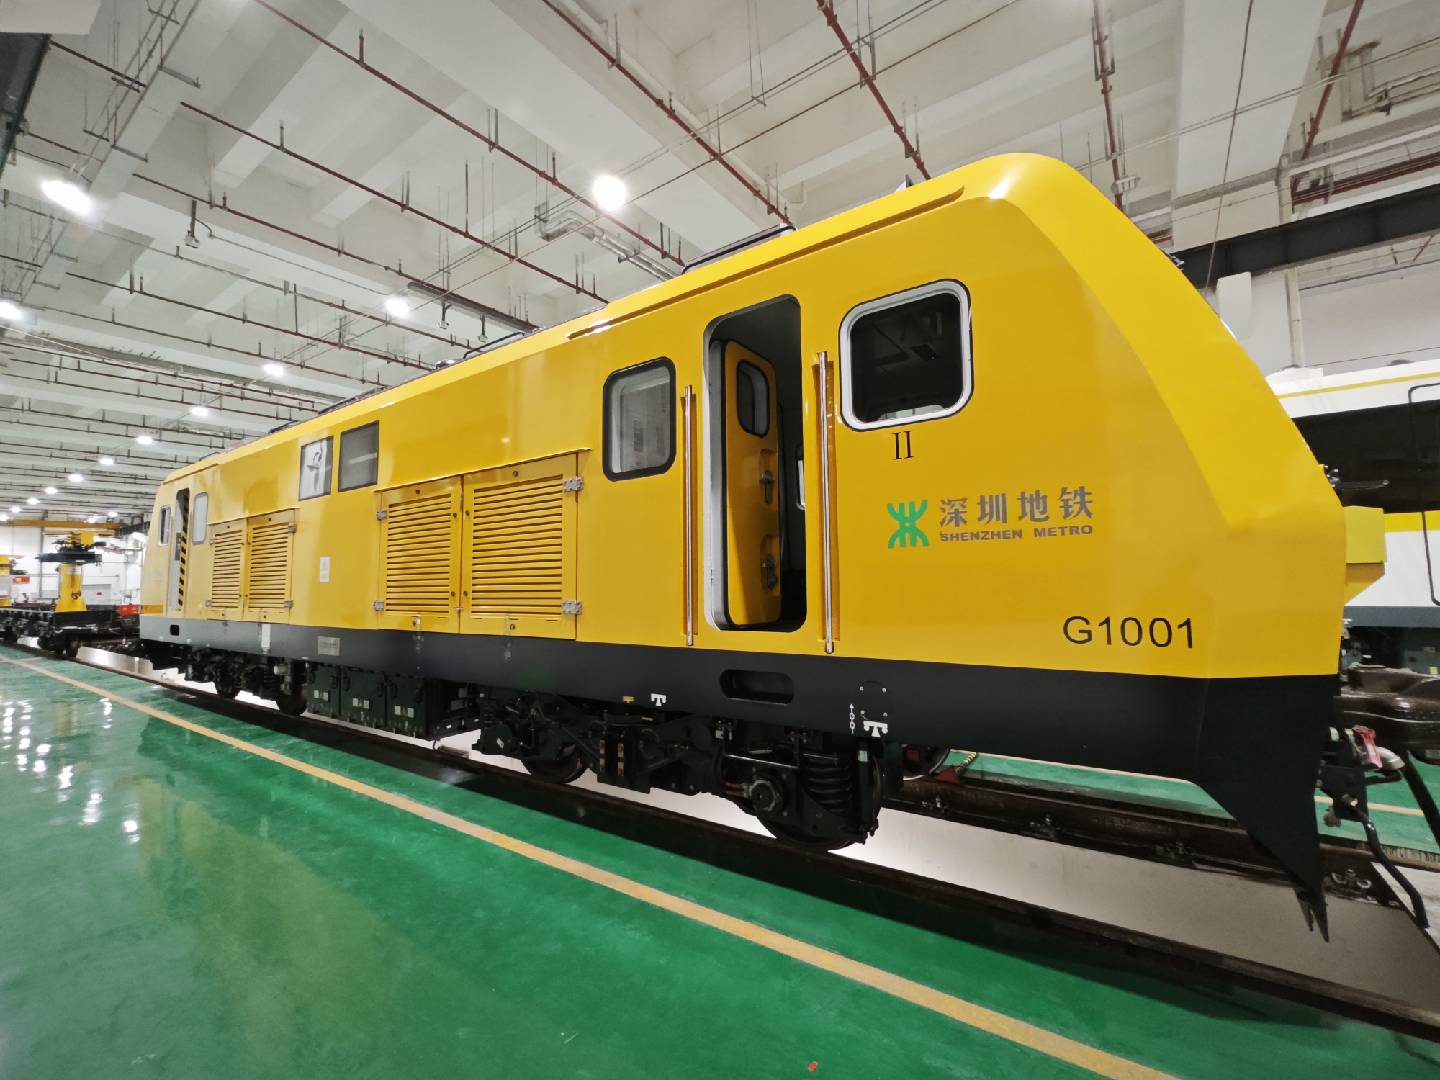
深圳地铁7号线 / 10号线工程车
城市轨道交通

深圳地铁7号线 / 10号线

面向正线与场段工程车作业,开展智能安全防护系统的线路测试与工程验证。

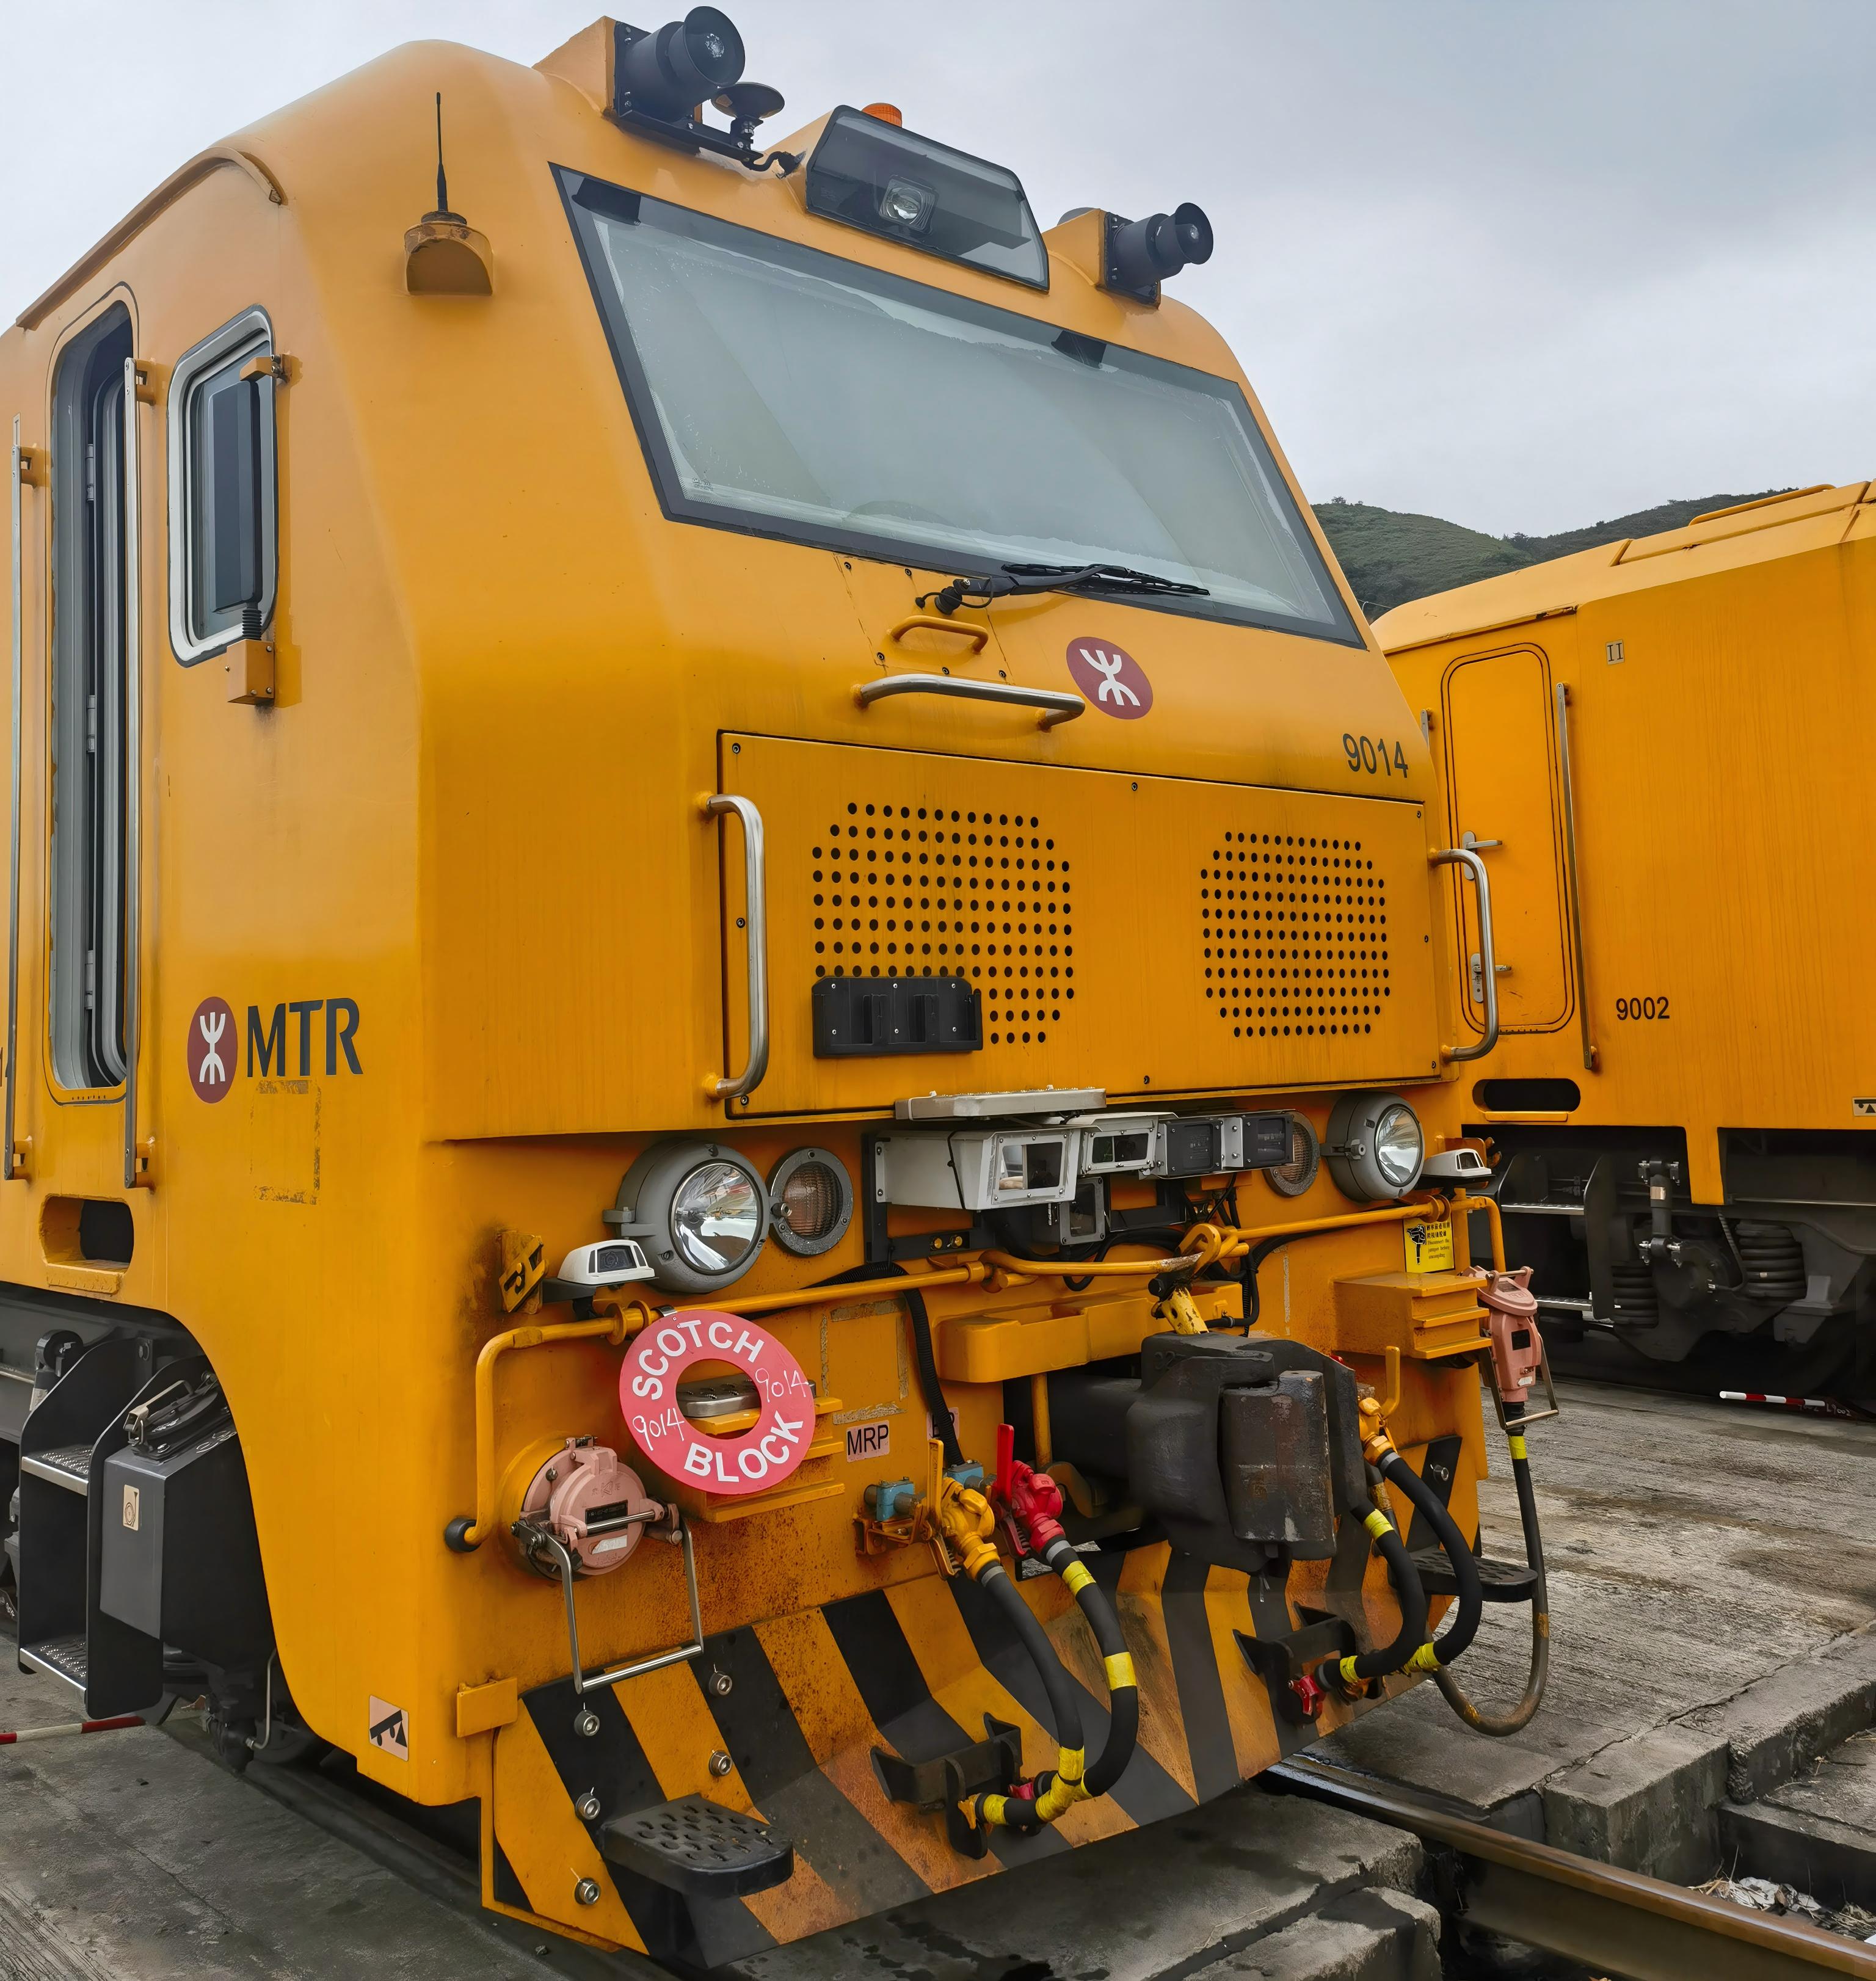
港铁工程车夜间作业现场
城市轨道交通 · 夜间作业

港铁工程车

面向进入作业区域后的人工驾驶场景,识别前方列车、行人、接地杆及作业边界红闪灯,为工程车作业提供主动感知辅助。
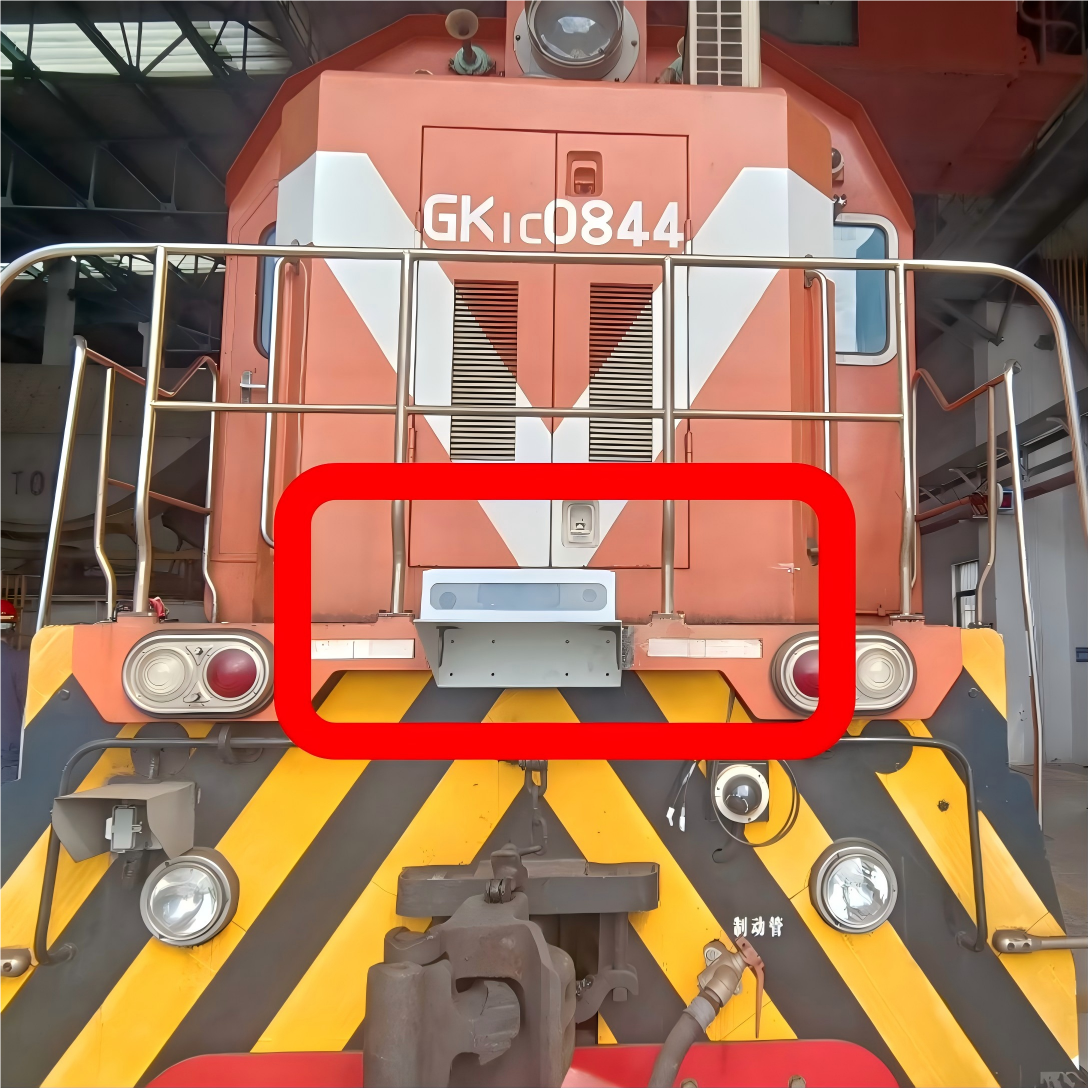
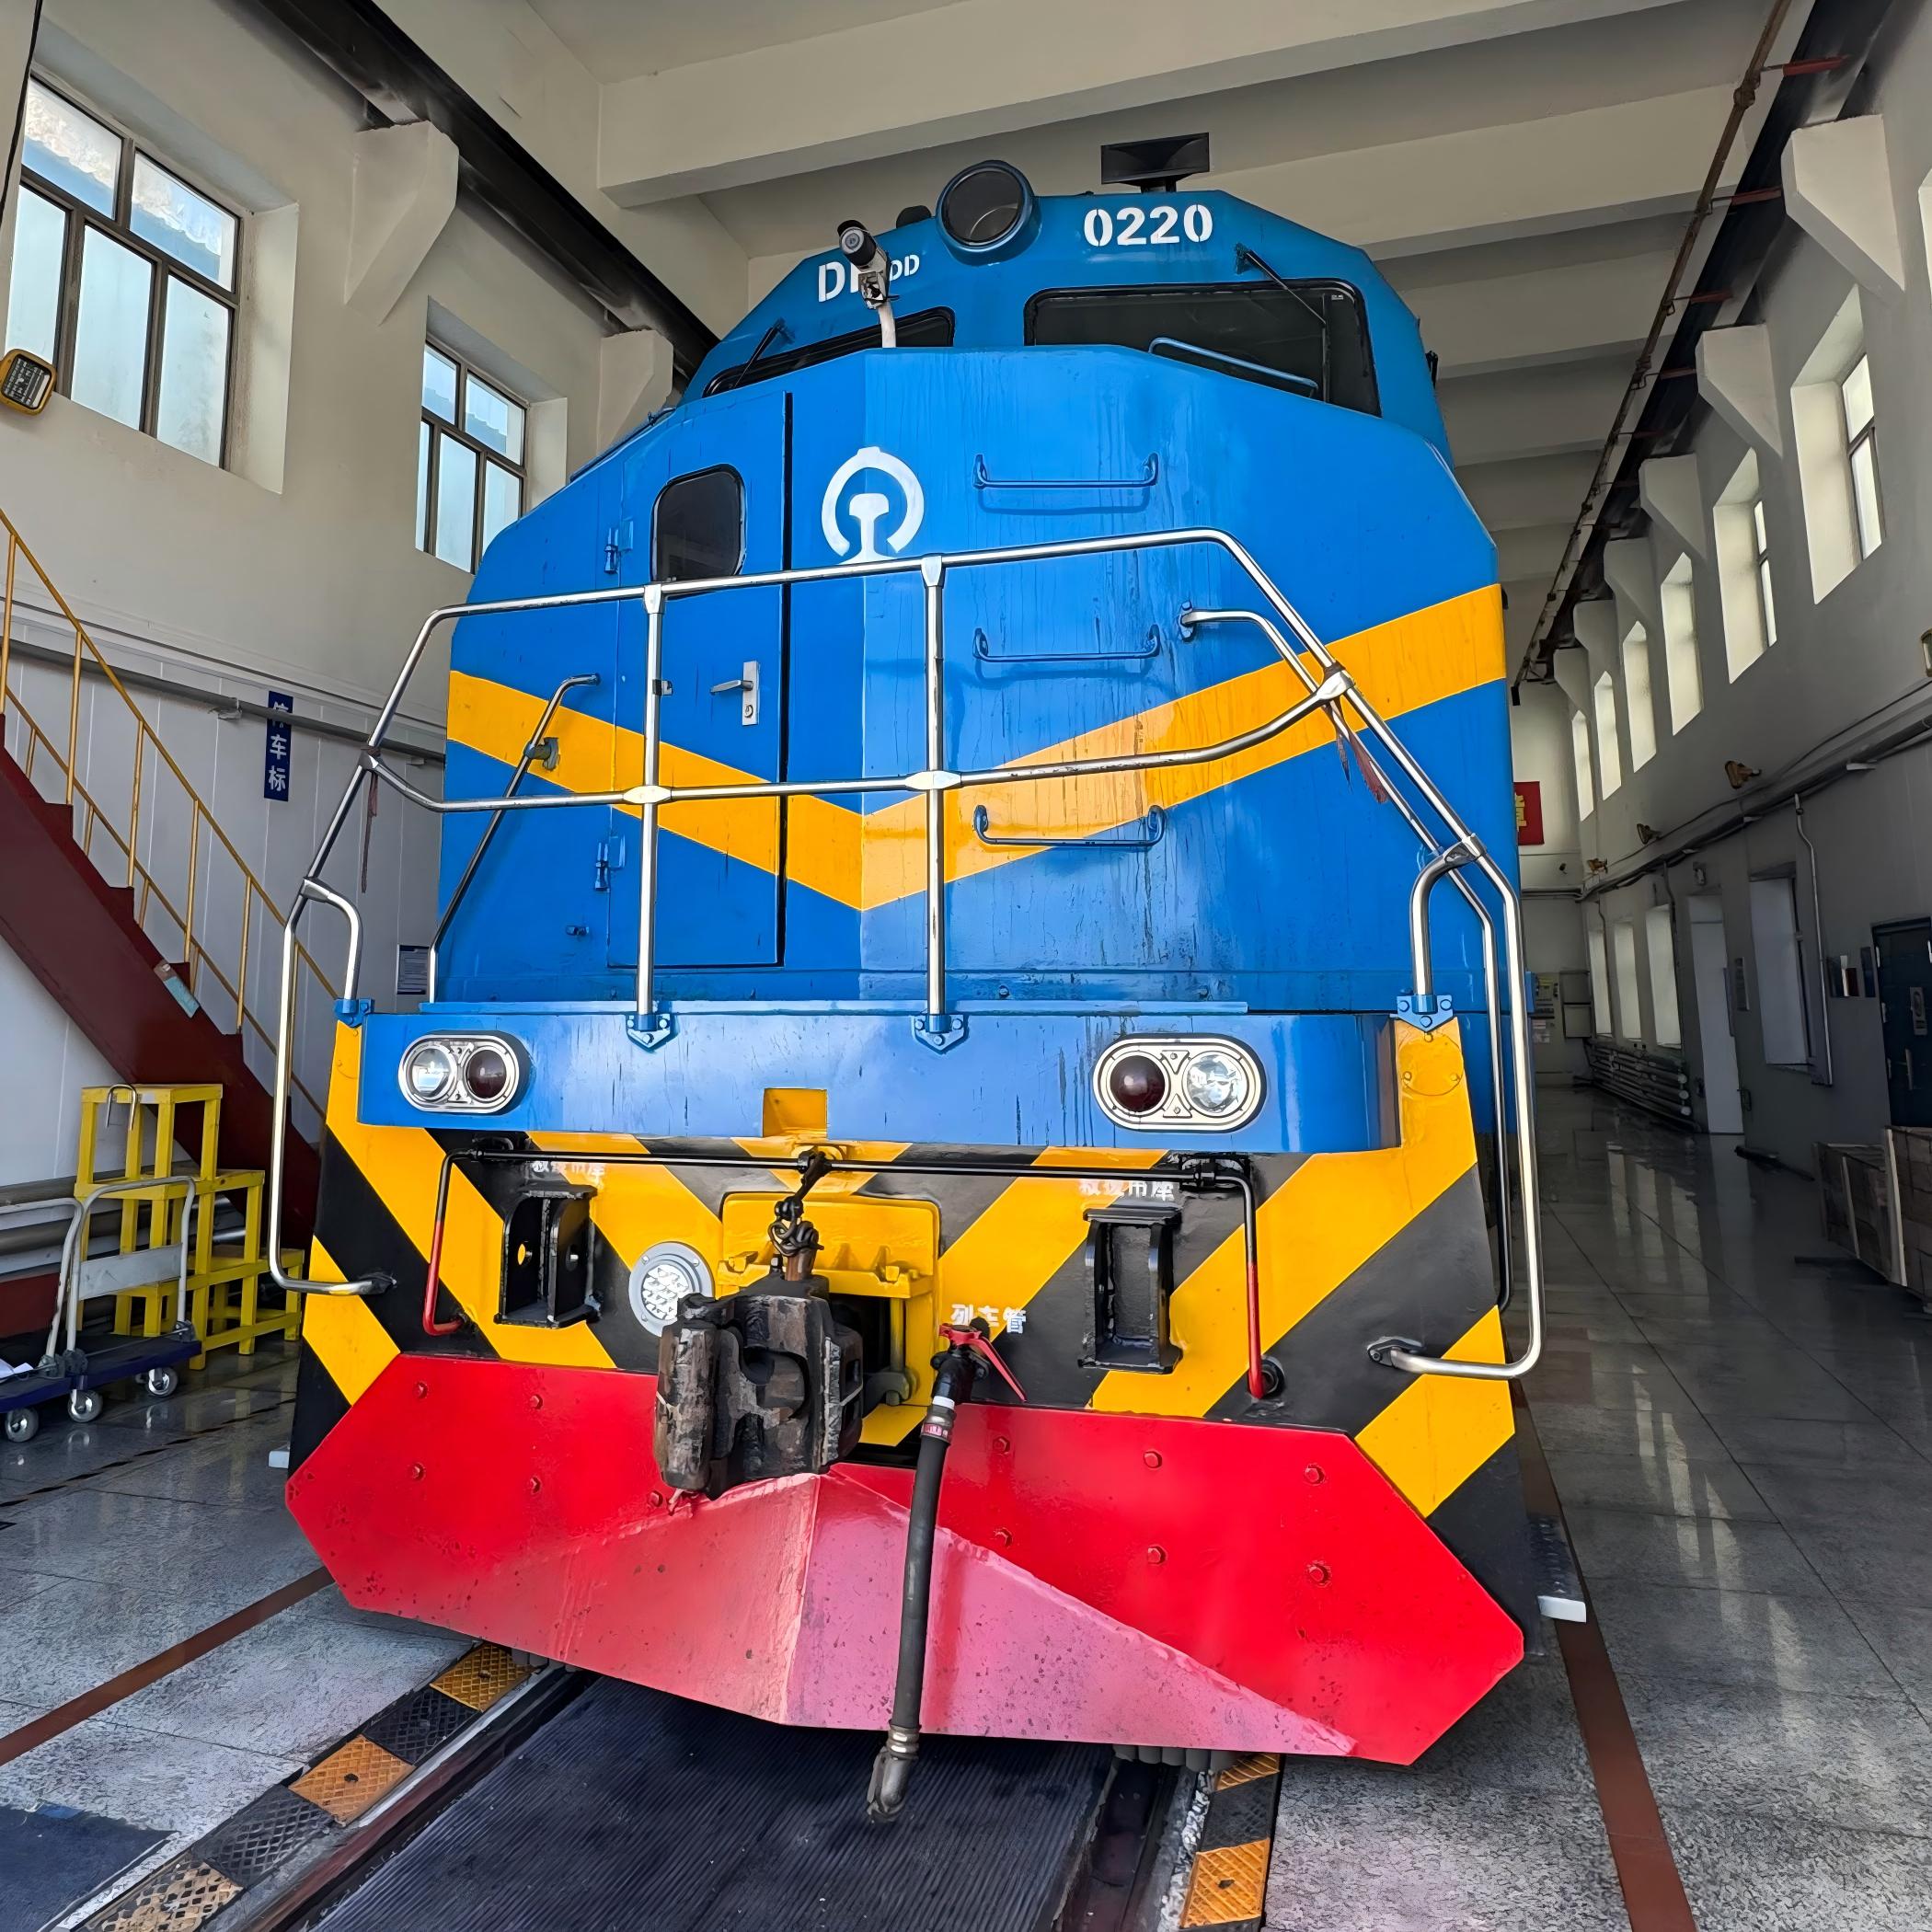
柳钢防城港自备线工程车
港口专用线

柳钢防城港自备线

结合专用线调车和运输环境,验证车载感知设备在工业铁路场景中的适配。

伊敏煤矿工程车
工矿铁路

伊敏煤矿

面向矿区机车运行环境,开展工程车前方感知与安全防护的现场应用。

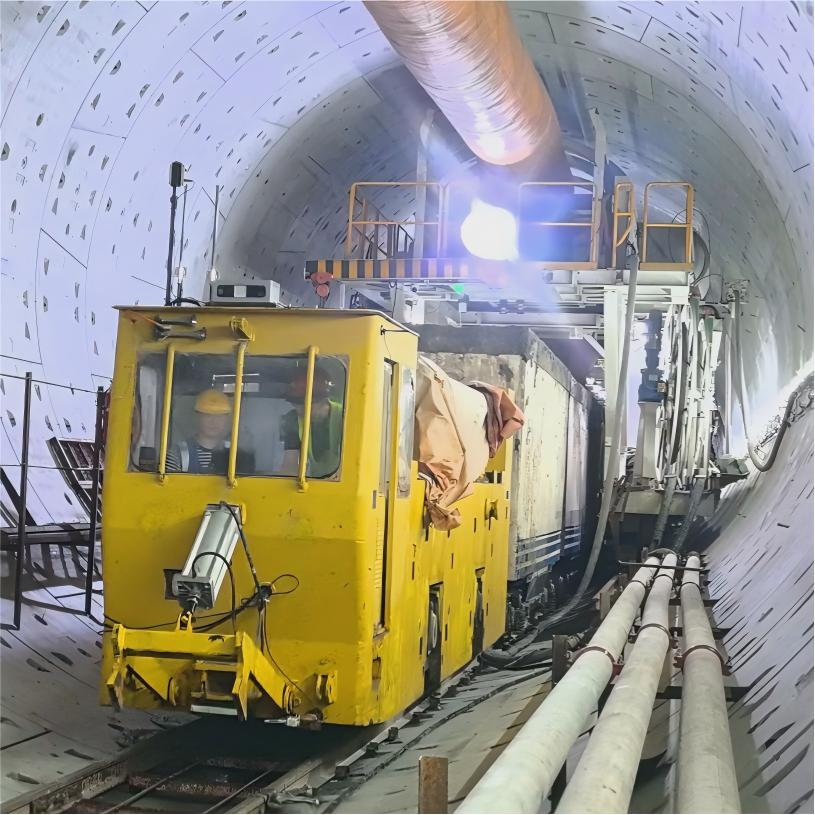
北京22号线盾构施工隧道内的水平运输车辆
地铁建设 · 盾构水平运输

北京22号线盾构水平运输

面向盾构施工期间的隧道水平运输场景,为运输车辆提供前方感知与智能防护支持。

CONFIGURE FOR YOUR VEHICLE AND LINE

为工程车作业或电客车试验配置防护方案

从现场踏勘、车型适配到线路测试与交付,明确感知范围、系统边界和验收条件。

联系方案专家 ↗

最后更新