让贴地视角进入日常巡检
无人机俯视覆盖上部结构,设备背面、柜内、管廊底部与隧道仰拱仍靠人工近距查看。地面平台以稳定视角采集这一段,不依赖人员弯腰、打灯、逐点靠近。
 联系我们 ↗
把贴地、近距、需要反复确认的那一段巡检,变成可复用、可比对的任务。
无人机俯视覆盖上部结构,设备背面、柜内、管廊底部与隧道仰拱仍靠人工近距查看。地面平台以稳定视角采集这一段,不依赖人员弯腰、打灯、逐点靠近。
建图、打点、规划一次完成并输出任务文件;后续执行不再依赖现场示教,任一任务可随时调用,换路线只需换文件。
可见光、红外与点云按类别自动上传平台,完成侵入、抄表、异常与结构老化的分类判别,而不是留下一批等待人工整理的照片。
难点不在“能不能走”,在于走完之后,位置对不对、数据能不能用。
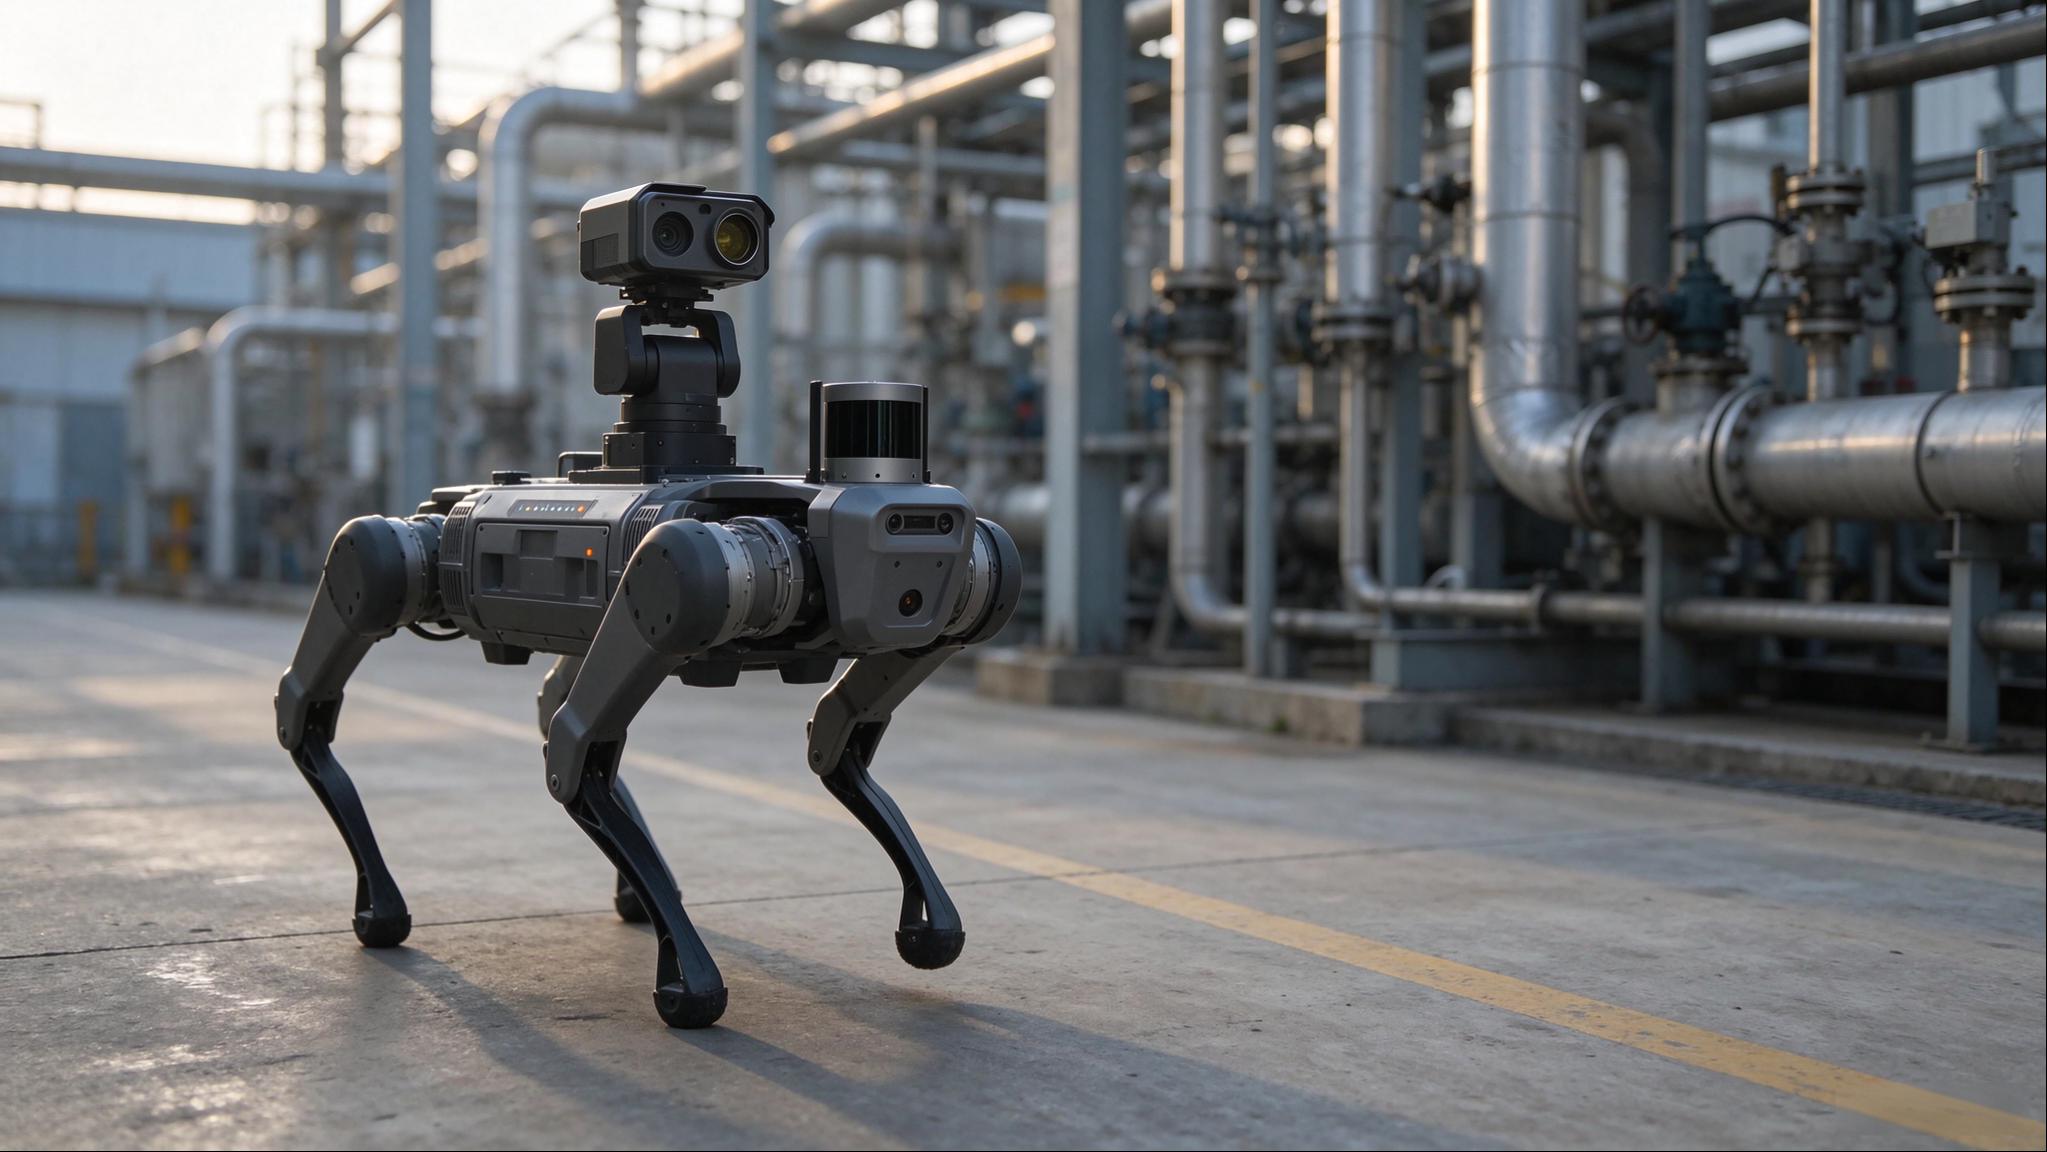
无人机、人工与固定式传感器各有适用位置。机器狗补充贴地近距与可重复采集,不以全面替代其他方式为目标。
ARP 输出任务文件,INES 按文件执行,载荷按点位采集,平台按类别判别。四段之间以文件与数据交接,不靠人现场衔接。
承载导航模块、载荷与计算单元,按任务文件行走;通过台阶、坡道与狭窄通道时保持机身稳定。
提供定位、建图、任务执行与安全防护,是“走得准”的部分。
基于点云地图或三维模型规划路线与任务,输出任务文件,是“走得对”的部分。
云台、高分辨率成像系统或红外热像仪,按任务需要选配。
接收按类别上传的数据,完成侵入、抄表、异常与结构老化判别。
四足平台按项目适配主流机型;INES、ARP 与巡检平台为方案主体,可独立配置。
规划在现场之外完成,执行在现场之内发生。这是机器狗能把巡检频次提上去的前提。
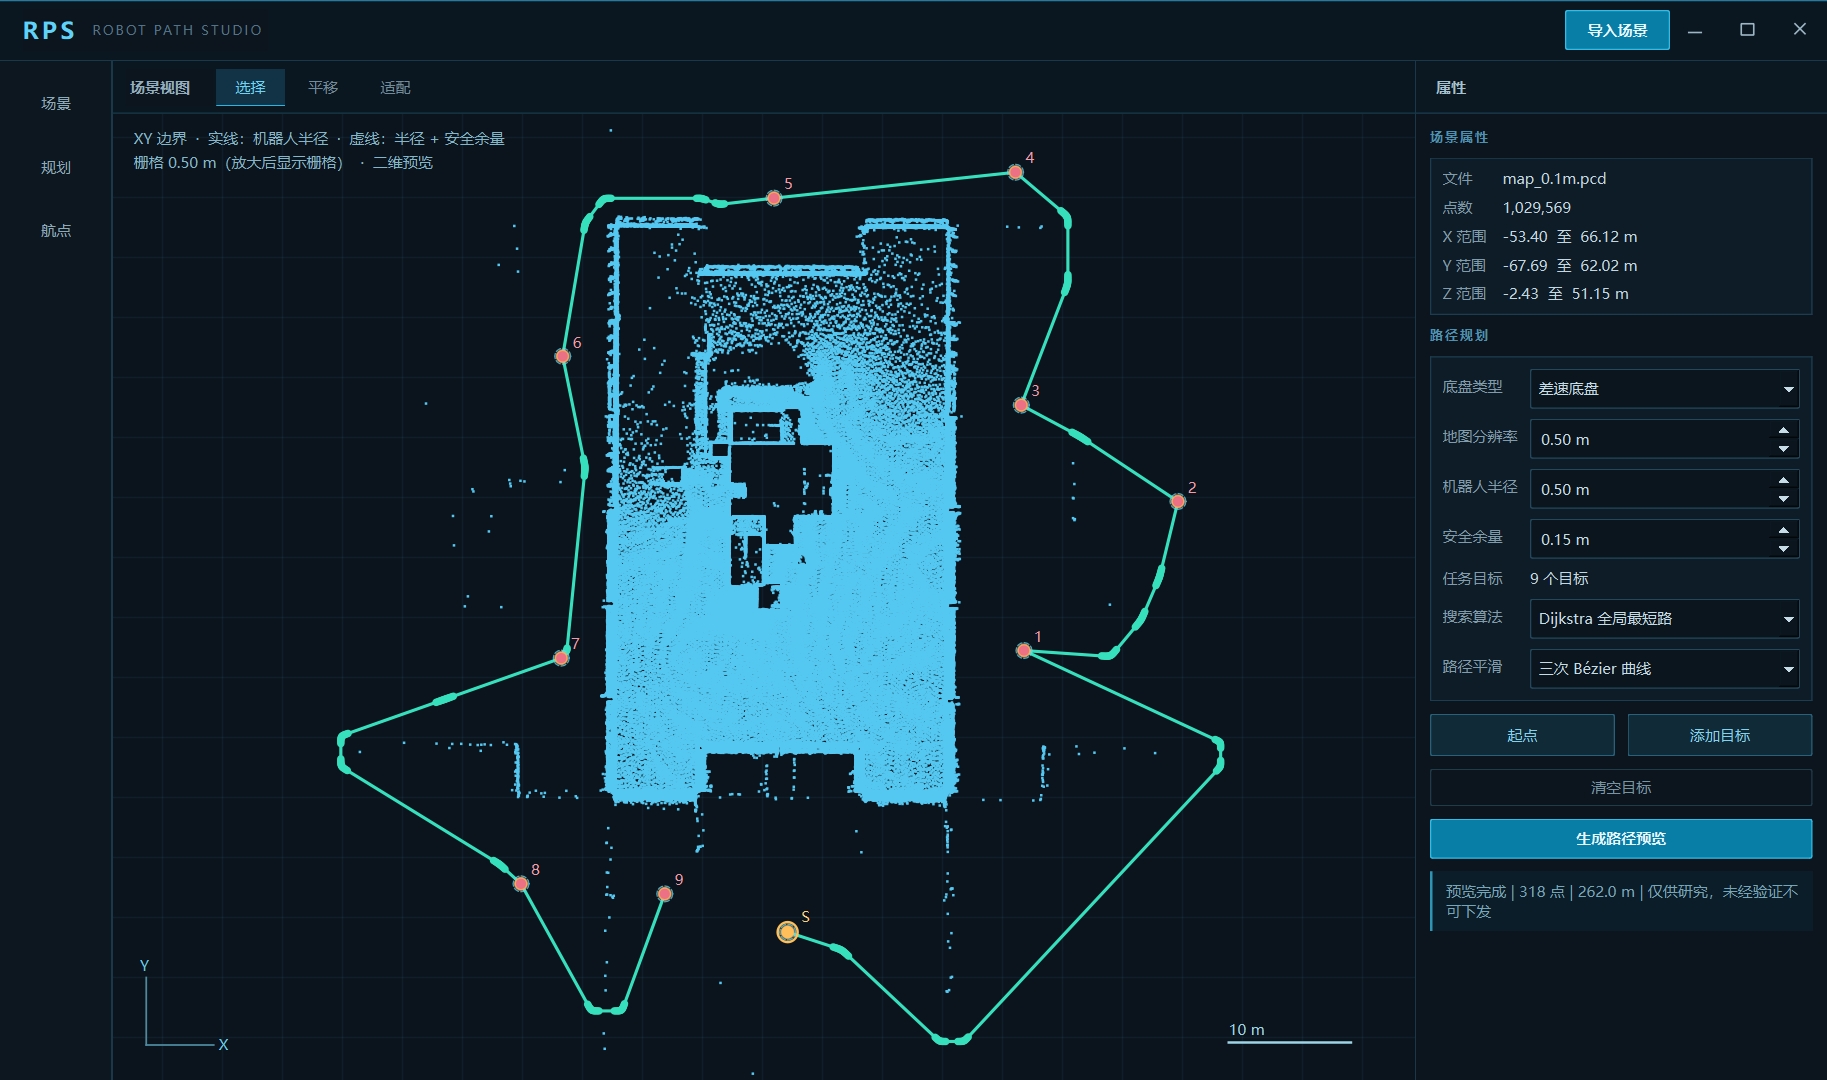
以建图成果为底图设定点位与路线,规划结果与现场坐标系一致,不需要到现场凭经验对位。
给定目标点后自动生成可达路径,减少逐点拖动的工作量。
对自动规划不理想的区段,人工设定途径点后重新生成,兼顾效率与控制权。
规划阶段即检查路线与设备、管壁、门框的干涉,把碰撞风险前移到图纸上。
不接真机也能验证路线可达性、任务动作与时序,规划人员不必等设备排期。
路线、点位、动作与参数固化为任务文件,交由 INES 执行,规划与执行彻底解耦。
一条路线规划一次,可在适配且共用同一坐标基准的设备上重复执行。ARP 在桥梁与封闭空间方案中已承担航线规划与任务输出,本方案按地面平台配置路线与任务。
了解 ARP 航线规划软件载荷不是配置越高越好,而是与判读目标匹配。看读数、看温度、看范围,对应三种不同的模块。
| 要看什么 | 选什么 | 典型任务 |
|---|---|---|
| 表计读数、裂缝宽度、锈蚀面积等细节 | 高分辨率成像系统 | 抄表、结构老化检测、铭牌与标识核对 |
| 温度分布、异常发热、渗漏痕迹 | 红外热像仪 | 异常高温、跑冒滴漏、火灾隐患、保温失效 |
| 大范围动态画面、需要改变视角的复核 | 云台 | 沿线视频巡查、侵入确认、定点复核与人工接管前观察 |
可转动视角,覆盖机身前方与侧向,支持按点位设定预置位。适合需要改变俯仰或环绕观察的任务;成像分辨率与云台稳定性相关,细节判读仍以高分辨率成像系统为主。
高像素可见光成像,配合补光与对焦控制。适合抄表与细微缺陷;读数准确性受拍摄距离、角度与现场照明影响,需在规划阶段固定点位姿态。
输出温度分布,支持异常高温与温差识别。适合发热与渗漏类异常;测温结果受发射率、距离与环境温度影响,绝对温度需按现场标定。
同一任务建议以一个主载荷保持稳定采集条件;多载荷协同时,点位姿态与曝光、测温参数应按项目统一配置,避免影响跨期比对。
同一处异常,可见光看形态、热像看温度、点云看位置。三者对齐,判读才成立。
按预设区域判定是否有目标进入,输出时间、位置与抓拍画面;是否构成事件由值班人员结合现场规程确认。
按点位识别表计读数并记录数值与拍摄原图,形成按日、按月的读数序列;读数置信度低的条目单独列出,交人工复核。
在同一位置叠加可见光与热像结果,区分“温度异常但外观正常”与“外观异常伴随温升”两类情况,减少单一数据源的误判。
按点位归档裂缝、锈蚀与渗水影像,支持同一点位跨期比对,观察范围与形态变化;缺陷等级判定仍按养护规程由专业人员完成。
机器狗完成采集后数据自动上传平台,按类别入库;断点续传与离线缓存按项目配置。平台输出判别结果与证据记录,不替代专业检测结论与现场处置决定。
了解巡检平台服务器这套方案成立的前提是“地面能走、位置能算、数据能传”。三条任一不满足,都要先解决前提再谈部署。
沿管廊走向巡查管线、阀门、接头与井位,减少人员长距离步行进入;关注渗漏、保温破损、阀门状态与积水。
沿轨道两侧或仰拱区域巡检,覆盖仰拱、边墙低位与电缆沟;关注裂缝、渗水、剥落与侵限物。
按点位抄表、测温,检查柜体与线缆异常;关注表计读数、局部过热与线缆老化。
变电站、储罐区、厂区周界按路线巡查,兼顾大范围与定点复核;关注侵入、渗漏、锈蚀与设备外观异常。
从室外进入室内再返回,一条路线跨越 RTK 与无信号区域;适用于场站—厂房、洞口—洞内等连续任务。
| 部署条件 | 要求与说明 |
|---|---|
| 地面通行 | 坡度、台阶高度、越障能力与防护等级按机型确认;超出通过能力的区段应改为定点部署或调整路线。 |
| 通信 | 管廊与隧道的中继、离线任务与回传方式按现场确认;任务文件可预置,是否支持脱网执行及出洞后回传需在项目中验证。 |
| 定位基准 | 建图精度与点位标注方式在部署前确认;点位坐标确定后,后续任务复用同一坐标基准。 |
| 载荷标定 | 红外测温与抄表的距离、角度、照明条件在规划阶段固化;标定条件变化时,跨期比对结论需重新评估。 |
桥梁底面、风机叶片及地面平台不可通行的临水部位,仍应选择适配的无人机或其他作业方式。
激光 SLAM 在几何特征重复的环境下可能退化,需辅以标志物、地面纹理或人工干预点。
积水深度、有毒有害气体、粉尘与防爆要求需按机型防护等级单独确认,不默认适用。
红外绝对测温、远距离抄表的准确度随距离、发射率与照明变化,指标口径以项目技术确认与验收为准。
单次任务覆盖范围受续航、载荷功耗与路线长度共同约束,需按实际配置测算。
上述能力为方案说明,实际表现受地面条件、通信环境、载荷配置与任务规划质量影响,以项目技术确认与验收结果为准。
进入 GNSS 非测位区域后,INES 结合激光 SLAM、视觉与 IMU 提供定位;地图、环境特征与切换策略需在现场验证。
激光雷达、视觉与 IMU 融合可辅助判断机身位置与姿态,减少足端打滑对定位和路线跟踪的影响,但不能消除所有地面风险。积水、油污、坡度与机体通过能力仍需在部署前评估。
在地图、坐标基准、设备配置与点位条件保持适用时可重复执行;设备布局、障碍物或标定条件变化后,应重新检查路线并验证。
方案补充贴地近距、重复执行的数据采集,不替代专业人员的缺陷等级判断、现场风险评估与处置决定,也不替代无人机的高空覆盖能力。
无人机、人工与固定式传感器各有适用位置。机器狗补充贴地近距与可重复采集,不以全面替代其他方式为目标。
| 维度 | 轨道巡检(TIDS / CIDS / SIDS) | 空中巡检(BRIDGE / WIND / INDOOR) | 地面巡检(机器狗) |
|---|---|---|---|
| 覆盖对象 | 列车前方、车内、站厅站台 | 桥梁底面、风机叶片、封闭空间上部 | 管廊、隧道低位、机房、场站周界 |
| 视角 | 车载前向与固定点位 | 俯视与侧视,覆盖高度 | 贴地平视与仰视,覆盖近距与低位 |
| 典型频次 | 随运营连续 | 按计划架次 | 按任务文件,按日或按班次 |
| 强约束 | 与既有系统对接 | 空域、气流、续航 | 地面通行、通信、定位基准 |
咨询时请说明:巡检场景类型与路线长度、需要采集的点位类型(读数 / 温度 / 影像)、现场通信条件、地面通行条件(坡度、台阶、积水)、是否需要防爆或特殊防护,以及现有巡检平台与数据格式。
最后更新