下部结构
桥墩、系梁、盖梁:围绕墩柱与横向构件组织分层、分段巡检。
 联系我们 ↗
ARP将桥梁三维模型、构件标注、自动航线生成、模拟飞行与航线拼接整合在同一工作空间,帮助作业团队完成从构件级规划到巡检任务输出的准备工作。
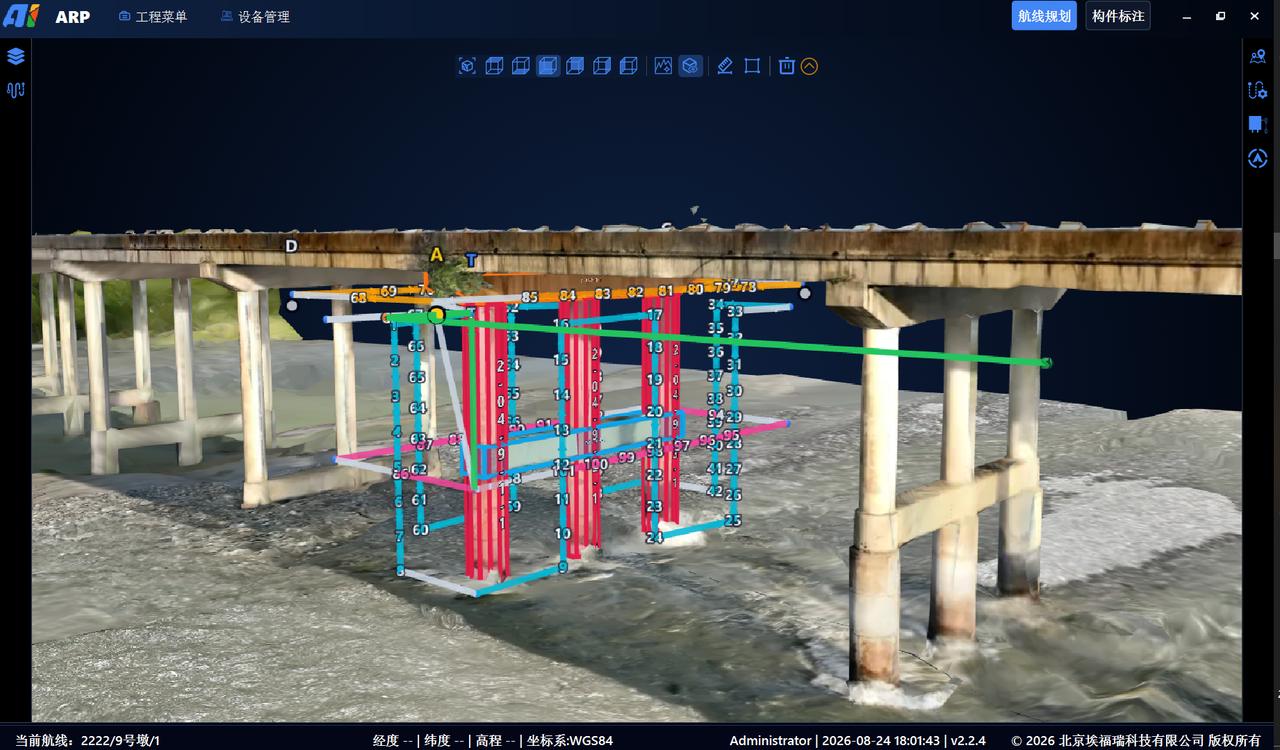
在三维模型中建立构件与航线的对应关系,为不同结构选择合适的巡检路径,也为后续影像和病害的构件关联提供基础。
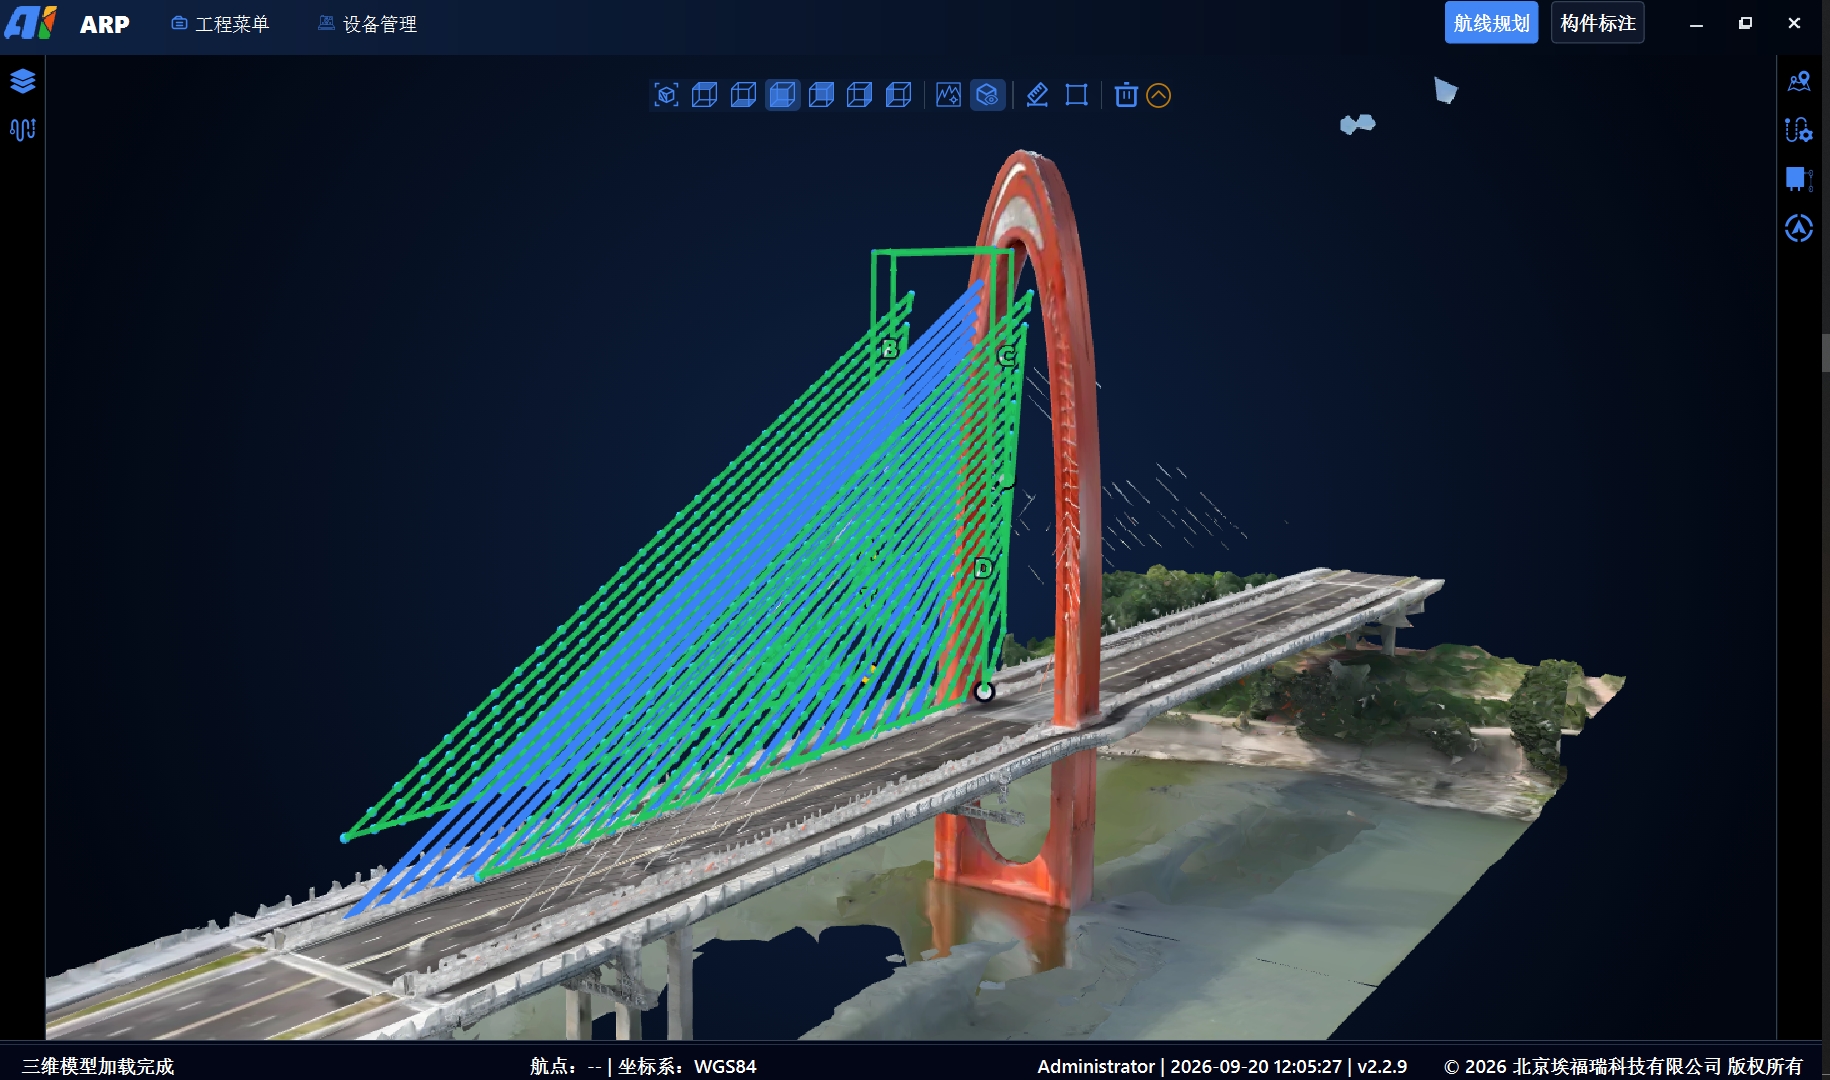
桥墩、系梁、盖梁:围绕墩柱与横向构件组织分层、分段巡检。
空心板梁、小箱梁、T型梁、大箱梁、拱圈、桥塔、斜拉索与主缆:按构件形态规划覆盖路径。
桥侧立面与护栏:沿桥梁侧面组织连续采集,保持巡检对象与航段对应。
结合支座周边的空间条件,规划近距离、多视角采集任务。
构件标注是ARP航线规划的核心基础。在导入的三维模型上,按构件类型指定位置与尺寸,将桥梁结构转化为可选择、可编号、可用于规划的巡检对象。
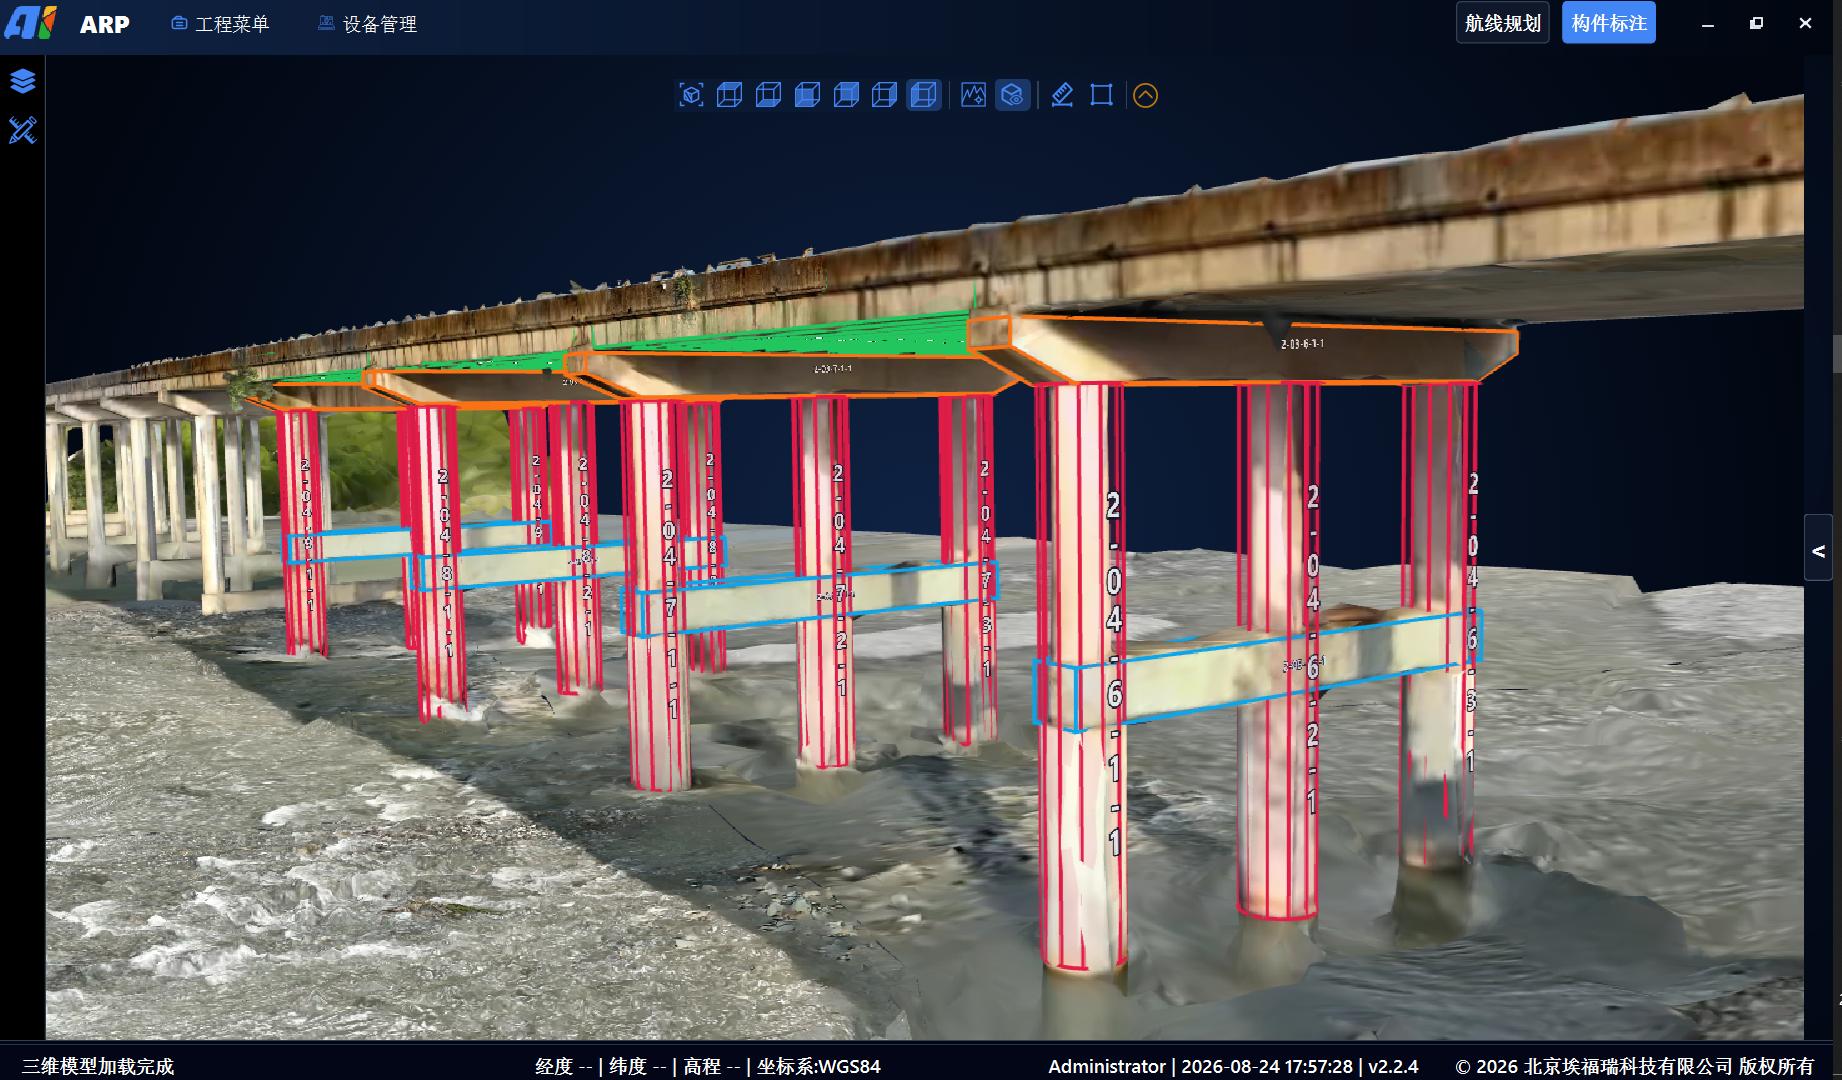
围绕桥墩、系梁、盖梁、梁体及支座等构件进行标注,记录其类型、位置、尺寸与编号。
从已标注构件中选择单个或多个巡检对象,结合采集要求生成对应航线,减少逐点组织任务的工作。
构件标注结果可按项目接口导出至桥梁巡检平台,为影像、病害与构件之间的关联及后续报告提供基础。
选择单个或多个构件,设置巡检距离、拍照重叠率与适配机型,由ARP生成航点、路径及拍摄动作,减少逐点手动规划;生成结果可继续复核和调整。
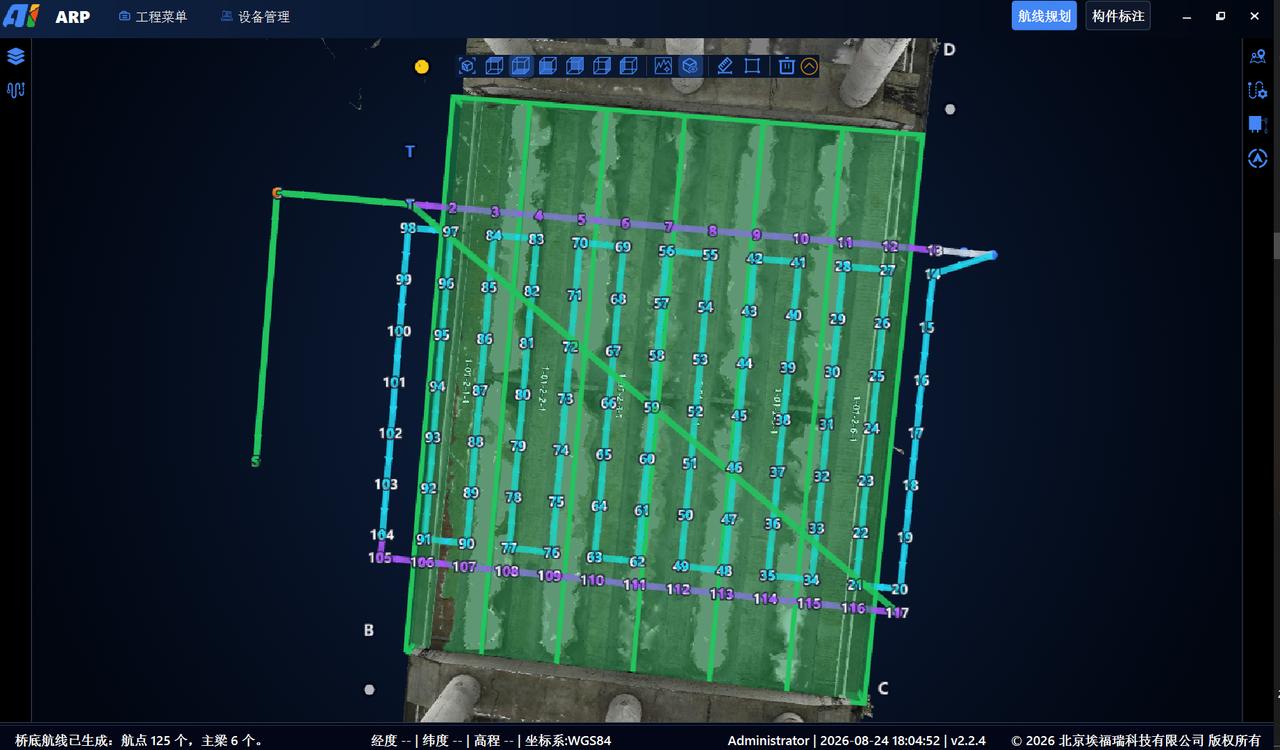
ARP内置飞行模拟器。航线规划完成后,无需离开当前软件,即可围绕桥梁三维模型启动模拟飞行,在实际作业前复核飞行路径、航点拍摄方向及与构件的空间关系。
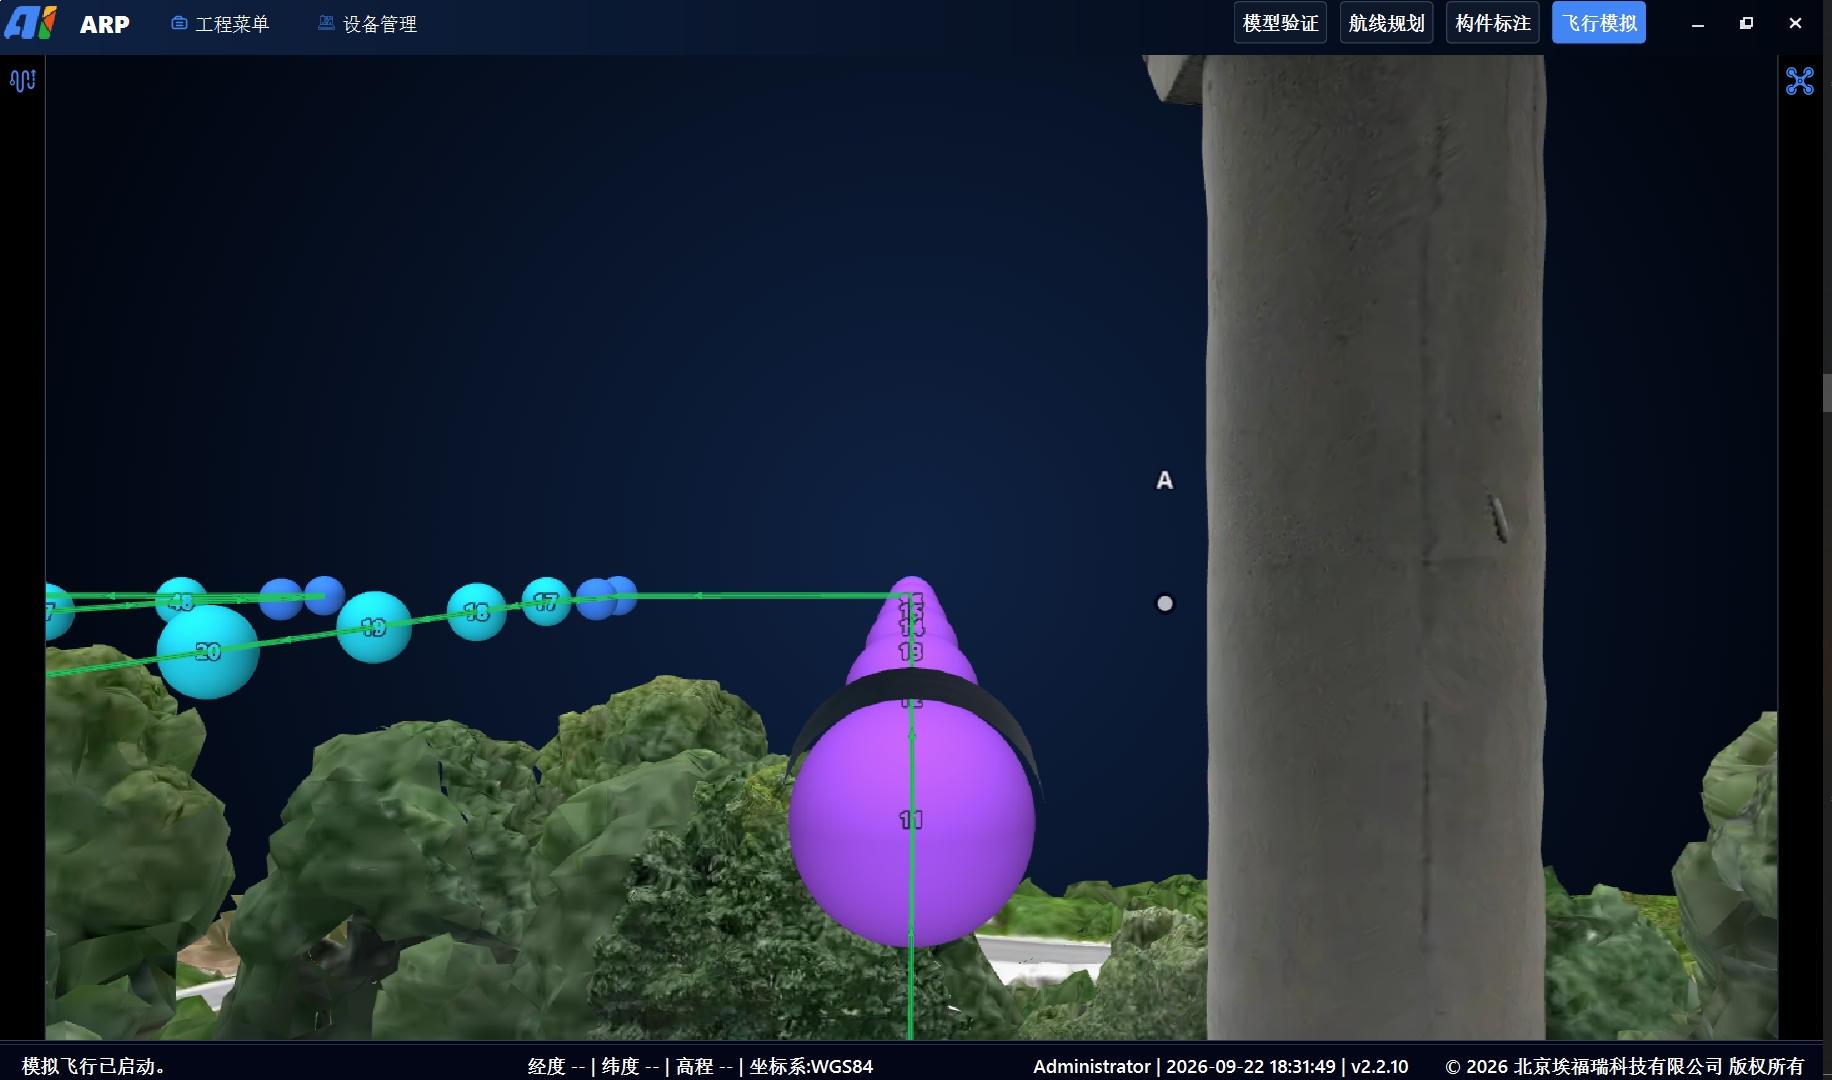
跟随模拟飞行观察航点附近的构件与拍摄方向,辅助检查目标覆盖、视角偏差和相对距离。
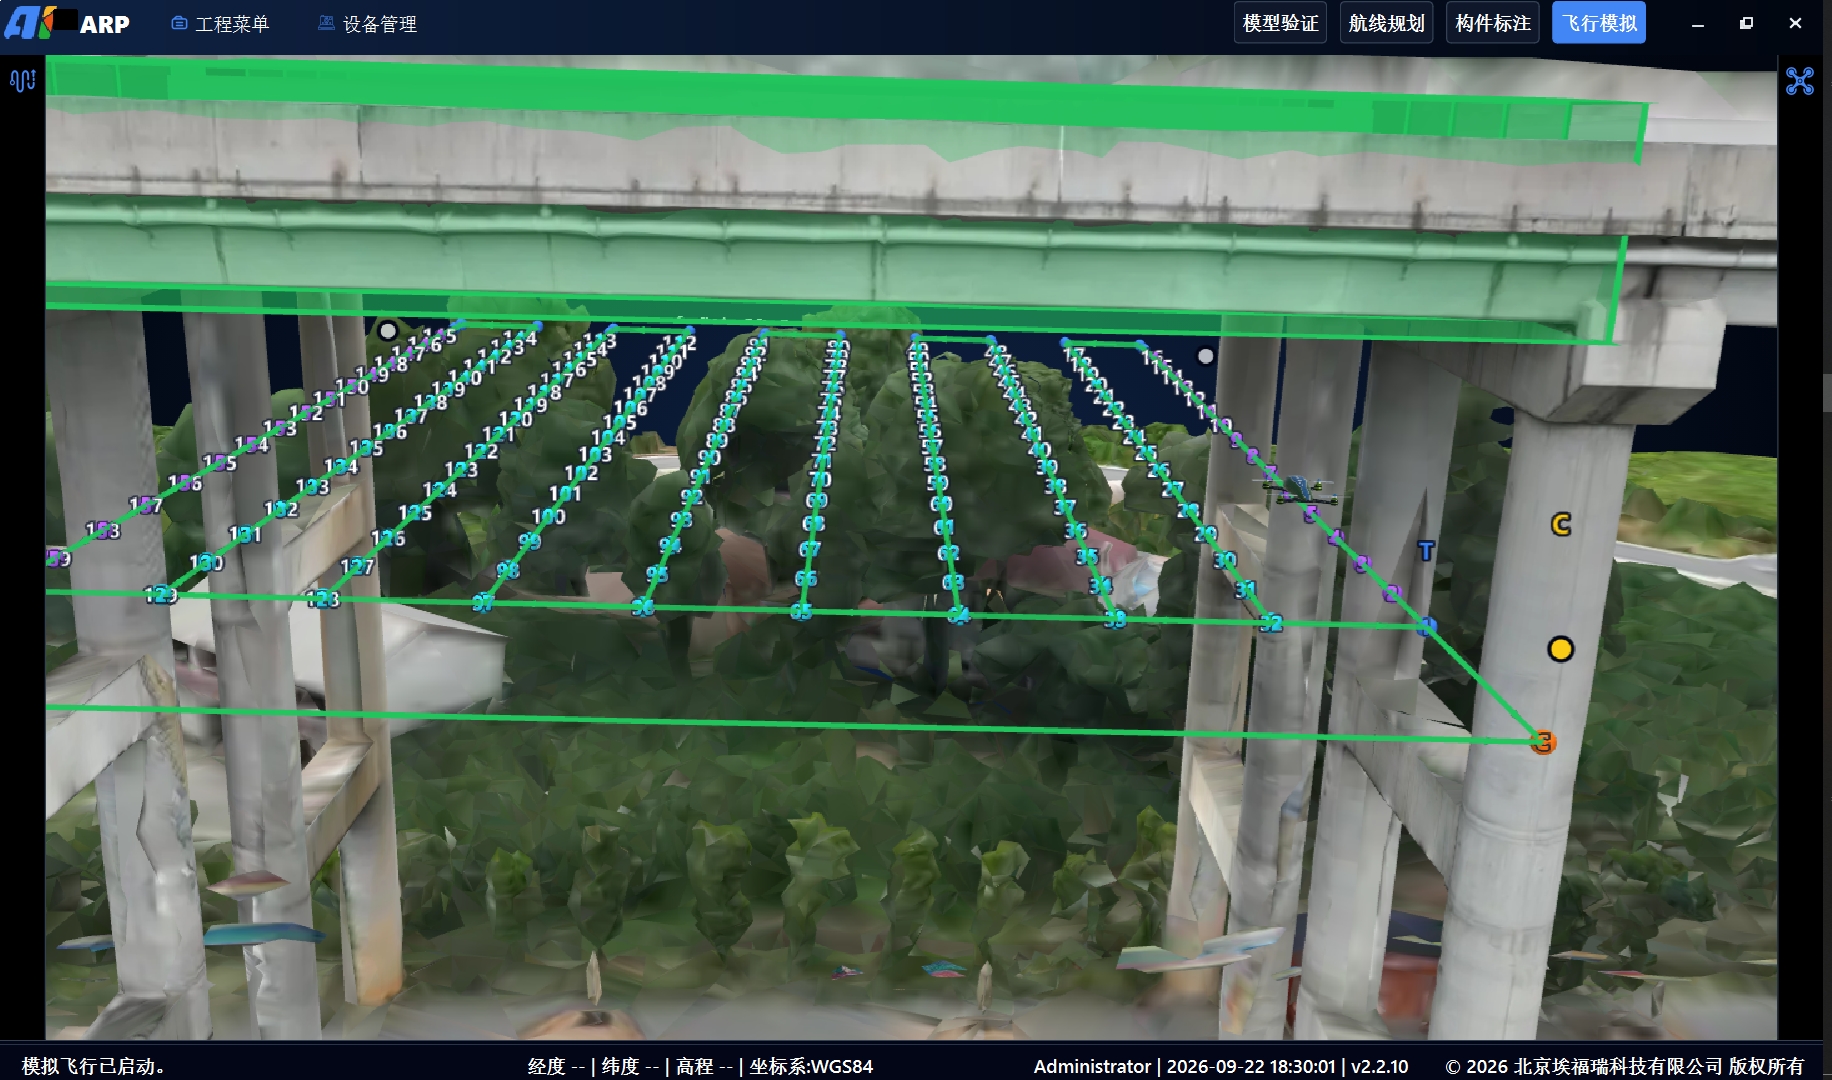
从外部视角查看航线与桥梁结构的空间关系,辅助识别可能的结构干涉,并向团队直观说明任务安排。
在模型中检查漏拍、拍摄方向偏差及过近的航段,发现问题后调整规划。
将可在模型中完成的检查前置,减少到达现场后重新规划的情况。
让飞手提前了解路径与关键航点,便于准备现场作业。
通过模拟飞行展示巡检路径,方便项目团队共同复核。
模拟结果基于导入的三维模型与规划参数,不替代现场勘查、障碍物核验、风险评估和实机验证。
将同一执行机型的多条分段航线按作业顺序组织为连续任务,并处理航段间的衔接。续航、载荷和现场条件允许时,可减少重复起降与任务切换。
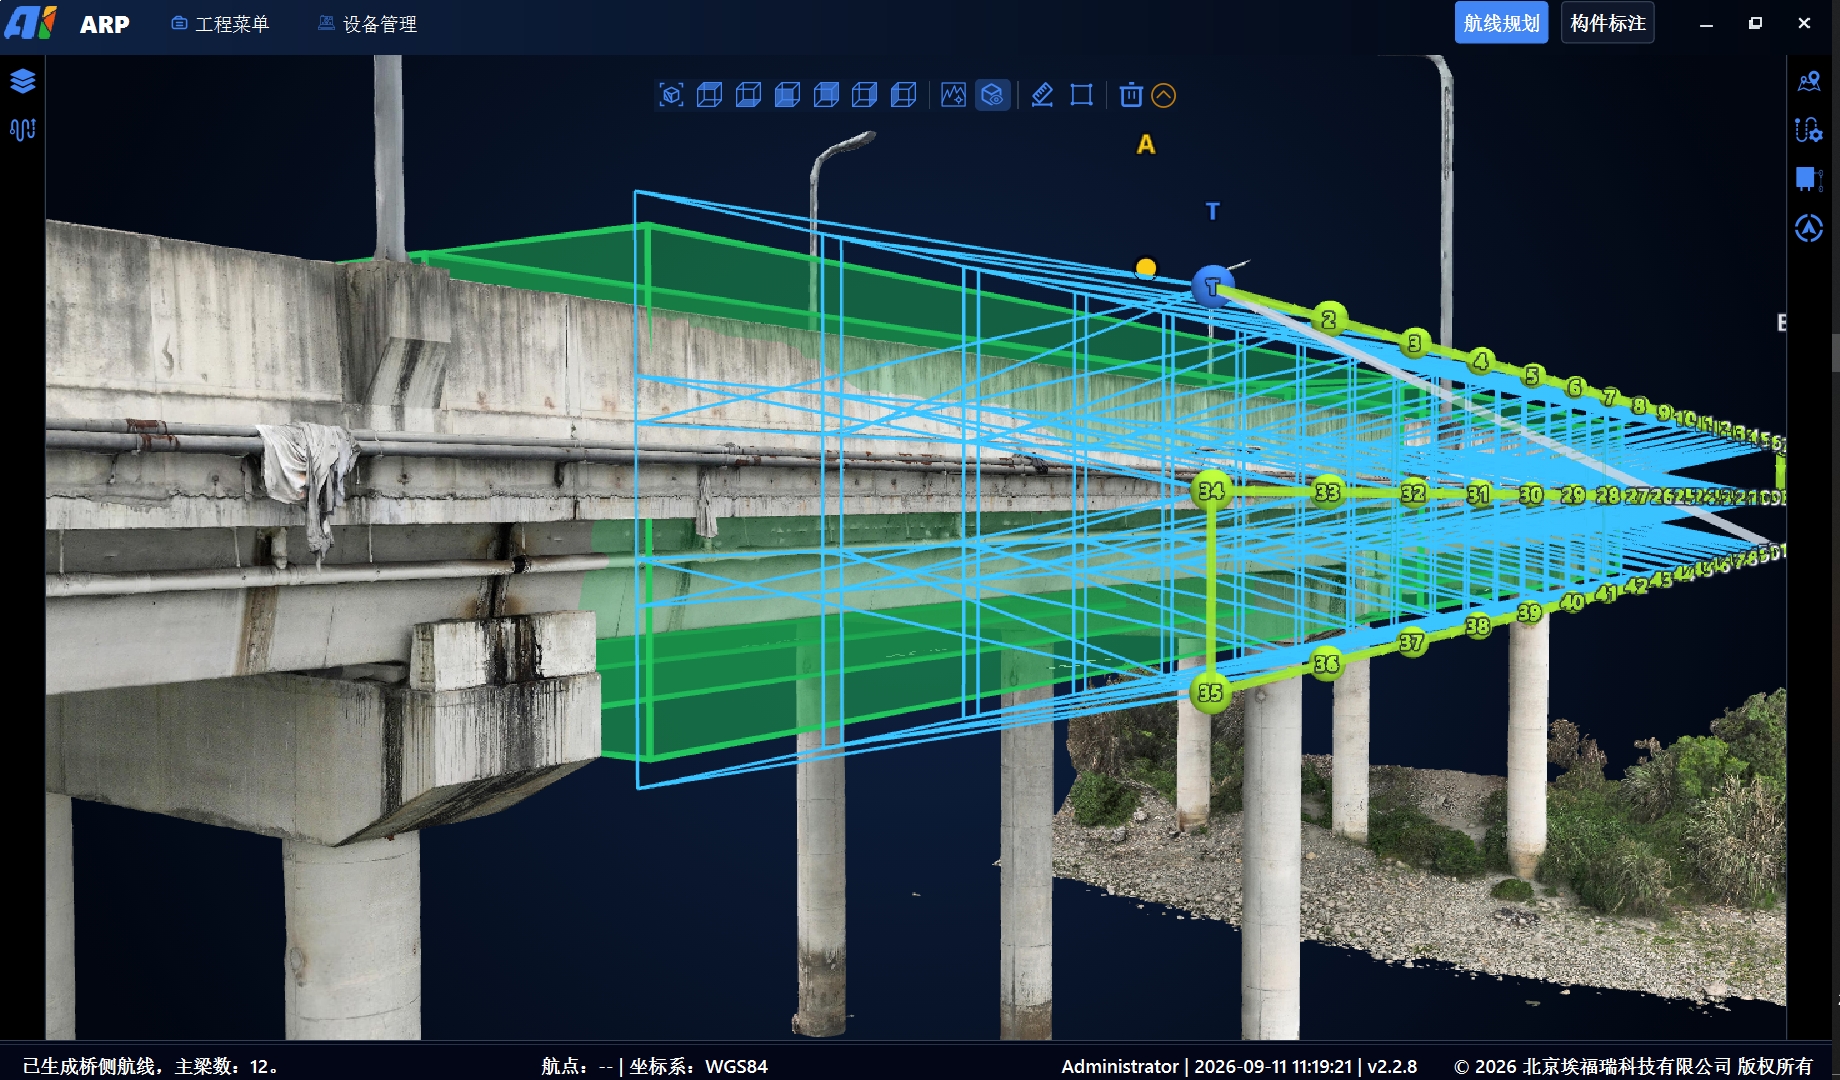
桥墩、梁体、桥侧等局部任务
按作业顺序拼接并检查过渡航段
在执行条件允许时连续巡检多个部位
拼接后应再次复核新增或变化的衔接航段,并根据续航余量、返航要求及现场障碍物安排任务,不代表一次飞行即可完成整座桥梁巡检。
在同一项目中组织不同机型的航线,分别查看、调整和导出任务;这里的协同指统一规划与任务分工,不代表自动编队飞行。
面向桥底、梁体等覆盖范围较大的区域,根据载荷和续航条件组织任务。
面向支座、相邻桥墩之间等区域,须先确认现场净空、机体尺寸与可进入性。
为复杂构件设置不同拍摄方向,便于按统一要求组织采集。
按适配能力配置朝向、拍照、录像等动作,将采集要求随航线交付。
在已适配补光设备的前提下,为局部逆光或弱光区域设置补光动作。
生成、仿真、调整与拼接可以反复进行,输出前应完成任务复核与现场适配确认。
ARP输出规划成果,机载与地面端承担执行和监控,桥梁巡检平台组织构件、影像、病害与报告。各环节通过项目确认的数据与任务接口衔接。
完成构件级规划、仿真复核与航线拼接,输出任务文件。
连接定位、飞控与任务动作,在机载端执行航线。
03 / MONITOR设置任务、监控状态并为飞手提供处置入口。
04 / MANAGE组织影像、缺陷复核、构件关联与报告成果。
KML任务的动作支持范围取决于机型、负载与执行软件;构件、影像及病害的关联方式以项目适配结果为准。
提供桥型、三维模型、无人机平台与交付目标,我们将协助确认ARP版本、接口和任务配置。
最后更新