不只是定位器:INES如何把定位、导航、任务和安全装进一个模块
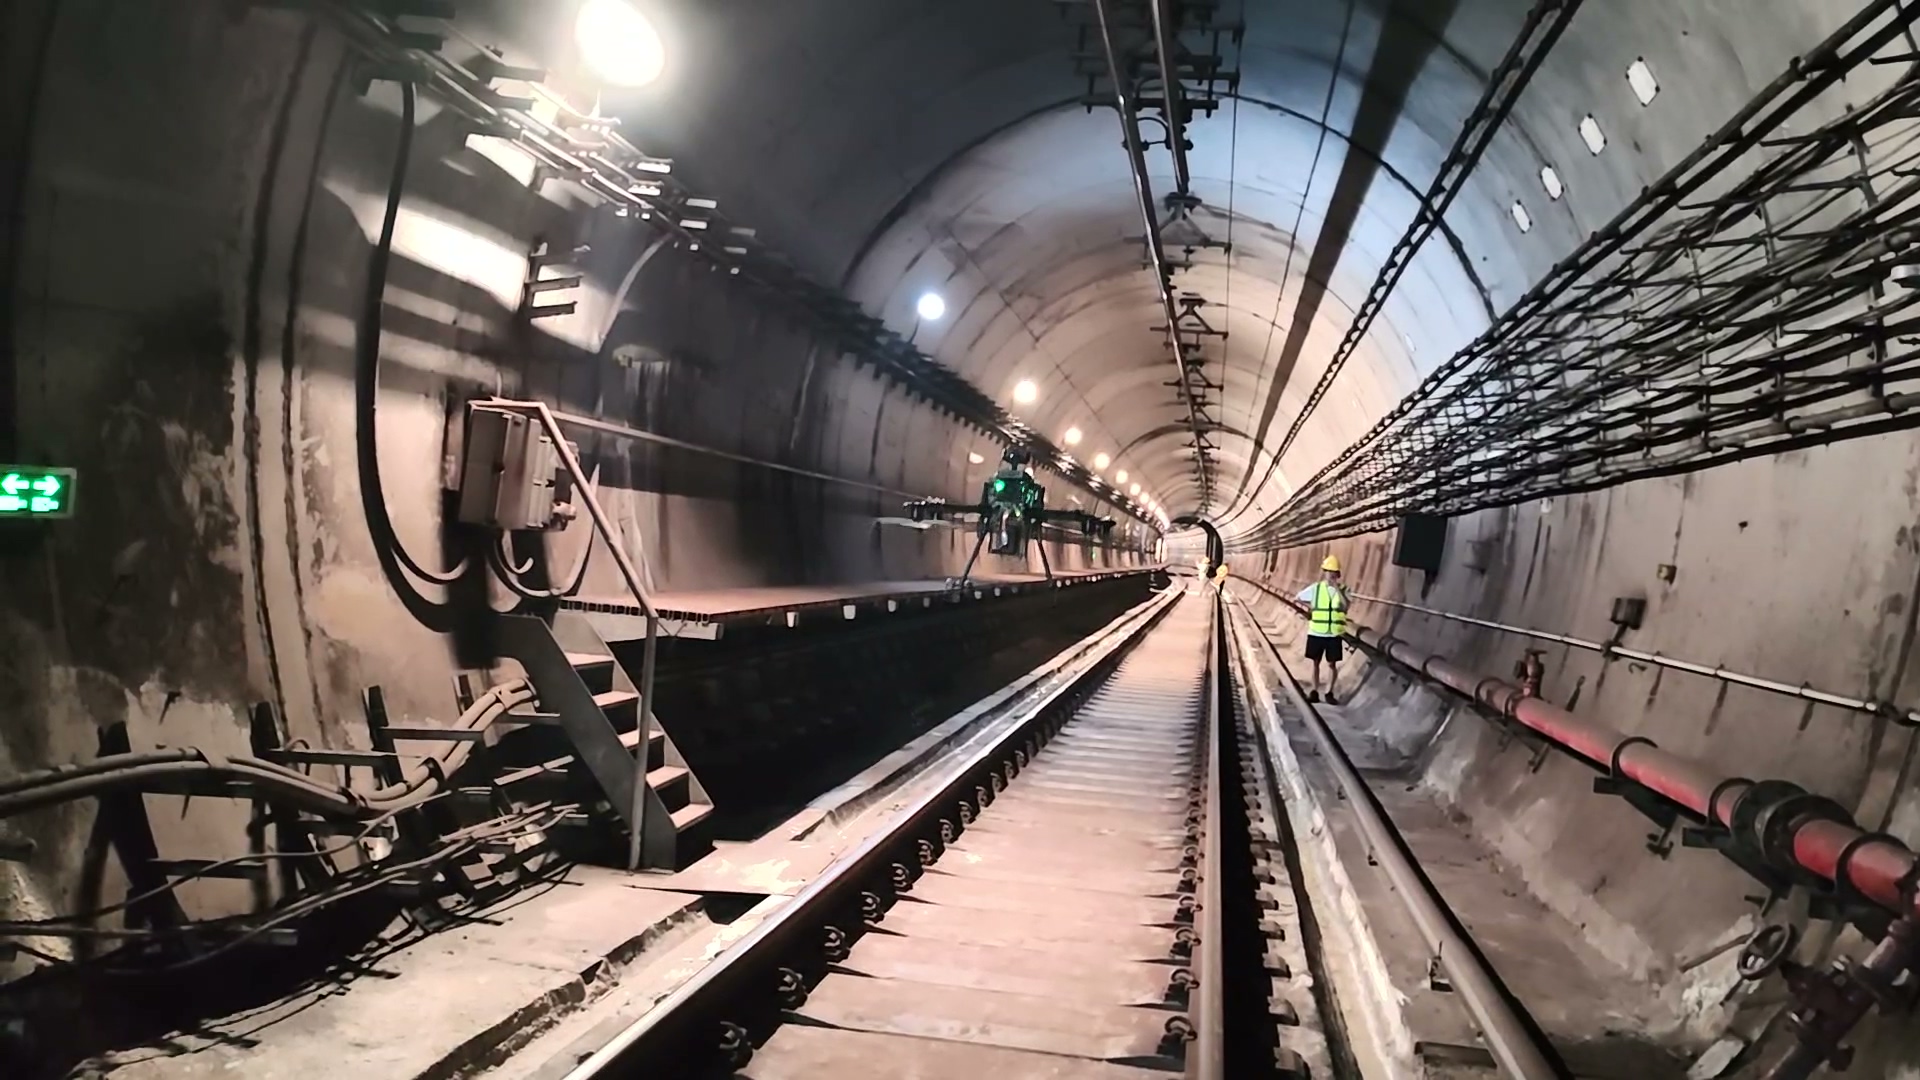
机器人巡检的作业边界,正在从开阔地带向更复杂的空间延伸——桥梁底部、隧道深处、厂房内部、大型仓储之间。
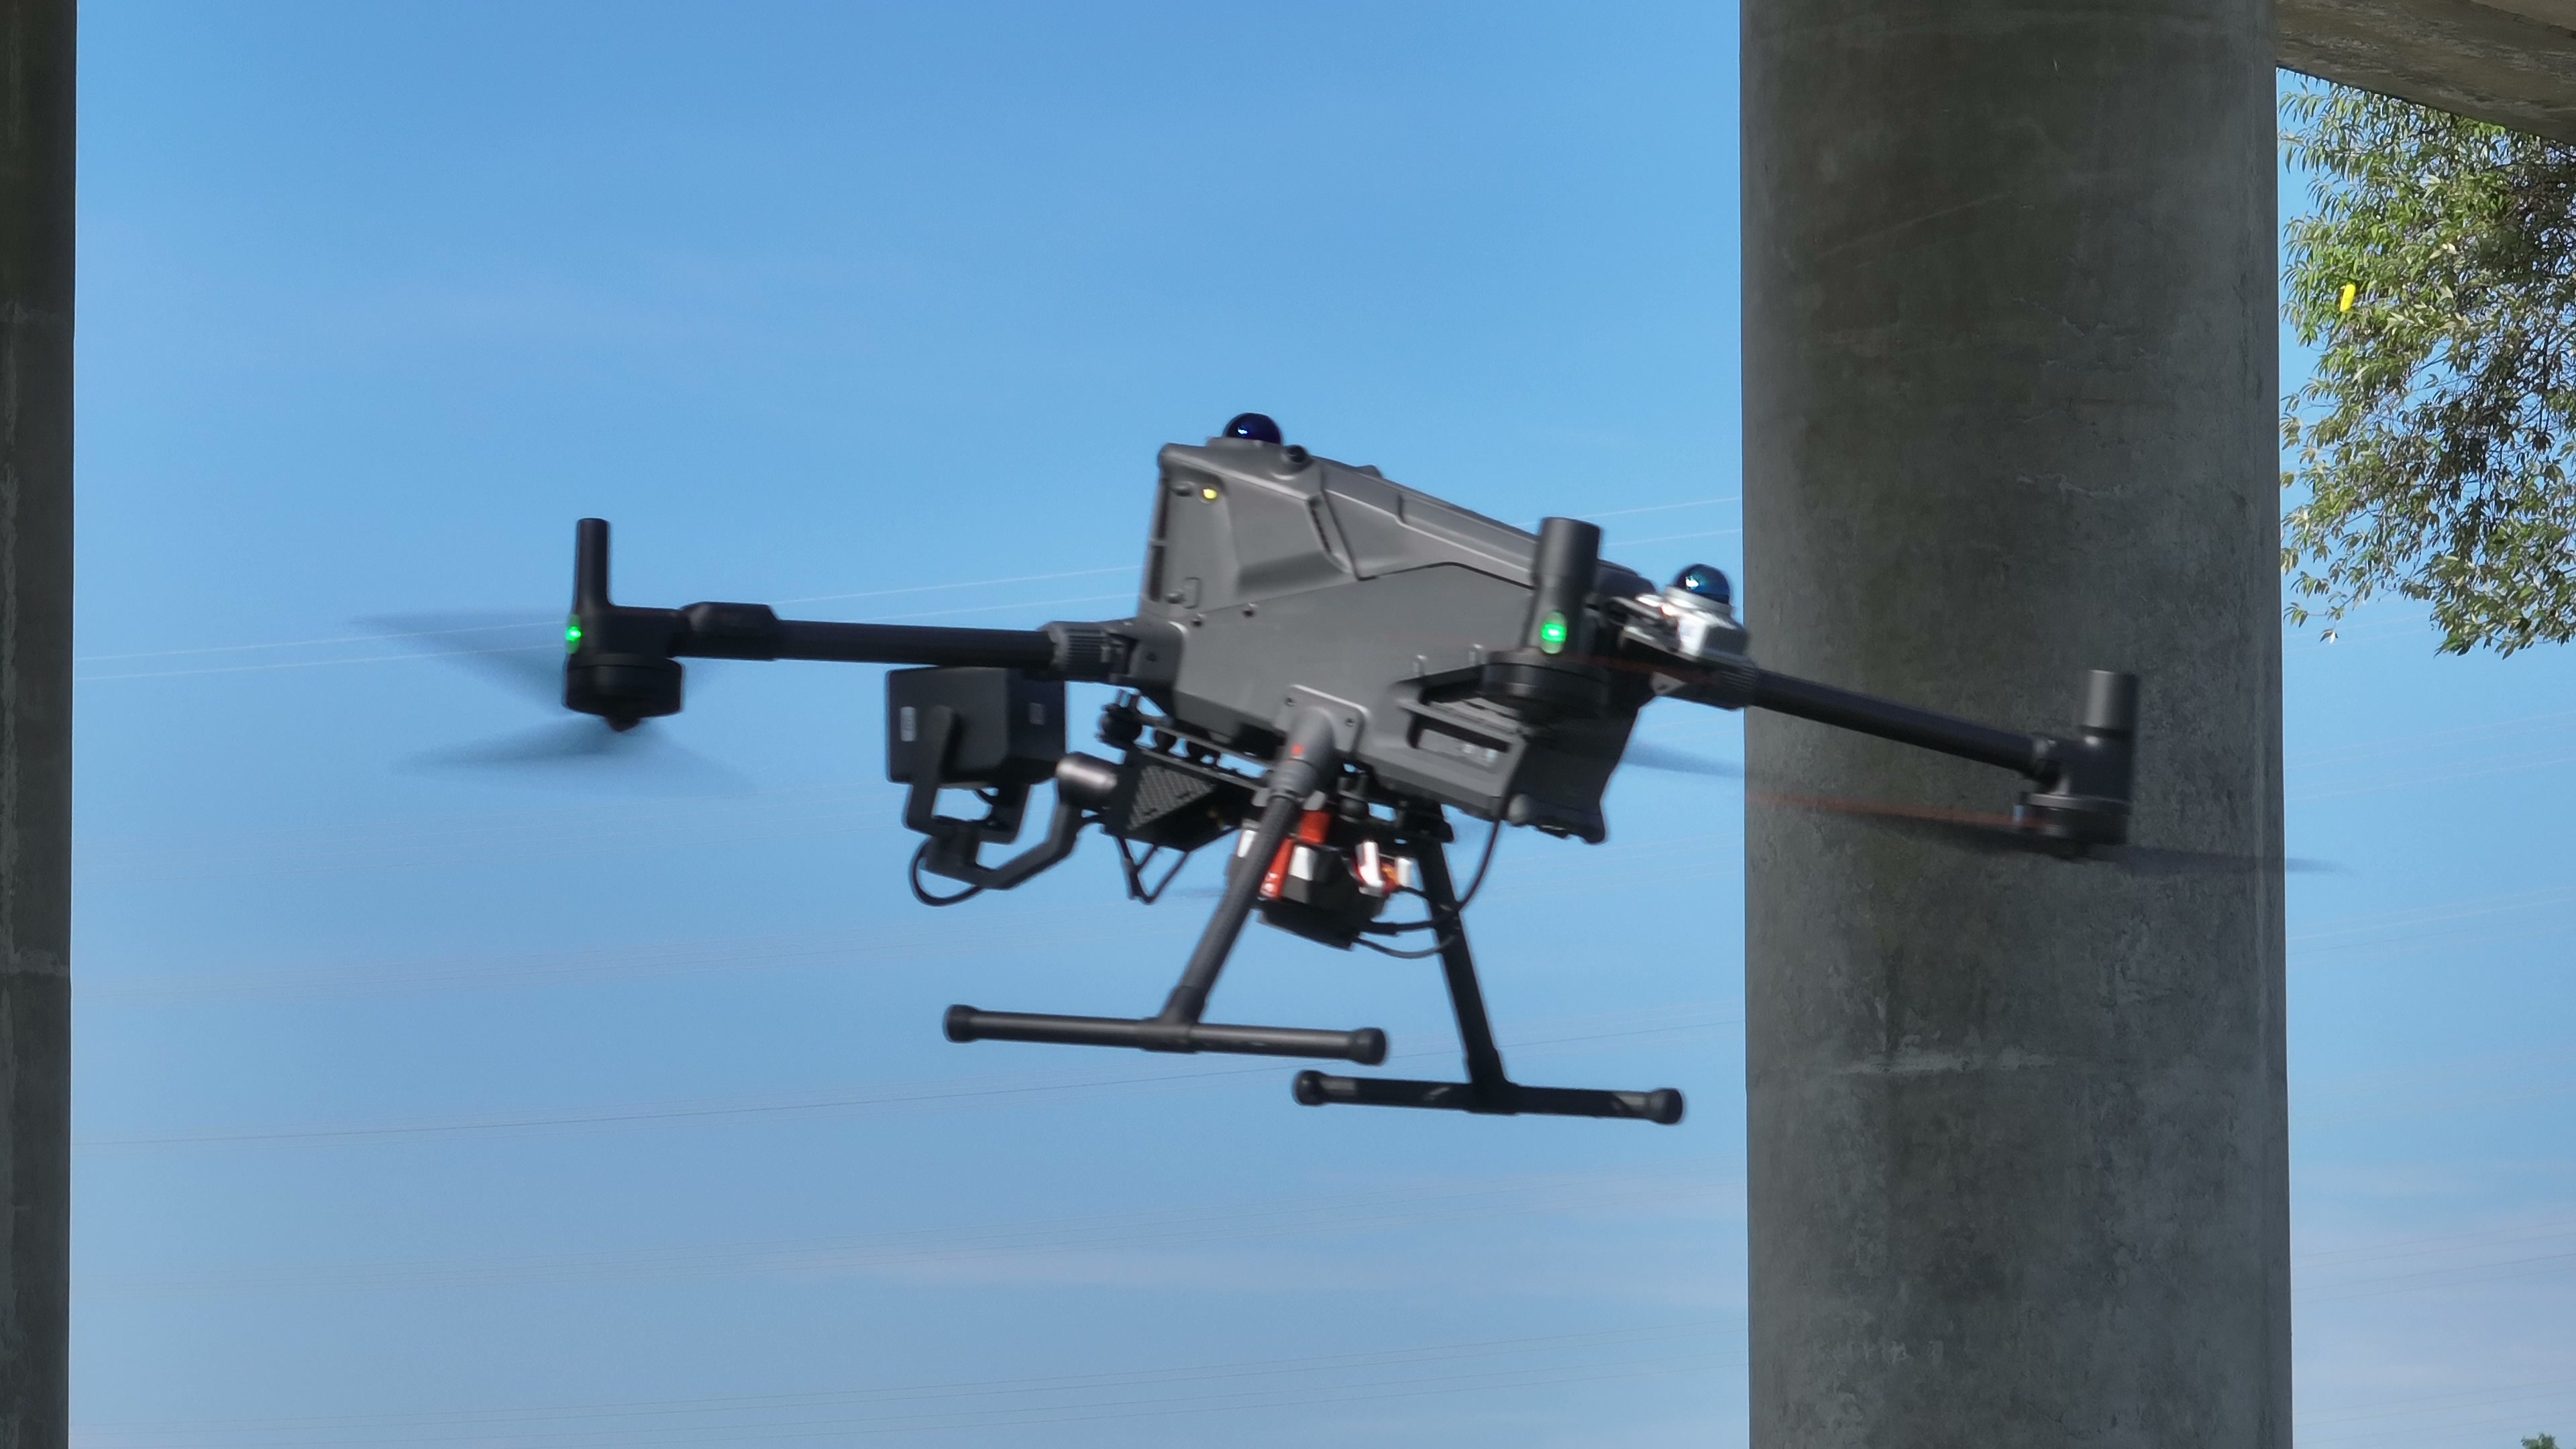
这些场景有一个共同的技术难题:GNSS卫星信号会被遮挡、削弱,甚至完全不可用。而一旦失去可靠的位置基准,航线跟踪、任务执行和安全避障都无从谈起。
INES(Intelligent Navigation & Embedded Sensing)要解决的,正是这个问题。它不是一个单纯的定位器,而是一套集多源融合定位、自主导航、任务执行与安全防护于一体的机载导航系统,让机器人在有卫星和没卫星的环境里都能持续、准确地行动。
本文从定位能力、任务体系、平台适配和安全防护四个维度,拆解这套系统的核心能力。
01 雷视融合SLAM:让定位在隧道里也不"打滑"
在封闭空间里,机器人主要依靠同步定位与建图(SLAM)技术确定自身位置。但纯激光SLAM存在一个典型短板:在隧道、长直管廊这类结构单一、几何特征高度重复的场景中,激光雷达在不同位置扫到的点云形态非常接近,容易出现匹配错误,表现为定位"打滑"和位姿漂移。
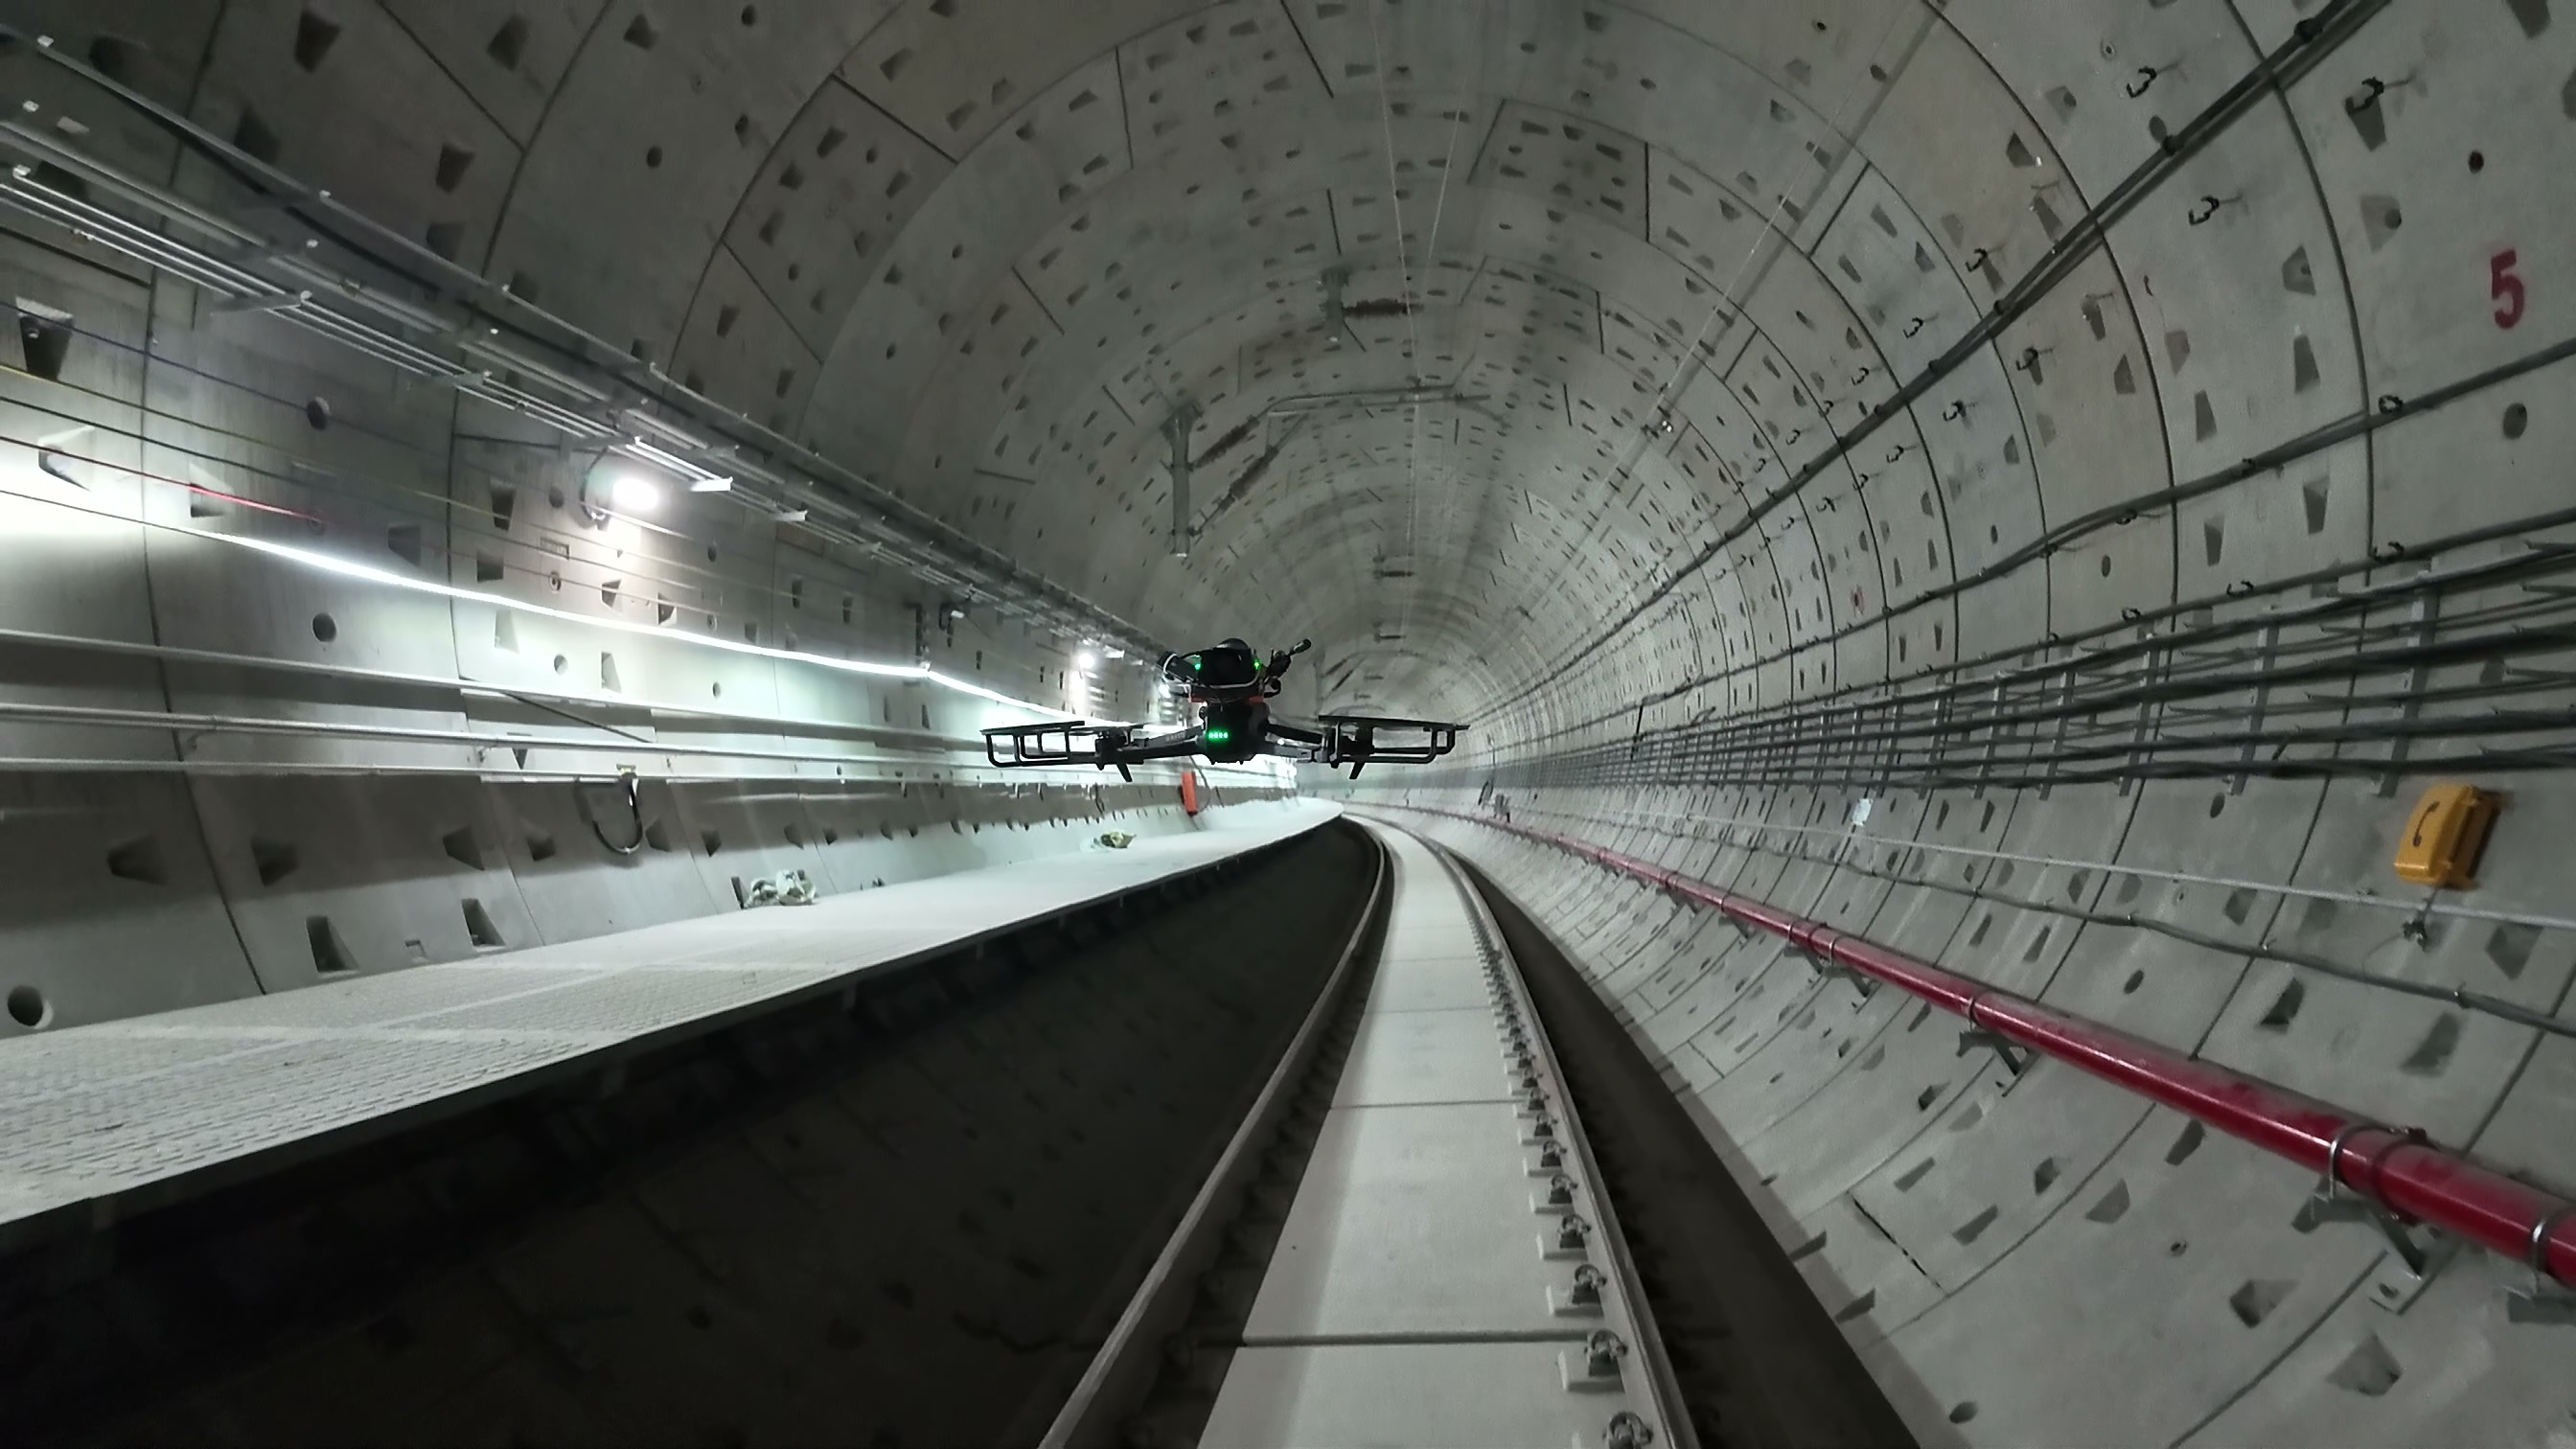
INES的应对方式是激光与视觉融合的SLAM方案——用激光雷达提供精确的几何结构信息,用视觉传感器捕捉环境纹理和语义特征,两类数据在融合引擎中互相校验、互为补充。当地面几何特征不足以区分位置时,视觉信息可以提供额外的约束;当光线变化影响成像时,激光点云又能保持稳定。
这种雷视融合架构,让系统在隧道、涵洞、厂房等容易发生退化的场景中仍能保持稳定的定位输出,融合定位精度可达±1.5cm以内。
同时,IMU(惯性测量单元)以高频率提供姿态和运动信息,在传感器数据之间做位姿衔接,进一步保证定位输出的连续性和实时性。
02 RTK与SLAM无缝切换:一套系统覆盖露天与室内
真实的巡检任务往往不是单一环境。以桥梁巡检为例,无人机从桥面起飞时处于开阔天空下,RTK可以提供厘米级的差分定位;但当它飞向桥底、靠近墩柱时,卫星信号会迅速衰减甚至丢失。
INES同时接入RTK卫星定位和SLAM自主定位两路信息源,并实时监测各自的定位质量。当机器人从露天进入卫星拒止区域时,系统自动切换到SLAM定位;当它重新回到开阔环境、RTK信号恢复时,再平滑切回卫星定位。
切换过程中,融合引擎结合IMU数据进行位姿衔接,避免位置跳变和姿态中断。对任务执行而言,这条切换链路是透明的——机器人不需要停顿,航线不会中断,实现从室外到室内、从桥上到桥下的全天候连续定位。
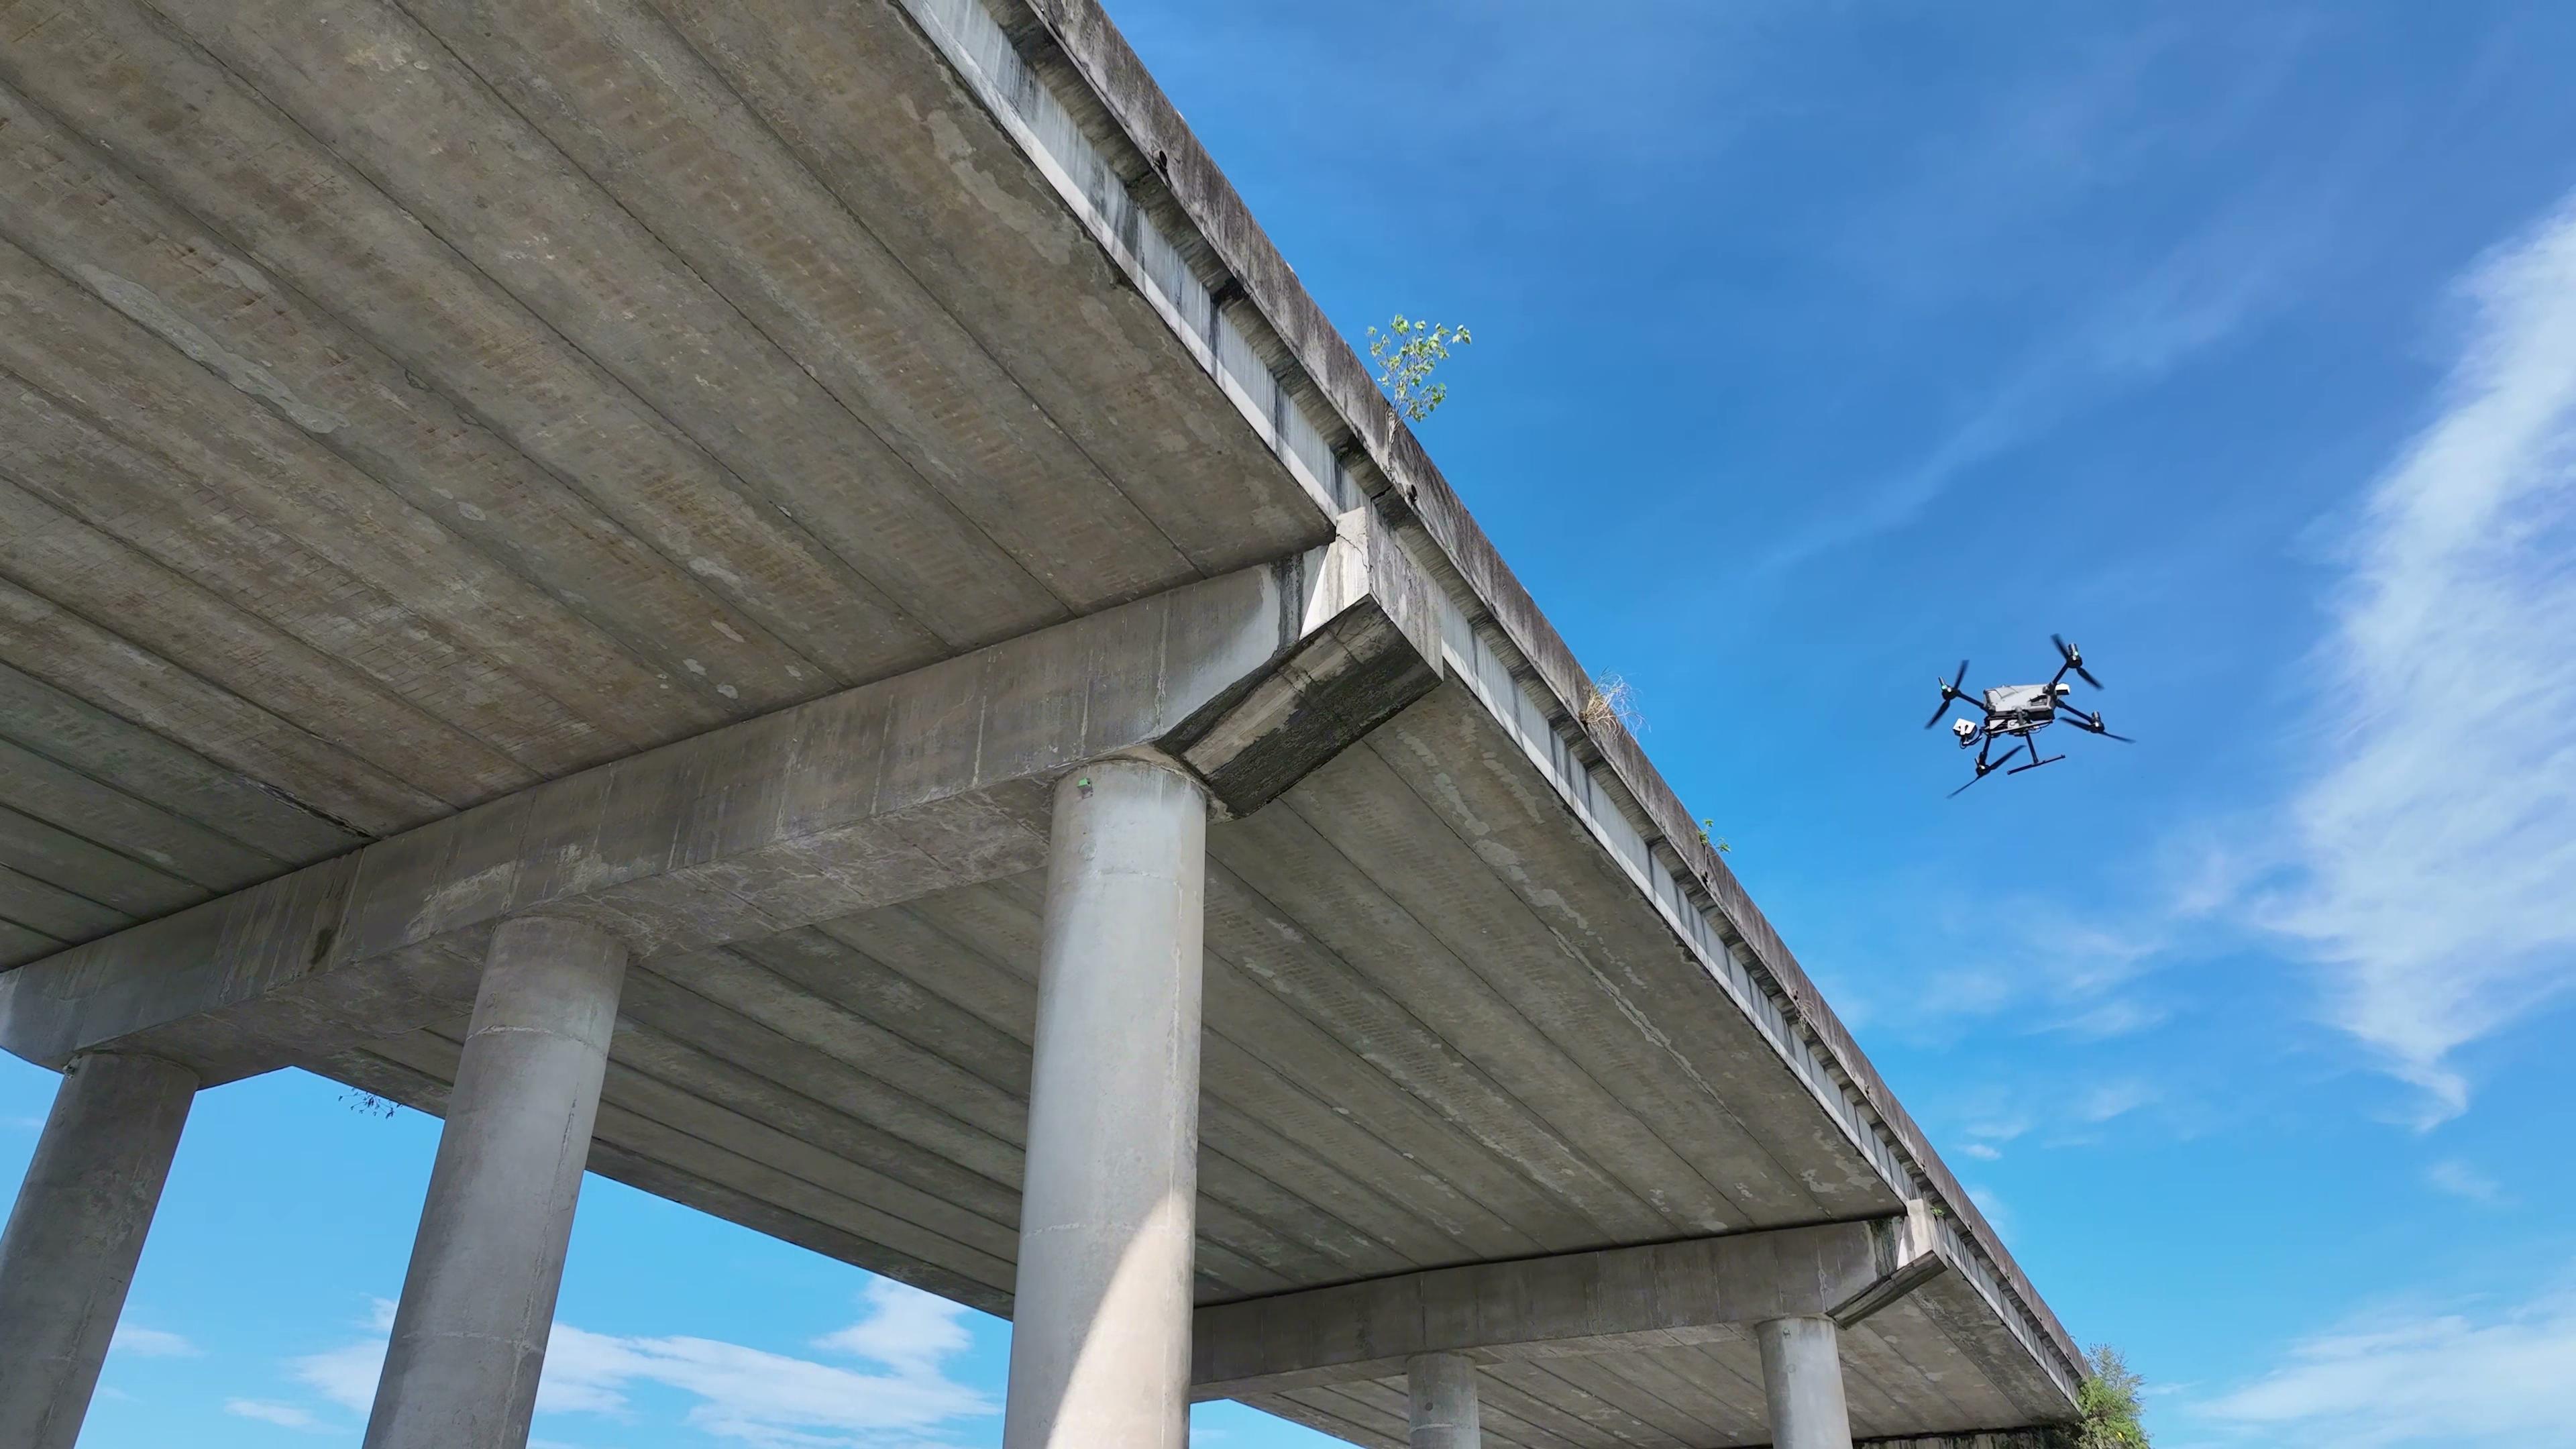
具体的切换策略和阈值,会根据作业环境、点云地图和飞行平台的特点在项目中完成配置和验证。
03 仿真先行:在真实执行前验证定位、导航与任务
复杂空间里的任务试错成本很高——设备进隧道后发现航线有问题,或者在桥底才发现定位切换异常,现场处理既耗时又有安全风险。
INES支持定位、导航和任务执行的全流程仿真。在任务下发到真实机器人之前,可以先在仿真环境中加载点云地图、模拟传感器输入,验证定位融合是否稳定、航线跟踪是否准确、航点动作和切换逻辑是否符合预期。
这相当于给任务加了一道前置校验:把潜在的配置问题和路径冲突暴露在仿真阶段,而不是等到真实作业时才发现。对于多平台、多场景的项目化部署,仿真也是验证适配方案和调试参数的重要工具。
04 标准航线文件:让任务规划与机载执行解耦
一套开放的导航系统,不应该被封闭的任务格式绑定。
INES支持解析KML等标准航线与任务文件,在机载端完成文件校验、航线跟踪和预定义航点动作的执行。任务文件不仅描述"飞到哪些点",还可以携带每个航点的具体动作——机头朝向、云台角度、相机参数、拍照或录像指令等。
标准格式带来的直接好处是任务链路的灵活性:航线可以在规划软件(如ARP)中生成,通过地面站(如AGS)下发,也可以来自其他符合标准的规划工具。只要文件格式匹配,INES就能识别并执行,不依赖单一的规划入口。
结合任务管理能力,系统还会记录航点索引和动作执行状态,支持断点续飞、指定航点起始和分段执行——换电后续飞、补拍局部区域、重点复查特定构件,都可以从合适的位置恢复任务,而不必整条航线重跑。
05 跨平台适配:一套导航内核,承载多种机器人形态
不同的巡检场景对应不同的机器人形态——空中的无人机、地面的四足机器狗、轮式AGV,各有各的运动方式和控制接口。INES的定位导航内核并不绑定某一种载体,而是通过硬件接口和软件协议的适配,运行在多种机器人平台上。
在无人机方面,系统可对接DJI PSDK、PX4等主流飞控生态,结合机载计算单元、激光雷达和云台相机构成完整的机载链路;在地面机器人方面,则根据机器狗和AGV的运动控制接口、供电方式和传感器配置完成集成。
这种跨平台能力的意义在于:用户不需要为每一种机器人重新学习一套导航逻辑,定位融合、航线执行、任务管理和安全防护的核心能力是统一的,差异只在底层的驱动适配和运动学配置。
06 传感器开放:适配多型号激光雷达
定位融合的质量,很大程度上取决于前端传感器的配置。INES在激光雷达选型上保持开放,目前已适配多款主流型号,包括:
· Livox MID360:非重复扫描式固态激光雷达,适合轻量化机载平台;
· Fairy:面向特定平台的激光雷达方案;
· JT128:机械式多线激光雷达;
· XT32:32线激光雷达,适用于对点云密度和测距范围有要求的场景。
不同雷达在扫描方式、点云密度、视场角和测距能力上各有侧重,具体选型需要结合机器人载重、作业空间结构、地图精度要求和成本预算综合确定。RTK和IMU作为辅助定位输入,同样可以按项目配置接入。
07 障碍检测与碰撞防护:给复杂空间作业加一道安全底线
在桥底、隧道、厂房这类空间受限的环境中,预设航线无法覆盖所有现场变化——临时堆放的设备、新增的结构件、作业人员或其他移动障碍物,都可能出现在规划路径上。
INES基于实时感知数据持续进行障碍物检测,并提供两种可配置的工作模式:
碰撞防护模式(告警):系统检测到前方存在障碍物并判断存在碰撞风险时,触发告警并执行减速或悬停,由作业人员评估后决定后续操作。这种模式适合需要人工全程掌控、对自动干预持谨慎态度的场景。
自动绕障模式:系统在检测到障碍物后自主完成规避,不需要人工介入。
08 自动绕障:基于A*算法的局部路径重规划
自动绕障的核心,是在全局航线之外实时生成一条安全的局部绕行路径。
当障碍物被检测到并确认阻挡了当前航线时,INES基于感知到的空间信息构建局部代价地图,运用A*等路径规划算法搜索一条绕开障碍物、同时尽量贴合原航线的可行路径,自动控制机器人沿局部路径绕行;通过障碍区域后,再重新回到预设航线上继续执行任务。
整个过程对任务层是闭环的——机器人不会因为遇到障碍就中断任务,而是在保证安全的前提下自主完成绕行和航线恢复。局部规划的安全距离、绕行策略和速度限制,都可以根据机器人类型和场景要求进行配置。
需要说明的是,自动绕障并不意味着作业人员可以完全脱离监管。起飞、返航、异常处置和人工接管策略,仍应符合飞行平台规范、现场安全规程和项目操作手册。
写在最后:INES可以独立采购,按你的平台和场景定制适配
需要特别说明的是,INES并非只能作为整套巡检方案的一部分交付,它可以独立销售、独立采购、独立适配。
如果你已经有自己的机器人平台,或者希望在特定场景中引入多源融合定位能力,可以单独采购INES,并针对以下内容完成项目化适配:
指定的机器人平台:包括特定型号的无人机、四足机器狗或轮式AGV,对接其飞控/运动控制接口、供电和机械安装;
特定格式的航线与任务文件:支持KML等标准格式,也可根据项目已有的任务规划体系进行接口适配;
特定的传感器配置:根据场景需求适配对应型号的激光雷达、RTK和IMU;
特定的应用场景:无论是桥梁底部、隧道管廊、厂房仓储还是其他卫星拒止环境,都可以围绕定位策略、地图准备、安全规则和任务流程完成针对性验证。
简单来说,你提供机器人平台、传感器配置、作业空间和任务要求,我们负责确认INES的适配方案,让定位导航能力以适配项目需求的方式嵌入你已有的系统。
在机器人走向越来越复杂的真实空间时,可靠的定位导航不是锦上添花,而是一切自主行动的前提。