M3、M4、M300、M350、M400などのDJIドローンを保有していても、橋梁点検では別の課題が生じます。飛行できるかどうかではなく、どのような点検ルートで飛行するかが重要になります。
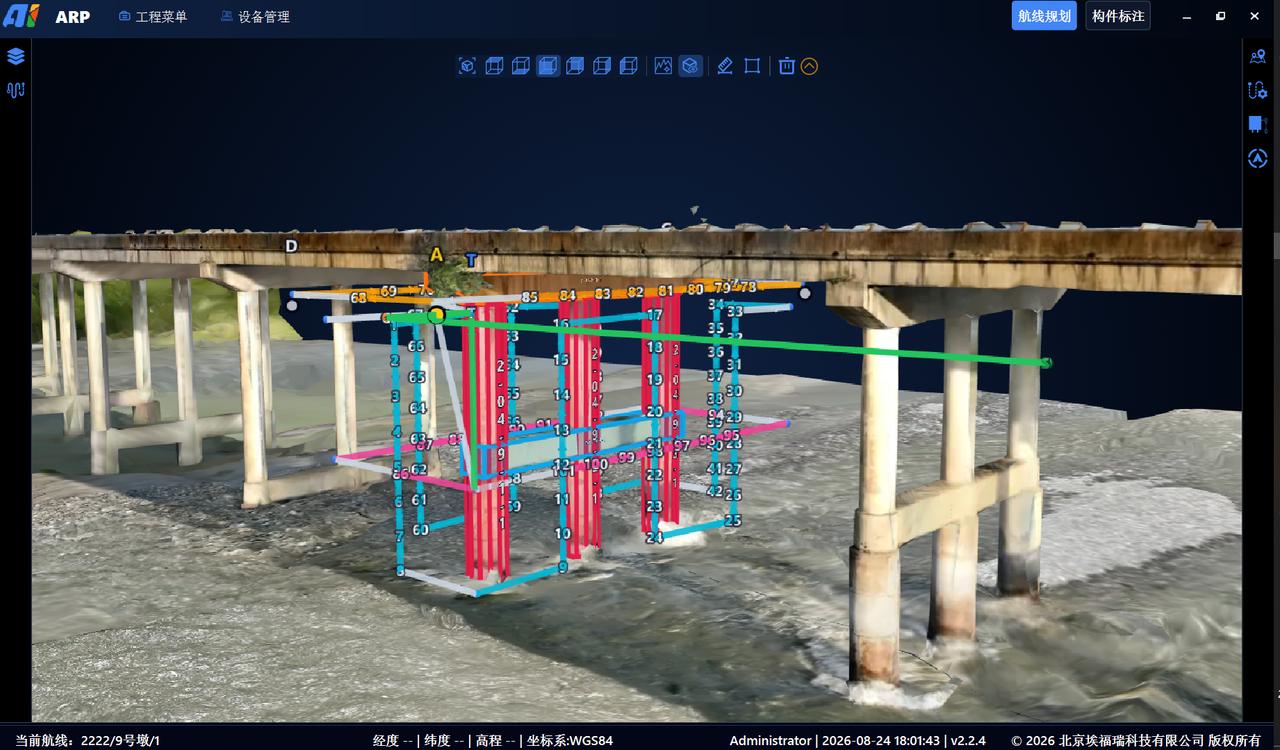
橋梁には橋脚、梁、支承、中空床版、箱桁、T桁、高欄などがあり、橋面上には主塔、斜材ケーブル、吊りケーブルもあります。部材ごとに形状や寸法が異なるため、適切な撮影距離と角度の設定が必要です。
主塔を手動操縦で撮影できても、多数の斜材ケーブルを近距離で撮影する場合には、一定の撮影距離と撮影範囲を維持することが難しくなります。
アーチ橋、斜張橋、吊橋では曲面や不規則な部材が多く、事前の計画なしに撮影すると、撮り漏れ、重複撮影、画像のぶれなどによって再作業が必要になる場合があります。
橋梁点検では、ドローンの保有だけでなく、対象構造に適した飛行ルートの準備が重要です。
AIFORAILのARP橋梁用飛行ルート計画ソフトは、この課題に対応します。
01 橋梁点検に専門的な飛行ルート計画が必要な理由
測量や空撮で用いられる、範囲を指定して格子状に飛行する計画だけでは、部材単位の点検に十分対応できない場合があります。橋全体を撮影するだけでなく、各部材を鮮明に記録する必要があるためです。
主な相違点は次のとおりです。
第一に、部材を認識した計画です。一般的なルートは地理的な範囲に基づきますが、橋梁点検では橋脚の撮影角度や斜材ケーブルに沿った飛行など、部材ごとの条件を検討する必要があります。
第二に、部材表面への適合です。橋梁には曲面、折れ面、鉛直面があります。平面的な格子ルートでは、撮影距離や角度が適切にならない場合があります。
第三に、複雑な橋梁形式への対応です。アーチリブ、斜張橋の主塔と斜材ケーブル、吊橋の主ケーブルとハンガーでは形状や方向が異なり、規則的な平面ルートだけでは対応が難しくなります。
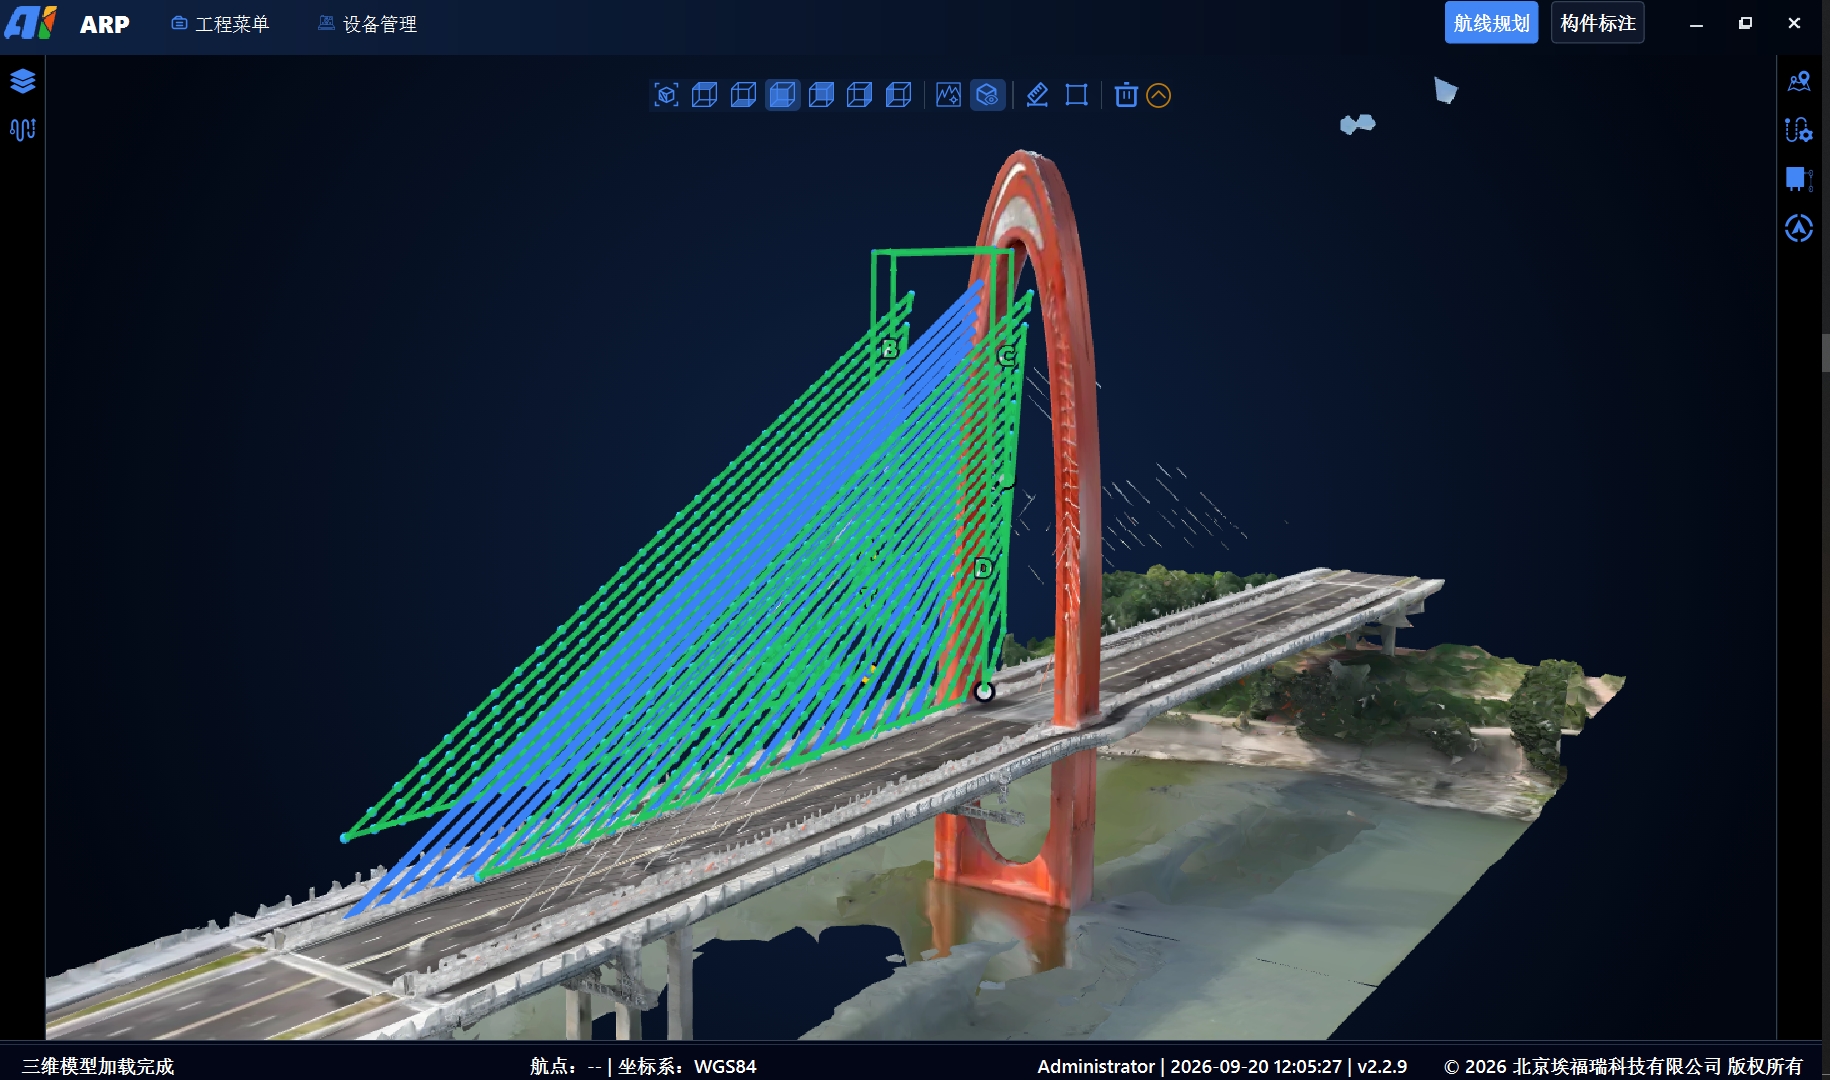
ARPでは三次元橋梁モデルに部材情報を付与し、地理的な範囲ではなく部材に沿って飛行ルートを生成します。
範囲に基づく計画が飛行する場所を定めるのに対し、橋梁点検では、どの部材を、どの角度から、どの距離で撮影するかまで検討します。
02 部材を把握してから適切な飛行ルートを生成します
ARPはAiforail Route Planningの略称です。橋梁モデルを部材単位で整理し、その部材に基づいて飛行ルートを生成します。
三次元モデル、部材の指定、ルート計算、点検動作の設定を同一の作業環境で扱います。モデルを読み込み、部材とパラメーターを設定すると、部材に沿った候補ルートを生成できます。
実行用ルートを作成する五つのステップ
ステップ1:三次元モデルを読み込みます。3D TilesやB3DMなどの橋梁モデルを用いて、ルート計算に必要な形状・寸法と空間基準を設定します。
ステップ2:橋梁部材を指定します。橋脚、梁、桁、アーチリブ、支承などをパラメーター付きの部材オブジェクトとして設定します。色分けによって部材を識別し、ルート計算の基礎とします。
ステップ3:対象部材と条件を選択します。点検距離、縦横の画像重複率、使用機種を設定します。対象にはDJI M3、M4、M300、M350、M400などがあります。
ステップ4:ルートを生成して確認します。候補ウェイポイント、経路、撮影方向、動作を計算し、三次元画面で確認できます。作業担当者が必要な調整を行います。
ステップ5:タスクファイルを出力します。実行用のKMLルートを出力できます。部材情報やタスクデータは、プロジェクトのインターフェースに応じて画像・損傷管理にも連携できます。
幅広い橋梁部材に対応します
ARPは次の部材群を対象としています。
橋梁下面:橋脚、梁、支承などです。
上部構造:中空床版、小箱桁、T桁、大箱桁、高欄を含む橋梁側面などです。
橋面上:主塔、斜材ケーブル、吊りケーブルなどです。
一般的な桁橋に加え、アーチ橋、斜張橋、吊橋でも部材単位のルート計画が可能です。複雑な形状に対応した計画は、手動操縦における撮影範囲や画像品質のばらつきの低減に貢献します。
03 ARPのシミュレーターで実飛行前にルートを確認します
飛行後に撮り漏れ、構造物との距離不足、撮影距離の問題が判明すると、再作業に時間、空域の調整、人員などの負担が生じます。
ARPには、実飛行前の確認を支援する飛行シミュレーターがあります。
計画後に三次元橋梁モデル上で模擬飛行を行えます。開始位置、経路、各ウェイポイントの撮影方向、構造物との位置関係を画面で確認できます。
現場で実機を運用する前に、オフィスで計画した飛行を確認できます。
模擬飛行により、実飛行前にルート上の問題を把握しやすくなります。
主な活用効果は次のとおりです。
早期の問題把握:対象部材の撮影範囲、カメラ角度、構造物への接近状況を確認できます。
現場での再作業の低減:機材や人員を現場へ配置する前に、計画上の問題を検討できます。
操縦者の事前確認:経路や注意箇所を把握し、現場での運用準備に役立てられます。
関係者との情報共有:模擬飛行を通じて、事業者や確認担当者に計画を分かりやすく説明できます。
ルート計画では、経路の作成だけでなく、意図した撮影が可能かを検討することも重要です。シミュレーターはその確認の一部をオフィスで行い、現場のリスク低減に貢献します。
04 既存のDJIドローン運用に専門的なルート計画を追加します
DJIドローンと独自のデータ処理プラットフォームを保有していても、専用のルート計画ツールが必要な場合があります。
ARPはシステム全体の置き換えを前提とせず、計画工程を担う独立したツールとして利用できます。既存の機体や処理手順と組み合わせ、橋梁側面や橋面上の詳細な点検計画を支援します。
主な対象は次のとおりです。
橋梁側面:桁側面、高欄、防護壁などに沿って飛行し、区間ごとに画像を取得します。
橋面上:主塔、斜材ケーブル、吊りケーブル、主ケーブルなどについて、部材ごとに近距離撮影を計画します。
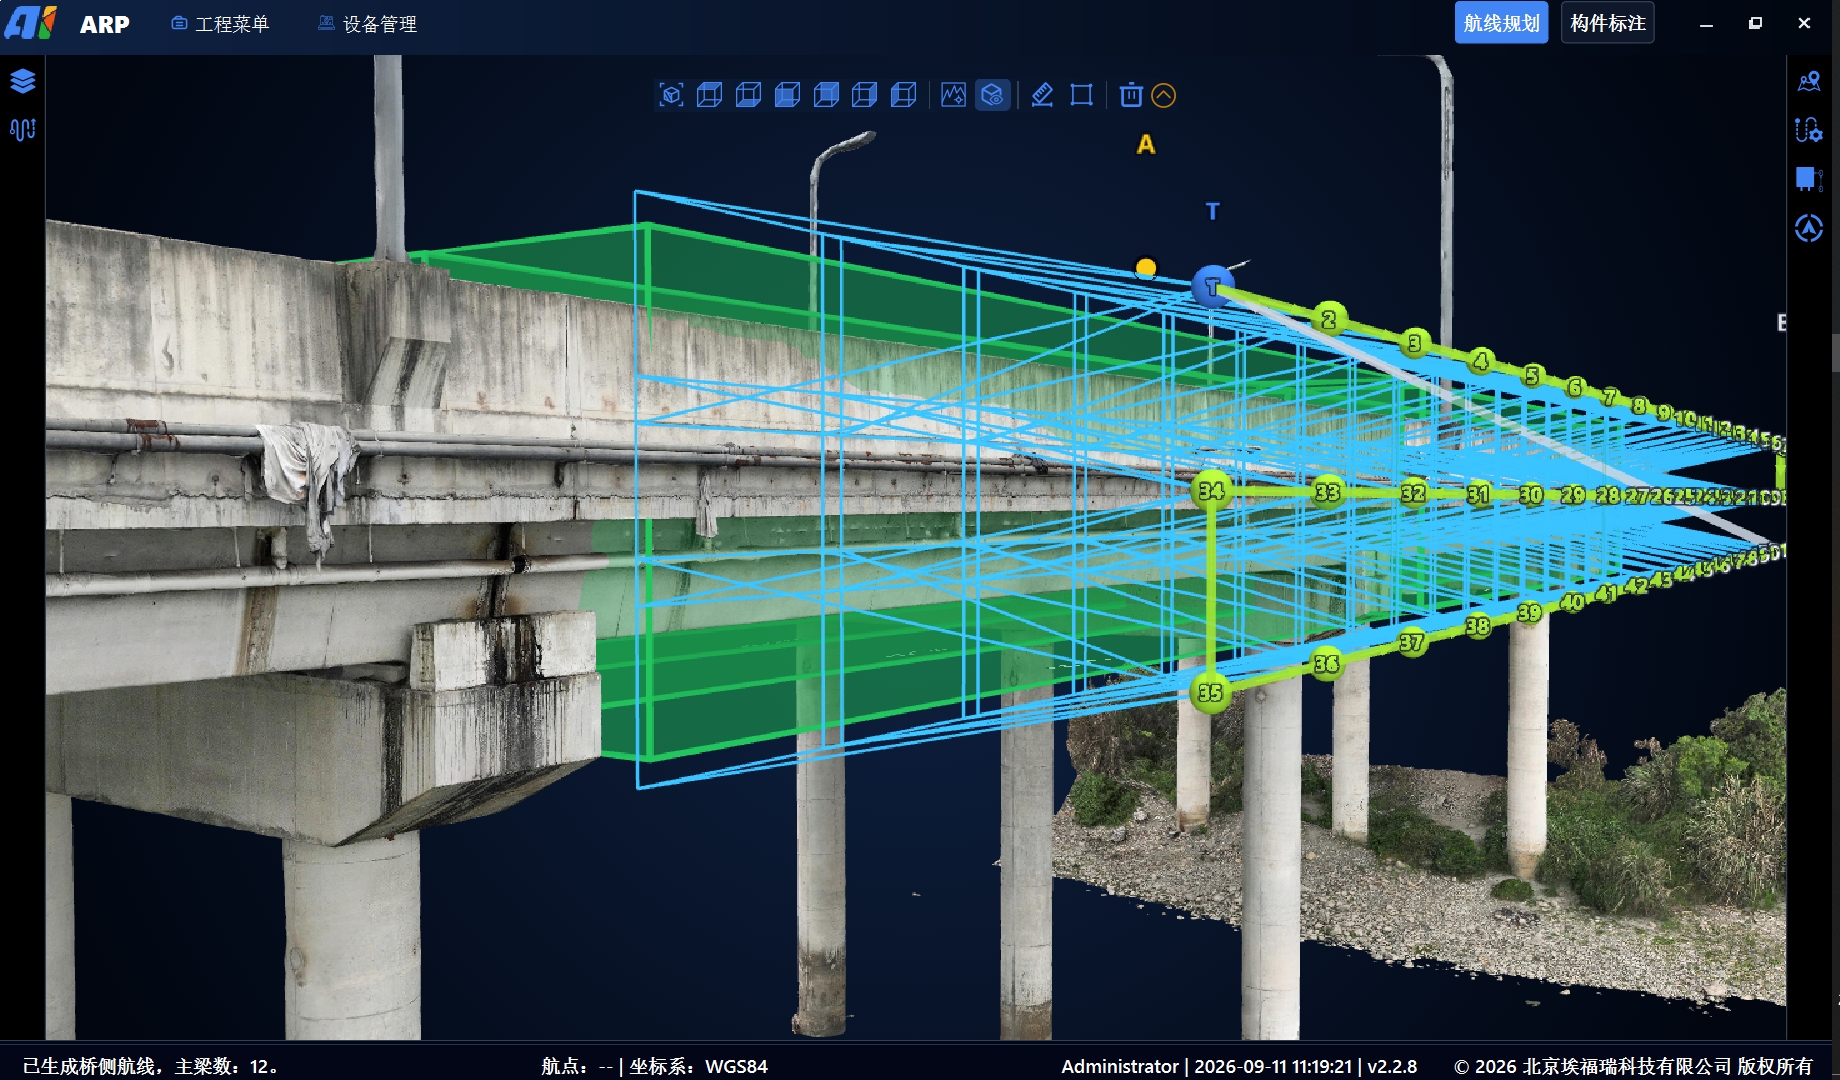
DJI M3、M4、M300、M350、M400とARPを組み合わせ、橋梁側面や橋面上の点検に活用できます。
既存の業務手順を補完する柔軟な構成が可能です。
保有するDJIドローンを活用し、機体の入れ替えを抑えられます。
KMLルートと部材データを出力し、既存のデータ処理プラットフォームとの連携が可能です。
システム一式の導入ではなく、必要なルート計画機能から追加できます。
橋脚、支承、桁下面などへ対象を広げる際には、機載ナビゲーションモジュール(INES)を追加し、GNSS 非測位環境での測位に対応できます。ルート計画はARPが引き続き担当し、段階的な拡張が可能です。
05 購入に加えてプロジェクト単位のレンタルも利用できます
利用機会が限られる場合、使用頻度の低いソフトウェアへの初期投資が課題になることがあります。
ARPでは通常の購入に加えてレンタル方式も提供しています。
プロジェクト期間に合わせてソフトウェアを利用し、ルート計画と作業を実施する方式です。一括購入の初期負担を抑える選択肢となります。
例えば、次のようなチームで活用できます。
橋梁点検を始めるチームは、本格的な投資の前に業務を試行できます。案件ごとに作業するチームは、必要な期間に利用できます。
導入の実現性を評価する場合、まず一つのプロジェクトで流れを確認し、その後に長期購入を検討できます。
レンタルにより、実際のプロジェクトで適合性を確認してから、長期的な導入を判断できます。
おわりに
橋梁点検では飛行が最初のステップであり、飛行ルート計画は撮影範囲と画像品質を支える重要な工程です。
ARPは橋梁モデルを部材情報に基づくタスク空間として整理し、部材に沿ったルート生成と実飛行前のシミュレーションを支援します。
既存のDJIドローンと処理プラットフォームを活用しながら、橋梁側面や橋面上の点検に必要な計画工程を追加できます。プロジェクト単位のレンタルも導入方法の一つです。
ARPの詳細やレンタルプランについては、お気軽にお問い合わせください。