測位装置にとどまらず、測位・航法・任務・安全支援を統合するINESをご紹介します
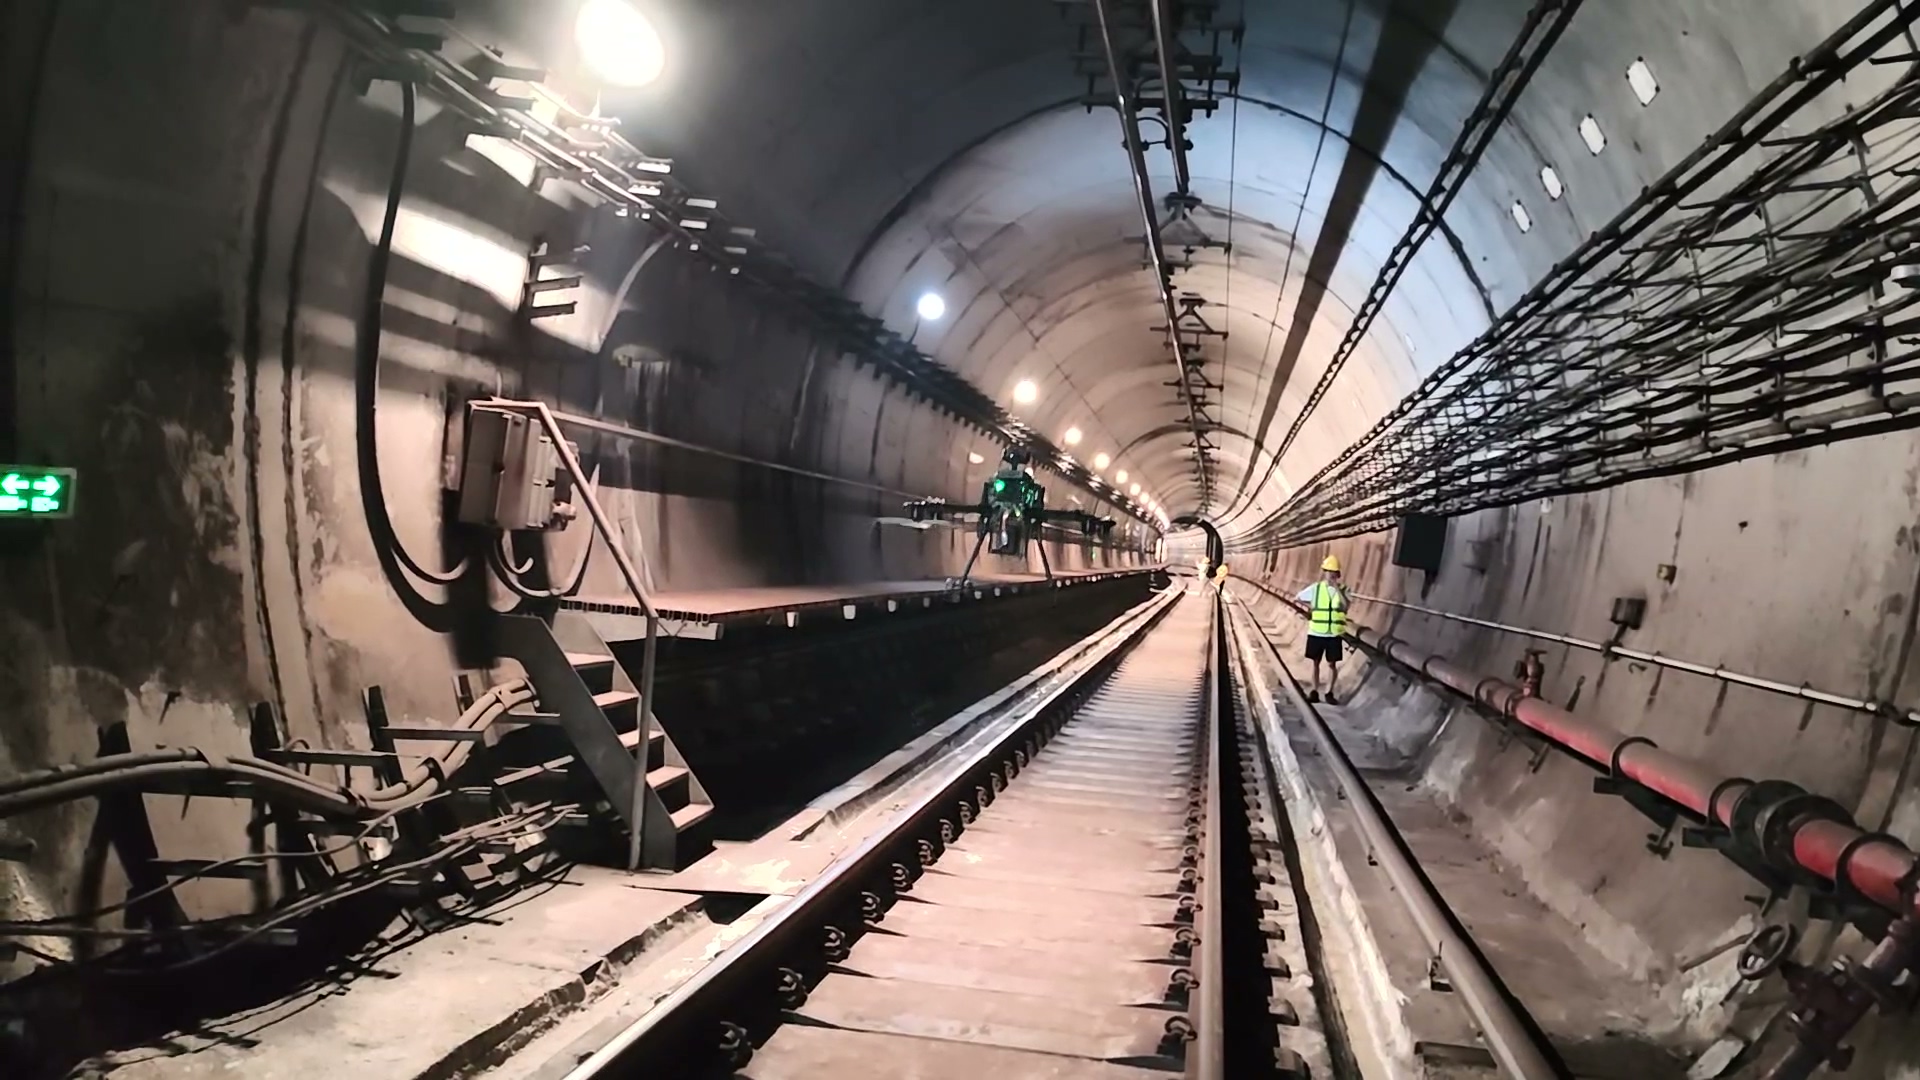
ロボット点検の対象は屋外の開放空間から、橋梁下面、トンネル深部、工場内部、大規模倉庫などの複雑な空間へ広がっています。
これらの場所ではGNSS信号が遮られ、弱まり、利用できなくなることがあります。信頼できる位置基準を失うと、ルート追従、任務実行、障害物回避が難しくなります。
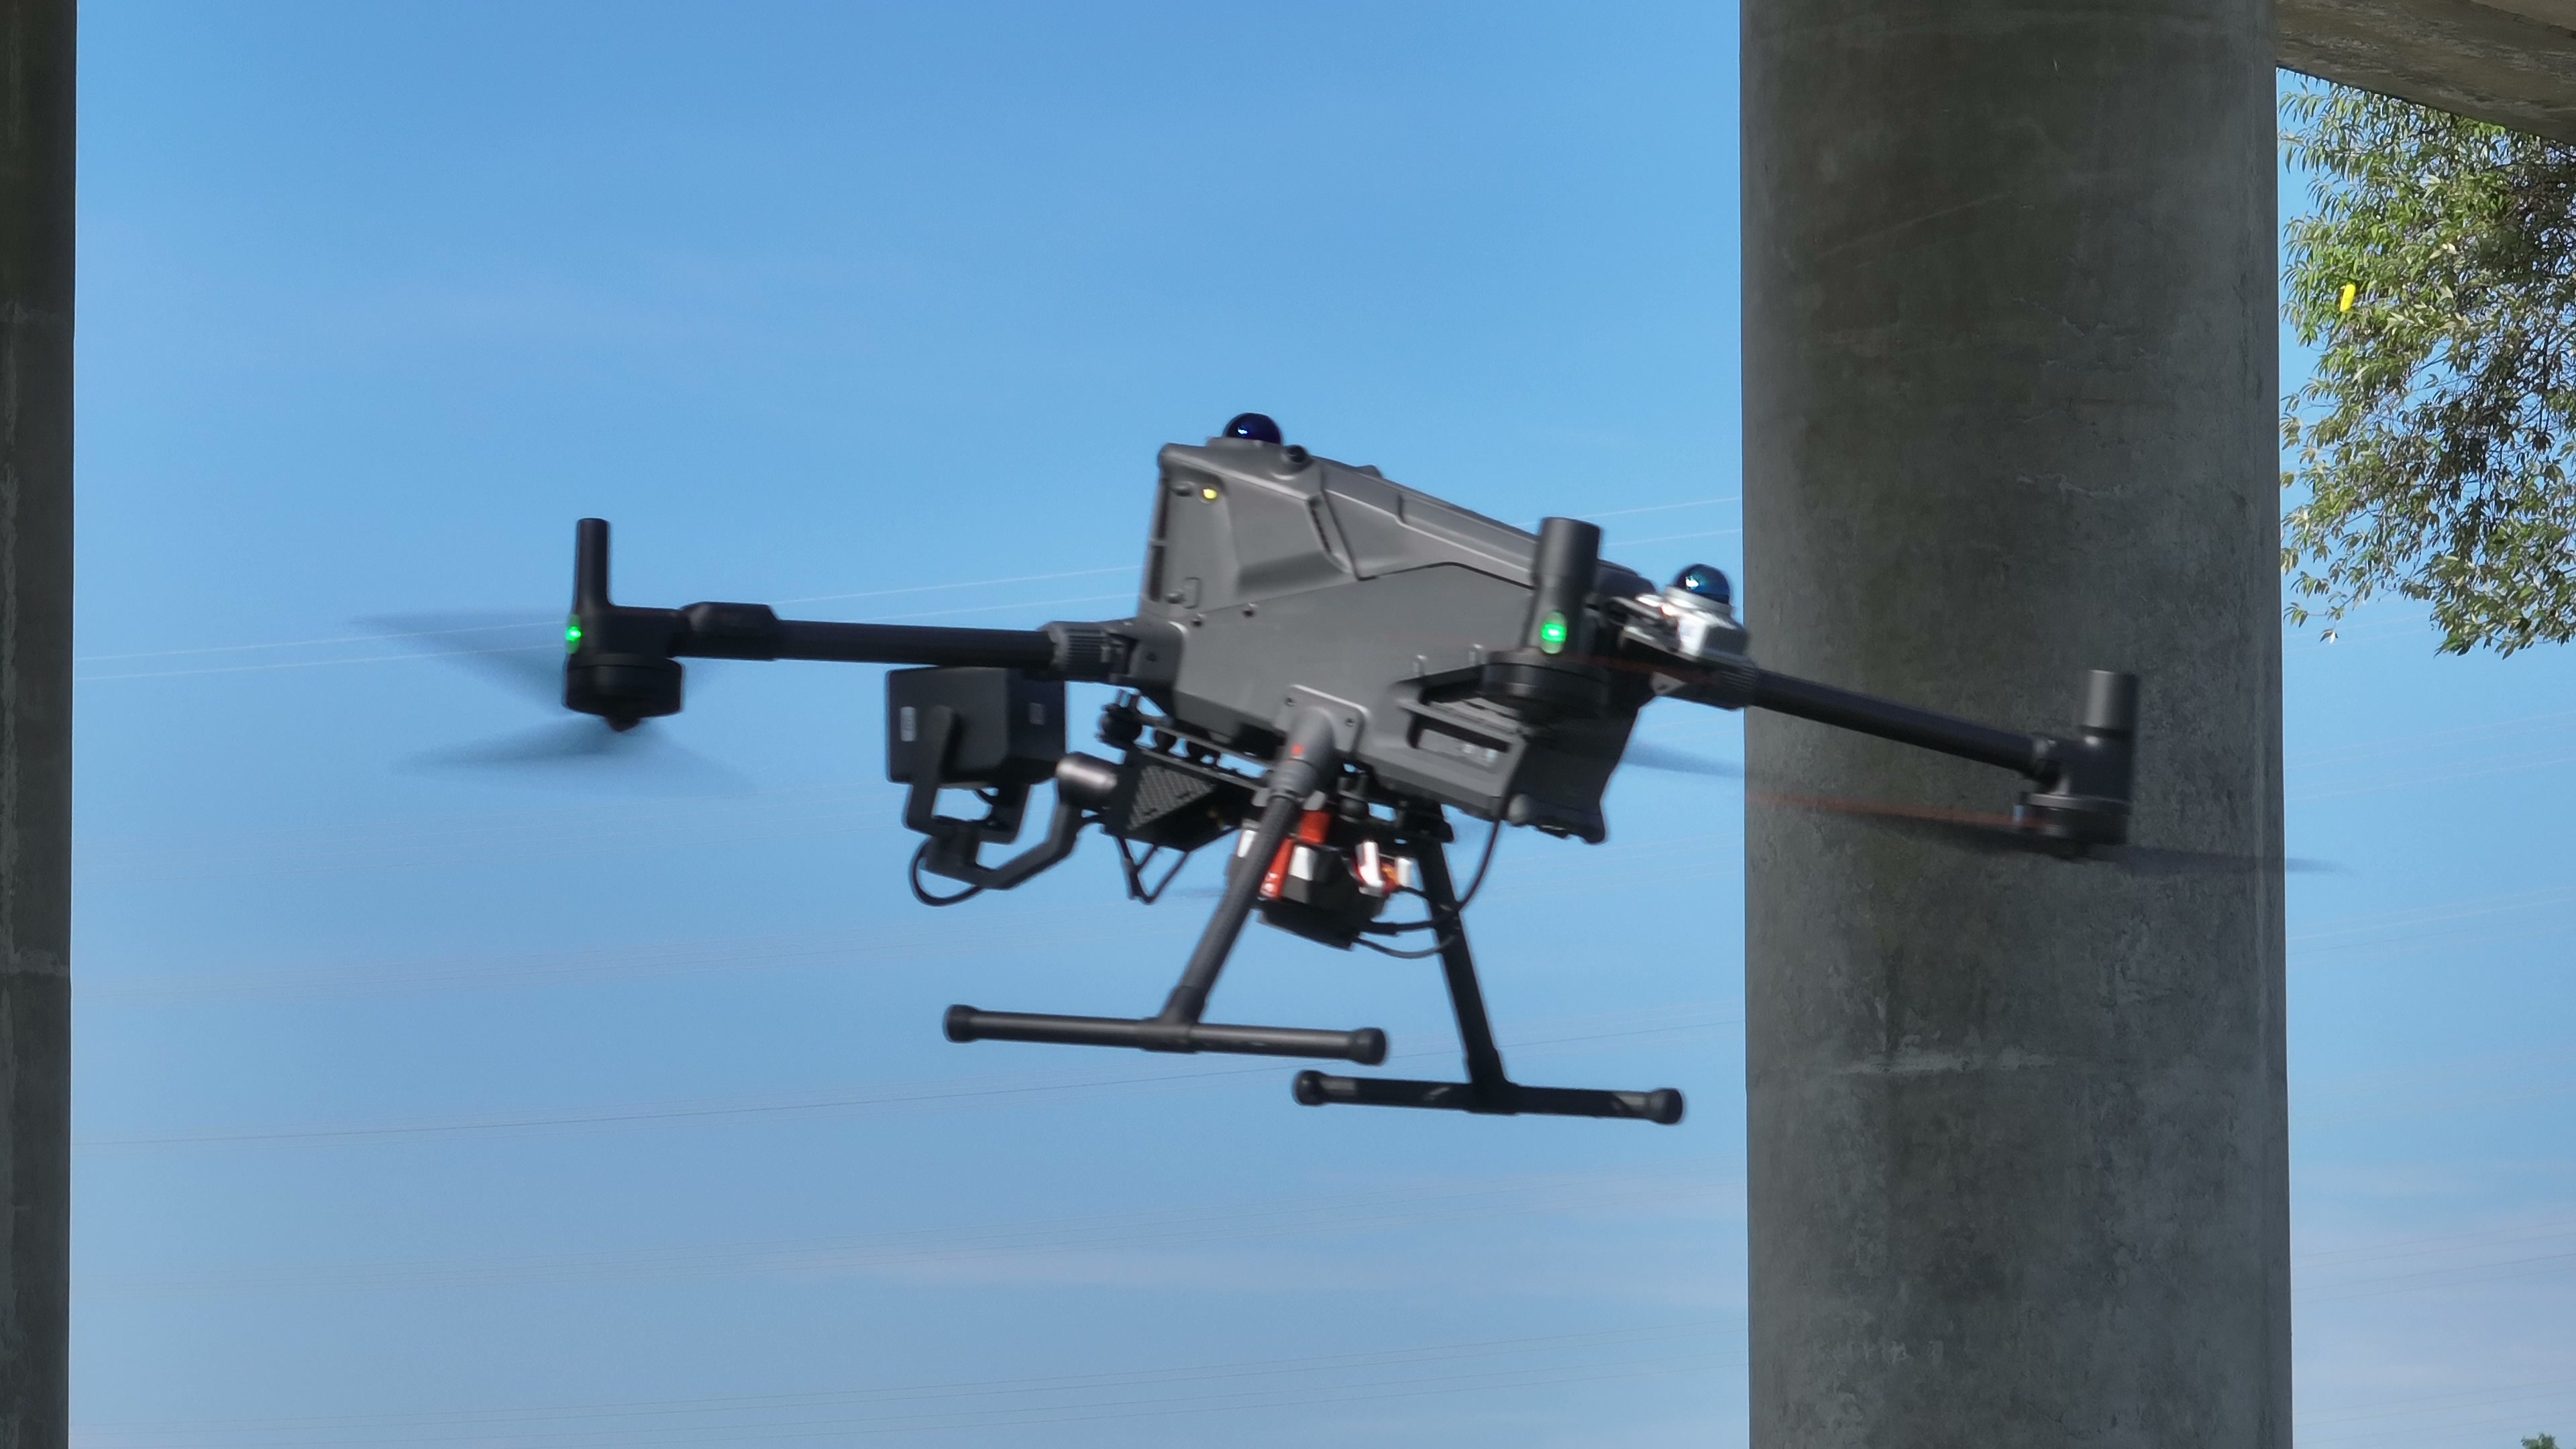
INES(Intelligent Navigation & Embedded Sensing)は、複数情報源による測位、自律航法、任務実行、安全支援を統合する機載システムです。単なる測位装置ではなく、衛星信号の有無をまたいだ継続的で正確な動作を支援します。
本記事では測位、任務管理、機体への適合、安全支援の4つの観点から中核機能をご紹介します。
01 LiDAR・画像融合SLAM:トンネル内の安定した測位を支援します
閉鎖空間では主にSLAM(自己位置推定と地図作成の同時実行)で位置を把握します。LiDAR単独のSLAMは、トンネルや直線状の共同溝など形状が単調で反復する空間で点群が類似し、誤対応や位置・姿勢のドリフトが生じる場合があります。
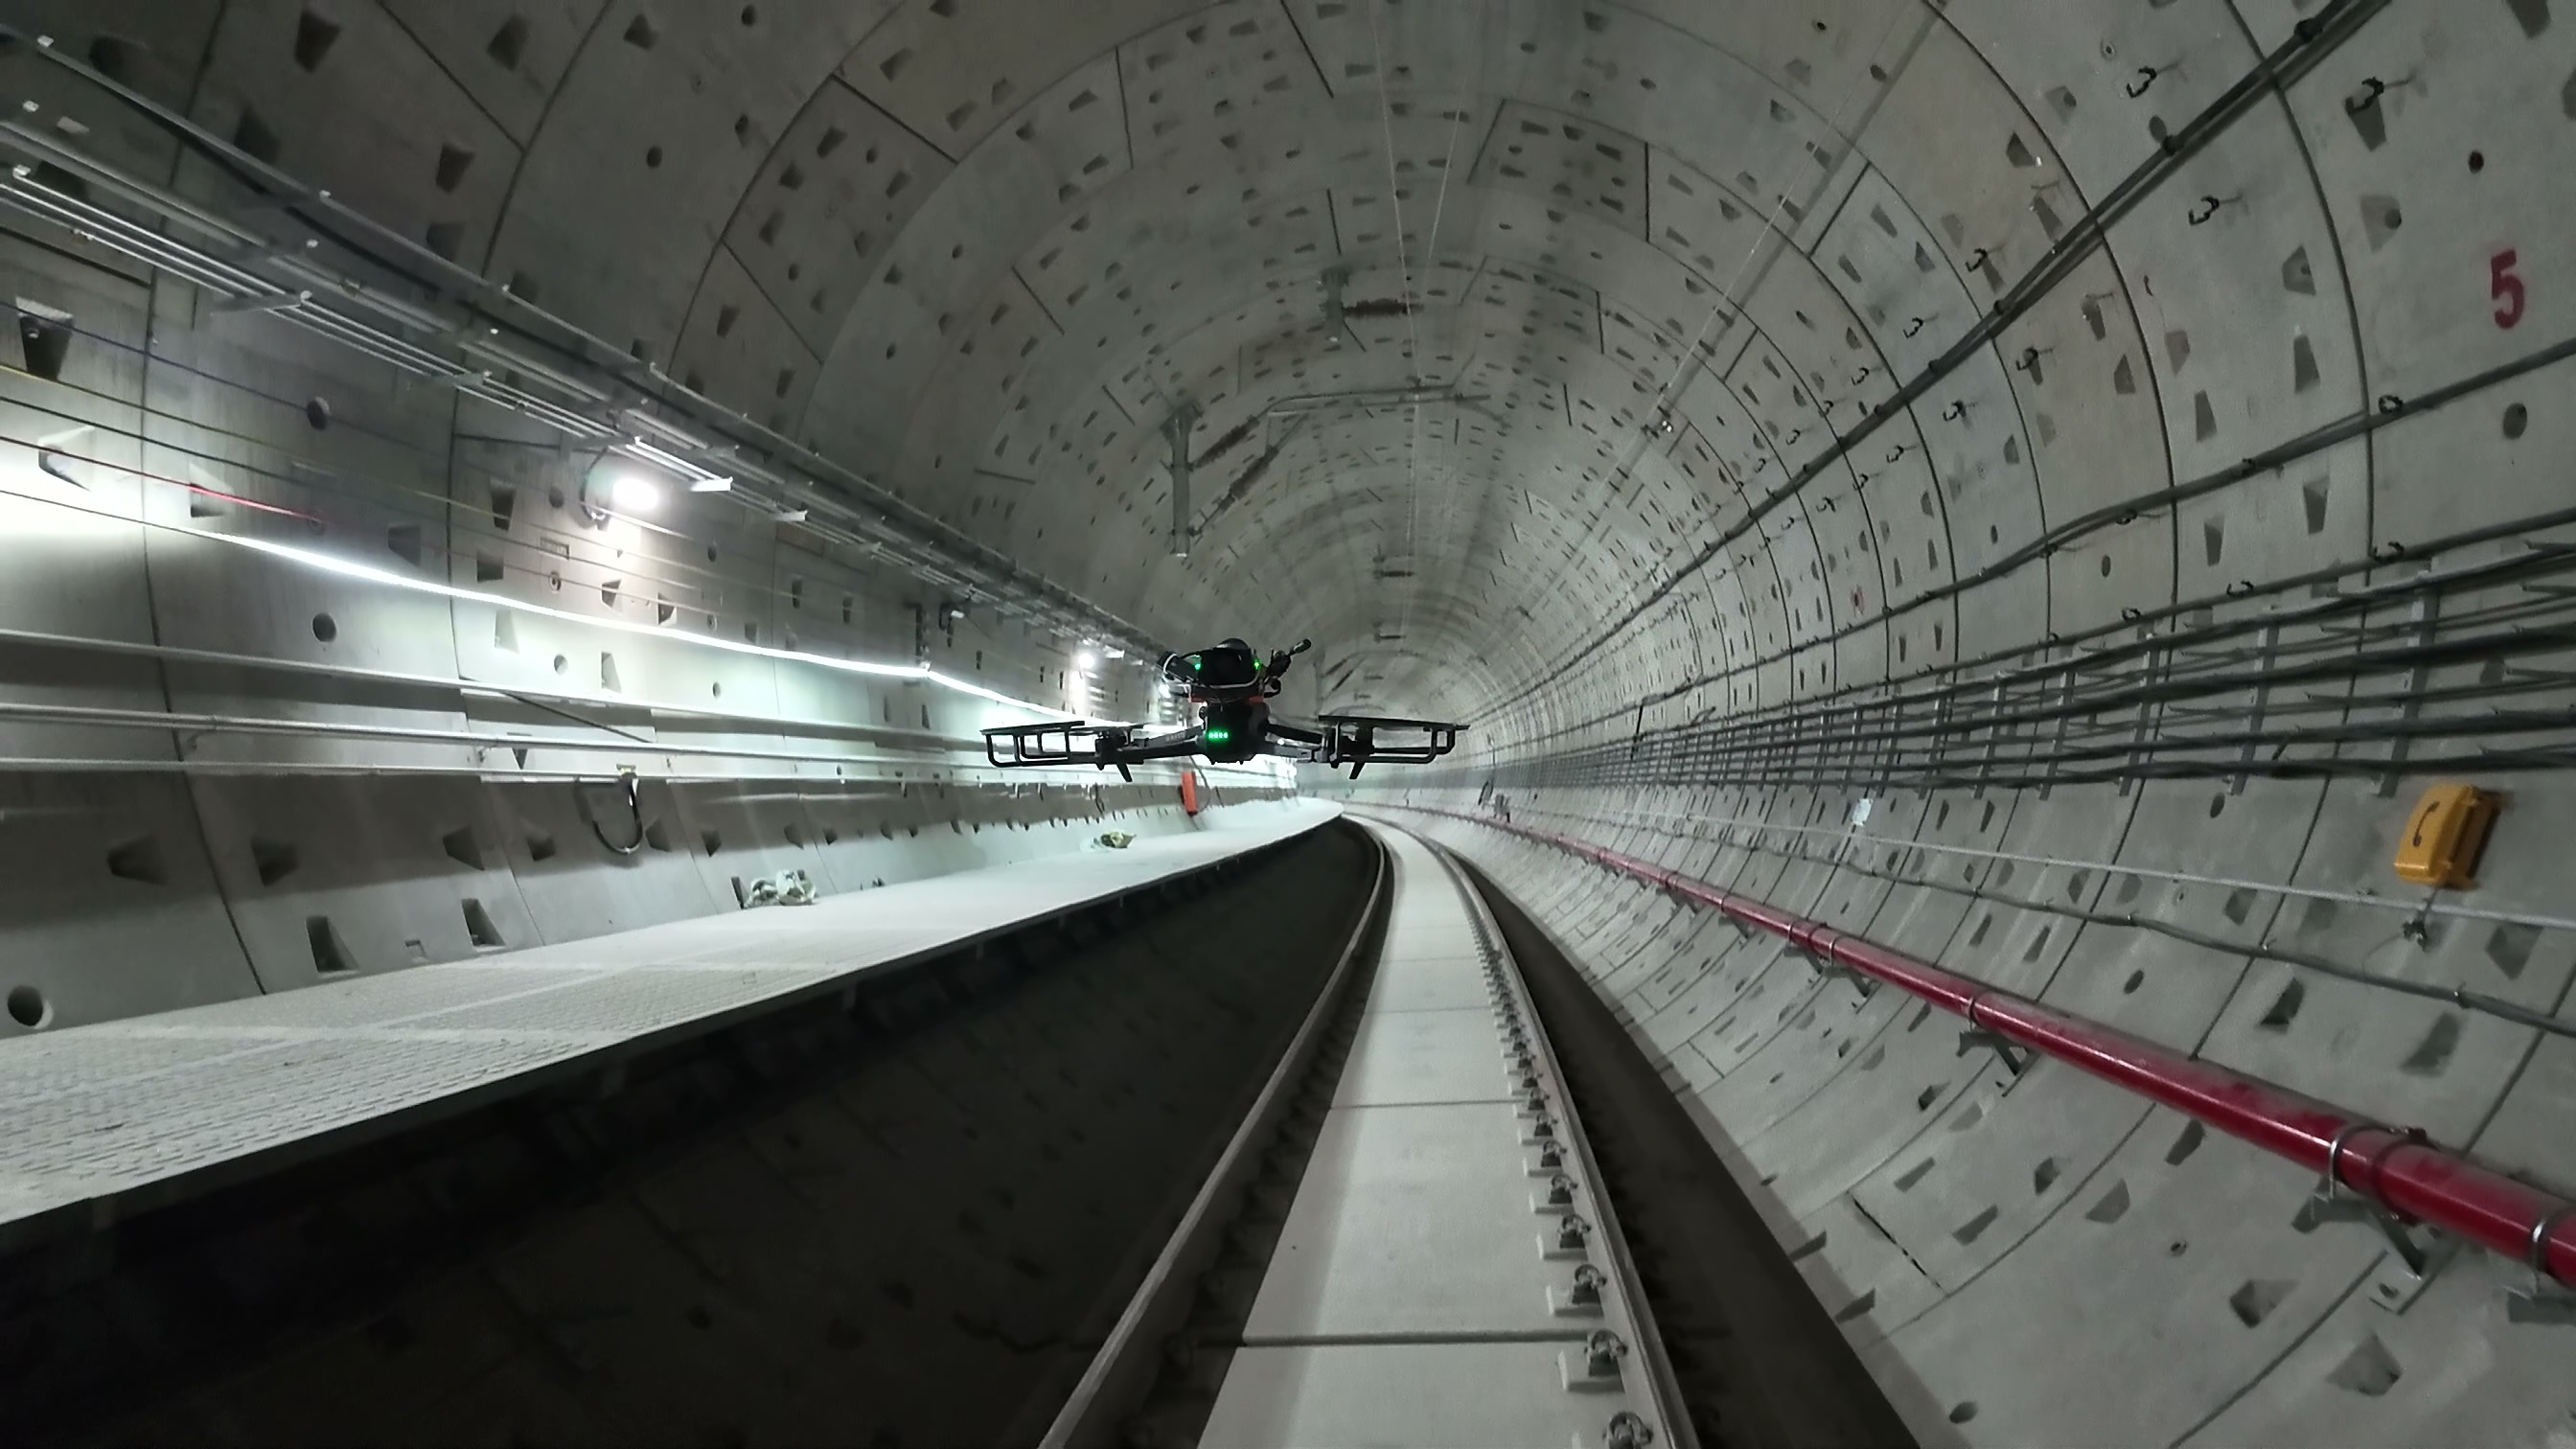
INESはLiDARと画像を融合するSLAMを採用します。LiDARが形状情報を、画像センサーがテクスチャや意味的特徴を取得し、融合処理で相互に照合・補完します。形状だけで区別しにくい場所では画像が追加の制約を与え、照明変化で画像が影響を受ける場合は点群が安定性を補います。
この融合構成により、トンネル、カルバート、工場など測位が不安定になりやすい環境でも安定した出力を支援し、融合測位精度は±1.5 cm以内に到達可能です。
IMU(慣性計測装置)が高頻度の姿勢・運動情報でセンサー更新間の推定をつなぎ、測位の連続性とリアルタイム性を支援します。
02 RTKとSLAMの連続的な切替:屋外と屋内を同じシステムで扱います
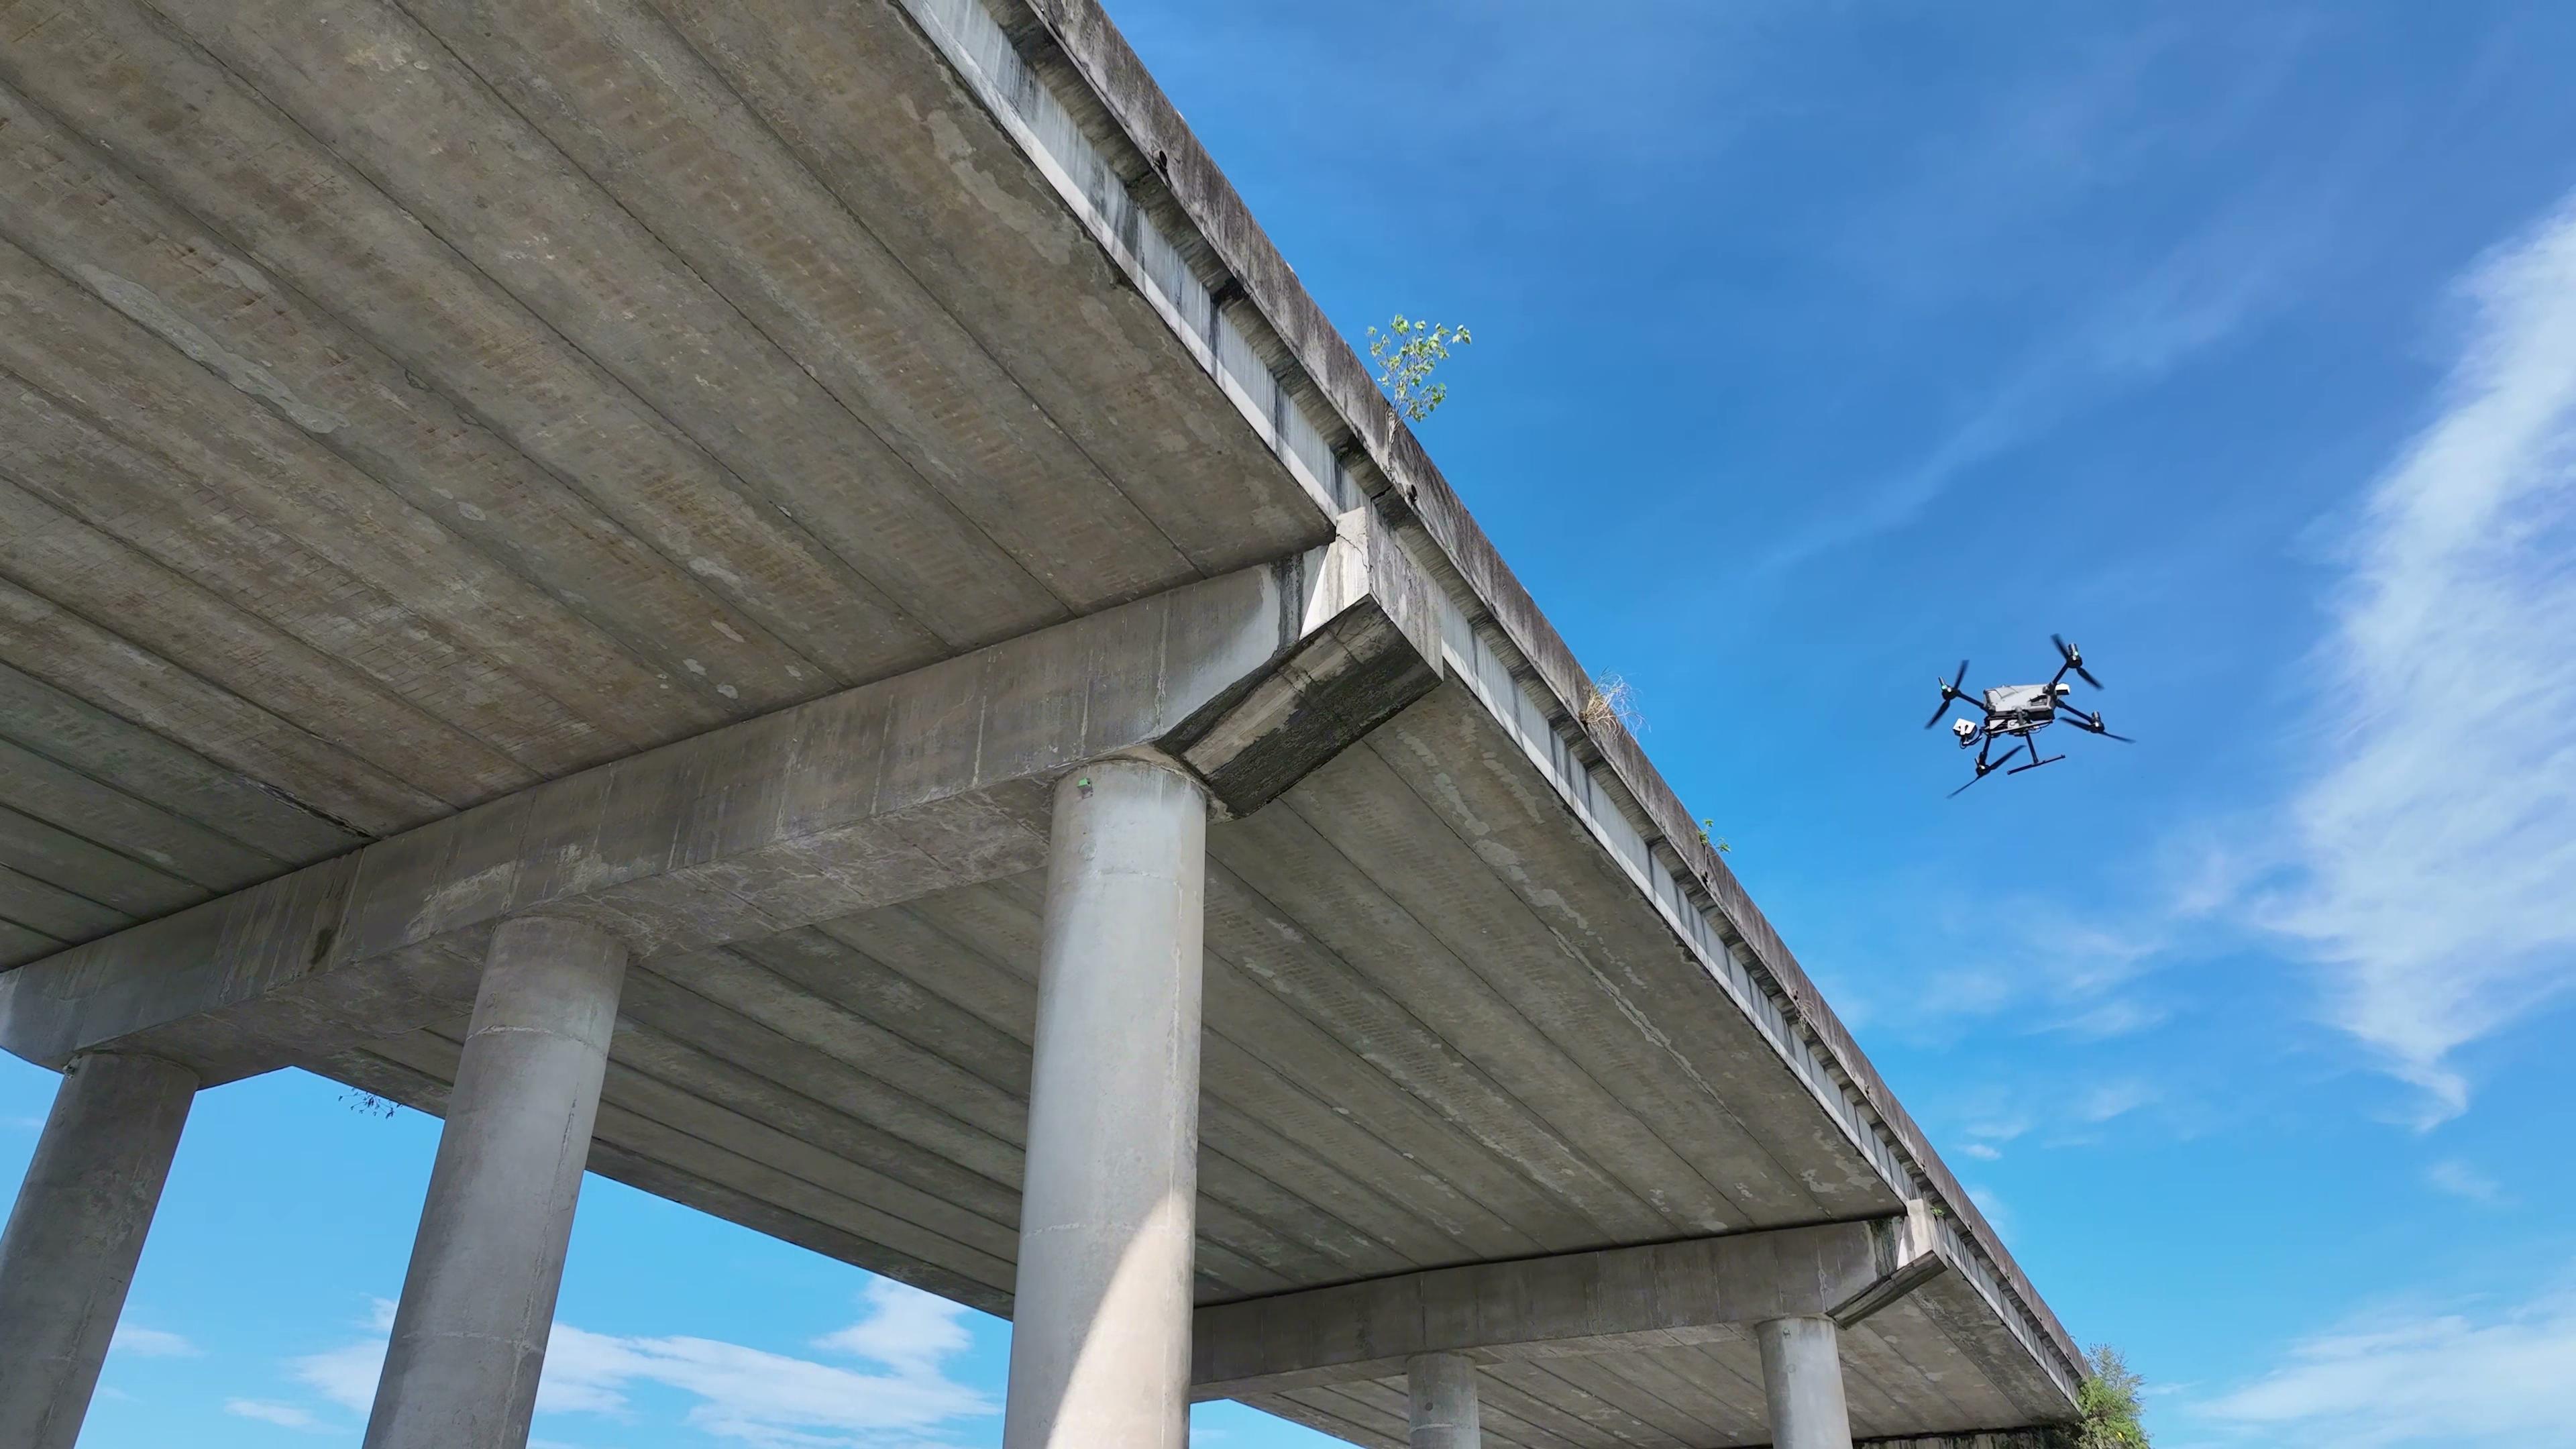
点検任務は複数の環境にまたがります。橋面から離陸するドローンは屋外でcm単位のRTK測位を利用できますが、橋梁下面や橋脚付近では衛星信号が急速に弱まり、失われる場合があります。
INESはRTKとSLAMの両方を取り込み、測位品質を常時監視します。GNSS非測位環境へ入る際はSLAMへ切り替え、屋外でRTKが回復すると滑らかに戻します。
切替時はIMU情報で位置・姿勢を連続的につなぎ、位置の飛びや姿勢出力の途切れを抑えます。任務を停止せず、屋外から屋内、橋上から橋下への連続した測位とルート実行を支援します。
切替方法としきい値は、作業環境、点群地図、機体の特性に応じて案件ごとに設定・検証します。
03 シミュレーションを先行し、実行前に測位・航法・任務を検証します
複雑な空間での試行錯誤には負担が伴います。トンネル進入後のルート不具合や橋下での測位切替異常への対応には時間がかかり、安全上のリスクも生じます。
INESは測位、航法、任務実行の一連のシミュレーションに対応します。実機へ任務を送る前に点群地図と模擬センサー入力を用い、融合測位の安定性、ルート追従、航点動作、切替処理を確認できます。
設定の問題や経路の競合を実作業前に発見する事前確認工程になります。複数機体・現場への導入では、適合方針の確認やパラメーター調整にも活用できます。
04 標準飛行ルートファイル:計画と機載実行を分離します
開かれた航法システムは、閉じた独自の任務形式に限定されるべきではありません。
INESはKMLなどの標準ルート・任務ファイルを読み込み、機載側で検証、ルート追従、定義済み航点動作を実行します。位置だけでなく、機首方位、ジンバル角度、カメラ設定、写真・動画の指示も指定できます。
標準形式により、ARPで計画してAGSから送る方法に加え、互換性のある他の計画ツールも利用できます。形式が適合すれば、INESは特定の計画ソフトに依存せず任務を読み込み実行できます。
航点番号と動作状態を記録し、中断箇所からの再開、指定航点からの開始、区間別実行に対応します。電池交換後の継続、部分的な再撮影、特定部材の再確認を、ルート全体をやり直さずに行えます。
05 複数プラットフォームへの適合:共通の航法機能を各種ロボットで利用します
ドローン、四足歩行ロボット、車輪型AGVでは移動方式や制御インターフェースが異なります。INESの中核機能は特定の機体に限定せず、ハードウェアと通信の適合を通じて各種機体に搭載できます。
ドローンではDJI PSDKやPX4などに接続し、機載計算機、LiDAR、ジンバルカメラと連携します。地上ロボットでは運動制御インターフェース、電源、センサー構成に応じて統合します。
測位融合、ルート実行、任務管理、安全支援の基本を共通化でき、機体ごとに別の航法方式を学ぶ負担を軽減できます。相違点は機器ドライバーと運動学設定で扱います。
06 センサーの選択肢:複数のLiDAR機種に適合します
測位融合の品質はセンサー構成にも左右されます。INESはLiDARの選択肢を確保し、次の機種などに適合しています。
・Livox MID360:軽量な機載プラットフォームに適した非反復走査型のソリッドステートLiDARです。
・Fairy:特定プラットフォーム向けのLiDAR構成です。
・JT128:機械式の多層走査LiDARです。
・XT32:点群密度と測距範囲が求められる現場に対応する32層LiDARです。
走査方式、密度、視野角、測距能力は機種により異なります。搭載可能重量、空間形状、地図精度、予算を踏まえて選定します。補助測位入力のRTKやIMUも案件に応じて接続できます。
07 障害物検出と衝突防護:複雑な空間での作業を支援します
橋下、トンネル、工場では、仮置き設備、追加構造、作業者、移動障害物など、計画時にはなかった対象が経路上に現れる場合があります。
INESはリアルタイムの計測から障害物を継続検出し、次の2つのモードを設定できます。
衝突防護モード(警告):障害物と衝突リスクを検知すると警告し、減速またはホバリングを行います。担当者が状況を評価して次の操作を判断します。人が継続して管理する運用に適しています。
自動回避モード:障害物を検出すると、その回避操作を人が行わずに自律的に実行します。
08 自動回避:A*に基づく局所経路の再計画
自動回避では、全体ルートに加え、安全な局所迂回経路をリアルタイムで生成します。
経路をふさぐ障害物を確認すると、周辺情報から局所コストマップを構築します。A*などで元のルートからの逸脱を抑えた迂回経路を探索し、機体を制御して通過後に設定ルートへ戻します。
障害物で任務を終えるのではなく、安全確保を前提に迂回とルート復帰を一連の処理として扱います。安全距離、迂回方針、速度制限は機体と現場に合わせて設定できます。
自動回避は担当者の監督を不要にするものではありません。離陸、帰還、異常対応、手動介入は機体仕様、現場の安全規程、案件の操作手順に従う必要があります。
最後に:INESを単独調達し、機体と現場に合わせて適合できます
INESは点検ソリューション一式での提供に限らず、単独販売・調達・適合が可能です。
既存のロボットをお持ちの場合や特定現場で複数情報源の測位を導入したい場合は、INESを単独調達し、次の項目を案件ごとに適合できます。
対象機体:ドローン、四足歩行ロボット、車輪型AGVの飛行・運動制御、電源、機械的な取付けに対応します。
ルート・任務形式:KMLなどの標準形式に加え、案件の既存計画システムとの接続を検討できます。
センサー構成:現場要件に応じたLiDAR、RTK、IMUに適合します。
対象現場:橋梁下面、トンネル、共同溝、工場、倉庫などのGNSS非測位環境に応じ、測位方法、地図、安全規則、任務手順を検証します。
機体、センサー、作業空間、任務要件をご提示いただき、INESの適合方針を確認します。案件要件に適した方法で既存システムに測位・航法機能を組み込めるよう支援します。
複雑な実環境へロボットが進む中で、信頼できる測位・航法は自律行動の前提になります。