从20小时到6.6小时:桥底巡检的效率革命,藏在"不悬停"里
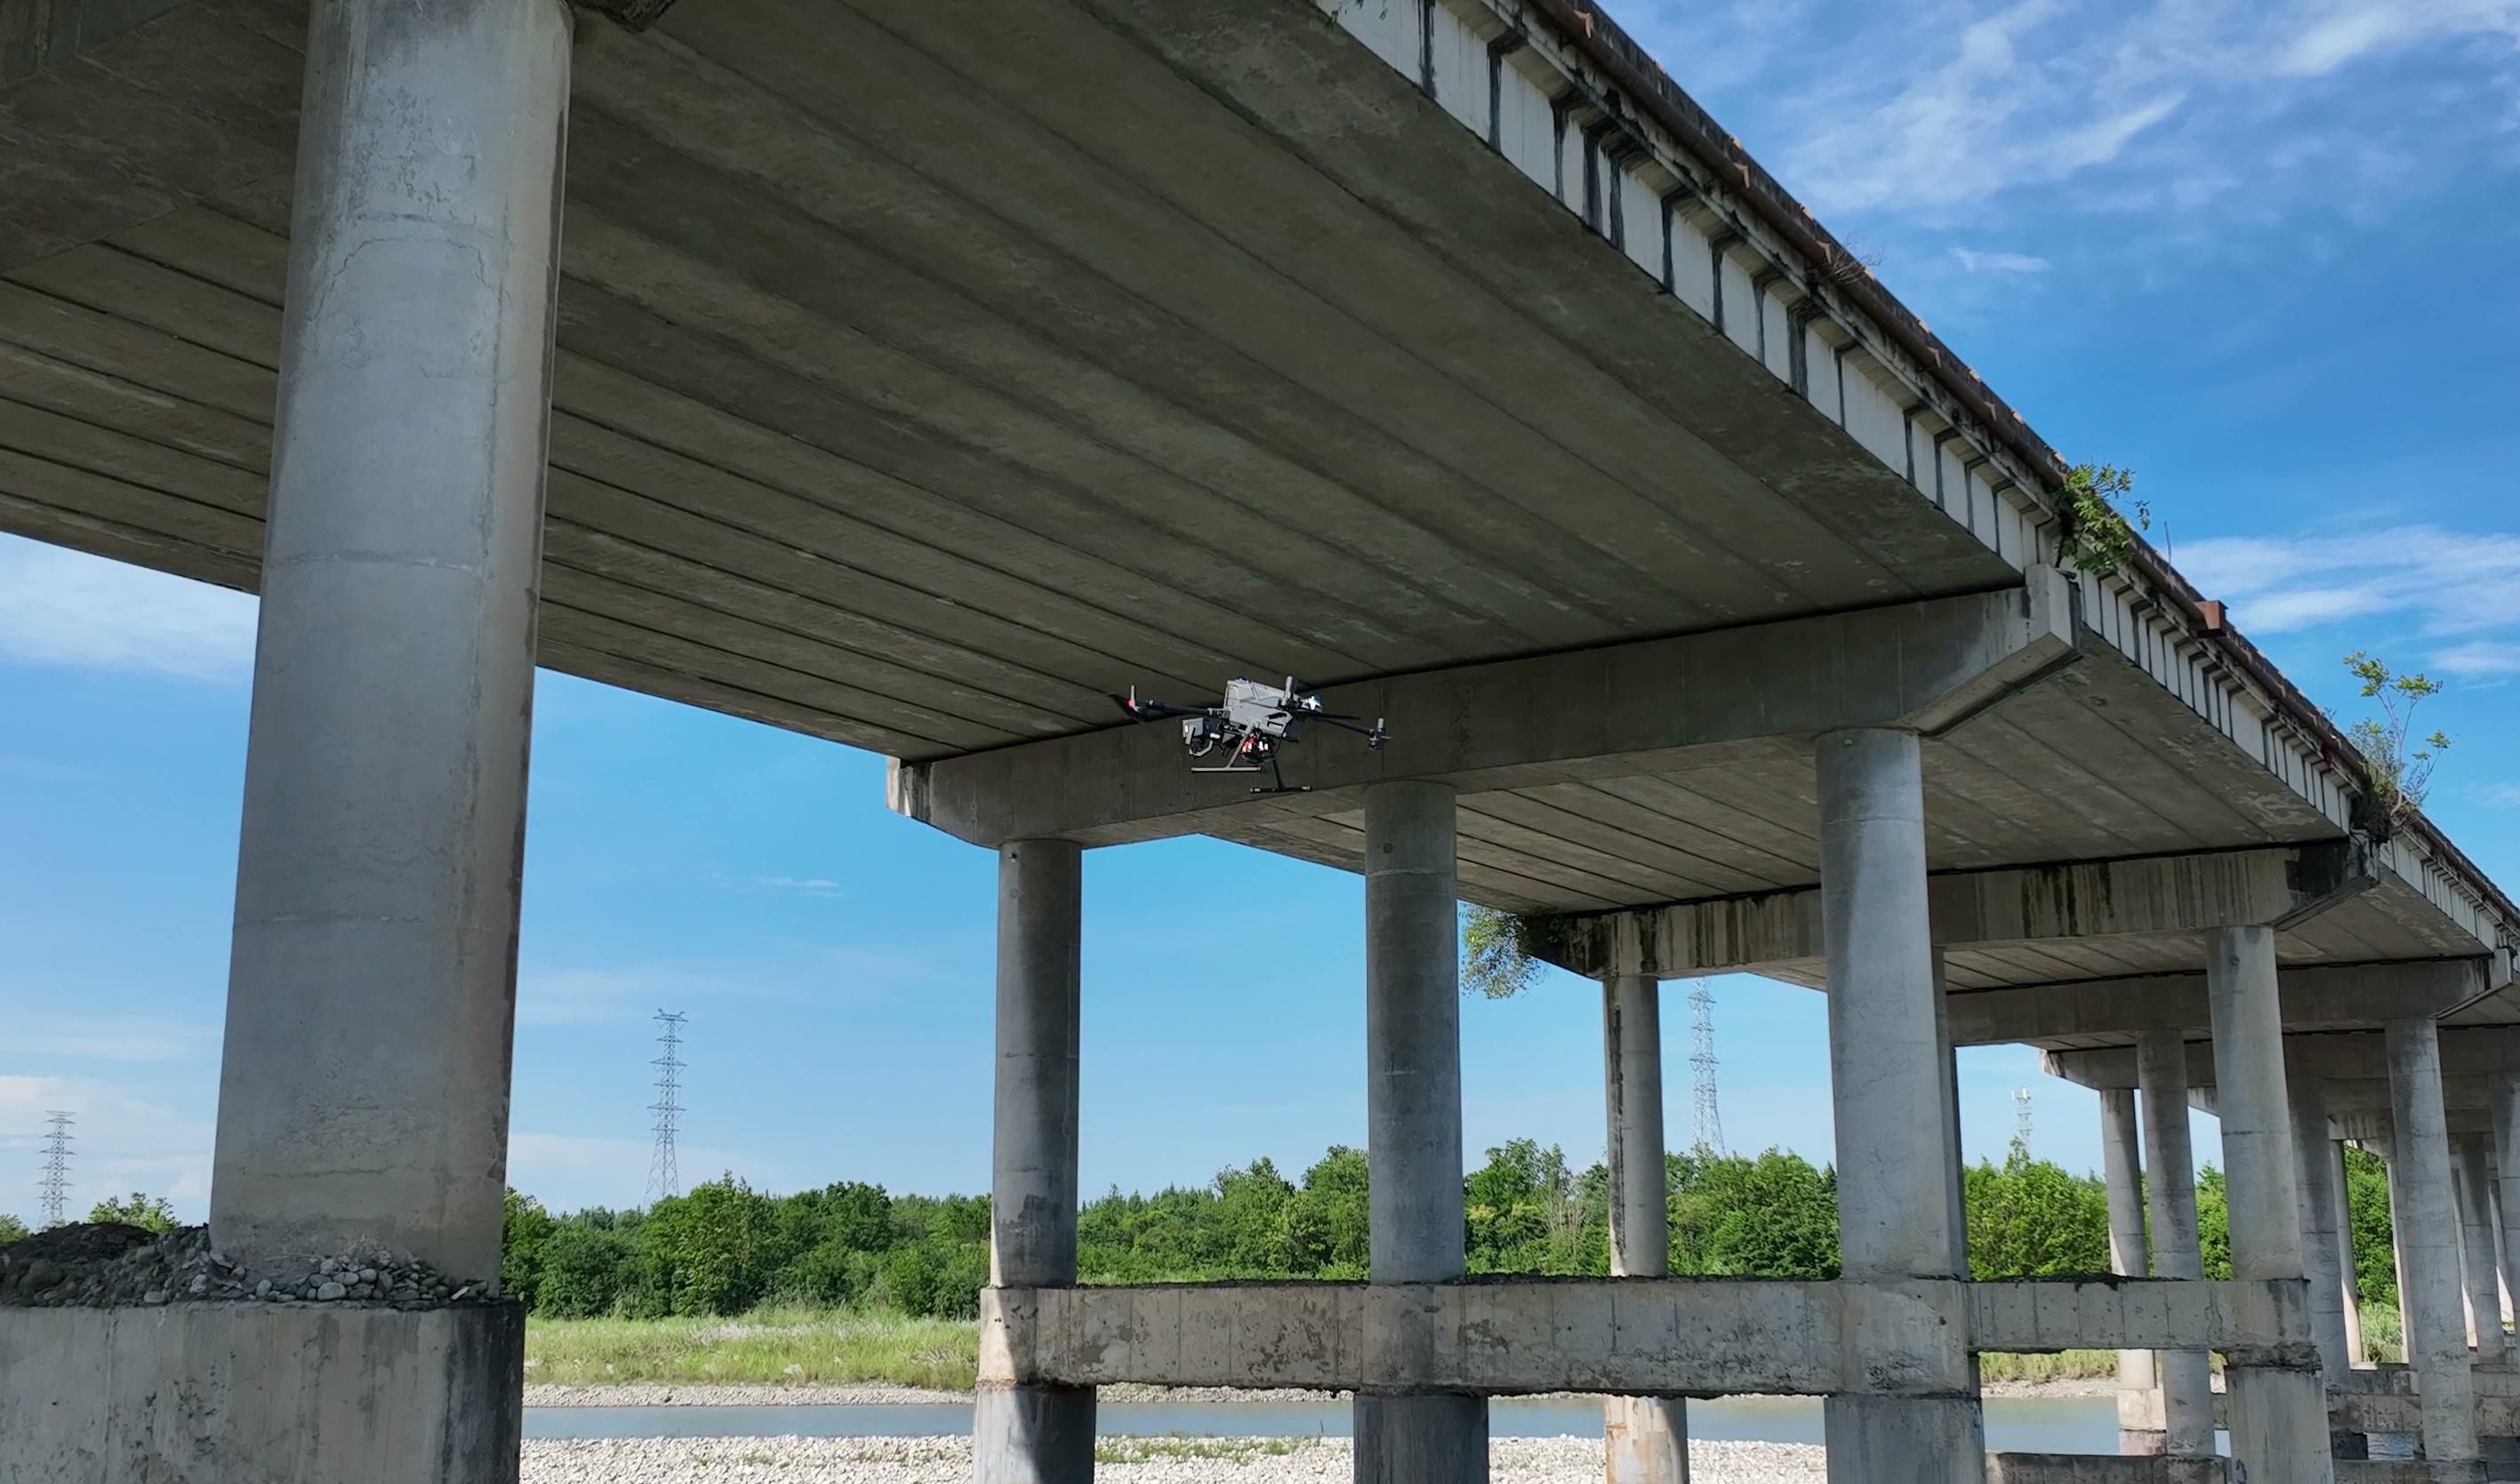
在桥梁无人机巡检的所有环节中,最耗时、最考验设备能力的,是桥底大梁的检查。
桥底空间狭窄、结构复杂,为了确保每一道裂缝都能被拍到、每一处缺陷都不被遗漏,需要规划细密的弓字形航线,让无人机沿着大梁底面逐行扫描。相邻图像之间还要保持10%的重叠率,避免拼接时出现盲区。
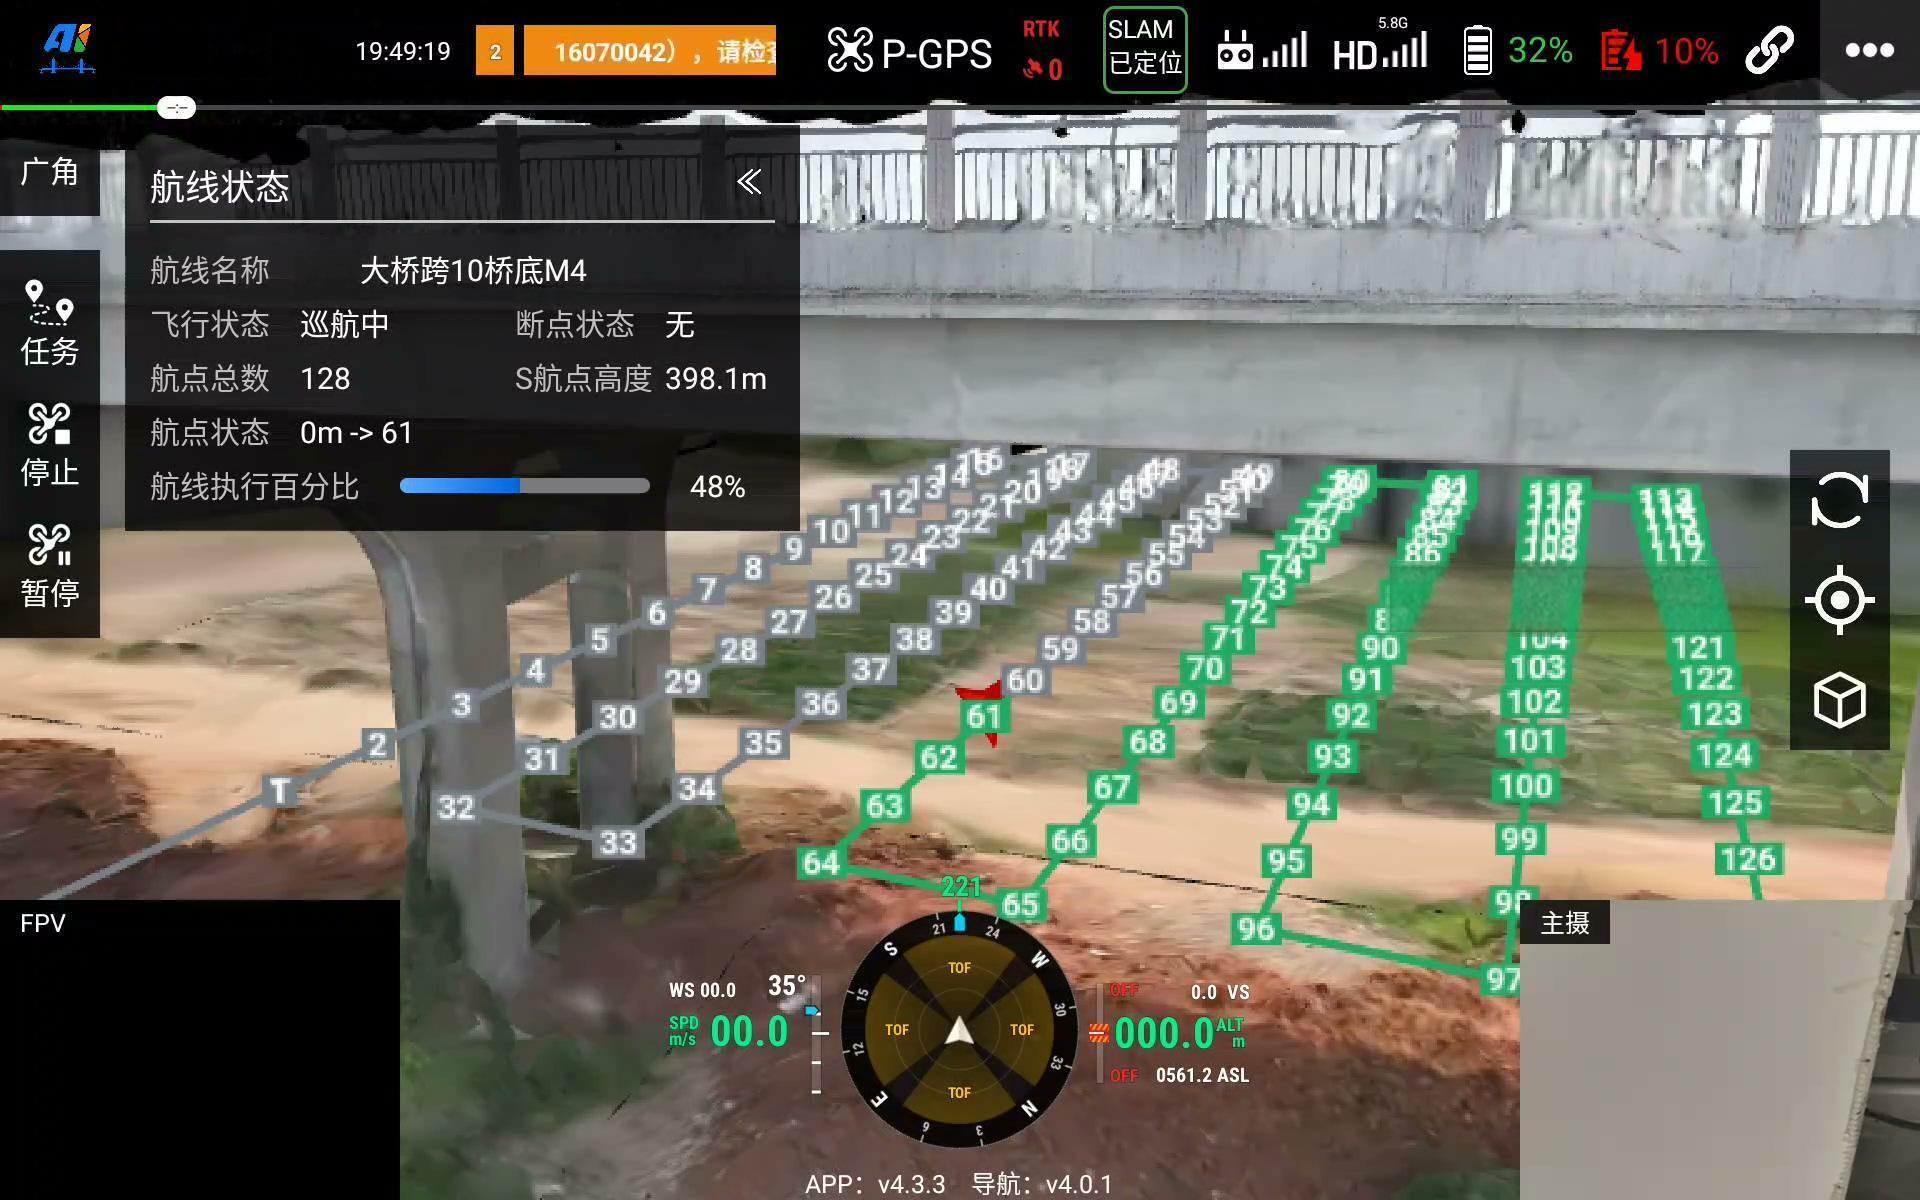
为了保证每张照片清晰不模糊,传统作业模式下,无人机每飞到一个航点都要先悬停、再触发快门,拍完之后才飞向下一个航点。
这个"飞—停—拍—再飞"的循环,正是效率瓶颈的根源。
01 先算一笔账:一座桥为什么要巡检两三天
我们以一个典型的桥跨为例——宽度约20米、长度约30米。
按照弓字形航线和10%重叠率的要求,一跨需要布设约210个航点。每个航点都要完成减速、悬停、拍照、再加速的完整动作,完成一跨的飞行采集大约需要40分钟。
40分钟是什么概念?这已经逼近M400无人机单块电池续航时间的上限。也就是说,飞完一跨之后,电池基本耗尽,必须返航更换电池才能继续下一跨。
把往返飞行和更换电池的时间算进去,实际完成一跨需要约50分钟。
对于一座长度约700米、共24跨的桥梁,总作业时间就是:
24跨 × 50分钟 ≈ 20小时
考虑到现场准备、天气窗口和人员调度,通常需要2到3天才能完成一次完整的桥底巡检。对于养护单位来说,这个效率很难接受——桥梁数量在增加,巡检周期却压不下来。
02 等距拍照:把"停下来拍"变成"飞着拍"
要打破这个瓶颈,思路很直接:能不能不悬停,让无人机一边飞一边拍?
埃福瑞针对桥底巡检推出的"等距拍照"功能,正是这个思路的落地。它不再要求无人机在每个航点悬停,而是以恒定速度沿航线飞行,按照设定的空间间隔自动触发快门——每飞过固定距离拍一张,全程保持连续运动。
等距拍照模式下,无人机的飞行速度控制在1m/s到2m/s之间。听起来不快,但和"每个航点都要减速悬停、拍照后再重新加速"的模式相比,整体作业效率可以提升3到5倍。
航线仍然是弓字形覆盖,重叠率仍然保持10%,数据完整性和悬停模式没有区别——改变的只是采集过程中的运动方式。
03 再算一笔账:20小时如何压缩到6.6小时
我们用同样的桥跨来对比。
等距拍照模式下,一跨的飞行采集时间从40分钟缩短到约13分钟。这意味着一块电池的续航足以支撑三跨的连续作业(参见官网ARP的航线拼接功能),不再需要每跨都返航换电。
把往返和换电时间算进去,每三跨的实际耗时约50分钟——和悬停模式下完成一跨的时间相同。
对于24跨的桥梁:
24跨 ÷ 3跨/组 × 50分钟 ≈ 6.6小时
也就是说,一座700米的桥梁,一天之内就能完成全部桥底巡检。原来需要2到3天的工作量,现在一个工作日即可结束,现场人员、设备调度和天气窗口的压力都大幅降低。
但这里有一个关键问题:飞行中拍照,图像还能清晰吗?
这正是等距拍照真正的技术门槛——它不是简单地把"悬停拍摄"改成"定时拍摄",而是对整个影像采集系统提出了更高的要求。
04 全画幅大传感器:高速快门下的曝光底气
无人机在1~2m/s的速度下飞行,要冻结运动、避免画面模糊,快门速度必须足够快——通常需要达到1/800秒甚至1/1600秒以上。
快门速度越快,传感器在单次曝光中接收的光量就越少。如果使用普通的小尺寸传感器,在这样的高速快门下很难获得充分曝光,画面会明显偏暗、信噪比下降,裂缝等细微缺陷的细节就会淹没在噪点中。
埃福瑞桥梁巡检系统的应对方案,是配备全画幅大尺寸传感器。更大的感光面积意味着单个像素可以接收更多光线,在明亮光照条件下,即使使用1/2000秒的快门速度,也能获得曝光准确、细节清晰的桥底影像。
简单说:等距拍照不是不想用慢快门,而是运动状态下不允许;要在高速快门下还拍得清楚,就需要大传感器提供足够的感光能力。
05 全局快门:从根源上消除果冻效应
高速快门解决的是"运动模糊",但还有另一个问题——果冻效应。
很多相机采用卷帘快门(滚动快门),它不是一次性曝光整幅画面,而是从上到下逐行扫描、逐行读取。当相机处于运动状态时,不同行的曝光时刻存在微小的时间差,拍到的物体在画面中就会出现倾斜、扭曲或波浪形变形,这就是果冻效应。
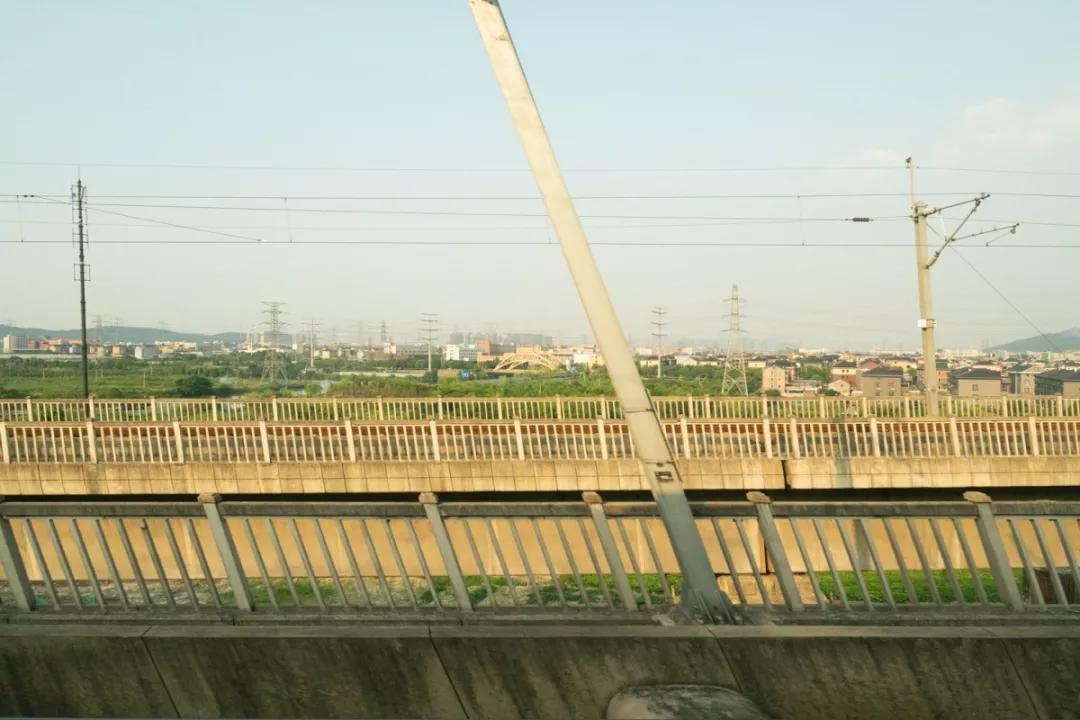
对于桥底巡检来说,直线结构(梁底边缘、构件接缝)一旦变形,不仅影响观感,还会干扰后续的裂缝尺寸测量和病害识别。
埃福瑞的影像采集系统采用全局快门,整幅画面在同一瞬间完成曝光,不存在逐行扫描的时间差。无论无人机如何运动,拍到的几何形态都保持真实,从根源上避免了果冻效应。
06 大功率LED补光灯:把自然光的不确定性拿掉
前两个特点解决的是"有光条件下怎么拍清楚",但桥底巡检还要面对更现实的问题——很多时候光线本身就不够。
阴天、傍晚、桥底净空高度不足,或者桥梁本身处于遮挡环境中,自然光的强度无法满足高速快门的曝光需求。这种情况下,仅靠调整相机参数无济于事,必须主动补光。
系统配置了大功率LED补光灯,在低光照场景下为拍摄区域提供稳定、均匀的照明。即使在完全无光的环境中,也能依靠补光灯获得清晰可用的影像,让等距拍照不依赖天气和时段,把自然光带来的不确定性从作业流程中拿掉。
补光灯和高速快门、全局快门是协同工作的:补光保证光量,快门冻结运动,全局快门保证几何不变形,三者共同支撑了飞行中连续拍摄的成像质量。
写在最后:效率提升不是单点优化,而是系统协同
回头看,从20小时到6.6小时的效率提升,表面上只是"悬停"和"不悬停"的区别,但背后是一整套系统能力的配合:
航线规划保证弓字形覆盖和重叠率,保证多跨航线可以拼接成一个架次,定位导航保证飞行中的位置精度,全画幅传感器保证高速快门下的曝光,全局快门保证运动中的几何真实,LED补光灯保证弱光环境下的成像稳定。
任何一个环节跟不上,等距拍照就无法真正落地——要么偏离航线,要么画面模糊,要么曝光不足,要么影像变形。
桥梁巡检的效率竞争,最终拼的不是某一个参数,而是采集、成像、定位与任务规划的整体协同。把这一整套链路打通,才能让"一天完成一座桥"从概念变成可复制的作业能力。