橋梁下面では衛星信号が遮られ、橋脚、橋脚の張出し部、支承、桁が重なり合います。各部材を漏れなく鮮明に撮影することが、点検上の課題となります。
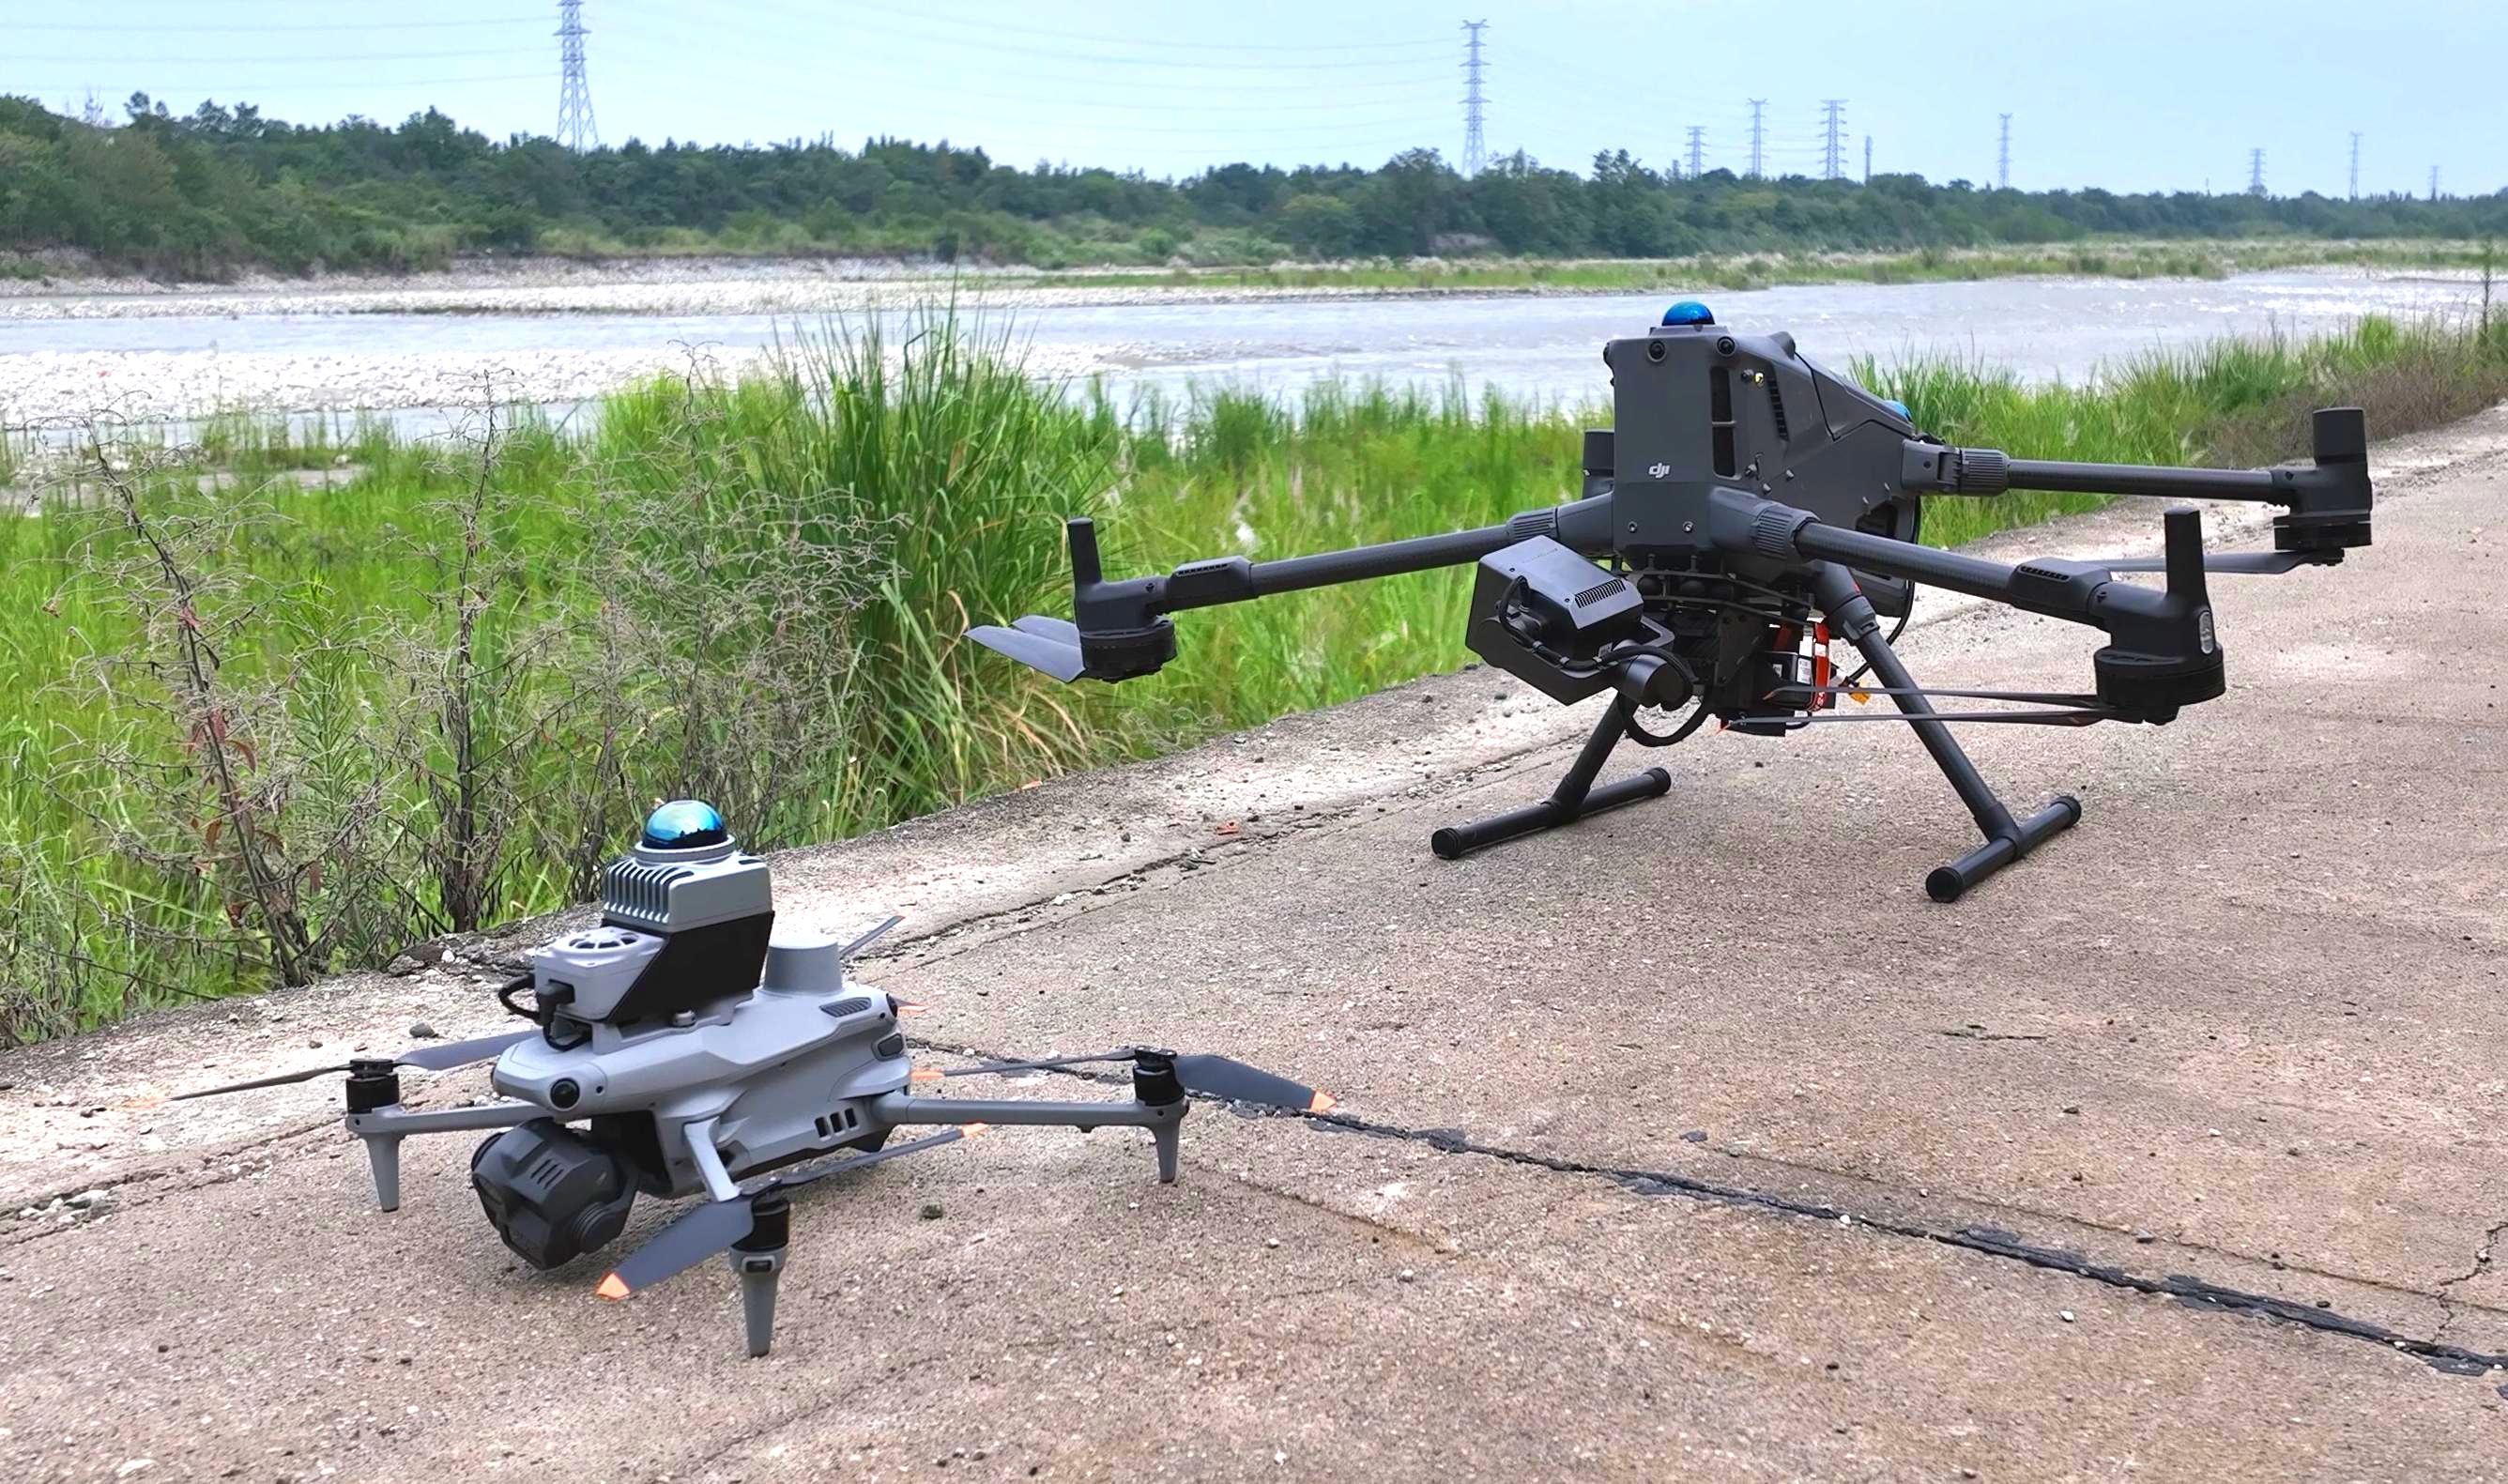
M400のような大型機は、長い飛行時間と搭載能力を生かし、広い範囲の点検に適しています。一方、橋梁下面に近接する支承の撮影や複雑な空間では、異なる機体と飛行ルートの組み合わせが役立ちます。
AIFORAILはM400とM4を組み合わせ、それぞれの特性に合わせたルートで作業を分担します。支承撮影、モデル作成、複雑な現場を例に、飛行から撮影、分析までの連携をご紹介します。
01 支承撮影が難しい理由は、撮影角度と安全距離にあります
支承は橋梁下面に近接しています。橋脚の張出し部による遮蔽を避けるには、水平方向に近い角度から撮影する必要があり、機体の離隔距離とカメラの取付位置が重要になります。
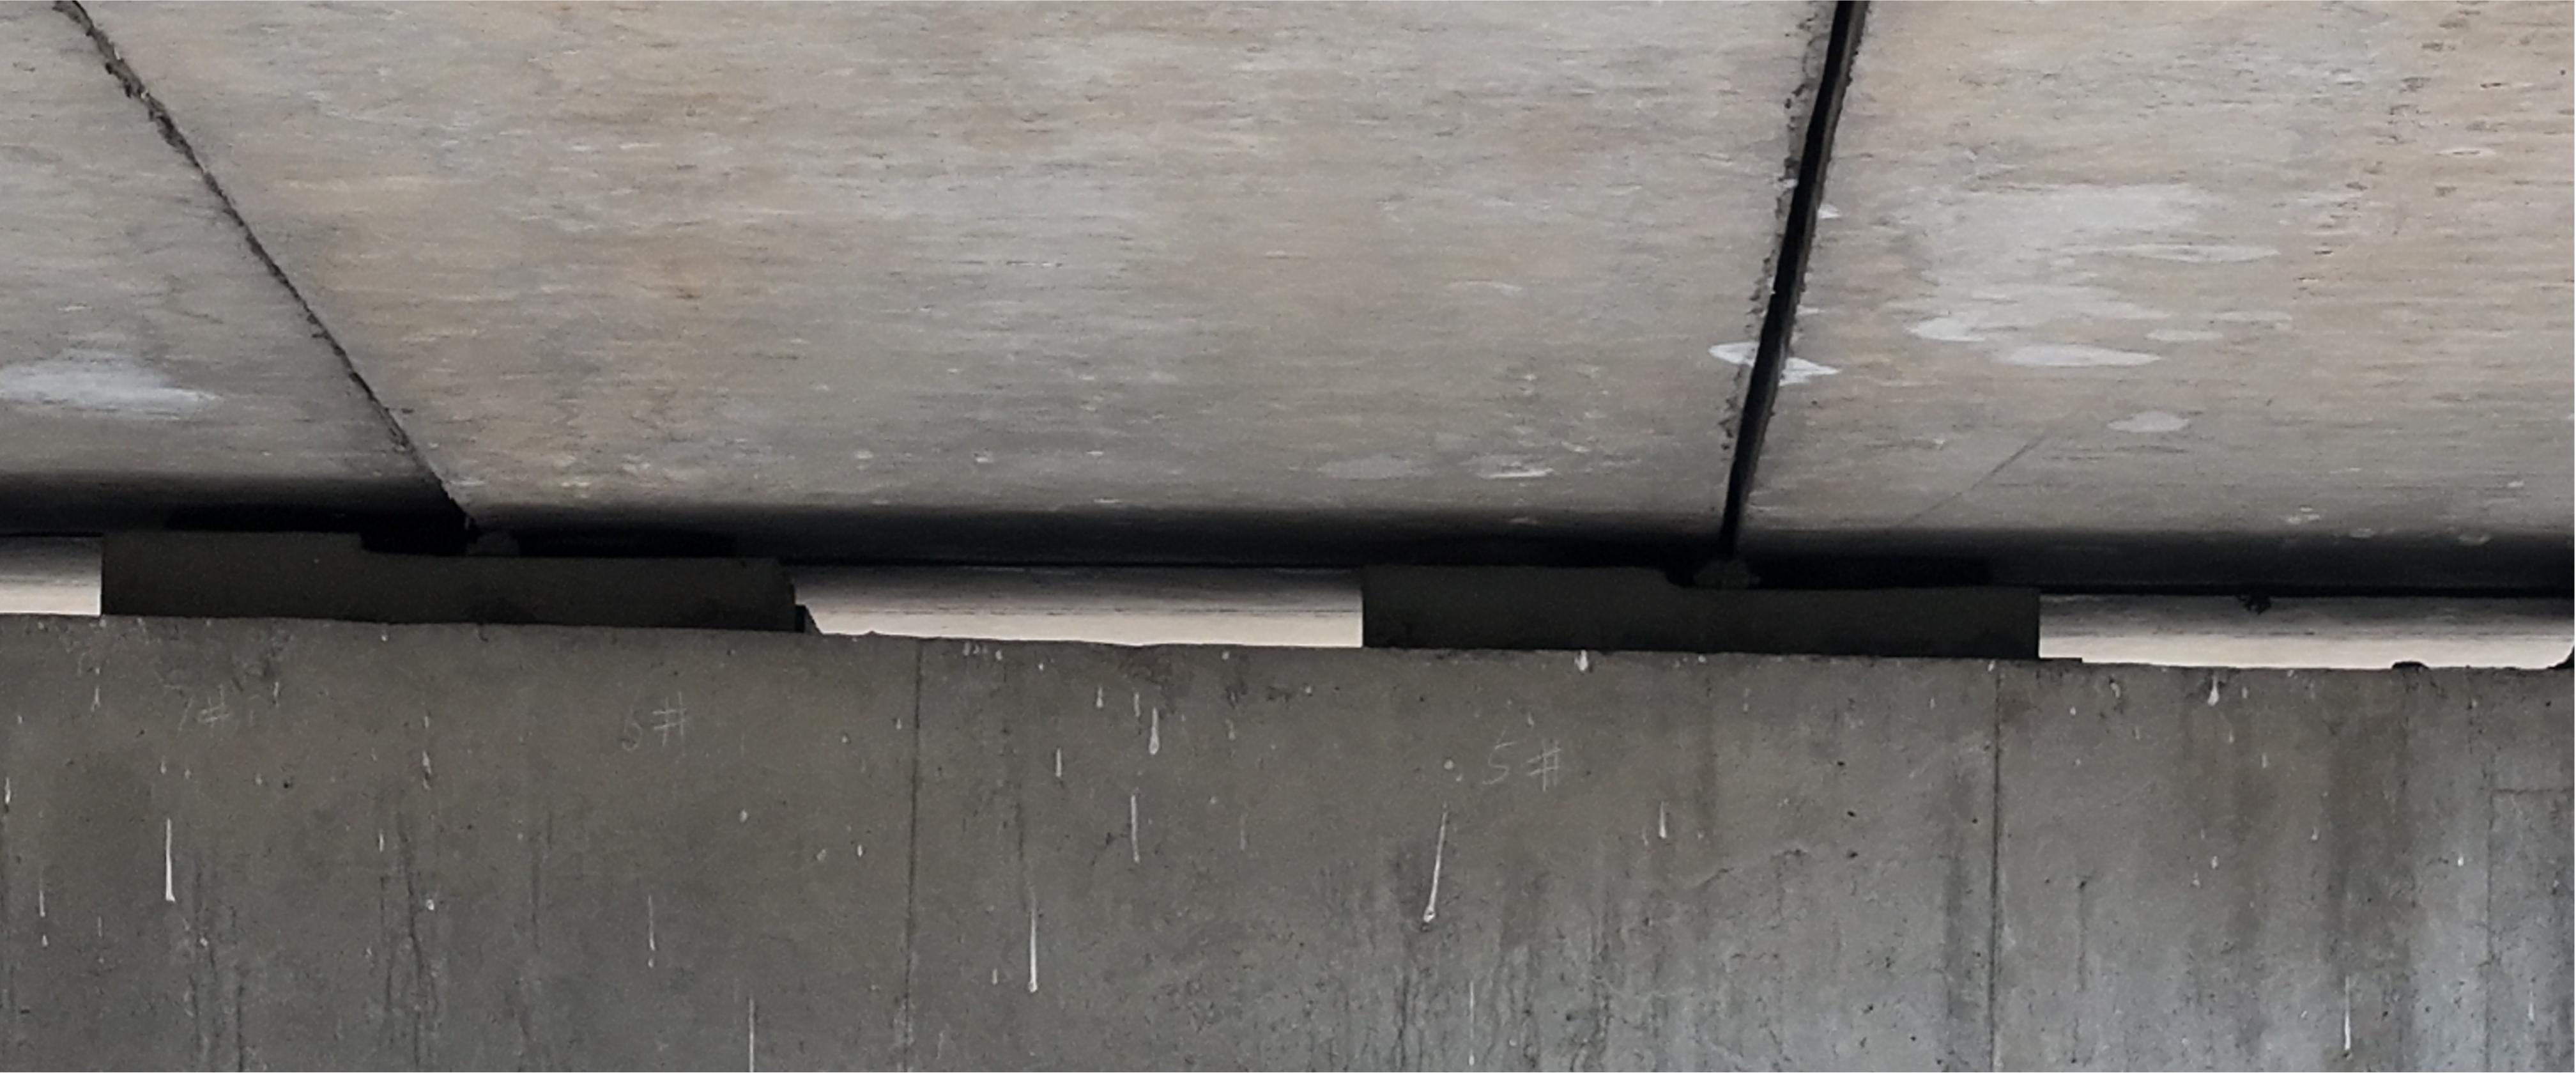
本稿で扱うM400の構成では、上方の離隔距離を2m以上とし、測位誤差などを考慮して通常は3m以上でルートを計画します。上部カメラを備えず、下部のジンバルカメラを使用するため、支承を水平方向に近い角度から撮影しにくくなります。
20~30m離れると視線を水平に近づけられますが、支承の細部を捉えにくくなります。撮影角度と細部の識別能力を併せて検討する必要があります。
カメラ位置や離隔距離を変える際も、リスクの確認が必要です
M400に上部ジンバル用ブラケットを追加する方法も考えられます。カメラ位置を約30~50cm高くしても、本稿で用いる上方3mの離隔距離に対して、撮影角度の改善には限りがあります。
衝突防護を無効にして上方の距離を約1mに縮める方法では、既存の防護機能が低下します。橋梁下面にはケーブルやロープなどがあり、操縦者が直接確認できない場合もあります。撮影角度のために飛行や機材のリスクを軽視すべきではありません。
M4で支承の細部撮影を補完できます
本稿のM4構成では、上方に約1mの離隔距離を確保し、高倍率ズームレンズで15~20m離れた位置から支承の細部を撮影します。M4向けの支承ルートにより、大型機では得にくい視点を補完できます。
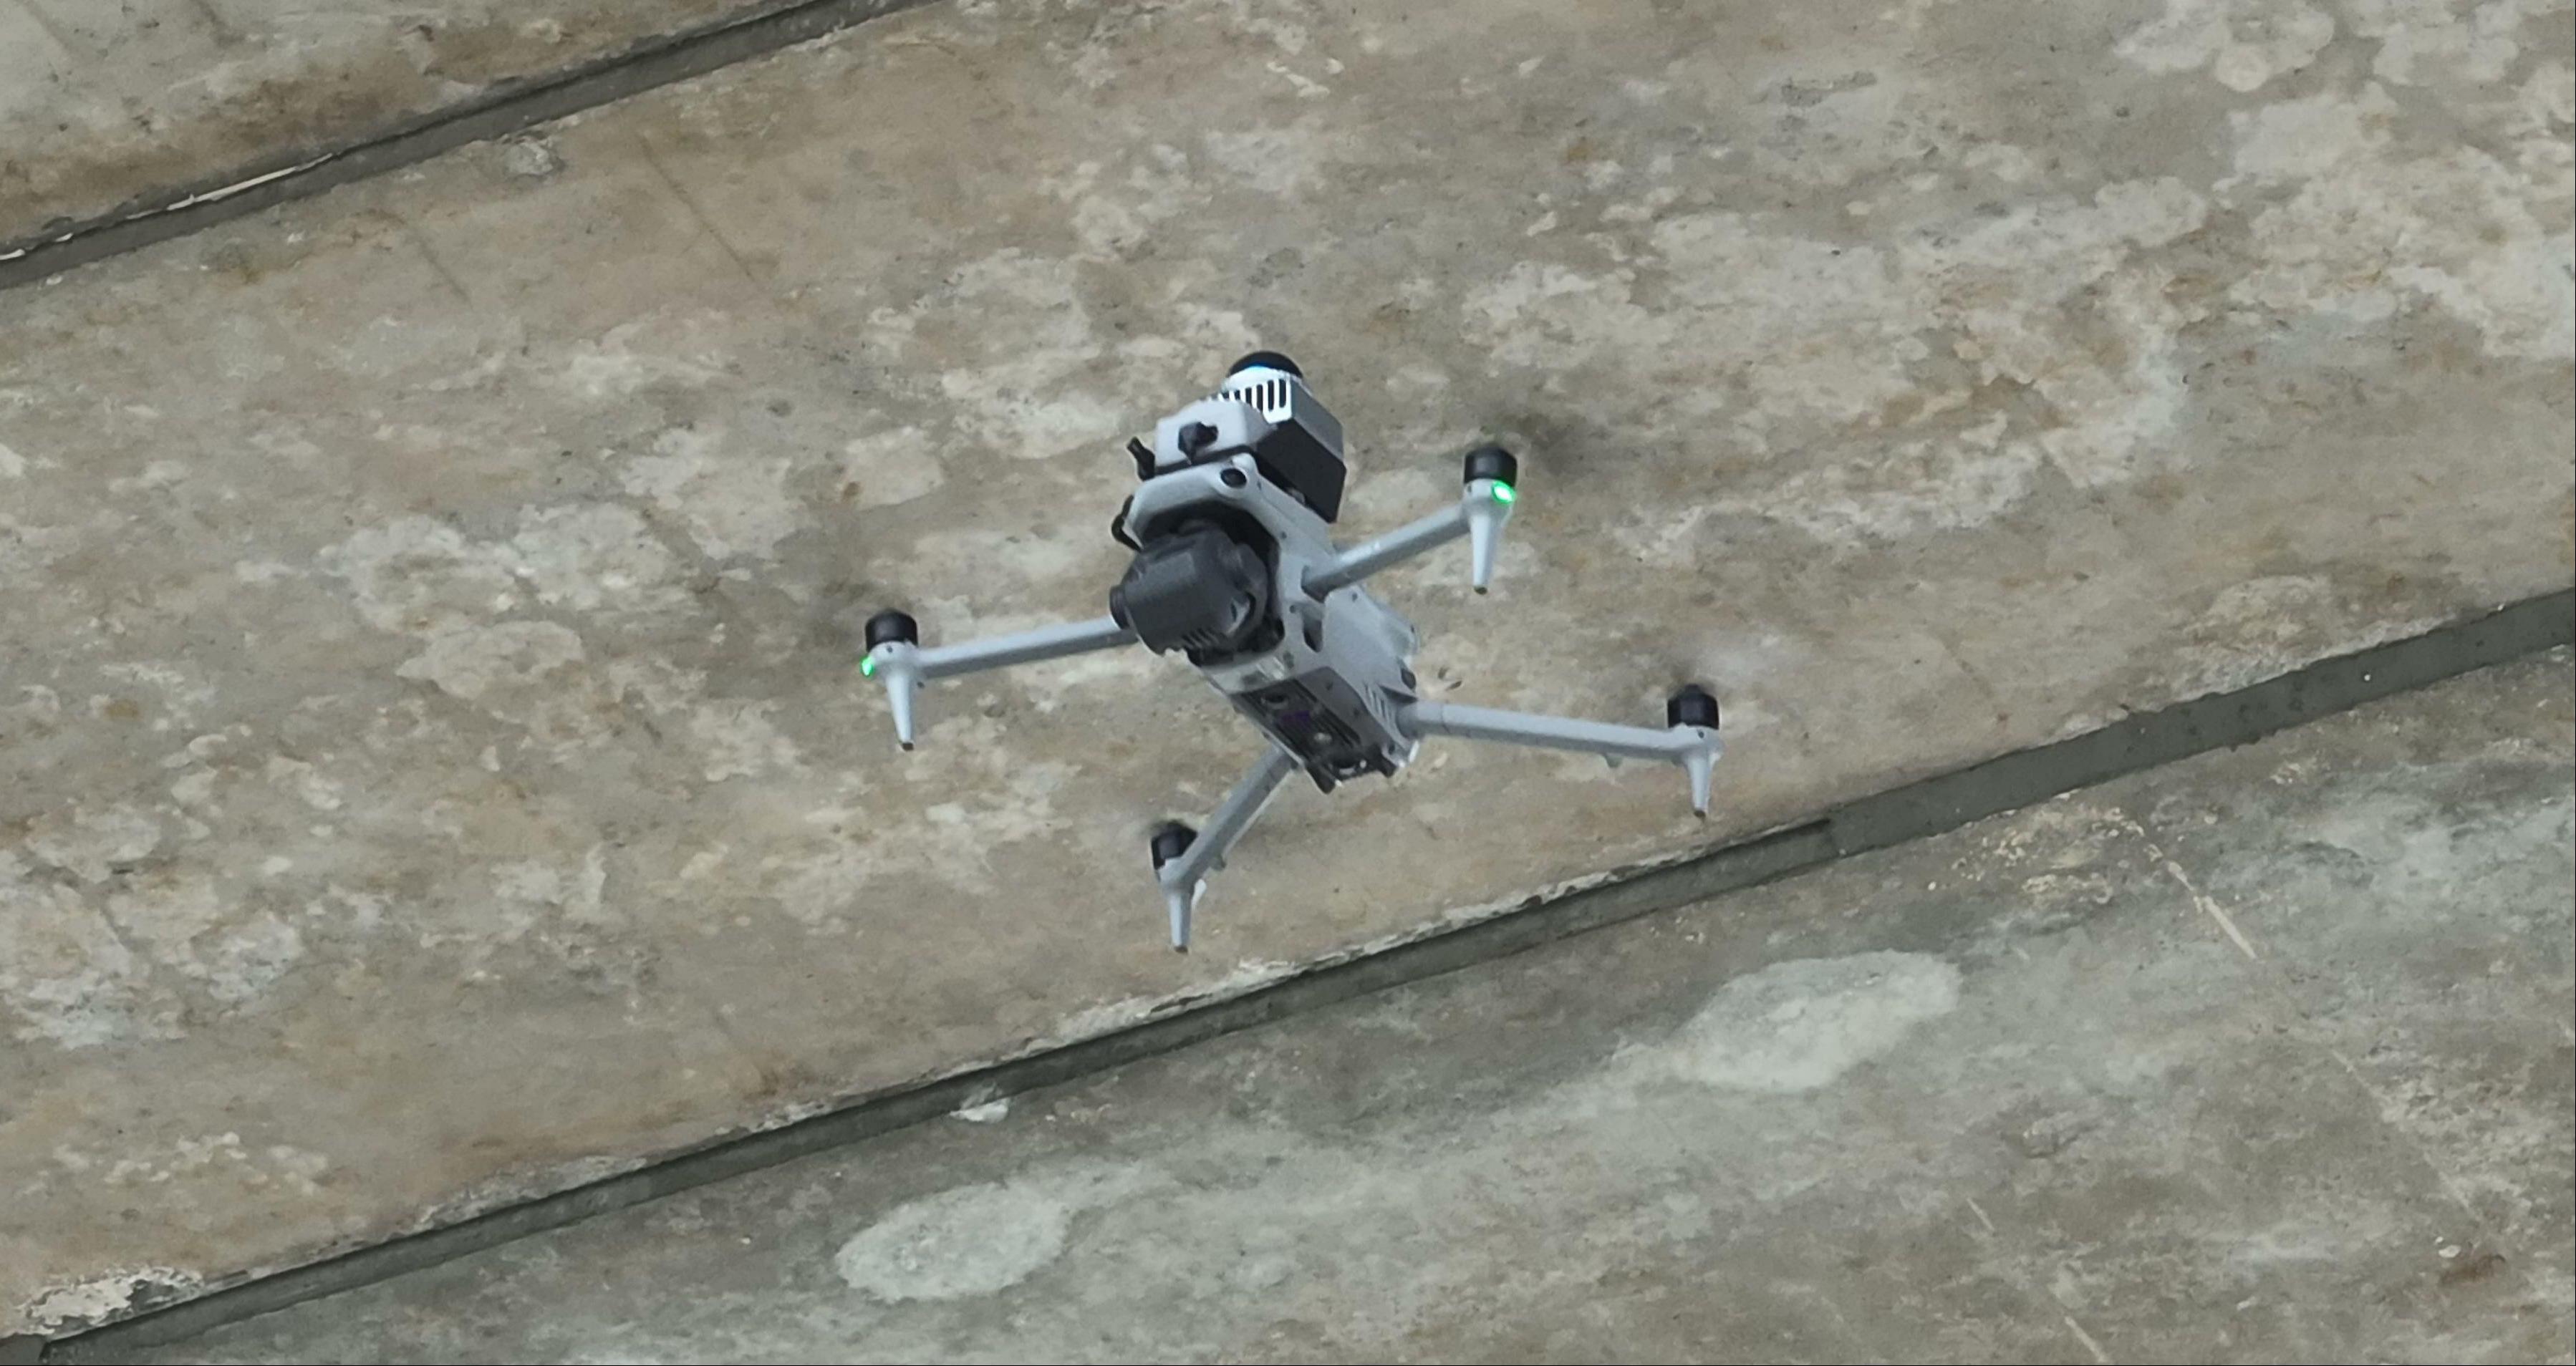
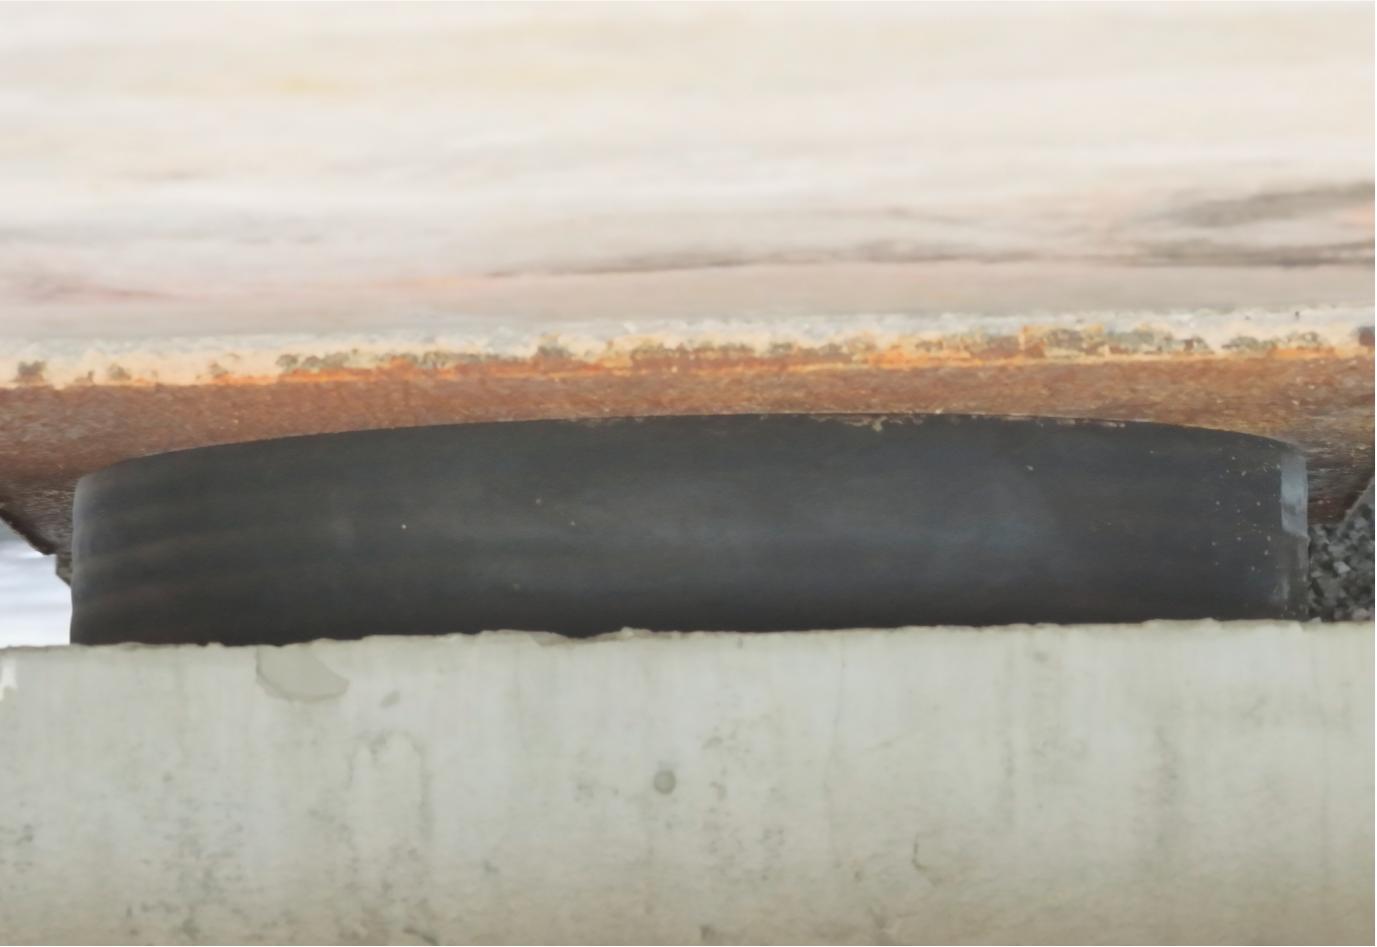
上記の距離は本稿の構成を説明するものであり、すべての機体・搭載機器・現場に共通する安全値ではありません。実際の作業では、機器の要件、障害物、測位状態、現場のリスク評価に基づく判断が必要です。
02 モデル作成と損傷の位置対応に、M4の撮影を活用できます
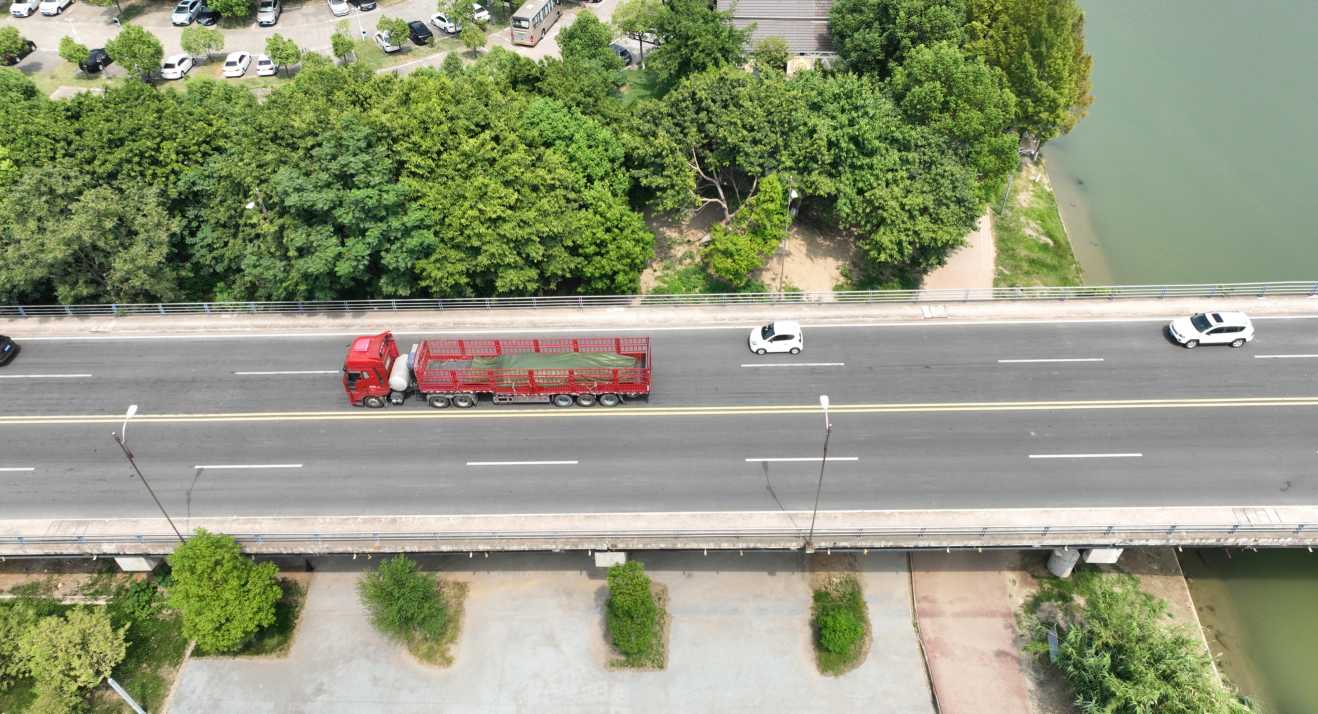
飛行ルート計画と損傷の位置対応には、橋梁の三次元モデルが必要です。M4で橋梁の上方・下方から斜め撮影の画像を取得し、DJI FlightHubやDJI Terraなどのソフトでモデルを作成できます。
M4は小型で取り回しやすく、橋梁上方や側方からの撮影に適しています。樹木、建物、地形による制約がある場合も、利用可能な空間から撮影位置を選び、モデルに必要な視点を補完できます。
03 小型機により、制約のある空間での作業を補完できます
桁下空間の不足、ケーブル、樹木、建物などにより、M400が進入・作業できない場合があります。M4は現場条件に応じて一部の複雑な区域で点検と損傷画像の取得を補完できますが、機種選定には安全評価が必要です。
04 飛行・撮影・分析をつなぐAIFORAILの連携構成
きめ細かな橋梁下面点検には、役割を分担し、特性を補い合う構成が有効です。AIFORAILはM400とM4の運用に合わせて、測位・航法、ルート計画、損傷処理の機能を提供します。
測位・航法とデータ追跡には、INESとAGSを利用できます
M400とM4に機載ナビゲーションモジュール(INES)を搭載し、送信機地上局AGSと組み合わせられます。開放空間と橋梁下面でRTKとLiDAR SLAM測位を切り替え、GNSS 非測位環境での航法、ルート実行、点検監視を支援します。
INESは写真ごとの撮影位置・姿勢を記録し、橋梁モデルと同じ座標系に変換します。両機体の写真と損傷をモデルや部材に関連付ける根拠として活用でき、追跡と分析を支援します。
ARPで両機種に対応した飛行ルートを計画できます
飛行ルート計画ソフトARPはM400とM4に対応します。機体ごとの衝突防護距離、カメラ、橋梁部材に合わせてルートを自動生成し、それぞれの特性に適した作業を計画できます。
橋梁点検プラットフォームで損傷処理と報告書作成を行えます
M400とM4が撮影した異なるサイズ・仕様の写真を取り込み、同じプラットフォームでAI 損傷検出、専門技術者による確認、モデル・部材との関連付け、点検報告書の出力を行えます。
05 機体とソフトの役割分担を整理できます
| 役割 | 主な用途 | 主な機能 |
|---|---|---|
| M400 | 桁下面、橋脚、橋梁側面などの広い範囲 | 飛行時間と搭載能力を生かし、広い範囲の点検に対応できます。 |
| M4 | 支承、モデル用撮影、空間が制約される区域 | 小型の機体、高倍率ズーム、適したルートで細部撮影を補完できます。 |
| INES + AGS | GNSS 非測位環境での航法と写真の追跡 | RTKとLiDAR SLAMを切り替え、写真の位置と姿勢を記録できます。 |
| ARP+点検プラットフォーム | 飛行ルート計画と損傷分析 | 機体条件に対応し、AI検出、確認、位置対応、報告書作成を連携できます。 |
まとめ
すべての作業を1機に任せたり、安全性と引き換えに撮影距離を縮めたりすることが目的ではありません。機体の適用範囲を把握し、相互に補完できる構成を選ぶことが重要です。
M400で広い範囲を、M4で細部や複雑な区域を補完します。INESとAGSで測位・実行・追跡を支援し、ARPと点検プラットフォームで作業準備と成果処理をつなげます。橋梁ごとのM400+M4構成について、お問い合わせいただけます。