20時間から6.6時間へ:橋梁下面点検の効率化は「ホバリングしない撮影」から始まります
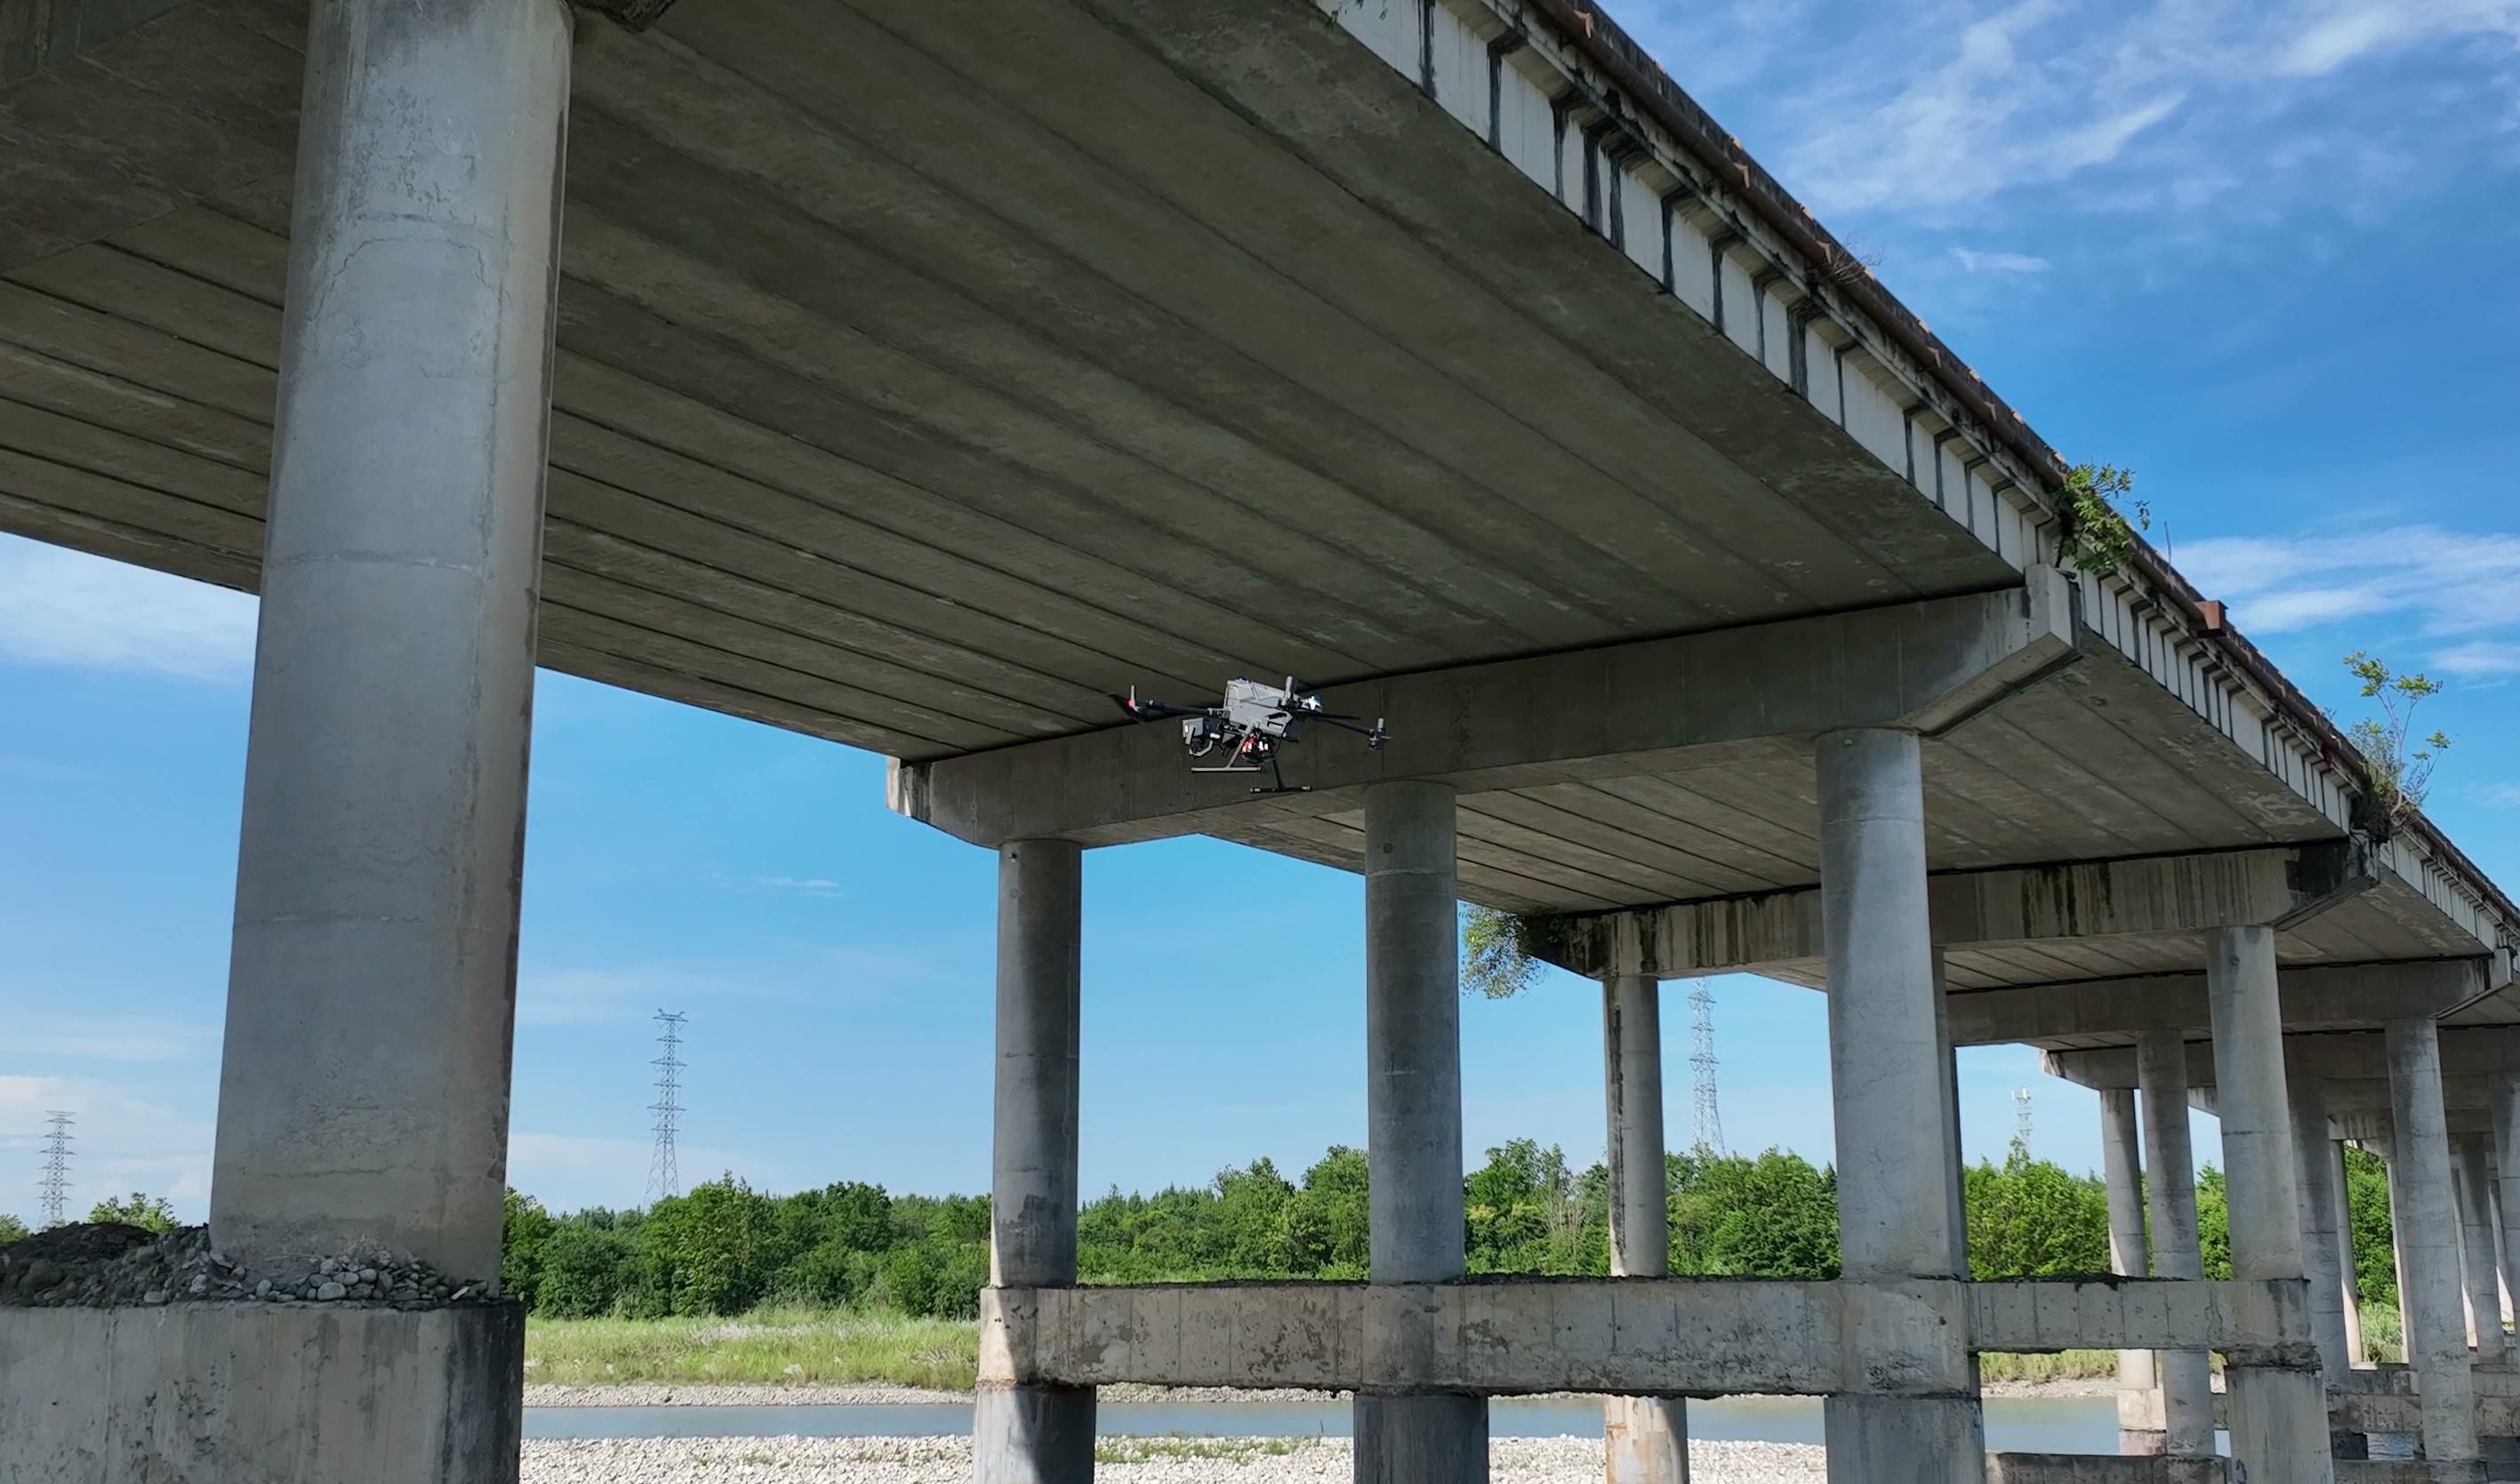
ドローンによる橋梁点検の各工程の中でも、橋梁下面の主桁点検は特に時間を要し、機材の性能が問われる作業です。
橋梁下面は空間が狭く、構造も複雑です。ひび割れや損傷の撮影漏れを防ぐため、細かな往復走査ルートを計画し、主桁下面を列ごとに撮影します。また、画像合成時に未撮影領域が生じないよう、隣接画像に10%のオーバーラップを確保します。
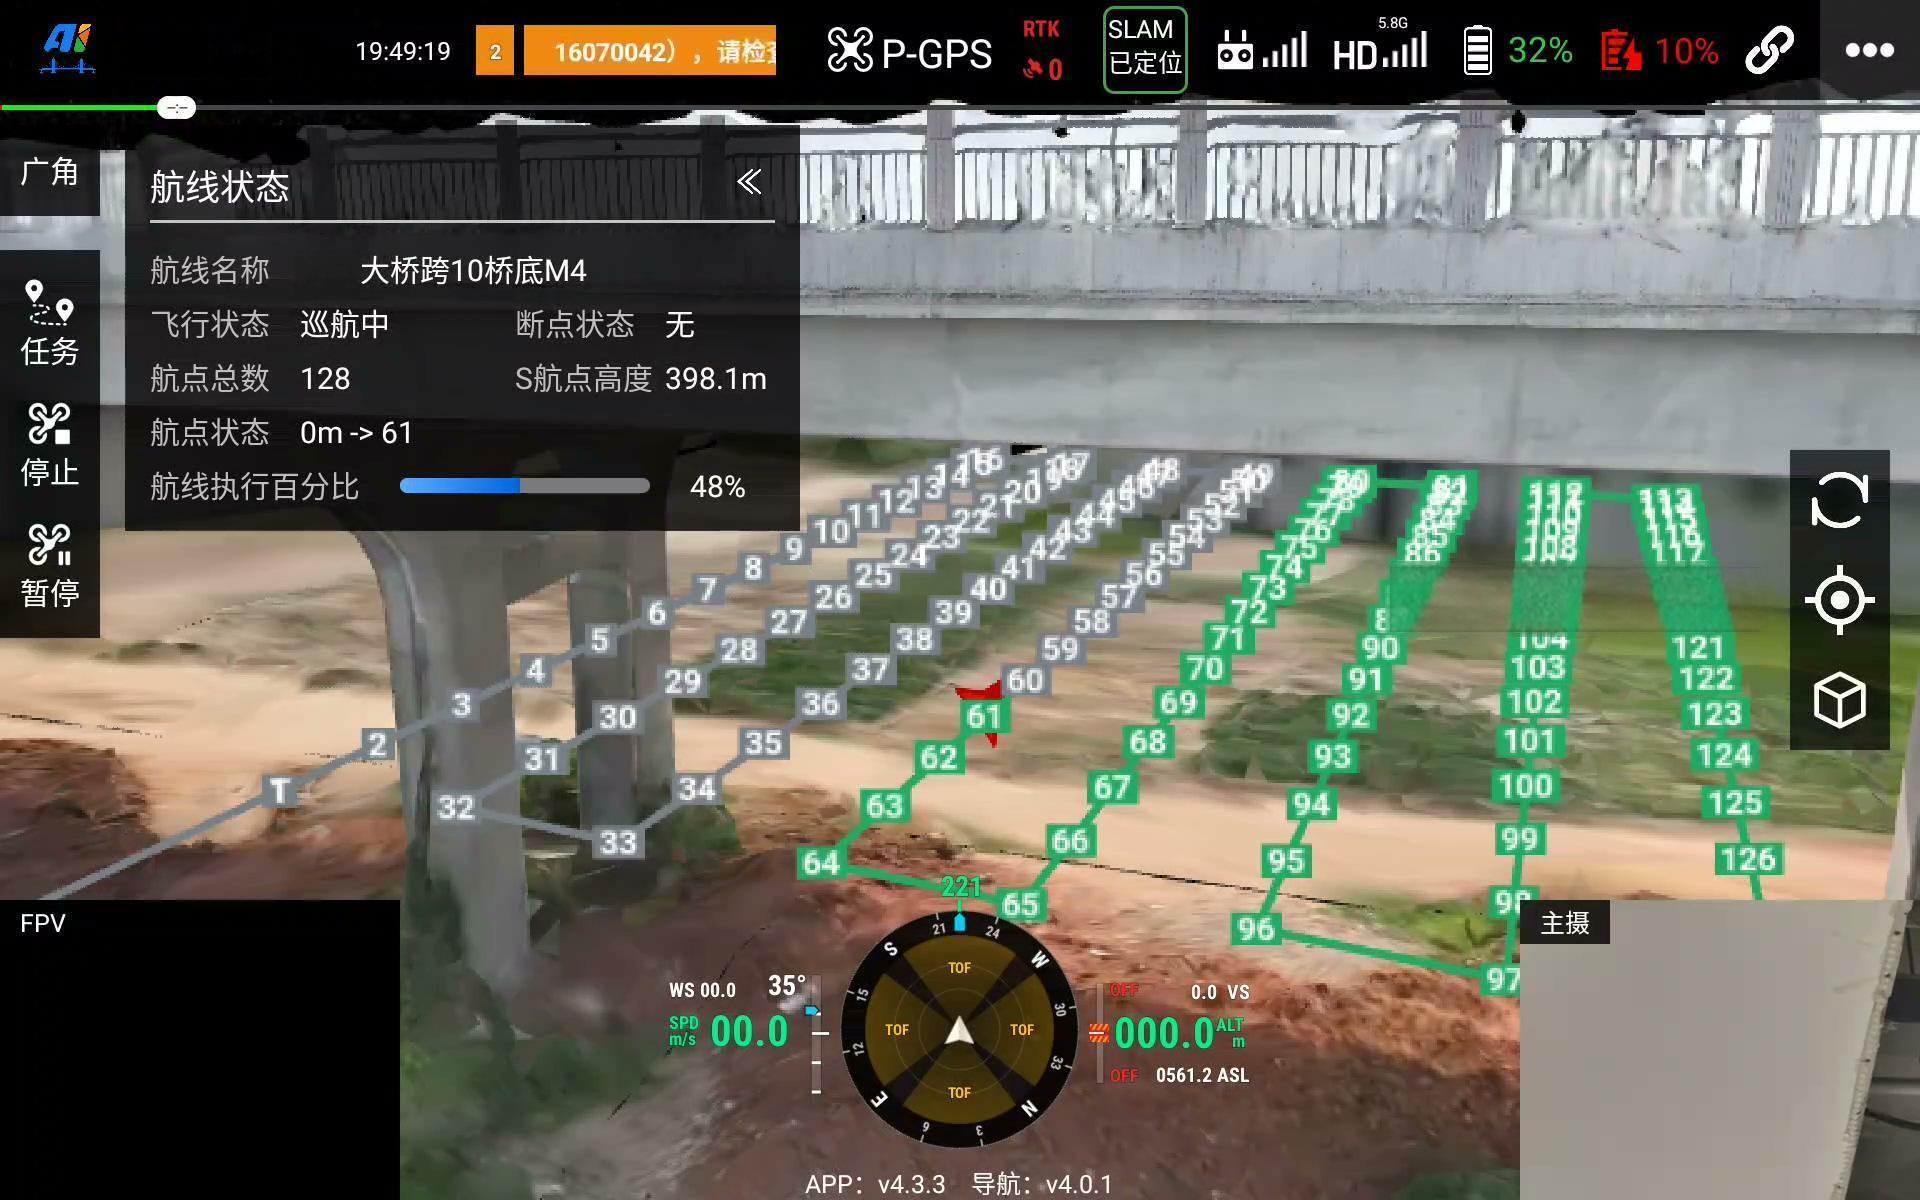
従来の作業では、画像のぶれを防ぐため、各ウェイポイントでホバリングし、シャッターを切ってから次の地点へ移動します。
この「飛行・停止・撮影・再飛行」の繰り返しが、作業効率のボトルネックとなっています。
01 作業時間の試算:なぜ1橋の点検に2~3日かかるのでしょうか
幅約20m、長さ約30mの標準的な1径間を例に考えます。
往復走査ルートと10%のオーバーラップを確保するには、1径間に約210のウェイポイントが必要です。各地点で減速、ホバリング、撮影、再加速を行うため、1径間の飛行・撮影には約40分かかります。
40分は、M400ドローンのバッテリー1個当たりの飛行可能時間の上限に近い時間です。1径間の撮影後はバッテリー残量が少なくなるため、次の径間に進む前に帰還して交換する必要があります。
往復飛行とバッテリー交換を含めると、1径間の実作業時間は約50分になります。
全長約700m、24径間の橋梁では、総作業時間は次のとおりです。
24径間 × 50分 ≈ 20時間
現場準備、天候、作業員の手配も考慮すると、橋梁下面の点検には通常2~3日かかります。管理する橋梁が増える一方で点検期間を短縮しにくいことは、維持管理者にとって課題となります。
02 等距離撮影:停止して撮る方法から、飛びながら撮る方法へ
この課題への着眼点は明確です。ホバリングせず、飛行しながら撮影できないでしょうか。
AIFORAILの橋梁下面点検向け等距離撮影機能は、この考え方を実現します。各ウェイポイントで停止せず、一定速度でルートに沿って飛行し、設定した移動距離ごとに自動でシャッターを切ります。固定距離を進むごとに1枚撮影し、連続して移動します。
等距離撮影時の飛行速度は1~2m/sに制御します。低速に見えますが、各地点で減速・ホバリング・撮影・再加速する方式と比べ、作業全体の効率は3~5倍に向上することが可能です。
往復走査による撮影範囲と10%のオーバーラップは維持します。ホバリング撮影と同様のデータの網羅性を確保しながら、撮影中の移動方法を変えます。
03 再試算:20時間を6.6時間へ短縮する仕組み
同じ径間を条件として比較します。
等距離撮影では、1径間の飛行・撮影時間を40分から約13分に短縮します。バッテリー1個で3径間を連続して撮影できるため、径間ごとの帰還・交換が不要になります。複数径間の接続については、当サイトのARPルート結合機能をご覧ください。
往復飛行と交換時間を含めても、3径間の実作業時間は約50分です。これはホバリング撮影で1径間を完了する時間に相当します。
24径間の橋梁では、次のように試算できます。
24径間 ÷ 3径間/組 × 50分 ≈ 6.6時間
つまり、全長700mの橋梁下面を1日で点検することが可能です。従来2~3日を要した作業を1営業日で終えられるため、作業員や機材の手配、天候に左右される作業期間の負担軽減に貢献します。
ただし、重要な点が残ります。飛行中でも鮮明な画像を得られるのでしょうか。
ここに等距離撮影の技術的な課題があります。単にホバリング撮影を一定時間間隔の撮影に置き換えるのではなく、画像取得システム全体に高い性能が求められます。
04 大型フルサイズセンサー:高速シャッターでの露光を支えます
1~2m/sで飛行しながら動きを止めて写すには、十分に速いシャッターが必要です。一般に1/800秒、場合によっては1/1600秒以上の速度が求められます。
シャッター速度を上げるほど、1回の露光でセンサーが受ける光量は減ります。一般的な小型センサーでは十分な露光が得にくく、画像が暗くなり、S/N比が低下して、ひび割れなどの細部がノイズに埋もれることがあります。
AIFORAILの橋梁点検システムは大型フルサイズセンサーを採用しています。受光面積を広く取ることで画素が光を受けやすくなり、明るい条件下では1/2000秒でも適切な露光と鮮明な橋梁下面画像を得ることが可能です。
連続飛行中は低速シャッターを使いにくいため、高速シャッターでも鮮明に撮影できるよう、大型センサーの受光性能が必要になります。
05 グローバルシャッター:ローリングシャッター歪みを抑えます
高速シャッターで動体ぶれを抑えても、ローリングシャッター歪みという別の課題があります。
多くのカメラはローリングシャッターを採用し、画面全体を同時に露光せず、上から順に行単位で露光・読み出しを行います。カメラが動くと行ごとの露光時刻に差が生じ、被写体が傾いたり、波打つように変形したりします。これがローリングシャッター歪み、いわゆるゼリー現象です。
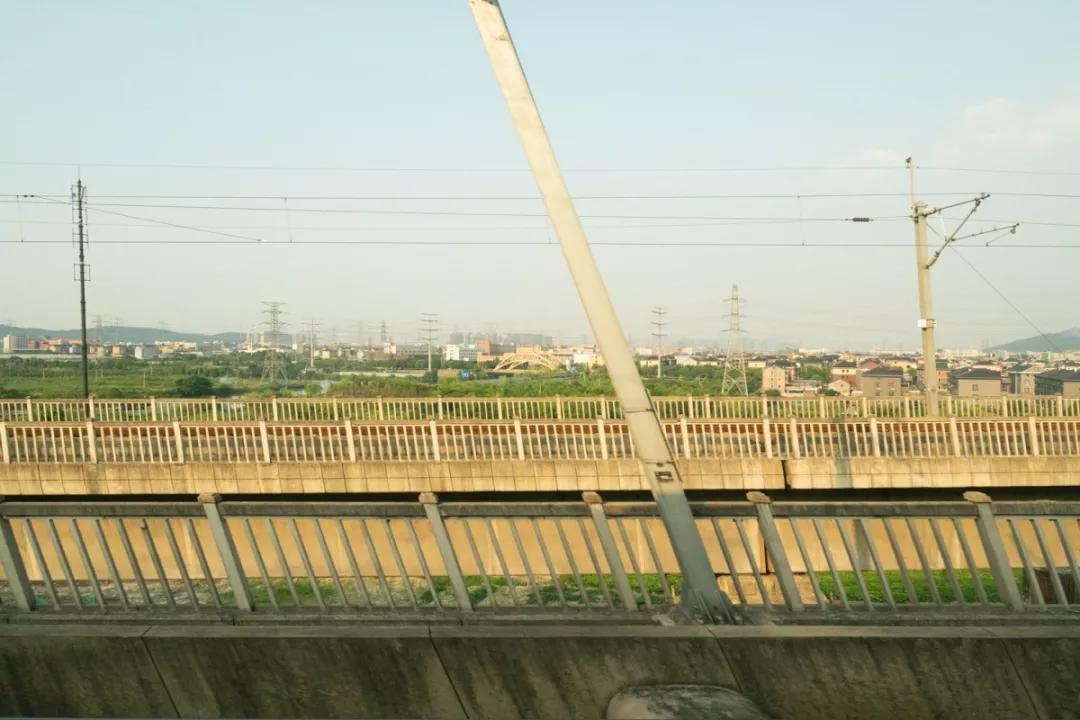
橋梁下面の主桁端部や部材の継ぎ目などの直線が歪むと、見た目だけでなく、ひび割れ寸法の計測や損傷検出にも影響する場合があります。
AIFORAILの画像取得システムはグローバルシャッターを採用し、画面全体を同時に露光します。行ごとの露光時刻差がないため、飛行中の形状再現性を保ち、この要因による歪みを防ぐことが可能です。
06 高出力LED補助照明:自然光の変動による影響を抑えます
前述の2つの機能は、光がある条件で鮮明に撮影するためのものです。しかし橋梁下面では、そもそも光量が足りない場面が多くあります。
曇天、夕方、桁下空間の制約、構造物による遮光などにより、高速シャッターに必要な自然光を得られないことがあります。その場合、カメラ設定の調整だけでなく、補助照明が必要になります。
高出力LED補助照明により、低照度の撮影領域を安定して均一に照らします。周囲光がない環境でも利用可能な鮮明画像の取得を支援し、等距離撮影の天候や時間帯への依存を減らします。
補助照明で光量を確保し、高速シャッターで動体ぶれを抑え、グローバルシャッターで形状を保ちます。これらを組み合わせることで、連続飛行中の撮影品質を支えます。
おわりに:作業効率の向上にはシステム全体の連携が重要です
20時間から6.6時間への短縮は、ホバリングの有無だけの違いに見えます。しかし、その背景にはシステム全体の連携があります。
ルート計画で往復走査の範囲とオーバーラップを確保し、複数径間を1回の飛行へ結合します。測位・航法で位置精度を保ち、フルサイズセンサーで高速露光を支え、グローバルシャッターで形状を保持し、LED照明で低照度時の画像を安定させます。
いずれかが不足すると、ルート逸脱、ぶれ、露光不足、歪みなどが生じ、等距離撮影を実用化することが難しくなります。
橋梁点検の効率は、単一の仕様値ではなく、撮影、画像品質、測位、任務計画の連携で決まります。これらをつなぐことで、「1日で1橋」という考えを、繰り返し実施できる作業能力へ近づけます。