天窗点短,只能点状抽检
停运窗口有限,按区段抽样,两次巡检之间可能数周无连续数据覆盖。
 联系我们 ↗
STS(Smart Tunnel Scanner)安装于运营列车,融合激光点云与 TIDS 定位信息,在运行中完成隧道侵限检测、壁面缺陷识别与三维建档,按 5 米片段输出检测记录,不配置专用巡检车。
停运窗口有限,按区段抽样,两次巡检之间可能数周无连续数据覆盖。
侵限物、渗水、裂缝和剥落的早期变化细微,目视与经验判断可能漏检。
缺少与里程、坐标和原始点云绑定的记录,复检往往需重新到场。
| 维度 | 人工巡检 | STS |
|---|---|---|
| 检测频次 | 周级至月级,按区段抽样 | 趟级,随每日运营完成全线扫描 |
| 病害定位 | 人工估计位置 | 输出里程与三维坐标,厘米级里程定位按项目验证 |
| 数据留存 | 照片、文字零散留存 | 点云连续留存,可回溯、可比对 |
| 天窗占用 | 需要停运窗口 | 随运营车运行,不另占用巡检天窗 |
车端设备由 STS 主机、激光雷达扫描仪、时间同步单元和 DPP 状态面板组成,分别承担点云处理与存储、断面采集、时间对齐和运行状态显示。
提供位置、速度和方向作为时空基准,通过以太网互联并监测链路与设备健康。无 TIDS 车辆的定位与授时适配需另行确认。
全景监控、缺陷统计与趋势分析、数据归档与下载。
激光雷达以 200 Hz 输出隧道断面点云,与 TIDS 的定位和速度信息按时间戳对齐,按 5 米片段切分并逐段判定,形成一条带里程与坐标的检测结果。
单次扫描得到的是一个断面,纵向覆盖由列车行进形成;同一区段经多趟运行累积,覆盖密度随之提高;车速越低,点云越密。这是趟级扫描能够实现全线覆盖的原因。
按车型及限界条件选择车顶或车钩安装。设计参考 GB 50517 与 EN 50155;适配与符合性以项目技术文件为准。
以 5 米为片段对轨道区域动态扫描,将点云与限界模型逐段比对,发现侵入即触发告警。
结构限界、运动学包络、用户自定义限界框。
自动识别线路曲率并调整扫描参数,保证弯道段判定精度与直道一致。
侵限物的侵入深度值与三维空间坐标;点云按状态着色,正常区域黑色、侵限区域红色高亮。
报警时间戳、触发限界框类型、线路区间名称、精确公里标、上下行方向、轨道 Link 编号、侵限物三维坐标、原始 PCD 点云文件。
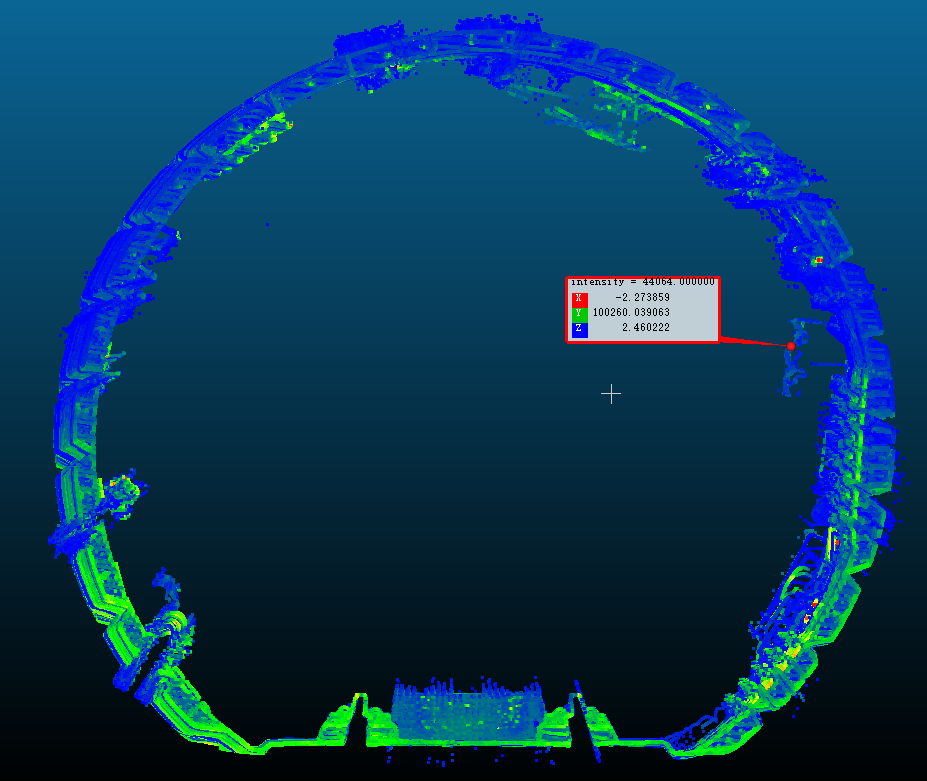
系统输出侵限判定与证据记录,侵限物的性质认定与处置方案由运营单位按现场规程执行。
| 病害 | 检测内容 | 输出 |
|---|---|---|
| 渗水 | 渗水、湿渍与流痕区域 | 公里标与三维坐标,可跟踪范围变化趋势 |
| 裂缝 | 连续裂缝与网状裂缝 | 走向、长度、宽度与密度 |
| 混凝土剥落 | 大面积脱落、掉块与落石风险点 | 缺陷报告与掉块风险提示 |
三类功能可独立配置使能,按线路养护重点分别开启;每类缺陷单独建目录存储,报警含检测时间、缺陷类型、所属站区间、精准公里标、地理坐标与异常点云 PCD 文件。
裂缝宽度检测对表面潮湿的裂缝响应明显,干燥裂缝的宽度识别效果有限;系统提供裂缝的报警与位置提示,裂缝深度与结构影响需由专业检测人员进一步判定。
原始点云按标准 PCD 格式输出,与 CSV 里程日志进行时空校准,构建全线三维档案;直道模式建模,单个 PCD 文件对应一帧 TIDS 时间间隔内的累积点云,保证时序连贯。
| 用途 | 内容 |
|---|---|
| 结构变形监测 | 同一区段跨期点云比对,观察结构变形趋势 |
| 全生命周期档案 | 从竣工交付延续至运维期,数据可追溯 |
| 病害可视化 | 呈现裂缝、渗漏等病害的空间分布与发展 |
| 决策支持 | 支撑检修计划制定、备件规划与安全评估 |
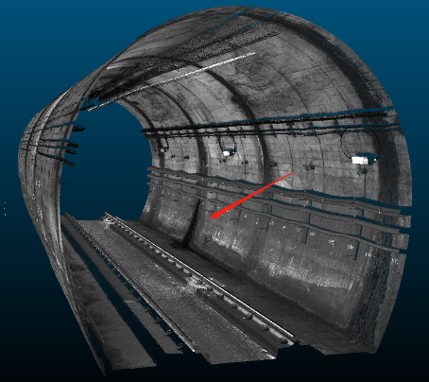
变形比对精度与最小可检出目标尺寸是两个不同指标,前者反映同一位置跨期点云的相对变化分辨率,后者见性能指标章节,两者不可混用。
| 车速 | 直道 | 弯道(R=300 m) |
|---|---|---|
| 20 km/h | ≥83×47 mm | ≥84×47 mm |
| 40 km/h | ≥167×47 mm | ≥168×47 mm |
| 60 km/h | ≥250×47 mm | ≥252×47 mm |
| 80 km/h | ≥333×47 mm | ≥336×47 mm |
| 车速 | 连续裂缝区域最小可检出尺寸 |
|---|---|
| 20 km/h | ≥165×20 mm |
| 40 km/h | ≥335×20 mm |
| 60 km/h | ≥500×20 mm |
| 80 km/h | ≥667×20 mm |
目标径向保持 ≥3 帧、单帧点云 ≥5 点。镜面或吸波目标需现场验证。表中数值为特定测试条件下的能力,受车速、材质、安装角度与隧道工况影响。
独立云服务器部署,与既有产品云端隔离,支持 24 小时接入,后期可扩容。
首页总览、统计图表、原始数据下载。
| 能力 | 内容 |
|---|---|
| 多维检索 | 按类型、时间、地理位置筛选,查看单条报警完整字段,一键关联下载 PCD |
| 历史留存 | 保留近 3 年运行日志,覆盖侵限、渗水、裂缝、脱落等类型 |
| 双窗口比对 | 跨时间段、跨区段并排比对病害分布数量,观察发展趋势 |
| 批量下载 | 单次可下载 5 个原始 PCD,支持离线缓存与恢复后补传;导出 xlsx、csv、pcd |
Top5 区段排行(按月统计各类病害占比)、区段对比柱状图(按日期与区段对比频次)、30 天趋势分析(总量趋势叠加侵限增长曲线)。
车端离线期间云平台仍可查看历史结果与日志;车端重新上线后自动补齐离线期间的检测结果。
最后更新